EV 구동용 IPMSM의 설계 인자에 따른 고효율 운전 영역 변동 특성 연구
Copyright Ⓒ 2026 KSAE / 252-11
This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License(http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium provided the original work is properly cited.
Abstract
The design parameters of an IPMSM influence its loss distribution and, consequently, the high-efficiency region shown on the efficiency map. This study analyzed changes in the high-efficiency operating region of a 200 kW-class traction IPMSM under five design modifications, namely, magnet segmentation, magnet-volume reduction, rotor skew, stack length, and air-gap length. An automated process combining the magnetic equivalent circuit method with finite element analysis generated the efficiency maps, while the shift of the high-efficiency region was quantified using the maximum-efficiency point and the area-weighted centroid of the region above 97 % efficiency. The centroid shifted by +153 rpm when the air gap increased and by +178 rpm when the magnet volume decreased, whereas increasing the stack length produced a shift of -281 rpm. Accordingly, the drive-cycle weighted efficiency across the six models ranged from 93.32 % to 95.33 %.
Keywords:
Air gap, Efficiency map, Electric vehicle, Interior Permanent Magnet Synchronous Motor, Magnet Segmentation, Skew키워드:
공극, 효율맵, 전기자동차, 매입형 영구자석 동기전동기, 영구자석 분할, 스큐1. 서 론
최근 에너지 절약과 탄소 배출 저감에 대한 요구가 전 산업 분야에서 강화됨에 따라 전동기 시스템의 효율 향상이 필수적인 과제로 부각되고 있다. 전동기는 산업용, 공조, 가전 등 매우 다양한 분야에 널리 사용되고 있어 단일 장치의 효율 개선이 누적될 경우 전체 에너지 소비를 큰 폭으로 절감할 수 있다.
이러한 배경에서 매입형 영구자석 동기전동기(Interior Permanent Magnet Synchronous Motor, IPMSM)는 영구자석에 의한 마그네틱 토크와 d-q축 자기저항 차이에 의한 릴럭턴스 토크를 동시에 활용할 수 있어 넓은 운전 영역에서 높은 출력밀도와 효율을 기대할 수 있으며, 차량 구동용을 포함한 고효율 응용 분야에서 널리 채택되고 있다.1-3)
IPMSM은 설계 인자(전동기 치수, 권선 사양, 재질 등)에 따라 동일한 토크 및 속도 조건에서도 동손, 철손, 영구자석 와전류손 등 손실 성분의 분포가 달라지며, 그 결과 토크-속도 평면상 효율맵에서 고효율 영역의 위치가 변동된다. 한편 실제 차량이나 시스템에서 구동용 전동기의 운전점 분포는 적용되는 주행 사이클에 따라 상이하다. Fig. 1과 같이 도심 주행 위주의 운전은 저속-중토크 영역에 운전점이 집중되는 반면, 고속도로 주행이나 고속 순항이 많은 운전은 중속-고속 영역의 운전 비중이 증가한다. 따라서 동일한 출력급 전동기라 하더라도 사용 빈도가 높은 운전 구간에 효율맵상 고효율 영역을 일치시키면 체감 효율 성능을 크게 개선할 수 있다.4)
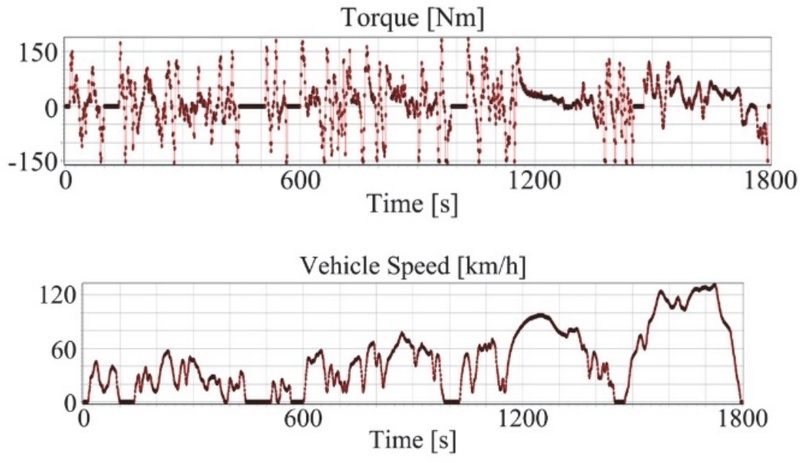
WLTP class 3 drive cycle used in this study (torque and vehicle speed profiles)
본 연구에서는 전기자동차 구동용 200 kW급 IPMSM을 대상으로, 기본 모델과 다섯 가지 설계 변형 모델(영구자석 일체화, 영구자석 사용량 저감, 회전자 스큐, 적층 길이 증가, 공극 증가)의 효율맵을 도출하여 고효율 운전 영역의 변동 특성을 해석적으로 분석하였다. 특히 최대 효율점의 위치와 고효율 영역의 면적가중 중심을 정량 지표로 정의하여 모델 간 고효율 영역의 이동량을 비교하고, 주행 사이클 운전점을 효율맵에 중첩하여 산출한 사이클 가중 효율로 설계 인자별 체감 효율 특성을 평가하였다.
2. 효율맵 해석 방법
2.1 해석 대상 전동기 모델
해석 대상 전동기는 전기자동차 구동용 200 kW급 수냉식 IPMSM으로, 8극 72슬롯 구성과 2-Layer V자형 영구자석 배치를 갖는다. 최고 토크 1,200 Nm(10초 정격), 정격 토크 600 Nm(30분 정격) 사양이며, 기저 속도는 1,500 rpm이고 최고 속도는 5,000 rpm, 사용 전압은 540 Vdc이다. 고정자 외경과 회전자 외경은 각각 300 mm, 192 mm이고, 적층 길이는 180 mm, 공극 길이는 0.8 mm이다. Fig. 2는 해석 모델의 단면 형상이며, Table 1은 주요 사양을 나타내었다.
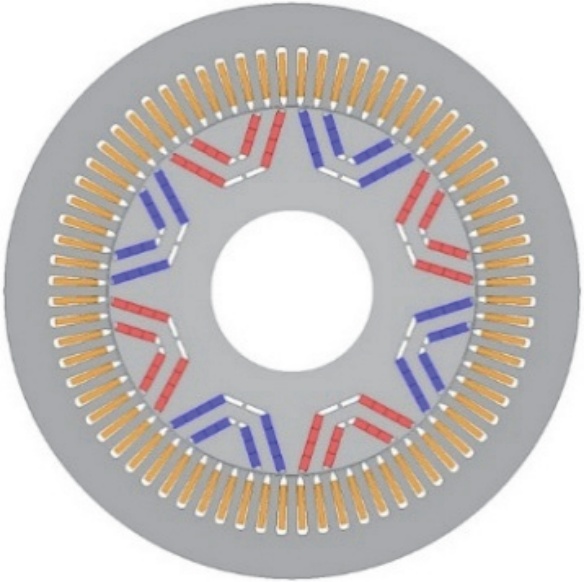
Cross-section of the analysis model

Specifications of the analysis model
전기 강판은 고주파 철손이 낮아 전기자동차 구동용 전동기에 적합한 무방향성 전기강판(30PNF1600)을 적용하였고, 영구자석은 Nd계 소결자석 N42EH를 적용하였다. 영구자석의 잔류 자속밀도는 시제품 시험 결과와의 정합성을 고려하여 제공 데이터 대비 5 % 감소 보정한 값(20 ℃ 기준 1.2445 T)을 사용하였다.
본 연구의 기본 모델(Base)은 영구자석 분할이 적용되고 스큐가 없으며 공극 0.8 mm, 적층 길이 180 mm인 모델이다. 기본 모델을 기준으로 Table 2와 같이 다섯 가지 설계 변형 모델을 정의하였으며, 각 변형 모델은 해당 설계 인자 한 가지만을 변경하여 설계 인자별 효과를 분리 평가할 수 있도록 하였다.
Definition of the design variant models
2.2 효율맵 도출 프로세스
효율맵은 토크-속도 평면에서 효율이 어떻게 분포하는지를 나타내며, 고효율 영역은 동손, 철손, 영구자석 와전류손 등 다양한 손실 성분의 조합으로 결정된다.5) 본 연구의 해석은 자기등가회로 해석법(Magnetic Equivalent Circuit Method, MECM)과 유한요소해석(Finite Element Analysis, FEA)을 병행하는 방식으로 수행하였다. MECM은 전동기의 자기 경로를 자기저항 요소들의 등가 회로망으로 모델링하여 자속과 손실을 계산하는 기법으로, 계산 속도가 매우 빠른 반면 국부적인 자기 포화나 누설 자속의 반영에는 한계가 있다. 반면 FEA는 해석 영역을 미소 요소로 분할하고 지배 방정식을 수치적으로 풀어 자속밀도 분포와 손실을 고정밀로 산출할 수 있으나 해석 시간이 길다.
효율맵 도출을 위해서는 토크 및 속도에 따른 구간별 손실과 효율 값을 전체 운전 영역에 대해 산출하여야 하므로, 모든 해석점을 FEA로 계산할 경우 해석점 샘플링과 해석에 상당한 시간이 소요된다. 이를 보완하기 위해 본 연구에서는 두 기법을 연동한 효율맵 자동 도출 프로세스를 사용하였으며, 전체 프로세스는 Fig. 3과 같다. 먼저 자기등가회로 기반 설계 모델의 형상, 권선, 재질 정보로부터 2차원 FEA 모델을 자동 생성하고, 적층 철심의 철손과 영구자석 와전류손이 계산되도록 해석 조건을 설정하였다. 다음으로 전류 크기와 전류 위상각의 조합으로 정의된 표본 운전점 격자에 대해 파라메트릭 FEA를 수행하고, 최고 속도 운전점과 자석 온도 조건을 추가로 해석하여 속도와 온도에 따른 손실 변화를 반영하였다. 각 표본점의 해석 결과로부터 d-q축 쇄교자속 맵과 손실 맵(동손, 철손, 자석 와전류손)을 구성하고, 이를 기반으로 토크-속도 평면의 각 운전점에서 전압 및 전류 제한을 고려한 최대 토크/전류(MTPA) 및 약자속 제어에 해당하는 최적 전류 벡터를 탐색한 뒤 손실을 합산하여 효율을 계산함으로써 효율맵을 도출하였다.
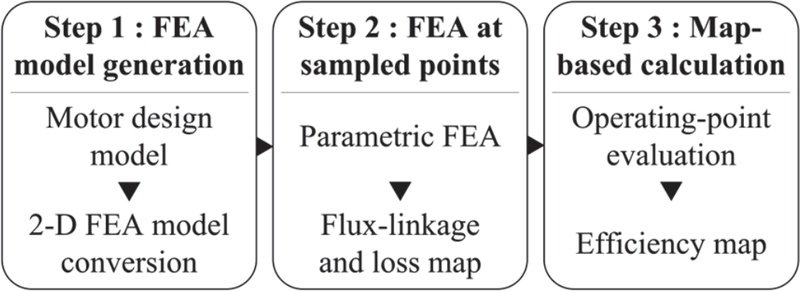
Efficiency map calculation process based on parametric FEA and map-based operating-point evaluation
이러한 맵 기반 프로세스는 토크-속도 평면의 모든 운전점을 직접 FEA로 해석하는 방법과 달리 FEA를 수십 개의 표본 운전점에 대해서만 수행하고 나머지 운전점은 유한요소 결과 기반 맵의 보간으로 평가하므로, 자기포화와 손실의 비선형성을 FEA 수준의 정확도로 반영하면서도 해석 시간을 크게 단축할 수 있다. 이는 본 연구와 같이 여러 설계안의 효율맵을 반복적으로 도출하여 비교하는 설계 인자 연구에 특히 유리하다. 또한 자기등가회로만으로 손실을 산출하는 해석적 방법과 비교하면 국부 자기 포화, 슬롯 고조파에 의한 철손, 자석 와전류손과 같이 FEA에서만 정밀하게 반영되는 손실 성분을 포함하므로 정확도가 높다. 기본 모델과 다섯 가지 변형 모델의 효율맵은 모두 동일한 프로세스로 도출하여 모델 간 비교의 일관성을 확보하였다.
2.3 효율맵 정합성 검증
자동화된 프로세스를 효율 영역 변동 분석에 적용하기 앞서, FEA 단독으로 구간별 직접 도출한 효율맵과 자동 도출 프로세스를 통해 도출한 효율맵의 정합성을 검토하였다. FEA 단독 해석은 최대 토크 포락선을 포함한 토크-속도 평면상 59개 운전점에 대해 수행하였으며, 두 방식의 효율 편차는 전체 운전점 기준 평균 절대 편차 0.26 %p(최대 1.08 %p, 극저속 고토크 영역), 효율 90 % 이상의 고효율 영역 기준 평균 0.16 %p(최대 0.48 %p)로 나타났다. 또한 FEA 단독 해석에서의 최대 효율점(3,000 rpm, 97.95 %)과 자동 도출 효율맵의 최대 효율점(2,890 rpm, 98.07 %)이 해석 격자 간격 이내에서 일치하였다. Fig. 4에 나타난 바와 같이 두 효율맵에서 고효율 영역의 위치가 거의 유사함을 확인하였으며, 이에 따라 해당 프로세스를 사용하여 설계 인자별 효율 영역의 변동을 검토하는 방식으로 분석을 진행하였다.
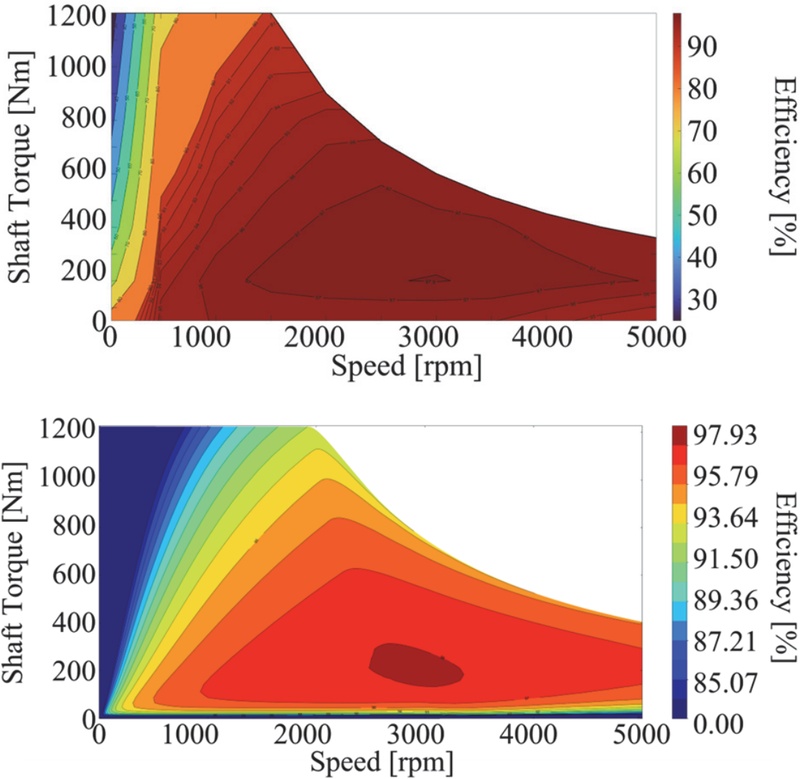
Validation of efficiency maps obtained by the direct FEA (top) and the automated map-generation process (bottom)
2.4 주행 사이클 중첩 분석
Fig. 5와 같이 효율맵과 주행 사이클 운전점을 동일 평면에서 중첩하여, 단일 운전점에서뿐만 아니라 속도 및 토크 범위 전반에 걸쳐 고효율 영역이 적절히 분포하고 있는지를 분석하였다. 주행 사이클로는 국제 표준 경량차량 시험 절차인 WLTP(Worldwide Harmonized Light Vehicles Test Procedure)의 Class 3 사이클(Fig. 1)을 적용하였다. 해당 사이클은 총 1,800 초 동안 Low(589 초), Medium(433 초), High(455 초), Extra High(323 초)의 4개 구간으로 구성되며 최고 속도는 131.3 km/h이다.6) 차량 속도 프로파일을 전동기 축 기준의 속도-토크 시계열(1초 간격)로 변환하여 적용하였으며, 변환된 프로파일의 최대 속도는 약 4,773 rpm, 최대 토크는 약 184.6 Nm이다.
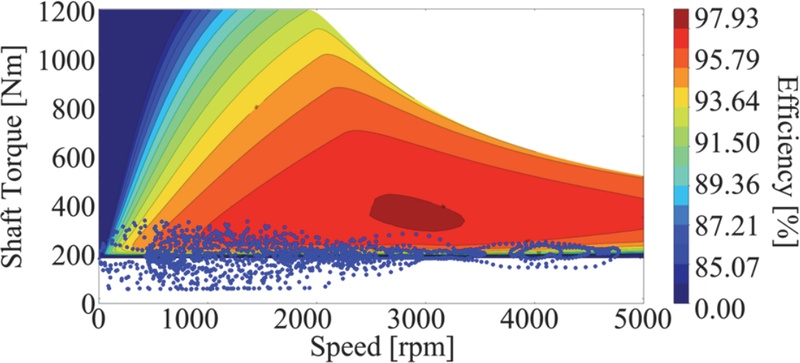
Drive-cycle operating points superimposed on the efficiency map of the base model
2.5 손실 성분 분리 분석
상세 분석을 위하여 효율맵과 동일한 토크-속도 평면에서 손실 성분별 맵(철손, 고정자 동손)을 도출하였다. Fig. 6은 기본 모델의 철손 맵(위)과 고정자 동손 맵(아래)을 나타낸 것이다.
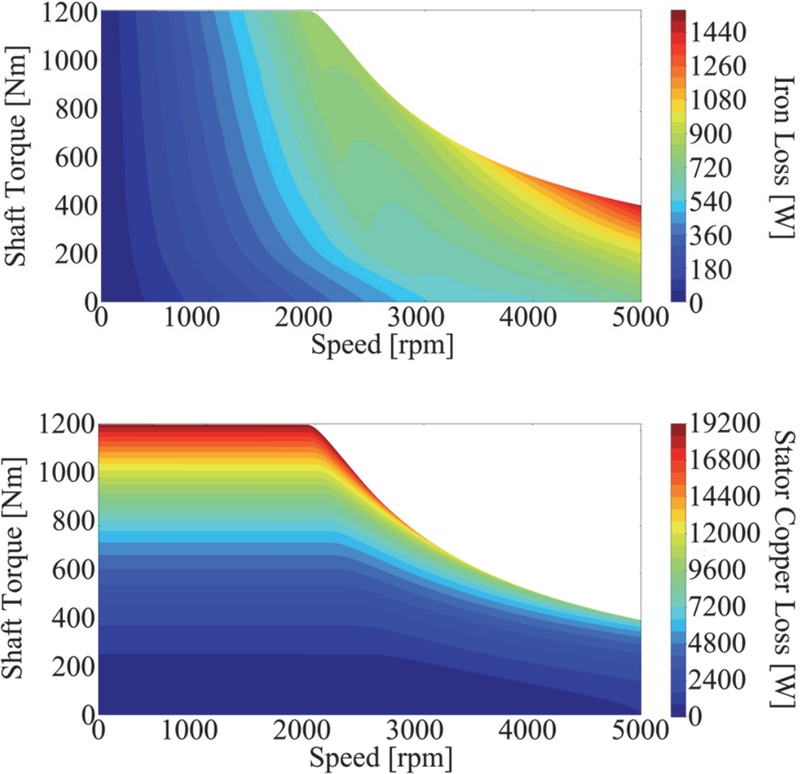
Iron loss map (top) and stator copper loss map (bottom) of the base model
고정자 동손은 권선 저항과 전류 제곱의 곱으로 결정되므로 토크(전류)에 지배되어 등손실선이 수평에 가깝게 나타나며, 정토크 영역에서 토크 증가에 따라 급격히 증가하여 최대 토크 부근에서 약 18.9 kW에 이른다. 기저 속도 이상의 약계자 영역에서는 동일 토크에서도 자속 약화를 위한 부(-)의 d축 전류가 추가되므로, 속도 증가에 따라 등손실선이 낮아지는(같은 토크에서 동손이 증가하는) 경향을 보인다.
철손은 철심 내 자속밀도의 크기와 변동 주파수에 의해 결정되어 속도 증가에 따라 지배적으로 증가하며, 기본 모델 기준 고속 포락선 부근에서 최대 약 1,520 W에 이른다. 동일 속도에서는 부하 증가에 따른 전기자 반작용과 고조파 자속의 영향으로 완만히 증가하고, 약계자 영역의 저토크 조건에서는 부(-)의 d축 전류에 의한 자속 저감으로 상대적으로 낮게 유지된다. 이와 같이 저부하 영역은 철손이, 고부하 영역은 동손이 지배하는 손실 구조는 이후 3장과 4장에서 설계 인자 변경에 따라 효율맵상 고효율 영역이 이동하는 원인을 손실 성분 수준에서 해석하는 근거 자료로 활용된다.
3. 설계 인자별 고효율 영역 변동 해석
본 장에서는 Table 2에 정의한 다섯 가지 설계 변형 모델에 대하여, 각 설계 인자가 손실 분포에 작용하는 물리적 메커니즘과 그에 따른 효율맵의 변화를 분석한다. 각 절에서는 효율맵 상의 정성적인 변화 경향을 중심으로 서술하며, 고효율 영역 이동의 정량 지표와 주행 사이클 가중 효율은 4장에서 종합 비교한다.
3.1 영구자석 분할
영구자석은 도전율을 가지므로 영구자석 내부의 자속 변화에 따라 와전류가 발생하며, 와전류손은 주파수의 제곱에 비례하므로 고속 영역일수록 효율에 미치는 영향이 커진다. 따라서 와전류손 개선을 통해 고속 영역에서의 효율 증가 설계가 가능하다.7) 기본 모델은 분할 자석을 적용하고 있으며, 분할 효과를 평가하기 위하여 분할된 영구자석들을 하나로 합친 일체형 자석 모델(Mag_single)과 비교하였다. 일체형 자석 모델의 회전자 형상은 Fig. 7과 같다.
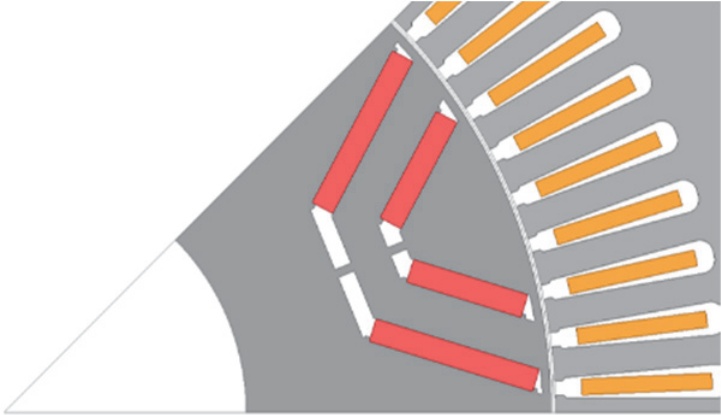
Rotor geometry of the single-piece magnet model (Mag_single)
일체형 자석 모델에 대하여 임의의 부하점(입력 전류 322 Arms, 전류 위상각 79.7°, 속도 5,000 rpm)에서 유한요소 해석을 통해 영구자석 내 전류밀도 분포를 도출하였으며(Fig. 8), 해당 부하점에서 영구자석에서 발생하는 와전류손은 97.7809 W로 산출되었다(Fig. 9).
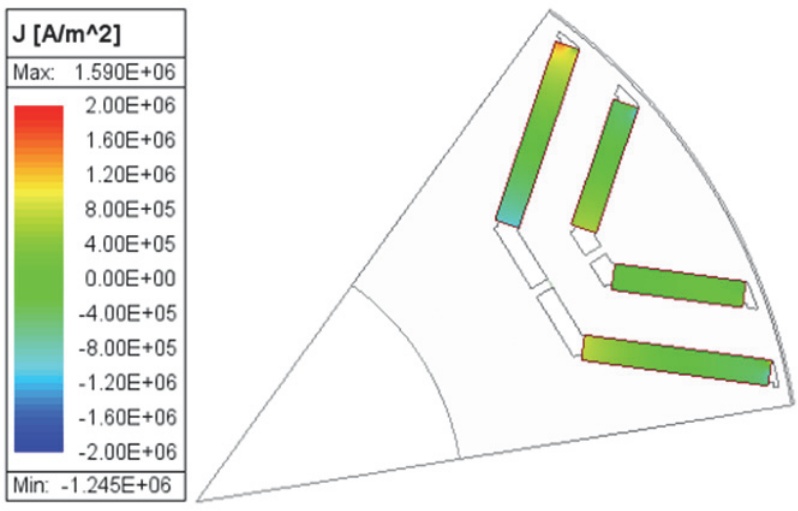
Current density distribution in the single-piece magnets at an arbitrary load point
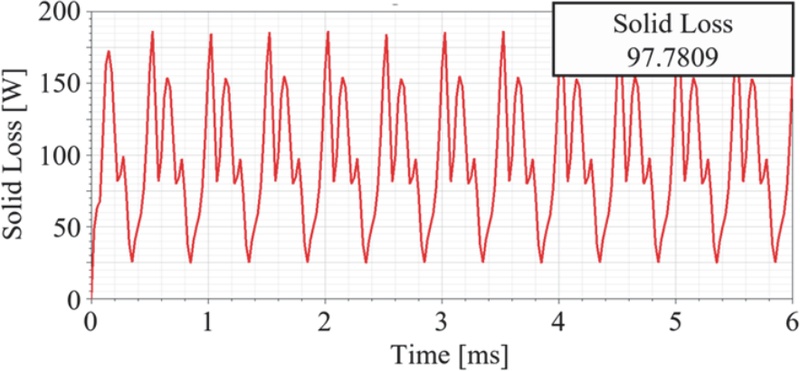
Eddy current loss in the single-piece magnets (97.7809 W)
기본 모델의 분할 설계는 Layer 1의 영구자석을 3개, Layer 2의 영구자석을 4개로 분할한 구성이다. 영구자석 분할 시 Fig. 10과 같이 와전류의 경로가 제한되어 와전류 및 와전류손 발생량이 저감된다.
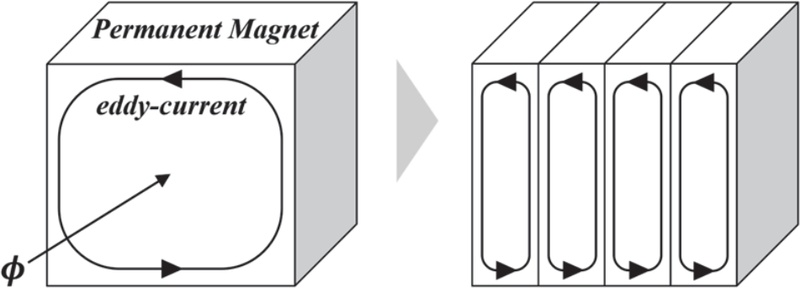
Restriction of eddy current paths by magnet segmentation
분할 설계가 적용된 기본 모델에 대해 동일 부하점에서의 전류밀도 분포와 와전류손을 도출한 결과(Figs. 11, 12), 와전류손은 18.4699 W로 산출되어 분할 설계를 통해 임의의 부하점에서 와전류손이 97.7809 W에서 18.4699 W로 약 81.11 % 감소하였다.
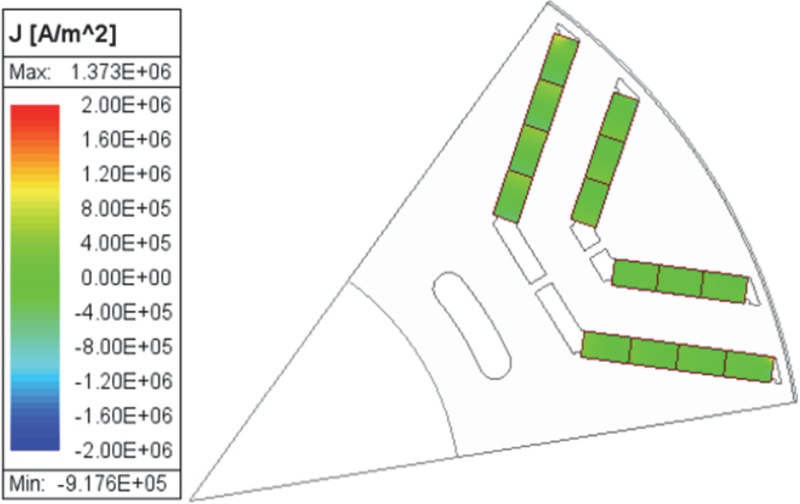
Current density distribution in the segmented magnets
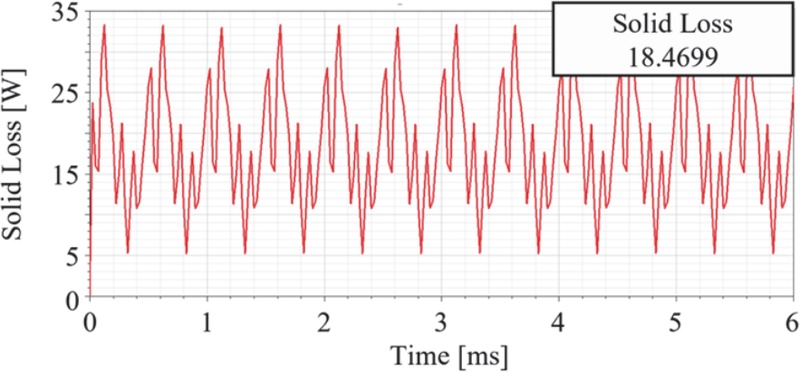
Eddy current loss in the segmented magnets (18.4699 W)
일체형 자석 모델과 기본 모델(분할)의 효율맵을 각각 Figs. 13, 14에 나타내었다. 두 모델의 효율맵은 전반적으로 유사하나, 자석 와전류손 저감의 영향으로 분할 적용 시 고효율 영역이 고속 방향으로 이동하는 경향을 보이며, 정량적인 이동량은 4장에서 비교한다.
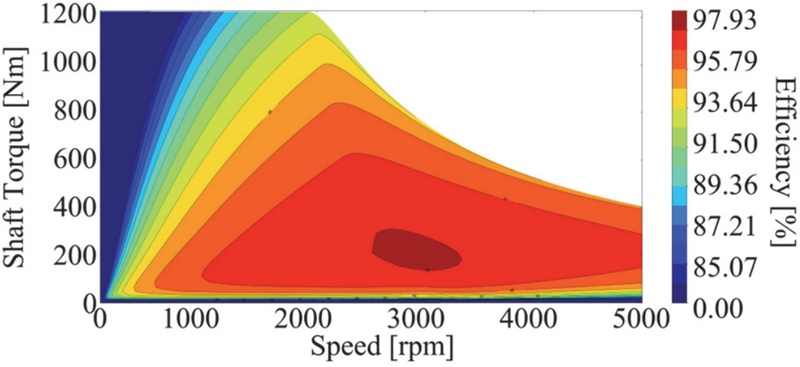
Efficiency map of the single-piece magnet model (Mag_single)
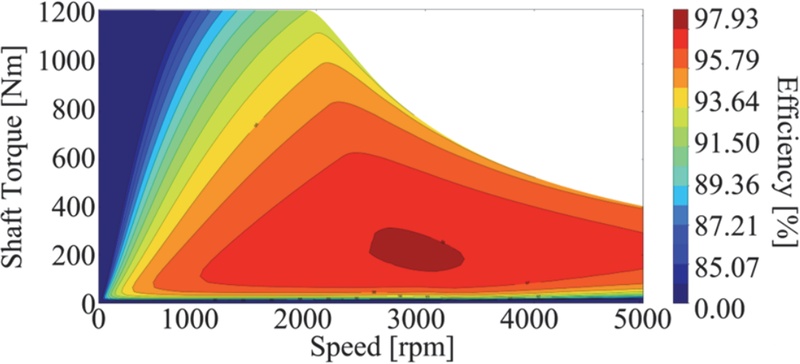
Efficiency map of the base model with segmented magnets
3.2 공극 길이
약계자 운전은 고정자 전류를 통해 계자 자속을 약화시켜 최대속도 제한 요인인 역기전력을 감소시키고, 전압 제한 여유를 확보하여 고속 운전 영역을 확장하는 제어 방식이다. 공극 길이는 이러한 약계자 특성과 밀접한 관련이 있는 설계 인자이다. 공극 증가 시 누설자속 증가로 인해 정토크 영역에서 필요한 고정자 전류가 증가하여 효율 저하가 발생한다. 반면 고정자 권선에 쇄교하는 계자 자속이 감소하여 역기전력이 저감되므로 전압 제한 여유가 증가하고, 약계자 영역에서의 효율은 증가한다. 이러한 트레이드오프 특성을 확인하기 위하여 기본 모델(공극 0.8 mm)의 회전자 외경을 축소하여 공극을 1.2 mm로 증가시킨 모델(Airgap)을 설계하였다(Fig. 15).
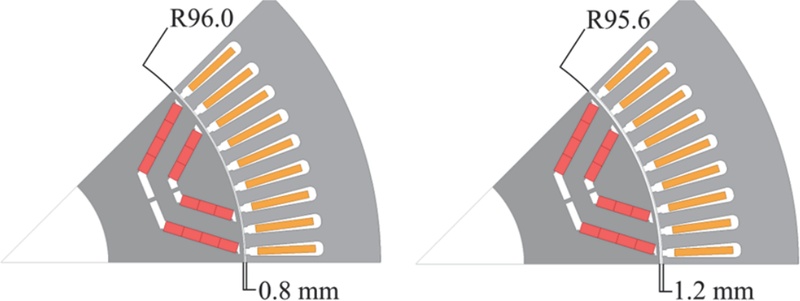
Cross-sections of the base model (air gap 0.8 mm, left) and the increased air-gap model (1.2 mm, right)
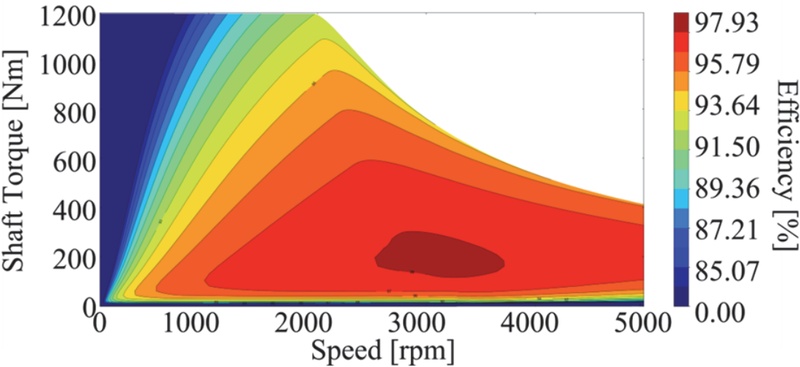
공극 증가 모델의 효율맵을 Fig. 16에 나타내었다. 기본 모델(Fig. 14) 대비 최대 효율점이 2,890 rpm에서 3,110 rpm으로 220 rpm 고속 방향으로 이동하였고, 최대 효율은 98.07 %에서 98.12 %로 소폭 증가하였다. 이는 공극 증가에 따른 계자 자속 감소가 철손과 약계자 요구 전류를 저감시켜 중·고속 영역의 효율을 개선하기 때문이며, 공극이 고효율 영역 위치를 이동시키는 핵심 인자임을 보여준다.
Efficiency map of the increased air-gap model (Airgap)
3.3 회전자 스큐
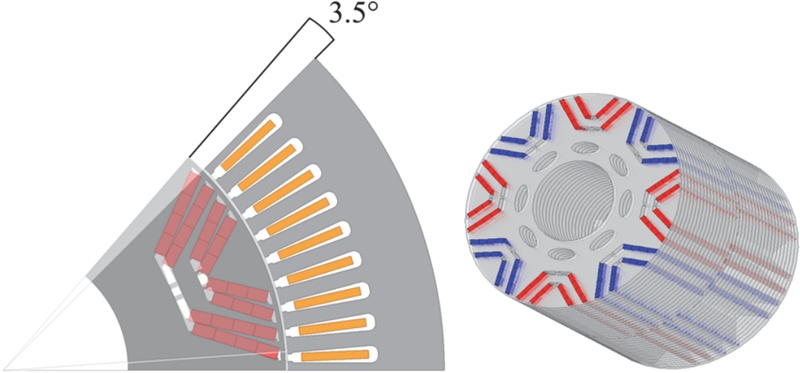
스큐는 회전자 단을 축방향으로 나누어 일정 각도로 비틀어 결합하는 설계 기법으로, 토크리플과 전고조파 왜율(THD) 저감을 위해 적용된다.8) 본 연구에서는 회전자를 축방향 2단으로 나누어 3.5°의 스큐 각을 적용한 2단 스텝 스큐 모델(Skew)을 설계하고(Fig. 17), 스큐 적용 여부에 따른 특성 변화를 분석하였다.
Skewed rotor design (left) and its 3D geometry (right)
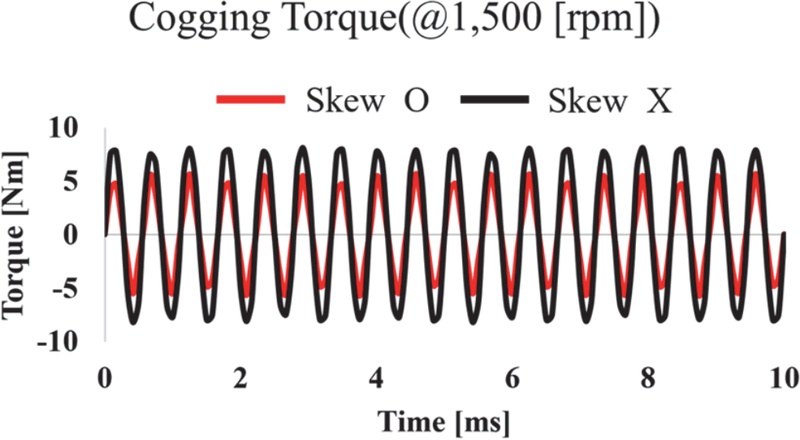
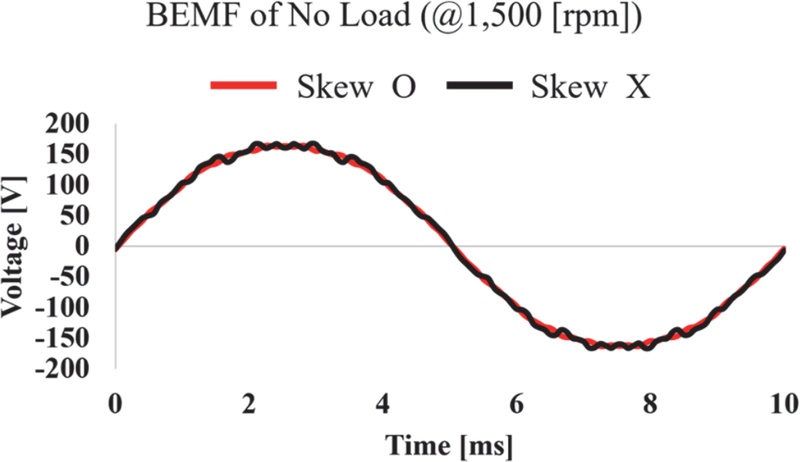
해석 결과, 스큐 적용 시 1,500 rpm에서 코깅 토크는 2.45 Nm 감소하였고(Fig. 18), 무부하 역기전력의 THD는 1.65 %p 감소하였다(Fig. 19). 스큐 적용 시 기자력의 크기는 감소하나 고조파 저감이 가능함을 확인하였다.
Comparison of cogging torque with and without skew at 1,500 rpm
Comparison of no-load back-EMF waveforms with and without skew
스큐 적용은 계자 자속을 약화시키므로 요구 토크 확보를 위한 고정자 전류가 증가하여 저속 구간의 효율은 저하된다. 반면 고속 구간에서는 약계자 영역의 제어 여유가 확보되고 고속 구간 효율이 향상된다. 스큐 적용 모델의 효율맵(Fig. 20)을 기본 모델(Fig. 14)과 비교하면 고효율 운전 영역이 고속 방향으로 이동하는 경향을 확인할 수 있으며, 이동량 자체는 공극 증가나 자석 사용량 저감과 같이 계자 자속을 직접 저감시키는 설계 인자에 비해서는 작게 나타난다.
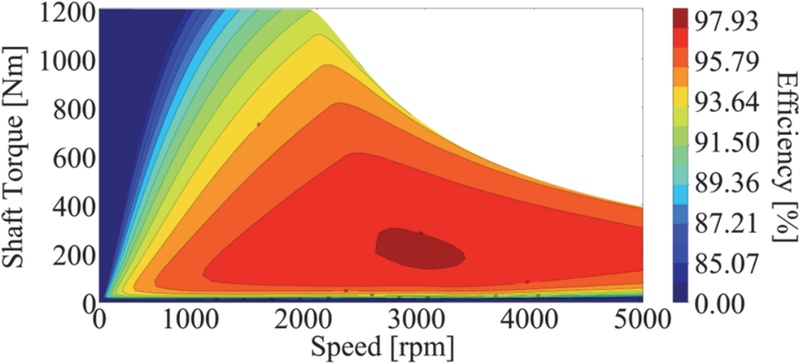
Efficiency map of the two-step skewed model (Skew)
3.4 영구자석 사용량 저감
영구자석 사용량은 재료비와 직결되는 설계 인자인 동시에 계자 자속의 크기를 결정한다.9) 본 연구에서는 기본 모델에서 2층(Layer 2) 배리어의 가운데 자석 분할편 2개를 제거한 자석 저감 모델(Mag_reduce)을 설계하였다. 자석 저감 모델의 회전자 형상을 Fig. 21에 나타내었다. 자석량 감소는 공극 자속밀도를 낮추어 무부하 및 저부하 조건의 철손과 자석 와전류손을 저감시키는 반면, 동일 토크 확보를 위한 고정자 전류 증가로 고토크 영역에서는 동손이 증가하는 트레이드오프를 갖는다.10)
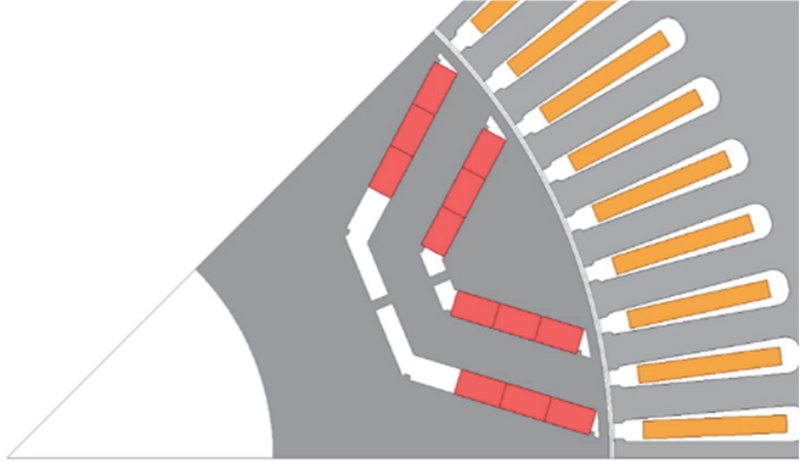
Rotor geometry of the magnet-reduced model (Mag_reduce)
자석 저감 모델의 효율맵을 Fig. 22에 나타내었다. 기본 모델 대비 최대 효율점이 2,890 rpm에서 3,150 rpm으로 260 rpm 고속 방향으로 이동하였으며, 이는 계자 자속 감소로 인해 약계자 개시점과 손실 균형점이 고속 측으로 이동하기 때문이다. 저부하 영역의 효율 개선 효과는 4장의 주행 사이클 가중 효율 비교에서 더욱 뚜렷하게 나타난다.
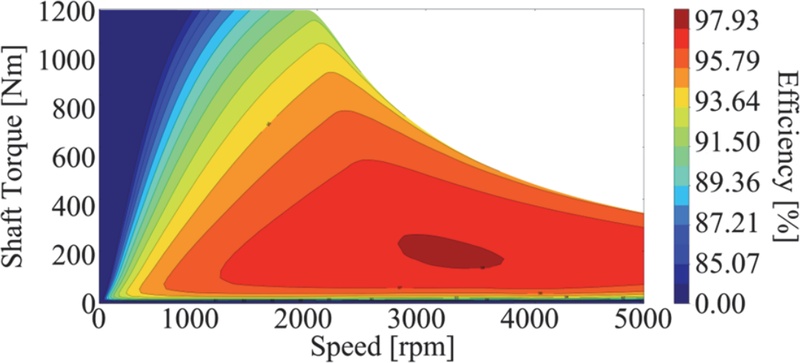
Efficiency map of the magnet-reduced model (Mag_reduce)
3.5 적층 길이
적층 길이는 전동기의 체적과 출력 밀도를 결정하는 대표적 설계 인자이다.11) 본 연구에서는 기본 모델의 적층 길이를 180 mm에서 198 mm로 10 % 증가시킨 모델(Stack)을 설계하였다. 적층 증가 시 동일 토크를 더 낮은 전류밀도로 발생시킬 수 있어 저속 고토크 영역의 동손은 감소하나, 철심 체적 증가로 철손이 증가하고 계자 자속 증가로 역기전력이 커져 약계자 개시점이 저속 측으로 이동한다.
적층 증가 모델의 효율맵을 Fig. 23에 나타내었다. 기본 모델 대비 최대 효율점이 2,890 rpm에서 2,630 rpm으로 260 rpm 저속 방향으로 이동하여, 다른 설계 인자들과 반대로 고효율 영역이 저속 측으로 이동하는 특성을 보였다. 이는 고효율 영역의 위치 관점에서 적층 증가가 저속 고토크 위주 운전에 유리한 설계 방향임을 시사한다. 다만 철심 체적 증가에 따른 철손 증가로 저부하 위주 운전에서는 오히려 불리하게 작용할 수 있으며, 이는 4장의 주행 사이클 가중 효율 비교에서 정량적으로 확인된다.
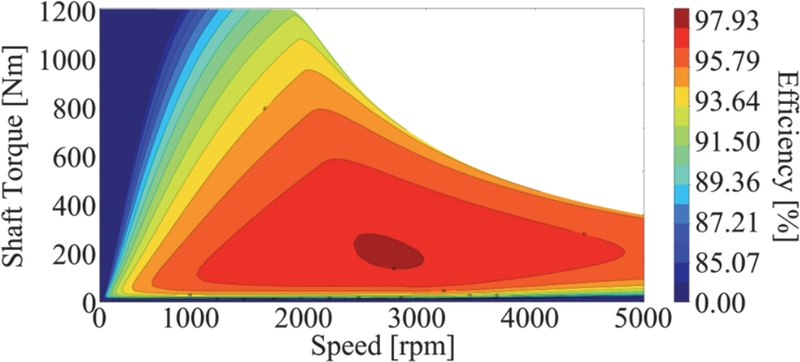
Efficiency map of the increased stack-length model (Stack)
4. 주행 사이클 기반 고효율 영역 평가
4.1 고효율 영역 이동 정량 지표
효율맵상 고효율 영역의 이동을 정량적으로 비교하기 위하여 두 가지 지표를 정의하였다. 첫째는 최대 효율점의 위치(속도, 토크)이고, 둘째는 고효율 영역(효율 97 % 이상)의 면적 비율과 면적가중 중심 속도이다. 면적가중 중심은 토크-속도 평면에서 고효율 영역이 분포하는 무게중심으로, 영역 전체의 이동 경향을 하나의 수치로 나타낸다. 각 모델의 효율맵 격자 데이터로부터 산출한 지표를 Table 3에 정리하였다.
High-efficiency region metrics of each model
Table 3에서 확인할 수 있듯이, 계자 자속을 저감시키는 설계 인자인 공극 증가(중심 +153 rpm), 자석 사용량 저감(+178 rpm), 스큐(+42 rpm)는 모두 고효율 영역의 중심을 고속 방향으로 이동시켰다. 자석 분할은 계자 자속이 아닌 와전류 경로를 개선하는 상이한 메커니즘을 통해, 일체형 자석 대비 중심을 13 rpm 고속 방향으로 이동시켰다. 반면 적층 길이 증가는 계자 자속과 철심 체적을 증가시켜 중심을 281 rpm 저속 방향으로 이동시켰고, ߟ ≥ 97 % 영역의 면적 비율도 28.49 %에서 24.85 %로 축소되었다. 즉, 고효율 영역의 위치 관점에서 적층 증가는 저속 고토크 위주 응용에, 나머지 인자들은 중·고속 위주 응용에 유리한 방향의 특성을 갖는다.
4.2 주행 사이클 가중 효율
설계 인자별 체감 효율을 평가하기 위하여 WLTP Class 3 주행 사이클을 각 모델의 효율맵에 중첩하고, 사이클 가중 효율을 산출하였다.12,13) 사이클의 각 시점에 해당하는 효율을 구하고, 에너지 가중 효율을 식 (1)과 같이 정의하였다.
| (1) |
whereܲ pmech : mechanical output power (W)
whereܲ η: motor efficiency at the operating point
효율맵이 모터링 영역에 대해 도출되었으므로 회생 구간은 평가에서 제외하였다. 모든 모델에서 사이클 운전점이 효율맵의 토크 포락선을 벗어나는 경우는 없었으며, 산출 결과를 Table 4에 정리하였다.
Drive-cycle weighted efficiency of each model
적용한 WLTP Class 3 사이클은 전동기 축 기준 최대 토크가 약 184.6 Nm로 정격 토크(600 Nm) 대비 저부하 위주의 운전 패턴이다. 이에 따라 계자 자속을 저감시켜 저부하 철손과 자석손을 낮추는 설계인 자석 사용량 저감(+1.09 %p)과 공극 증가(+0.46 %p)의 사이클 효율 개선 효과가 크게 나타났으며, 스큐(+0.08 %p)와 자석 분할(일체형 대비 +0.04 %p)도 개선 방향을 보였다. 반면 적층 증가는 철심 체적 증가에 따른 저부하 철손 증가로 사이클 효율이 0.92 %p 저하되었다. 이는 고효율 영역 이동 지표(Table 3)와 일관된 결과로, 대상 주행 사이클의 운전점 분포와 고효율 영역의 위치가 일치할수록 체감 효율이 향상됨을 정량적으로 보여준다.
4.3 모델별 손실 성분 변화
설계 인자별 효율 변화의 원인을 손실 성분 수준에서 확인하기 위하여, 각 모델에 대해 2.5절과 동일한 방식으로 철손 맵과 고정자 동손 맵을 도출하고, WLTP Class 3 사이클의 모터링 운전점에 대하여 손실 성분별 에너지를 산출하였다.14) 그 결과를 Table 5에 정리하였으며, 철손 특성의 차이가 뚜렷한 공극 증가 모델과 적층 증가 모델의 철손 맵을 Figs. 24, 25에 나타내었다.
Loss decomposition over the WLTP class 3 cycle
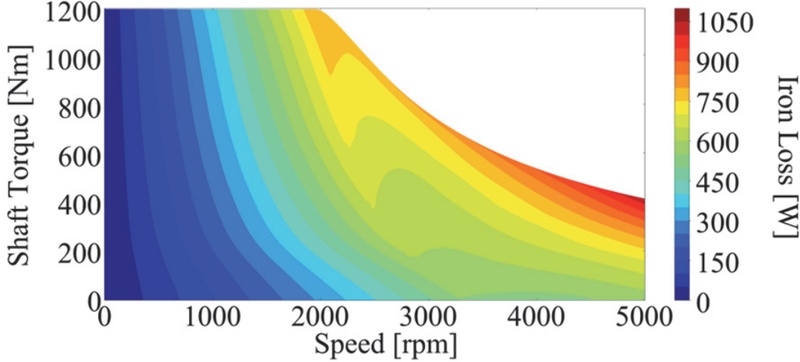
Iron loss map of the increased air-gap model (Airgap)
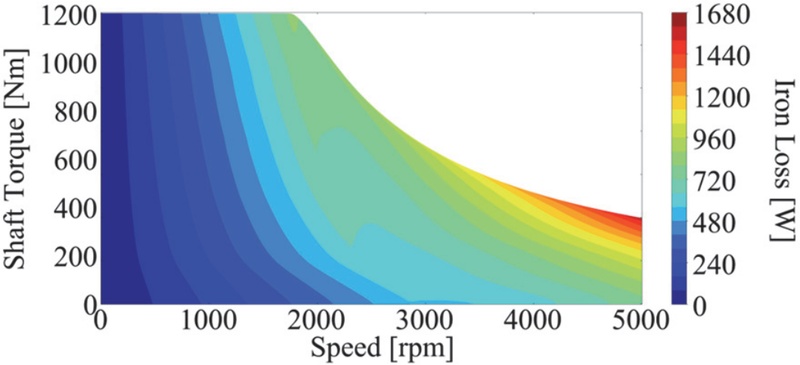
Iron loss map of the increased stack-length model (Stack)
저부하 위주의 대상 사이클에서는 철손이 지배적인 손실 성분으로, 기본 모델 기준 전체 손실 148.4 Wh 중 철손이 102.8 Wh(약 69 %)를 차지한다.15) 공극 증가 모델은 계자 자속 감소로 전 운전 영역의 철손이 저감되어 맵 최대 철손이 기본 모델의 1,520 W에서 1,060 W로 감소하였고(Fig. 24) 사이클 철손도 9.3 Wh 감소하였으며, 자석 사용량 저감 모델의 사이클 철손도 11.2 Wh 감소하였다. 반면 적층 증가 모델은 철심 체적 증가로 맵 최대 철손이 1,610 W까지 증가하고(Fig. 25) 사이클 철손이 6.3 Wh 증가하였다.
고정자 동손의 경우 최대 토크 부근의 최댓값은 인버터 전류 제한이 동일하므로 전 모델에서 약 18.9 kW 수준으로 유사하나, 사이클 동손은 모델 간 차이가 뚜렷하다. 계자 자속이 작은 자석 사용량 저감(-12.6 Wh), 스큐(-2.3 Wh), 공극 증가(-1.9 Wh) 모델은 사이클 운전점이 집중되는 중·고속 저부하 영역에서 약계자에 필요한 부(-)의 d축 전류가 감소하여 동손이 오히려 감소하였고, 계자 자속이 큰 적층 증가 모델은 약계자 전류 증가로 사이클 동손이 13.2 Wh 증가하였다. 한편 자석 와전류손이 포함된 기타 손실은 일체형 자석 모델이 기본 모델 대비 0.5 Wh 크게 나타나, 자석 분할의 효과가 사이클 수준에서도 확인된다. 결국 철손과 약계자 동손이 함께 저감되는 자석 사용량 저감·공극 증가 모델의 사이클 효율이 개선되고, 두 성분이 모두 증가하는 적층 증가 모델의 사이클 효율이 저하된 Table 4의 결과가 손실 성분 수준에서 정량적으로 설명된다.
5. 결 론
본 연구에서는 전기자동차 구동용 200 kW급 IPMSM을 대상으로, 설계 인자 변화가 손실 분포와 효율맵상 고효율 운전 영역에 미치는 영향을 기본 모델과 다섯 가지 설계 변형 모델(영구자석 일체화, 자석 사용량 저감, 스큐, 적층 증가, 공극 증가)의 비교를 통해 체계적으로 분석하였으며, 다음과 같은 결론을 얻었다.
- 1) MECM과 FEA를 병행하여 효율맵을 도출하고, FEA 단독 효율맵과 두 기법을 연동한 자동 도출 프로세스 기반 효율맵의 정합성을 검증(고효율 영역 기준 평균 편차 0.16 %p)하여 자동화 기반 효율맵 분석 프로세스를 확립하였다. 또한 최대 효율점 위치와 고효율 영역(ߟ ≥ 97 %)의 면적가중 중심을 정량 지표로 정의하고, 주행 사이클 가중 효율과 결합하여 설계 인자별 고효율 영역 변동을 정량 평가하는 분석 방법을 적용하였다.
- 2) 영구자석 분할은 임의의 부하점 기준 자석 와전류손을 97.7809 W에서 18.4699 W로 약 81.11 % 저감시켰으며, 일체형 자석 모델 대비 고효율 영역 중심이 13 rpm 고속 방향으로 이동하고 사이클 효율이 0.04 %p 개선되었다. 저·중부하 위주 사이클에서는 개선 폭이 작으나 고속 운전 비중이 큰 응용일수록 효과는 커질 것으로 예상된다.
- 3) 계자 자속을 저감시키는 설계 인자들은 고효율 영역을 고속 방향으로 이동시켰다. 공극 증가(0.8 mm에서 1.2 mm)는 최대 효율점을 220 rpm, 고효율 영역 중심을 153 rpm 고속 이동시키고 사이클 효율을 0.46 %p 개선하였으며, 자석 사용량 저감은 최대 효율점 260 rpm, 중심 178 rpm 고속 이동과 함께 가장 큰 사이클 효율 개선(+1.09 %p)을 보였다. 2단 스텝 스큐(3.5°)는 코깅 토크 2.45 Nm, THD 1.65 %p 저감과 함께 중심을 42 rpm 고속 이동시켜, NVH 성능과 고효율 영역 분포를 함께 조정할 수 있는 인자로 확인되었다.
- 4) 적층 길이 증가(180 mm에서 198 mm)는 고효율 영역 중심을 281 rpm 저속 방향으로 이동시키고 저부하 철손 증가로 사이클 효율을 0.92 %p 저하시켰다. 즉, 적층 증가는 저속 고토크 위주 운전에 유리한 반대 방향의 설계 인자이다.
종합적으로, 설계 인자들은 손실 성분의 상대적 기여도를 변화시켜 고효율 영역을 이동시키며, 대상 주행 사이클이 저부하 위주인 경우 계자 자속 저감형 설계가 사이클 가중 효율 향상에 유리함을 정량적으로 확인하였다. 본 연구에서 확립한 효율맵 자동 도출, 고효율 영역 이동 지표, 주행 사이클 가중 효율의 통합 분석 절차는 향후 적용 어플리케이션별 최적 설계 인자 조합 도출 연구에 활용될 수 있을 것으로 기대된다.
Acknowledgments
이 논문은 2025학년도 국립한밭대학교 교내학술연구비의 지원을 받았음.
References
-
T. M. Jahns, G. B. Kliman and T. W. Neumann, “Interior Permanent-Magnet Synchronous Motors for Adjustable-Speed Drives,” IEEE Transactions on Industry Applications, Vol.IA-22, No.4, pp.738-747, 1986.
[https://doi.org/10.1109/TIA.1986.4504786]

-
S. Morimoto, Y. Takeda, T. Hirasa and K. Taniguchi, “Expansion of Operating Limits for Permanent Magnet Motor by Current Vector Control Considering Inverter Capacity,” IEEE Transactions on Industry Applications, Vol.26, No.5, pp.866-871, 1990.
[https://doi.org/10.1109/28.60058]
-
D. S. Jung, “Design of Driving Motor for Small Electric Vehicle Using Low Voltage Battery,” Transactions of KSAE, Vol.30, No.1, pp.83-89, 2022.
[https://doi.org/10.7467/KSAE.2022.30.1.083]
-
P. Lazari, J. Wang and L. Chen, “A Computationally Efficient Design Technique for Electric-Vehicle Traction Machines,” IEEE Transactions on Industry Applications, Vol.50, No.5, pp.3203-3213, 2014.
[https://doi.org/10.1109/TIA.2014.2304619]
-
D. Park, H. Song, D. Shin and N. Kim, “Performance Analysis of Electric Drive System on Hyundai Ioniq EV,” Transactions of KSAE, Vol.27, No.1, pp.69-76, 2019.
[https://doi.org/10.7467/KSAE.2019.27.1.069]
- United Nations Economic Commission for Europe, Global Technical Regulation No.15: Worldwide Harmonized Light Vehicles Test Procedure, ECE/TRANS/180/Add. 15, 2014.
-
K. Yamazaki and Y. Fukushima, “Effect of Eddy-Current Loss Reduction by Magnet Segmentation in Synchronous Motors with Concentrated Windings,” IEEE Transactions on Industry Applications, Vol.47, No.2, pp.779-788, 2011.
[https://doi.org/10.1109/TIA.2010.2103915]
-
Z. Q. Zhu and D. Howe, “Influence of Design Parameters on Cogging Torque in Permanent Magnet Machines,” IEEE Transactions on Energy Conversion, Vol.15, No.4, pp.407-412, 2000.
[https://doi.org/10.1109/60.900501]
-
S. Morimoto, S. Ooi, Y. Inoue and M. Sanada, “Experimental Evaluation of a Rare-Earth-Free PMASynRM with Ferrite Magnets for Automotive Applications,” IEEE Transactions on Industrial Electronics, Vol.61, No.10, pp.5749-5756, 2014.
[https://doi.org/10.1109/TIE.2013.2289856]
-
G. Pellegrino, A. Vagati, P. Guglielmi and B. Boazzo, “Performance Comparison Between Surface-Mounted and Interior PM Motor Drives for Electric Vehicle Application,” IEEE Transactions on Industrial Electronics, Vol.59, No.2, pp.803-811, 2012.
[https://doi.org/10.1109/TIE.2011.2151825]
-
S. Huang, J. Luo, f. Leonardi and T. A. Lipo, “A General Approach to Sizing and Power Density Equations for Comparison of Electrical Machines,” IEEE Transactions on Industry Applications, Vol.34, No.1, pp.92-97, 1998.
[https://doi.org/10.1109/28.658727]
-
E. Carraro, M. Morandin and N. Bianchi, “Traction PMASR Motor Optimization According to a Given Driving Cycle,” IEEE Transactions on Industry Applications, Vol.52, No.1, pp.209-216, 2016.
[https://doi.org/10.1109/TIA.2015.2477479]
-
S. W. Park and J. G. Song, “Comparison of Energy Loss in Electric Vehicles According to Battery Capacity Variation Using Simulation,” Transactions of KSAE, Vol.32, No.6, pp.485-492, 2024.
[https://doi.org/10.7467/KSAE.2024.32.6.485]
-
K. Yamazaki and A. Abe, “Loss Investigation of Interior Permanent-Magnet Motors Considering Carrier Harmonics and Magnet Eddy Currents,” IEEE Transactions on Industry Applications, Vol.45, No.2, pp.659-665, 2009.
[https://doi.org/10.1109/TIA.2009.2013550]
-
K. Yamazaki and Y. Seto, “Iron Loss Analysis of Interior Permanent-Magnet Synchronous Motors - Variation of Main Loss Factors Due to Driving Condition,” IEEE Transactions on Industry Applications, Vol.42, No.4, pp.1045-1052, 2006.
[https://doi.org/10.1109/TIA.2006.876080]