Bayesian Tracking 기법을 이용한 종·횡방향 동역학 기반 통합 노면 마찰계수 추정 연구
Copyright Ⓒ 2026 KSAE / 252-10
This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License(http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium provided the original work is properly cited.
Abstract
This paper proposes an integrated method for estimating the tire-road friction coefficient based on combined longitudinal and lateral vehicle dynamics. Rather than using conventional continuous estimation methods, the proposed method classifies the estimated friction coefficient into three discrete states, namely, high friction (asphalt, 0.85), middle friction (wet, 0.6), and low friction (snow, 0.4), since a stable value is more suitable for generating vehicle control inputs. The estimation algorithm integrates two approaches, including a lateral dynamics-based method using the Bayesian tracking technique with yaw rates derived from lateral acceleration and a longitudinal dynamics-based method using a deceleration model derived from master cylinder pressure. A single unified estimator is constructed by combining the two methods through a joint Gaussian probability distribution and Bayesian tracking. Using CarSim and MATLAB/Simulink, simulation tests are conducted to verify the robustness and feasibility of the proposed algorithm under various driving conditions, including straight-line braking, mu-jump, and sequential lateral-to-longitudinal maneuvers.
Keywords:
Tire-road friction coefficient, Bayesian tracking, Longitudinal dynamics-1 based estimation, Lateral dynamics-based estimation, Integrated longitudinal–lateral dynamics-based estimation키워드:
노면 마찰계수, 베이지안 트래킹, 종 방향 동역학 기반 추정, 횡 방향 동역학 기반 추정, 종-횡 통합 동역학 기반 추정1. 서론
타이어와 노면 사이의 마찰계수는 차량의 거동 한계를 제한하는 핵심적인 요소로 차량의 주행 안정성을 능동적으로 확보하기 위한 핵심 파라미터이다. 하지만 직접 계측할 수 없기 때문에 이를 추정하기 위한 많은 연구가 진행되어 왔다. 카메라나 타이어 내장 센서를 활용한 오프보드 센서 기반 방법1,2)과 딥러닝을 활용한 데이터 기반 방법3) 등 다양한 연구가 진행되고 있으나, 이러한 방식들은 추가적 장치의 설치나 방대한 데이터셋의 확보가 선행되어야 하기 때문에 차량 동역학 기반의 추정 방식이 현재까지는 주류를 이루고 있다.
차량 동역학 기반의 추정 방식은 크게 종방향, 횡방향으로 나뉜다. 종방향 동역학 기반 추정법들로는 타이어의 종방향 슬립과 슬립 경사의 관계를 기반으로 노면 마찰계수를 추정하는 방법,4) 상태 관측기를 통해 개별 바퀴의 종방향 힘과 슬립률을 실시간으로 추정해 노면 마찰계수를 추정하는 방법,5) 파워트레인 모델과 타이어 모델에서 각각 구한 구동력을 확률적으로 비교하여 노면 마찰계수를 추정하는 방법6) 등에 대한 연구가 이루어져 왔고, 횡방향 동역학 기반 추정법들로는 브러시 타이어 모델과 비선형 관측기를 이용하여 추정하는 방법,7) DGPS와 자이로스코프 측정값을 기반으로 횡방향 타이어 힘 모델의 파라미터를 실시간으로 식별하여 마찰계수를 추정하는 방법8) 등에 대한 연구가 이루어져 왔다. 종방향 동역학 기반의 노면 마찰계수 추정 값은 ABS(Anti-lock Braking System)와 같은 차량의 종방향 안정성 제어에 활용되고 횡방향 동역학 기반의 노면 마찰계수 추정 값은 ESC(Electronic Stability Control)와 같은 차량의 선회 안정성 제어에 활용된다. 그러나 실제 주행 환경에서는 선회와 제동이 순차적 또는 동시에 발생하는 상황이 빈번하며, 이러한 조건에서 단일 방향 기반 추정기들은 해당 방향의 거동 정보가 충분하지 않은 구간에서 노면 상태를 식별하기 어렵다. 따라서 ABS 및 ESC가 작동하는 다양한 주행 상황에서 신뢰성 있는 마찰계수를 제공하기 위한 단일 추정기가 요구되며, 이를 구현하고자 종방향 및 횡방향 차량 동역학을 결합한 타이어 모델과 선형화된 재귀 최소 제곱법(LRLS)을 이용하여 마찰계수를 실시간으로 추정하는 방법,9) 8-DOF 차량 모델과 확장 칼만-뷰시 필터(EKBF)를 사용하여 추정하는 방법10) 등에 대한 통합 차량 동역학을 기반으로 한 연구들이 이루어져오고 있다. 다만 이러한 연구들은 각 휠의 슬립률과 하중에 대한 추정이 필요하고 이를 이용한 종/횡 타이어 힘 추정이 선행되어야 하기 때문에 알고리즘의 구조가 복잡하고 연산량이 증가하는 단점이 있다. 또한, 해당 방식들은 현재의 마찰계수를 연속적으로 추정하기 때문에 동일한 노면이라 하더라도 노면의 거칠기에 따라 추정 값이 변동될 수 있다. 이러한 변동이 차량 제어에 직접 활용될 경우 제어 입력에 불필요한 변화를 발생시켜 제어의 일관성을 저하시킬 수 있다. 따라서 차량 제어 관점에서는 마찰계수의 절대적인 추정 정확도를 높이는 것보다 노면 상태를 안정적으로 구분하고 일관된 마찰계수 정보를 제공하는 것이 더욱 중요하다.11,12)
따라서 본 연구는 정확한 노면 마찰계수의 연속 추정보다 차량 제어에 필요한 노면 상태를 안정적으로 판단하는 데 초점을 두었다. 이를 위해 노면 상태를 아스팔트 노면(Mu = 0.85), 빗길 노면(Mu = 0.6), 눈길 노면(Mu = 0.4) 이렇게 세 가지 대표 노면으로 분류하고, 현재 노면이 이들 중 어느 상태에 해당하는지를 추정하는 노면 마찰계수 추정기를 제안한다. 제안한 분류 기준은 실제 차량이 주행하는 대부분의 도로 환경을 대표할 수 있는 노면 상태를 기준으로 선정하였다.
제안한 추정기는 종/횡방향 타이어 힘 추정이 선행되어야 하는 기존 연구들9,10)과 달리 횡가속도로부터 유도한 요레이트와 제동압 기반 감속도 정보를 활용하기 때문에 상대적으로 단순한 구조와 낮은 연산 부담을 갖는다. 또한 기존의 횡방향 기반 추정 기법11)과 종방향 기반 추정 기법을 통합함으로써, 특정 거동에 의존하지 않고 선회 및 제동이 단독 또는 복합적으로 발생하는 다양한 주행 조건에서도 안정적인 노면 상태 추정이 가능하도록 설계하였다.
본 논문의 구성은 다음과 같다. 2장에서는 횡거동 기반 추정 로직을 기술한다. 3장에서는 제동 압력에 따른 마찰계수 별 감속 특성을 기술한 이후, 제동 압력 기반의 추정 로직과 결과를 기술한다. 4장에서는 횡거동 기반 추정 로직과 제동압에 따른 추정 로직을 결합하는 방법과 MATLAB/Simulink와 CarSim을 이용한 시뮬레이션 결과에 대해서 기술하여, 제안하는 추정기의 유효성을 검증하며, 마지막 5장에서는 결론을 맺는다.
2. 횡거동 기반 노면 마찰계수 추정
횡거동 기반 노면 마찰계수 추정은 기존 연구에서 제안된 방법을 활용하였다.11) 해당 알고리즘은 차량에서 계측된 총 가속도 크기를 이용한 추정 방식(Method 1)과, Bicycle model로부터 계산된 요레이트와 횡가속도로부터 계산된 요레이트를 비교하여 노면 상태를 확률적으로 추정하는 Bayesian tracking 기반 추정 방식(Method 2)을 통합한 알고리즘이다.
2.1 가속도 크기 기반 마찰계수 추정 (Method
Method 1은 차량에서 계측되는 가속도 크기를 이용하여 노면 마찰계수를 추정한다. 단순히 차량 무게중심(CG)에서의 가속도만 사용할 경우 노면 상태에 대한 판단이 지연될 수 있으므로, 노면 상태를 보다 빠르게 판단하기 위해 차량 무게중심(CG) 기준 가속도뿐만 아니라 전/후륜의 횡가속도를 함께 활용하였다. 식 (1)은 전/후륜 횡가속도의 계산식을 나타낸다.
| (1) |
식 (2)는 CG, 전륜 및 후륜에서 계산된 총 가셍도 크기 중 최대값을 중력가셍도 g로 정규화 한 값을 나타낸다.
| (2) |
과도 주행 시 횡가속도가 0을 통과하는 구간에서 발생할 수 있는 오 추정을 방지하기 위해, aT,max}에 하강 기울기 제한(1 g/s)을 적용한 보정 가셍도 (aT,comp)를 식 (3)의 입력으로 사용하여 노면 마찰계수를 결정한다.
| (3) |
본 방식은 차량이 노면 마찰 한계에 근접한 조건에서는 효과적으로 노면 마찰계수를 추정할 수 있으나, 가속도 수준이 낮아 타이어 힘이 충분히 발생하지 않는 일반 주행 및 선회 초기 구간에서는 추정 성능이 저하될 수 있다.
2.2 Bayesian tracking 기반 추정 (Method 2)
Method 1의 한계를 보완하기 위해, Bayesian tracking 추정 기법(Method 2)을 제안한다. 제안된 Method 2는 계측된 횡가속도를 기반으로 산출한 요레이트와 차량 수학적 모델로부터 계산된 노면 별 기준 요레이트를 비교하여 노면 상태를 확률적으로 추정하는 기법이다. 여기서 요레이트 센서 값 대신 횡가속도로부터 계산된 요레이트를 사용하는 이유는 다음과 같다. 실제 차량의 요레이트는 조향각, 차량 속도, 전/후륜 코너링 강성 등 다양한 원인으로 영향을 받기 때문에 노면 마찰계수에 따른 차이를 명확하게 구분하기 어렵다. 반면 횡가속도는 노면 마찰 한계에 의해 그 크기가 직접적으로 제한되며, 이를 이용해 산출된 요레이트는 노면 마찰 특성을 보다 직접적으로 반영할 수 있다. 따라서 횡가속도 기반 요레이트를 활용함으로써 노면 상태에 따른 구분 성능을 향상시킬 수 있다.
횡가속도 기반 요레이트를 계산하기 위해 횡가속도에 대한 Kinematic 관계식을 활용한다.
| (4) |
위 식에서 롤각과 횡 속도 변화가 작다고 가정하여 횡가속도 기반의 요레이트(zk,lat)를 식 (5)와 같이 산출할 수 있다.
| (5) |
노면 마찰계수 별 기준 요레이트(̂)는 식 (6)과 같이 정의된다.
| (6) |
여기서, γss 는 Bicycle model의 정상상태 요레이트, γi = {Asphalt(0.85) Wet(0.6) Snow(0.4)} 를 의미한다. 최종 노면 마찰계수는 아래와 같이 각 노면 상태 별 가중치의 합으로 추정할 수 있다.
| (7) |
여기서, μAsphalt = 0.85, μWet = 0.6, μSnow = 0.4 이고 가중치인 는 앞서 계산한 요레이트들로부터 아래와 같이 확률적으로 계산할 수 있다.
| (8) |
여기에서, Zk,lat = [z0,lat, z1,lat ⋯ zk-1,lat, zk,lat] 로 현재까지(0~k step) 측정한 횡가셍도 기반 요레이트를 의미한다. 즉 식 (8)은 Zk,lat 를 입력 받았을 경우 i 번째 노면일 확률을 의미한다.
하지만, 식 (8)을 그대로 사용할 경우 계측 시간이 증가할수록 저장하는 데이터가 증가하게 되기 때문에 베이즈 정리와 마르코프 가정을 적용하여, 식 (9)와 같이 이전 스텝의 가중치()와 현재 스텝의 조건부 확률을 활용하여 재귀적 형태로 전개할 수 있다.
| (9) |
위 식에서 조건부 확률 함수인 p(zk,lat|Zk-1,lat, i)는 현재 노면 상태가 i 일 때 계측값(zk,lat)이 나올 확률을 의미한다. 모델 오차와 센서 노이즈 특성을 반영하기 위해 p(zk,lat|Zk-1,lat, i)를 식 (10)과 같은 Gaussian probability distribution으로 가정한다.
| (10) |
이때, 오차 공분산인 는 추정기의 수렴 속도와 강건성을 결정하는 파라미터이다. 이 값을 크게 설정할 경우 모델의 오차에 둔감하게 반응하여 추정의 안정성은 향상되나 수렴 속도가 저하되며, 반대로 과도하게 작게 설정할 경우 센서 노이즈에 민감하게 반응하여 추정 결과에 채터링이 발생할 수 있다.
따라서 의 적절한 선정이 중요하며, 본 연구에서는 시뮬레이션 기반의 성능 평가를 통해 = 0.01로 설정하였다. 이에 대한 민감도 분석 결과는 4.4절에 제시한다.
2.3 Integration
가속도 크기 방식인 Method 1과 Bayesian tracking 기법인 Method 2는 상호 보완적인 특성을 지닌다. 따라서 식(11)과 같이 두 추정 값 중 최댓값을 취하여 통합함으로써 앞서 두 방식의 오 추정 구간을 상호 보완하여 최종 횡거동 기반 노면 마찰계수를 산출한다.
| (11) |
3. 종거동 기반 노면 마찰계수 추정기 설계
본 장에서는 마스터 실린더의 제동압과 종방향 감속도를 활용하여 노면 마찰계수를 추정하는 종방향 동역학 기반의 노면 마찰계수 추정기를 제안한다. 이를 위해 구/제동 시의 종방향 동역학 특성을 분석하고, 이를 바탕으로 노면 상태를 판별하는 기준 모델 및 Bayesian tracking 기법을 기술한다.
3.1 종방향 거동 특성 분석
차량의 종방향 거동은 가속과 감속 상황으로 구분될 수 있으며, 각 상황의 특성을 분석하여 노면 마찰계수 추정에 적합한 주행 상황을 도출하고자 한다.
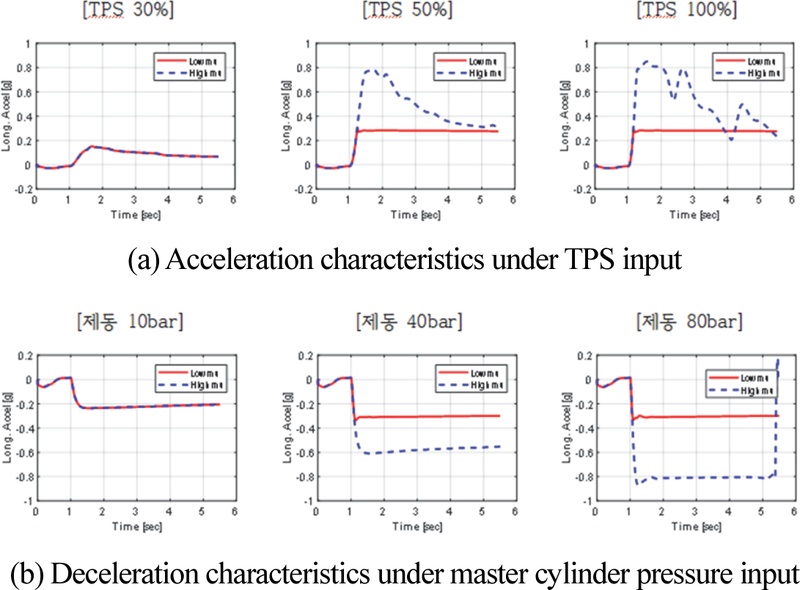
우선 가속 상황을 살펴보면, TPS(Throttle Position Sensor)가 증가함에 따라 구동 토크가 증가하지만 선형적으로 증가하지 않는다. 내연기관이나 구동모터 모두 정격 출력(Power)이 있어 차속이 증가할수록 구동 토크가 감소하기 때문이다. 따라서 동일한 TPS 입력이라도 차량 속도나 기어 단수에 따라 발생하는 가속도의 크기가 달라질 수 있다. 이러한 특성은 마찰계수 추정에 매우 불리한 요인으로 작용한다. Fig. 1(a)는 정차 중 직진 & 가속하는 상황으로, TPS 크기와 노면 조건에 따른 가속도 응답을 나타내고 있다. TPS가 50 % 이상인 경우 아스팔트 노면과 눈길 노면 사이에 가속도가 차이가 발생하는 것을 확인할 수 있다. 그러나 시간이 지나 속도가 증가할수록 그 차이는 점차 감소하는 경향을 보이고 있다. 즉, TPS 입력에 대한 가속도 응답이 노면 마찰계수에 따라 일관되게 구분되지 않으므로, 가속 구간에서 TPS와 가속도의 관계만을 이용하여 노면 마찰계수를 추정하는 것은 어려운 것으로 판단된다.
Longitudinal acceleration characteristics by road condition
반면, 감속 상황에서는 마스터 실린더 제동압이 차량 속도의 영향 없이 제동 토크로 전달되므로, 제동압과 감속도 사이의 관계가 가속 구간에 비해 상대적으로 일정하게 유지된다. 따라서 제동압과 감속도 간의 관계를 이용하여 노면 마찰계수를 추정할 수 있다. 이는 Fig. 1(b)를 통해 확인할 수 있다. 그림에서 보는 바와 같이 제동 압력이 증가할수록 마찰 한계에 도달한 눈길 노면에서는 감속도가 일정한 값으로 제한되는 반면, 마찰 한계에 도달하지 않은 아스팔트 노면에서는 차량 속도에 관계없이 압력 크기에 비례하여 감속도가 발생함을 알 수 있다. 즉, 제동 상황에서는 노면 마찰계수에 따른 거동 차이가 뚜렷하게 나타난다. 따라서 종방향 노면 마찰계수 추정은 감속 구간에서만 수행하도록 구성하였다.
3.2 종거동 기반 노면 마찰계수 추정
종거동 기반 노면 마찰계수 추정 또한 Bayesian tracking 기법을 기반으로 설계하였다. 이를 위해 각 노면 조건에서의 기준 감속도를 계산하고, 이를 실제 차량의 감속도와 비교하여 노면 상태를 확률적으로 추정한다. 감속 상황에서의 기준 감속도 계산을 위해 제동압과 감속도 간의 관계를 식 (12)와 같이 나타낼 수 있다.
| (12) |
여기에서, Kbf와 Kbr은 전/후륜 Brake gain을 각각 나타내고, reff,front와 reff,rear는 전/후륜 타이어 유효 반경을 각각 나타낸다. M은 차량의 질량을 의미한다.
식 (12)로부터 계산된 감속도는 제동 시스템 특성만을 고려한 이론적 감속도이다. 그러나 실제 차량의 감속도는 노면 마찰 한계에 의해 제한되므로, 각 노면 조건에서의 기준 감속도 는 식 (13)과 같이 정의한다.
| (13) |
이렇게 정의한 노면 별 기준 감속도와 비교할 계측값 zk,long는 종가속도 센서로부터 계측된 차량의 종가속도 절댓값으로 정의한다.
| (14) |
2장에서 기술한 Bayesian tracking 기법을 종거동 기반 추정기에도 동일하게 적용하였다. 이를 위해 노면 상태에 대한 기준 감속도 와 실제 차량의 감속도 zk,long 사이의 오차를 이용하여 Likelihood를 계산한다. 이때 Likelihood는 Gaussian probability distribution으로 가정하며 이는 식 (15)와 같이 정의된다.
| (15) |
여기에서, 는 감속도 오차의 분산을 의미한다. 는 2장의 와 동일한 절차를 통해 0.5로 선정하였으며, 이에 대한 민감도 분석은 4.4절에 제시한다.
계산된 Likelihood는 식 (9)의 Bayesian update 과정에 적용하여 각 노면 상태에 대한 가중치 를 산출한다. 최종 노면 마찰계수는 식 (7)과 동일하게 각 노면 상태의 가중치를 이용한 가중합으로 계산되며, 식 (16)과 같이 나타낼 수 있다.
| (16) |
여기에서, i = {Asphalt Wet Snow}를 의미한다.
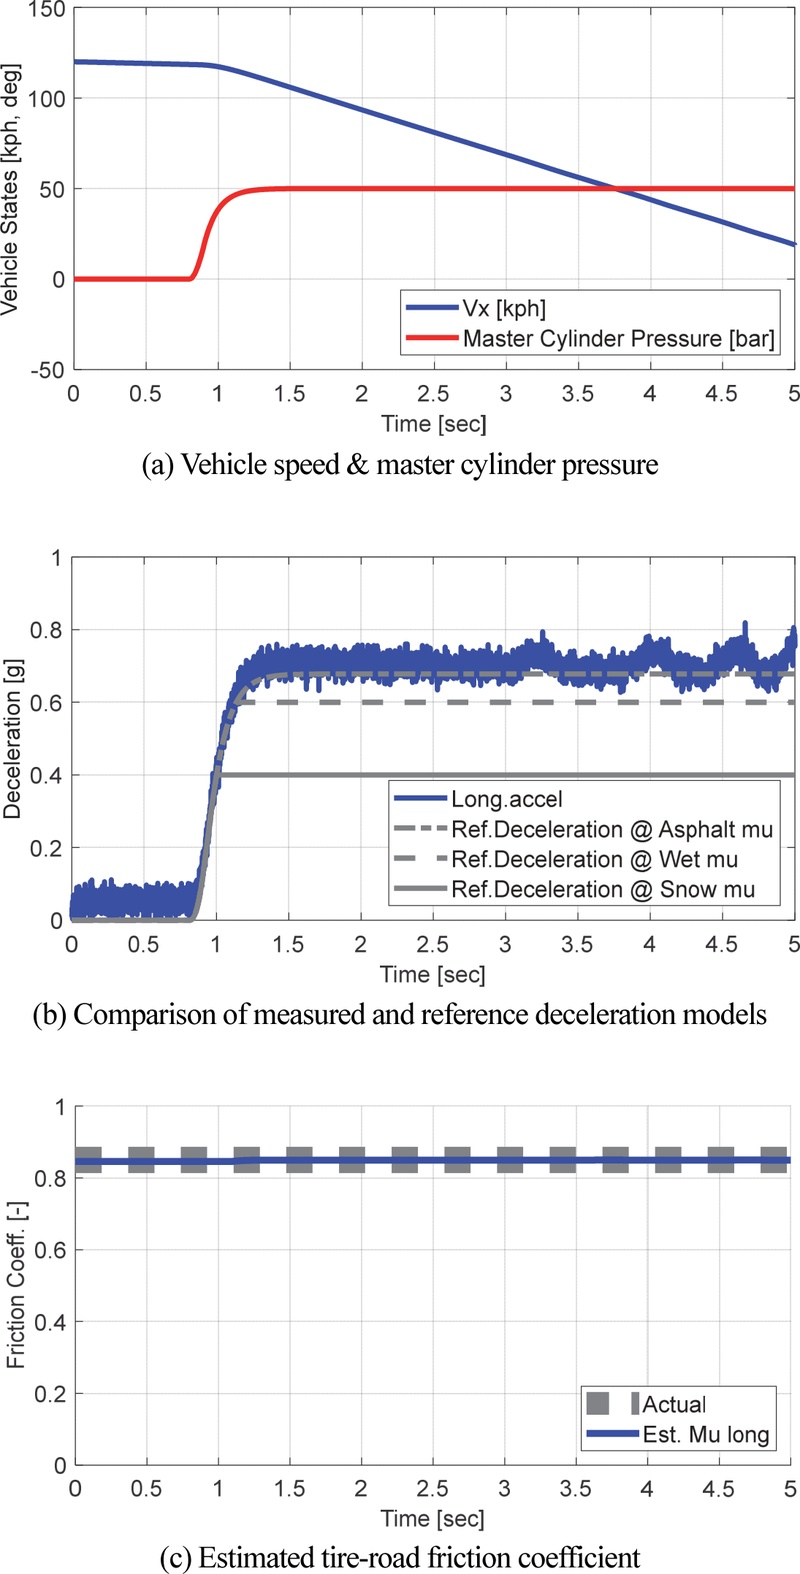
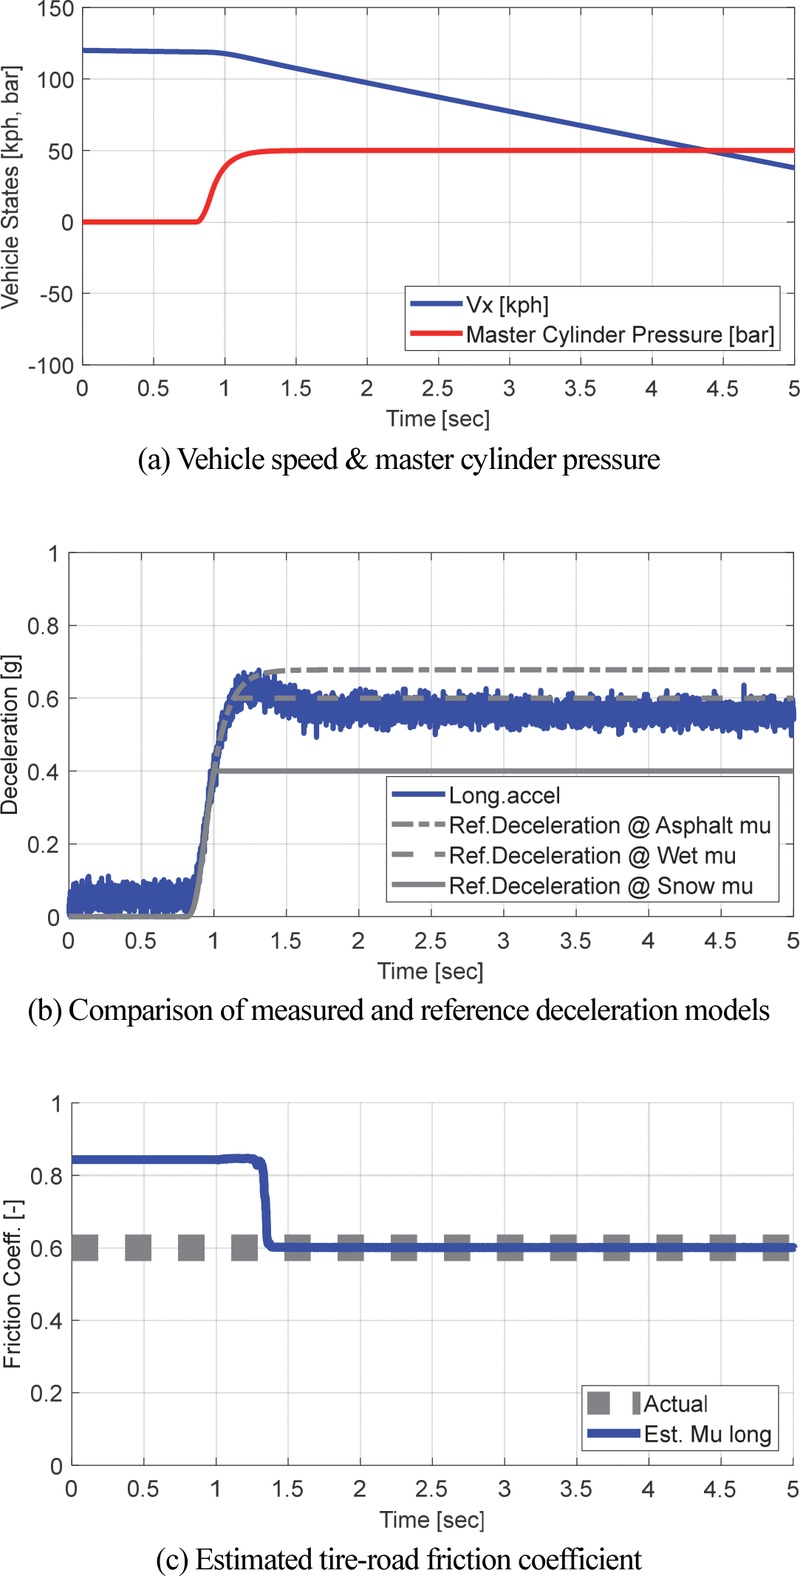
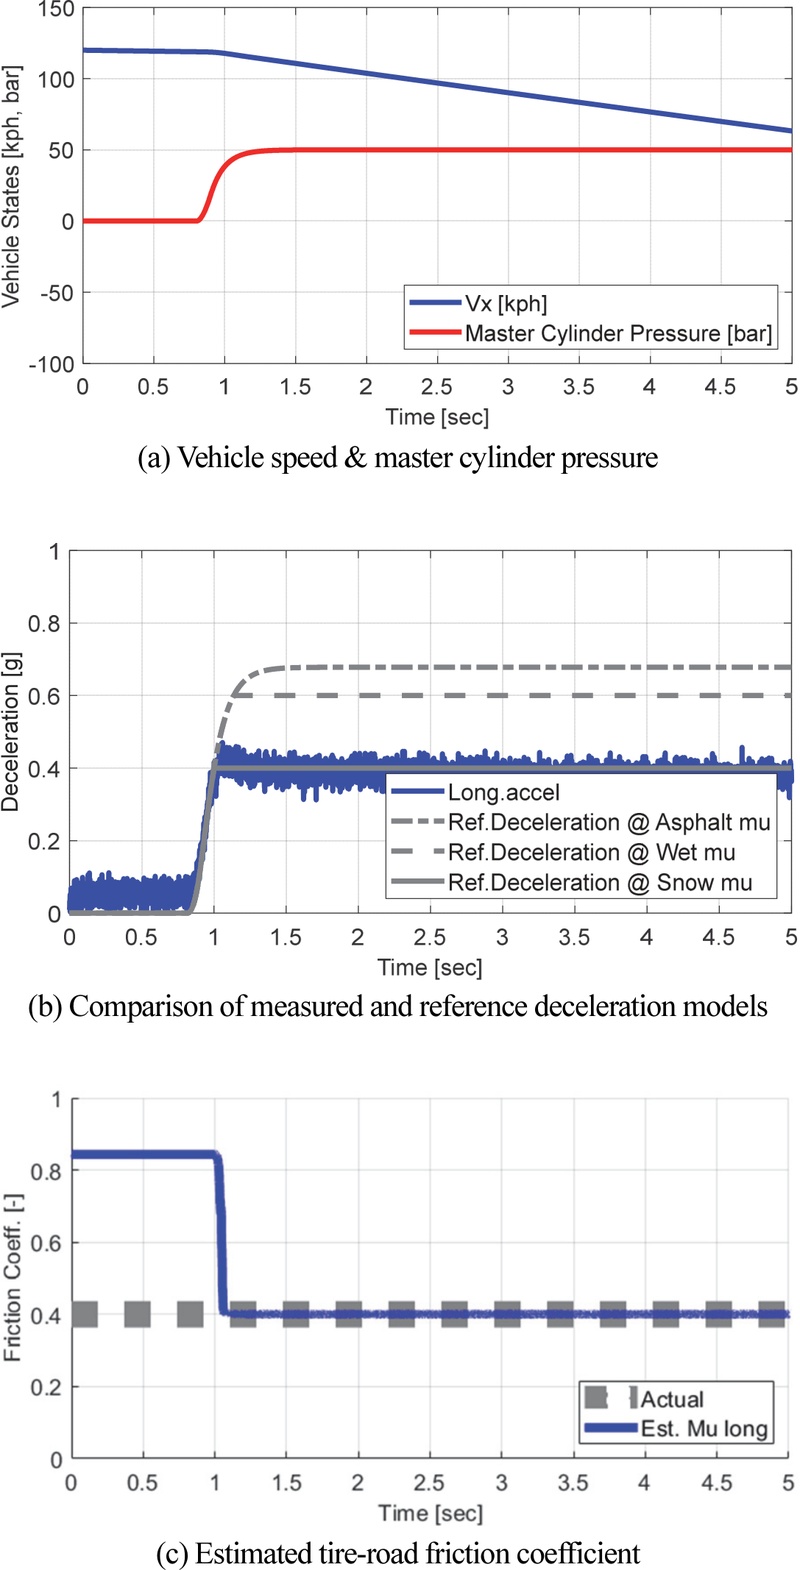
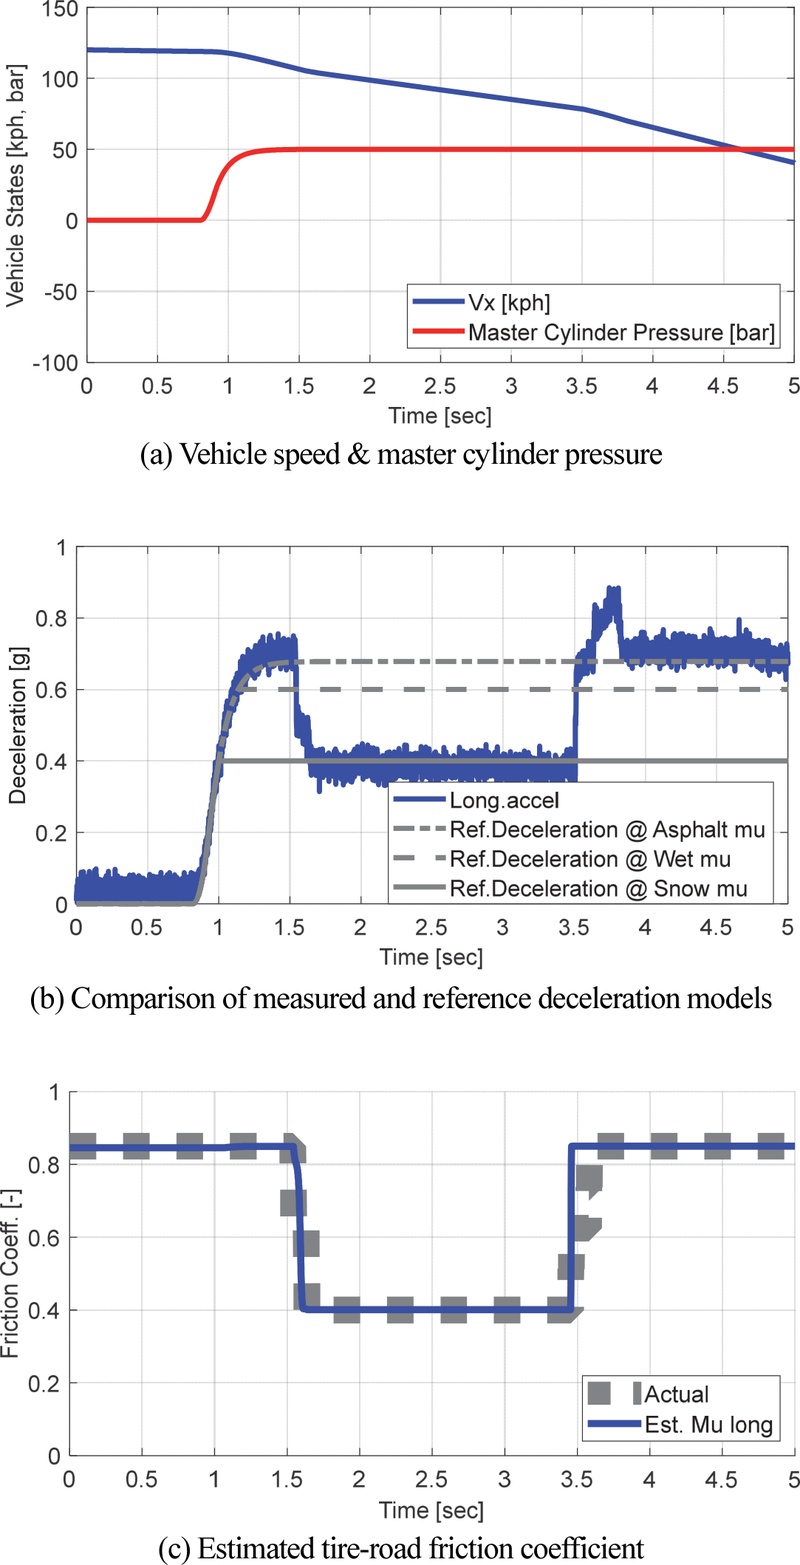
제안 추정 로직의 유효성을 검증하기 위해 직진 제동 시나리오에 대한 시뮬레이션을 수행하였다. 실제 차량과 유사한 환경에서 검증하기 위해, Carsim에서 출력되는 가속도에 N(0, 0.04 m2/s4) 그리고 요레이트에 N(0, 25 × 10-6 rad2/s2)의 Noise를 인가하였다. 시뮬레이션 시나리오는 아스팔트 (0.85) 노면, 빗길(0.6) 노면과 눈길(0.4) 노면 마지막으로 Mu-jump (아스팔트 → 눈길 → 아스팔트) 노면에서 120 kph 정속 주행 중 50 bar의 제동압을 인가하는 상황으로 구성하였다. Figs. 2~5는 시뮬레이션 결과를 나타낸다. (a)~(c)는 각각 주행 시나리오, 계측 및 기준 감속도, 그리고 추정된 노면 마찰계수를 나타낸다.
Simulation results on asphalt road (μ = 0.85)
Fig. 2는 아스팔트 노면에서의 시뮬레이션 결과를 나타낸다. Fig. 2(b)에서 계측 감속도의 절댓값이 아스팔트 노면에 대한 기준 감속도와 유사하게 나타나며, 이에 따라 Fig. 2(c)와 같이 노면 마찰계수가 아스팔트 노면(0.85)으로 안정적이게 추정됨을 확인할 수 있다.
Fig. 3은 빗길 노면에서의 시뮬레이션 결과를 나타낸다. 계측 감속도의 절댓값은 빗길 노면에 대한 기준 감속도와 유사한 수준에서 포화되는 경향을 보이며, 이에 따라 노면 마찰계수 또한 빗길 노면 상태로 안정적으로 추정됨을 확인할 수 있다. 제동 초기에는 빗길 노면을 아스팔트 노면으로 오추정하는 구간이 존재한다. 그러나 해당 구간은 차량이 노면 마찰 한계에 도달하기 전이므로 추정 오차가 차량 제어 성능에 미치는 영향은 크지 않다. 이후 제동력이 증가함에 따라 노면 마찰계수가 정상적으로 추정되는 것을 확인할 수 있으며, 이를 통해 제안한 알고리즘의 유효성을 확인하였다.
Simulation results on wet road (μ = 0.6)
Fig. 4는 눈길 노면에서의 시뮬레이션 결과를 나타낸다. 계측 감속도의 절댓값은 눈길 노면에 대한 기준 감속도와 유사한 수준에서 포화되는 경향을 보이며, 이에 따라 노면 마찰계수 또한 눈길 노면 상태로 안정적으로 추정됨을 확인할 수 있다. Fig. 3과 동일하게 아스팔트 노면으로 오추정하는 구간이 존재하나, 이후 제동력이 증가함에 따라 노면 마찰계수가 정상적으로 추정되는 것을 확인할 수 있다. 이를 통해 제안한 알고리즘의 유효성을 확인하였다.
Simulation results on snow road (μ = 0.4)
마지막으로, Fig. 5는 Mu-jump 조건에서의 시뮬레이션 결과를 나타낸다. 노면이 변화함에 따라 계측 감속도의 절댓값 또한 이에 대응하여 변화하는 것을 확인할 수 있으며, 이에 따라 노면 마찰계수 또한 노면 상태 변화에 맞추어 정상적으로 추정되는 것을 확인할 수 있다. 이를 통해 제안한 알고리즘이 노면 상태 변화에 대해 강건한 마찰계수 추정 성능을 보임을 확인하였다.
Simulation results on mu-jump (μ = 0.85 → 0.4 → 0.85)
4. 통합 노면 마찰계수 추정기 설계
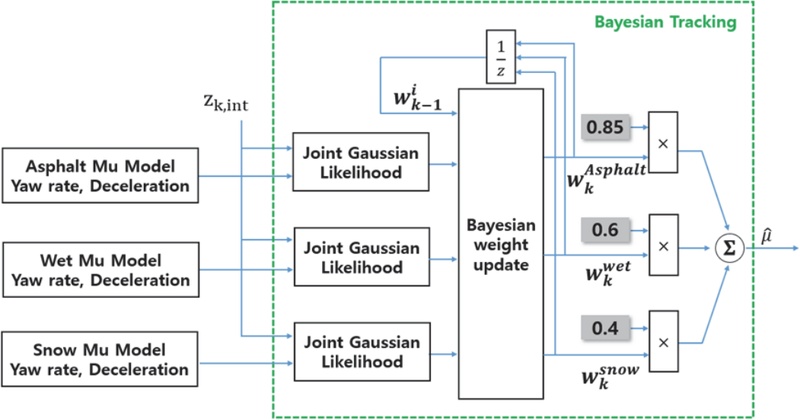
본 장에서는 앞서 제안한 종방향 및 횡방향 노면 마찰계수 추정 로직을 통합하여, 종/횡 복합 거동 상황에서 대응 가능한 통합 노면 마찰계수 추정 알고리즘을 제안한다. 통합 노면 마찰계수 추정 알고리즘 또한 Bayesian tracking 기법을 사용한다. 단일 거동 기반 추정기에서는 Gaussian probability distribution을 이용한 반면, 통합 추정기에서는 종방향 및 횡방향 정보를 반영한 Joint Gaussian probability distribution을 이용하여 Bayesian tracking을 수행한다. 통합 추정기의 구조는 Fig. 6과 같다.
Architecture of the proposed integrated Bayesian estimator
4.1 종/횡방향 통합 추정 모델 설계
앞서 제안한 단일 거동 기반 추정 기법은 종방향 또는 횡방향 거동만을 고려하므로, 복합 거동 시 발생하는 종/횡방향 마찰력 분배를 반영하기 어렵다. 따라서 복합 거동 상황에 적용하기 위해서는 종방향 및 횡방향 기준 모델의 재정의가 필요하다.
차량이 선회와 제동을 동시에 수행하는 경우, 타이어가 생성할 수 있는 총 마찰력은 마찰원의 한계 내에서 종방향 및 횡방향 힘으로 분배되며, 이는 식 (17)과 같이 표현할 수 있다.
| (17) |
마찰원 제약조건에 따라 복합 거동 시 각 방향에서 발생 가능한 최대 가속도는 식 (18)과 같이 정의할 수 있다.
| (18) |
다만, 기준 모델을 재정의하는 과정에서 계측된 타 방향 가속도가 특정 노면의 마찰 한계를 초과하는 경우, 식 (18)의 제곱근 내부 값이 음수가 되어 허수가 발생할 수 있다. 이는 센서 노이즈, 모델 오차 또는 실제 노면 마찰계수와 후보 노면 마찰계수 간의 불일치에 의해 발생할 수 있다.
이러한 문제를 방지하기 위해 식 (19)와 같이 제곱근 내부 값을 0 이상으로 제한하여 종방향 및 횡방향 기준 모델을 재정의하였다.
| (19) |
종방향 및 횡방향 기준 모델을 통합적으로 표현하기 위해 기준 모델 벡터 식 (20)과 같이 정의한다.
| (20) |
또한, 센서를 통해 계측되는 계측 벡터 zk,int는 식 (21)과 같이 정의할 수 있다.
| (21) |
계측 벡터 zk,int와 각 노면 별 기준 모델 를 이용하면, 각 노면 상태에서의 Likelihood는 Joint Gaussian probability distribution을 이용하여 식 (22)와 같이 표현할 수 있다.
| (22) |
2장과 3장에서 사용한 Gaussian probability distribution은 단일 변수의 오차 분산만을 고려하는 반면, Joint Gaussian probability distribution은 변수 간 상관관계를 포함하는 공분산 행렬 S를 사용한다. 그러나 식 (19)를 통해 종방향 및 횡방향 기준 모델을 재정의함으로써 두 변수를 독립적으로 취급할 수 있도록 구성하였기 때문에 공분산 행렬 S는 식 (23)과 같은 대각 행렬로 정의한다.
| (23) |
식 (22)로부터 계산된 Likelihood를 식 (9)에 적용하여 가중치 를 산출한다. 최종적으로, 식 (7)과 동일한 방식으로 각 노면 상태에 대한 가중합을 수행하여 추정 노면 마찰계수를 식 (24)와 같이 계산한다.
| (24) |
4.2 Integration
제안한 Bayesian tracking 기반 통합 추정기 역시 2장에서 언급한 과도 주행 구간의 오추정 문제를 완전히 해결하지는 못한다. 따라서 이러한 한계를 보완하기 위해 2장에서 제안한 가속도 크기 기반 추정 결과를 함께 활용하며, 식 (25)와 같이 두 추정 결과를 융합해 최종 노면 마찰 계수를 산출한다.
| (25) |
4.3 Evaluation
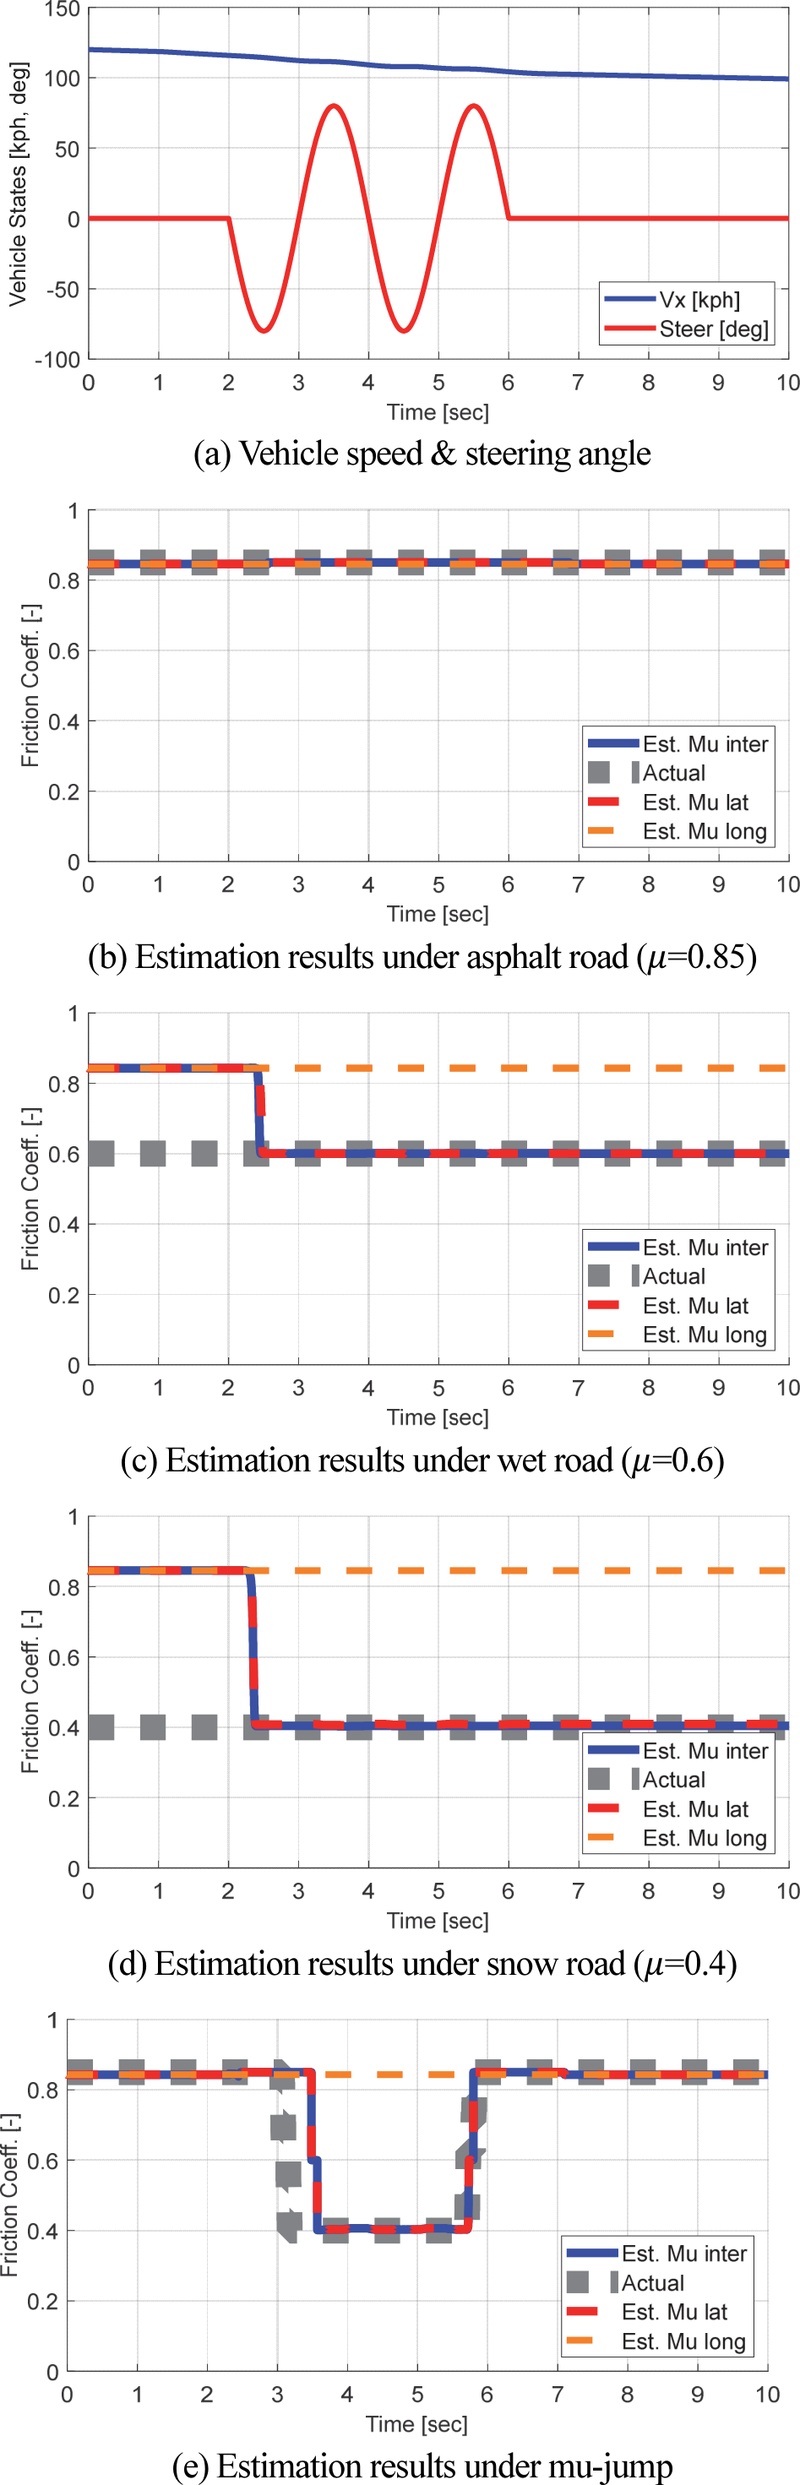
제안한 통합 노면 마찰계수 추정 알고리즘의 성능 검증을 위해 시뮬레이션을 수행하였다. 검증 결과는 Figs. 7~9를 통해 확인할 수 있다. 해당 시뮬레이션 또한 3장에서와 동일한 수준의 Noise를 센서 신호에 인가하였다. Fig. 7은 횡거동에 대한 시나리오와 결과를 나타내며, Fig. 8은 앞서 3장에서 사용했던 직진 제동 시나리오를 통합 알고리즘에 적용한 결과이다. Fig. 9는 조향과 제동이 순차적으로 발생하는 복합 거동 시나리오에 대한 결과를 나타낸다. 이를 통해 다양한 주행 조건에서 제안한 알고리즘의 노면 마찰계수 추정 성능을 검증하고자 한다.
Comparison of simulation results among estimatorsunder lateral maneuver
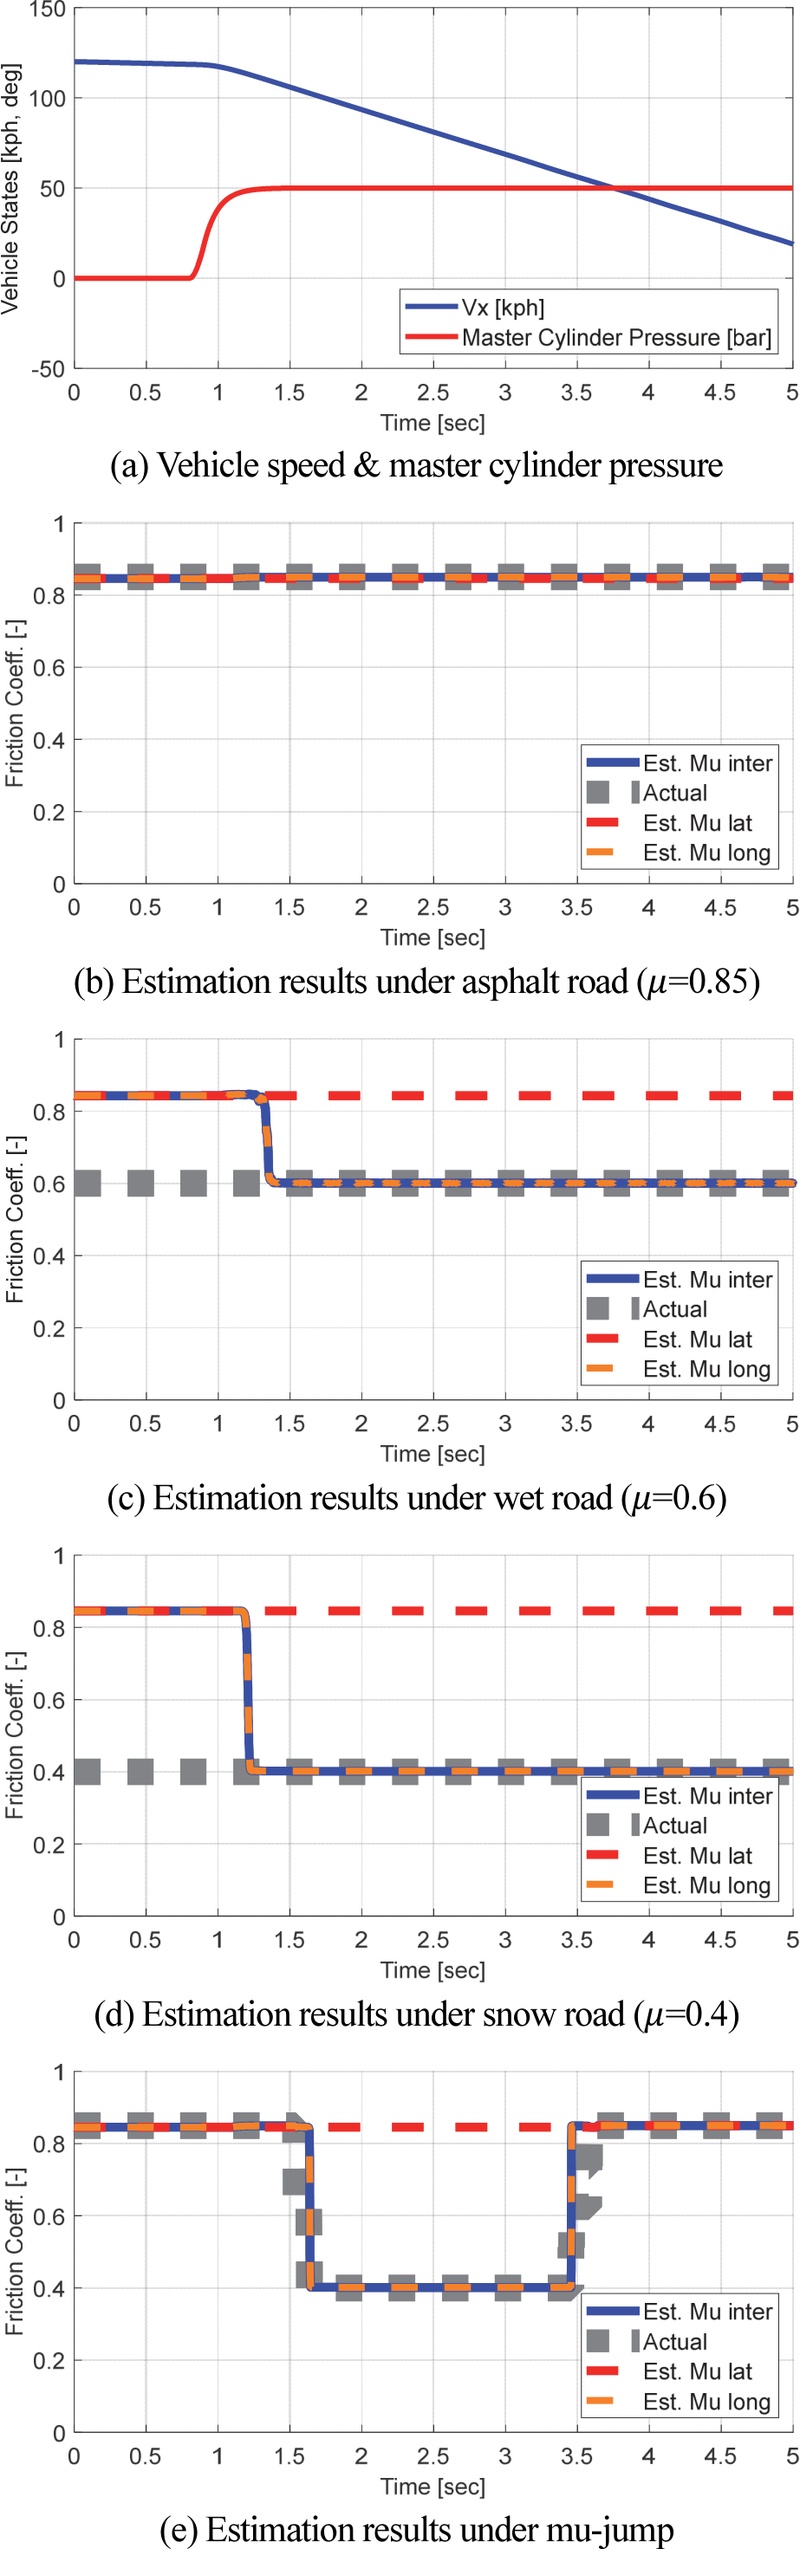
Comparison of simulation results among estimatorsunder longitudinal maneuver
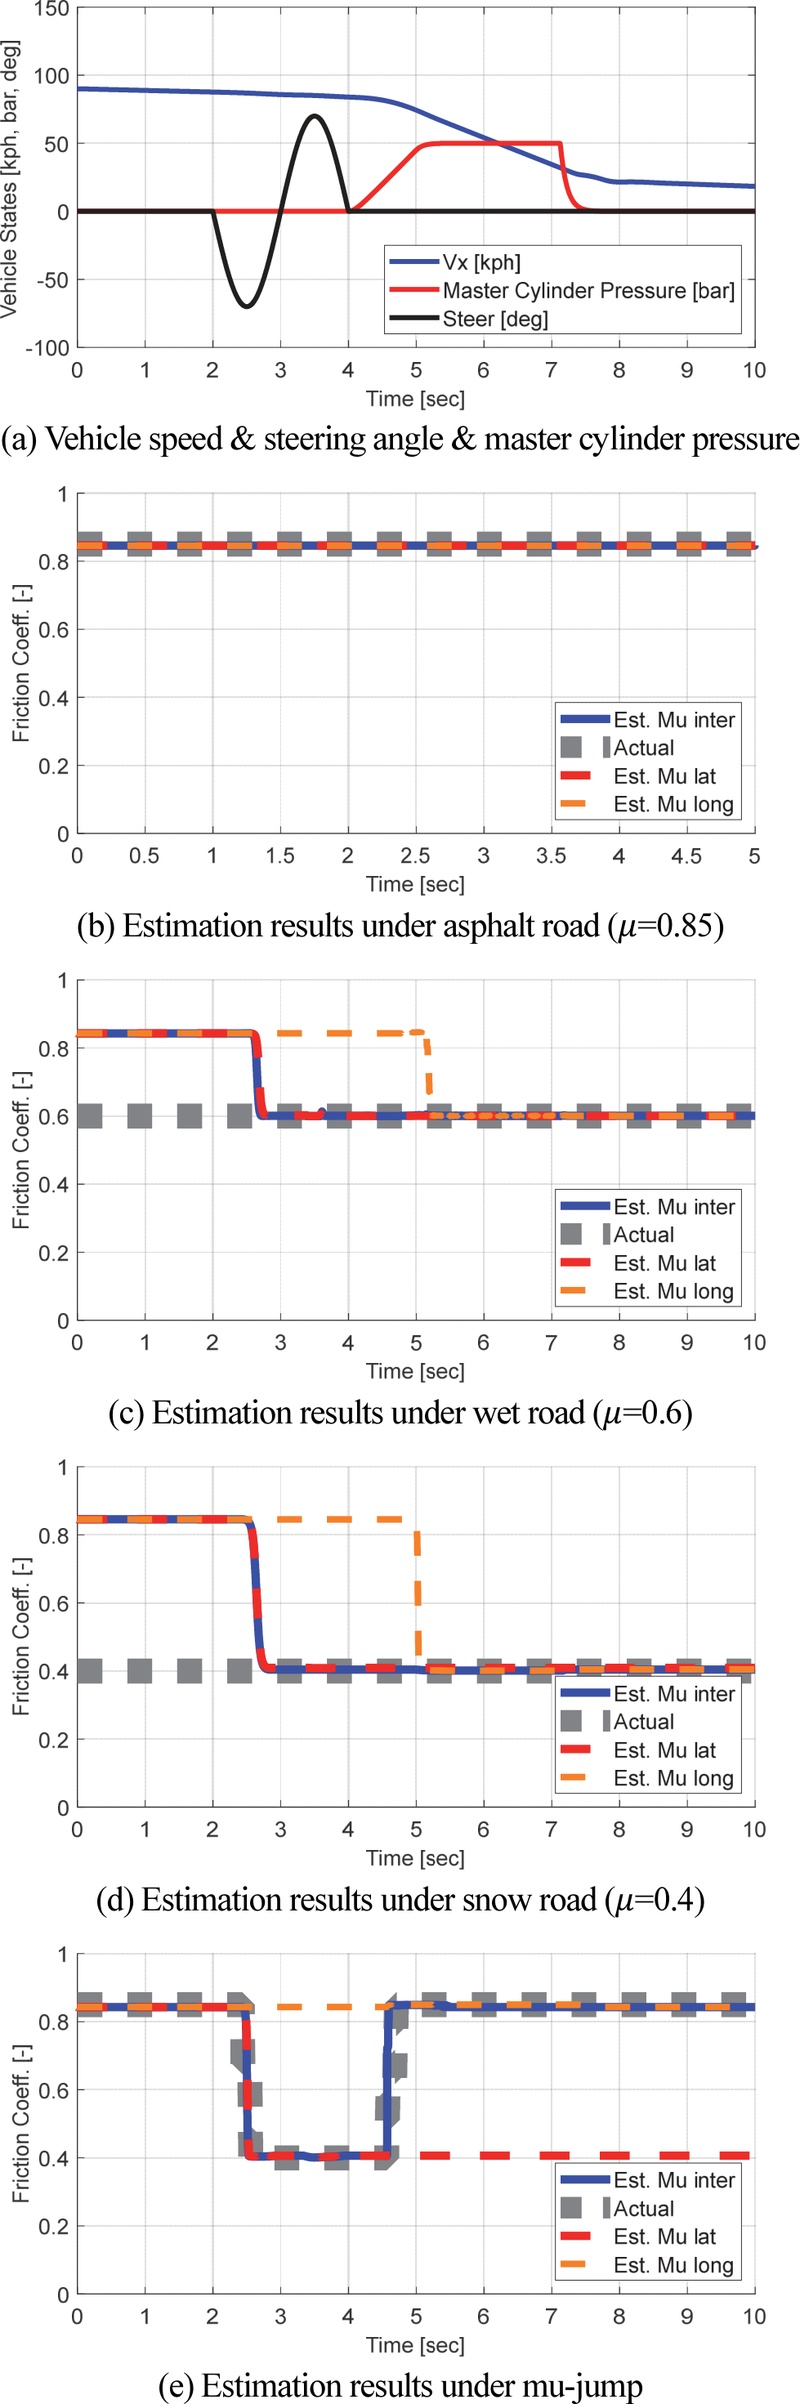
Comparison of simulation results among estimators under sequential lateral-to-longitudinal maneuver
Fig. 7은 횡거동 시나리오에 대한 제안 알고리즘의 시뮬레이션 결과를 나타낸다. Fig. 7(a)는 해당 시뮬레이션의 주행 시나리오를 보여주며, (b)~(e)는 각각 아스팔트 노면, 빗길 노면, 눈길 노면, 그리고 Mu-jump 상황에서의 추정 결과를 나타낸다. 시뮬레이션 결과, 아스팔트 노면 조건인 Fig. 7(b)에서는 모든 추정기가 유사한 결과를 나타낸다. 반면, 아스팔트 노면 조건이 아닌 Fig. 7(c), (d)와 Mu-jump 조건인 Fig. 7(e)에서는 종방향 추정기와 횡방향 추정기 간의 추정 결과 차이가 발생하는 것을 확인할 수 있다. 이는 본 시나리오가 횡거동만을 포함하고 있어 종방향 추정기에 활용 가능한 정보가 제한적이기 때문이다. 반면, 제안한 통합 추정 알고리즘은 횡방향 추정 결과와 유사한 노면 마찰계수를 산출하며, 종방향 추정기의 한계를 효과적으로 보완하는 것을 확인할 수 있다.
Fig. 8은 3장에서의 직진 제동 시나리오를 추정 알고리즘에 적용한 결과를 나타낸다. Fig. 8의 빗길 노면(c), 눈길 노면(d)과 Mu-jump 노면(e)을 살펴보면, 횡방향 추정기는 오추정하는 반면 종방향 추정기는 노면 마찰계수의 변화를 잘 추정하는 것을 확인할 수 있다. 또한 제안한 통합 추정 알고리즘은 종방향 추정기와 동일한 결과를 나타내며, 횡거동 정보가 부족한 상황에서도 종방향 정보를 기반으로 노면 마찰계수를 안정적으로 추정하는 것을 확인할 수 있다.
Fig. 9는 조향과 제동이 순차적으로 발생하는 복합 거동 시나리오에 대한 시뮬레이션 결과를 나타낸다. Fig. 9(a)와 같이 차량의 거동이 횡거동에서 종거동으로 전환되는 상황에서, 빗길 노면(c), 눈길 노면(d) 및 Mu-jump 노면(e)에서는 단일 추정기들이 각각 활용 가능한 정보가 부족한 구간에서 오추정하는 것을 확인할 수 있다. 반면, 제안한 통합 추정 알고리즘은 종방향 추정기와 동일한 결과를 나타내며, 횡거동 정보가 부족한 상황에서도 종방향 정보를 기반으로 노면 마찰계수를 안정적으로 추정하는 것을 확인할 수 있다.
앞선 시뮬레이션 결과를 바탕으로 단일 방향 추정기와 제안한 통합 추정기의 노면 상태 추정 결과를 Table 1에 정리하였다. 본 연구의 목적은 노면 마찰계수의 연속적인 추정이 아닌, 제어기의 안정적인 개입을 위한 노면 상태(μ = 0.85, 0.6, 0.4)의 식별에 있다. 따라서 노면 상태 변화가 추정 결과에 올바르게 반영되는지를 기준으로 시나리오 별 추정 성능을 평가하였다. 각 시나리오에서 아스팔트 노면을 제외한 노면 또는 Mu-jump 조건이 정확하게 식별된 경우는 Success, 그렇지 않은 경우는 Failure로 구분하였다.

Comparison of road state identification results under different driving scenarios
4.4 오차 분산에 대한 민감도 분석
식 (10)과 (15)에서 정의된 와 는 Likelihood 함수의 폭을 결정하고 추정기의 수렴 속도 및 안정성에 영향을 미치는 파라미터로, 시뮬레이션 기반의 성능 평가를 통해 선정하였다. 선정된 파라미터의 타당성을 확인하기 위해 = 0.0001, 0.01, 1과 = 0.05, 0.5, 5에 대한 추정 결과를 비교하였다. 는 횡거동이 지배적인 Fig. 7의 눈길 노면 시나리오에서, 는 종거동이 지배적인 Fig. 8의 눈길 노면 시나리오에서 평가하였으며, 결과는 Fig. 10에 나타내었다.
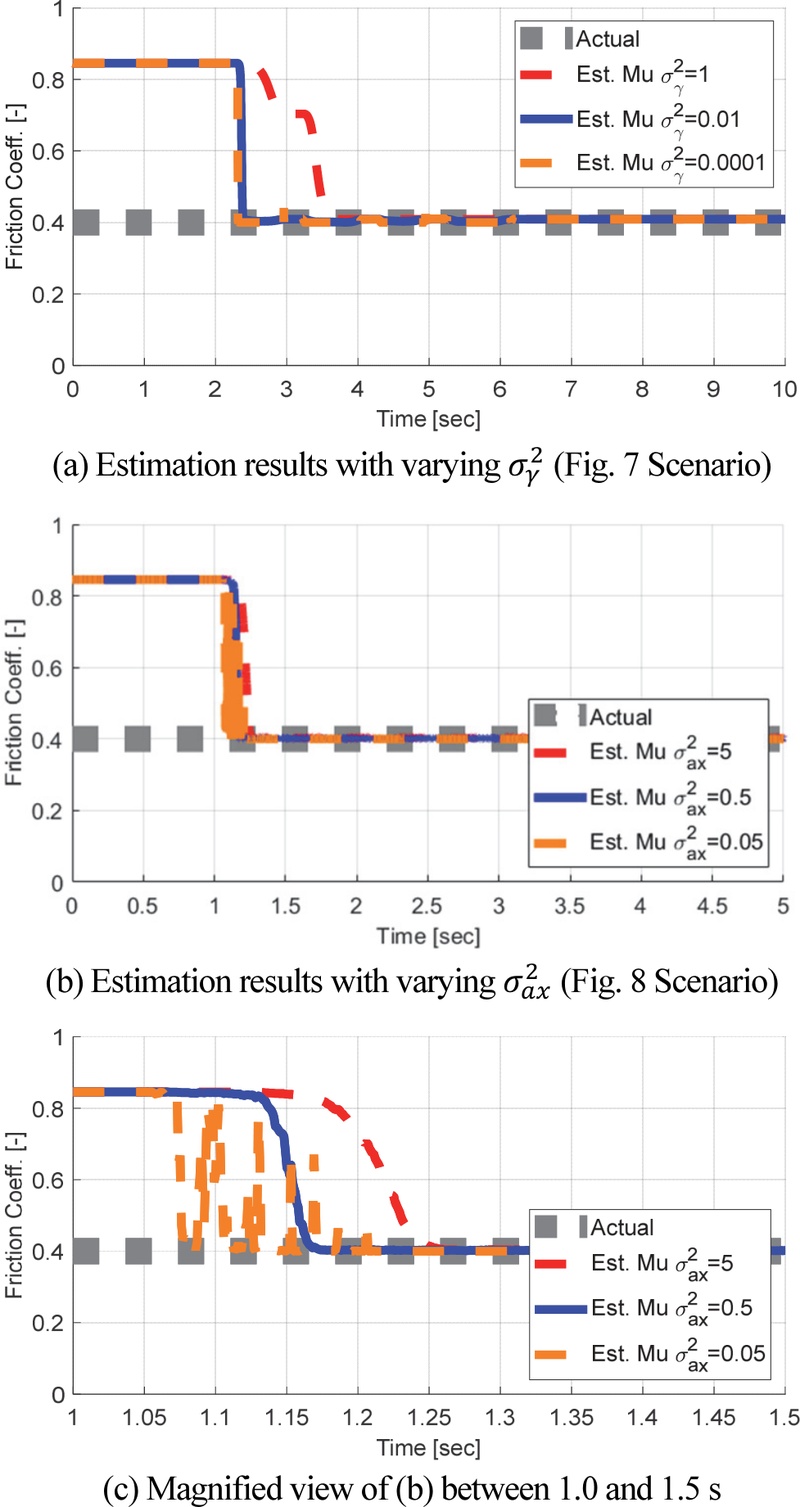
Sensitivity analysis on Bayesian likelihood variances
Fig. 10에서 확인할 수 있듯이, 분산 값을 크게 설정할 경우 노면 상태 변화에 대한 추정 응답이 지연되며, 작게 설정할 경우 계측 값에 대한 민감도가 증가하여 초기 추정 구간에서 진동이 발생할 수 있다. 이러한 경향은 에서 더욱 두드러지게 나타난다. 따라서 응답 지연과 추정 안정성을 고려하여 = 0.01, = 0.5를 최종 선정하였다.
5. 결 론
본 논문에서는 차량의 주행 안정성 제어에 필요한 노면 마찰계수를 추정하기 위해 종/횡방향 동역학을 결합한 통합 노면 마찰계수 추정 알고리즘을 제안하였다. 제안한 알고리즘은 횡방향 거동 기반 추정 로직과 제동압 기반 종방향 추정 로직을 Joint Gaussian probability distribution과 Bayesian tracking 기법을 이용하여 통합함으로써 다양한 주행 상황에 대응할 수 있도록 구성하였다.
MATLAB/Simulink와 CarSim 기반 시뮬레이션을 통해 직진 제동 및 조향/제동 복합 거동 시나리오를 대상으로 성능을 검증하였으며, 아스팔트 노면, 빗길 노면, 눈길 노면 및 Mu-jump 노면 조건에서 알고리즘의 유효성을 평가하였다. 그 결과, 단일 방향 추정기가 오추정을 보이는 상황에서도 제안한 통합 추정 알고리즘은 노면 마찰 상태를 안정적으로 식별함을 확인하였다.
향후에는 HIL 및 실차 시험을 통해 실제 환경에서의 강건성을 검증하고, Split-μ 노면과 같이 좌우 노면 상태가 상이한 환경에서도 적용 가능하도록 추정 알고리즘을 확장할 예정이다. 이를 통해 제안한 알고리즘은 다양한 주행 환경에서 신뢰성 있는 노면 정보를 제공하고, 차량 안정성 제어 성능 향상에 기여할 수 있을 것으로 기대된다.
Glossary
| Nomenclature | |
|---|---|
| αx : | longitudinal acceleration |
| αy : | lateral acceleration |
| g : | gravity acceleration |
| Lf : | distance from the center of gravity(CG) to front axle |
| Lr : | distance from the CG to rear axle |
| Vx : | vehicle longitudinal velocity |
| Vy : | vehicle lateral velocity |
| φ : | vehicle roll angle |
| μ : | tire-road friction coefficient |
| A : | error covariance matrix |
| : | standard deviation of yaw rate |
| : | standard deviation of longitudinal acceleration |
Acknowledgments
본 연구는 2025학년도 한국기술교육대학교 교육연구진흥과제 지원을 받아 수행된 연구임. 본 연구는 2026년도 산업통상자원부 및 산업기술평가관리원(KEIT) 연구비 지원에 의한 연구임(‘20024837’). 본 연구는 2026년도 산업통상자원부 및 한국산업기술기획평가원(KEIT) 연구비 지원에 의한 연구임(RS-2024-00432266).
References
-
Y. Du, C. Liu, Y. Song, Y. Li and Y. Shen, “Rapid Estimation of Road Friction for Anti-Skid Autonomous Driving,” IEEE Transactions on Intelligent Transportation Systems, Vol.21, No.6, pp.2461-2470, 2020.
[https://doi.org/10.1109/TITS.2019.2918567]

-
G. Erdogan, L. Alexander and R. Rajamani, “Estimation of Tire-Road Friction Coefficient Using a Novel Wireless Piezoelectric Tire Sensor,” IEEE Sensors Journal, Vol.11, No.2, pp.267-279, 2011.
[https://doi.org/10.1109/JSEN.2010.2053198]
-
D. J. Kim, J. S. Kim, S. -H. Lee and C. C. Chung, “A Comparative Study of Estimating Road Surface Condition Using Support Vector Machine and Deep Neural Network,” 2019 IEEE Intelligent Transportation Systems Conference (ITSC), Auckland, New Zealand, pp.1066-1071, 2019.
[https://doi.org/10.1109/ITSC.2019.8916965]
-
F. Gustafsson, “Slip-Based Tire-Road Friction Estimation,” Automatica, Vol.33, No.6, pp.1087-1099, 1997.
[https://doi.org/10.1016/S0005-1098(97)00003-4]
- J. G. Yang and W. Chang, “Vehicle Stability Control System Using Estimation of Road Friction Coefficients,” KSAE Fall Conference Proceedings, pp.576-582, 2000.
-
R. Rajamani, G. Phanomchoeng, D. Piyabongkarn and J. Y. Lew, “Algorithms for Real-Time Estimation of Individual Wheel Tire-Road Friction Coefficients,” IEEE/ASME Transactions on Mechatronics, Vol.17, No.6, pp.1183-1195, 2012.
[https://doi.org/10.1109/TMECH.2011.2159240]
-
C. Ahn, H. Peng and H. E. Tseng, “Robust Estimation of Road Friction Coefficient,” Proceedings of the 2011 American Control Conference, San Francisco, CA, USA, pp.3948-3953, 2011.
[https://doi.org/10.1109/ACC.2011.5991256]
-
J. O. Hahn, R. Rajamani and L. Alexander, “GPS-Based Real-Time Identification of Tire-Road Friction Coefficient,” IEEE Transactions on Control Systems Technology, Vol.10, No.3, pp.331-343, 2002.
[https://doi.org/10.1109/87.998016]
-
M. Choi, J. J. Oh and S. B. Choi, “Linearized Recursive Least Squares Methods for Real-Time Identification of Tire-Road Friction Coefficient,” IEEE Transactions on Vehicular Technology, Vol.62, No.7, pp.2906-2918, 2013.
[https://doi.org/10.1109/TVT.2013.2260190]
-
L. R. Ray, “Nonlinear Tire Force Estimation and Road Friction Identification: Simulation and Experiments,” Automatica, Vol.33, No.10, pp.1819-1833, 1997.
[https://doi.org/10.1016/S0005-1098(97)00093-9]
-
W. Cho, S. Yoo and S. You, “A Study on Tire-Road Friction Coefficient Estimation for Lateral Stability Control of Vehicle,” Transactions of KSAE, Vol.31, No.12, pp.1011-1020, 2023.
[https://doi.org/10.7467/KSAE.2023.31.12.1011]
-
D. Selmanaj, M. Corno and S. M. Savaresi, “Friction State Classification Based on Vehicle Inertial Measurements,” IFAC-PapersOnLine, Vol.52, No.5, pp.72-77, 2019.
[https://doi.org/10.1016/j.ifacol.2019.09.012]