가속도 추정 및 슬라이딩 평면 자기 동조 기반 자율주행 모빌리티의 적응형 종방향 제어 알고리즘
Copyright Ⓒ 2026 KSAE / 252-07
This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License(http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium provided the original work is properly cited.
Abstract
Recent progress in autonomous driving technology allows vehicles to reach their destinations with minimal driver intervention. In this context, autonomous mobility control is categorized into longitudinal and lateral control. By regulating inter-vehicle distance and relative velocity, longitudinal control supports vehicle following and constant-speed cruising. In this study, the control error represents deviations in relative velocity and the gap separating the ego vehicle from the preceding vehicle. Sliding Mode Control(SMC) derives the control input needed to reduce this error to zero, and the desired acceleration is then determined through a first-order differential equation. Furthermore, the preceding vehicle's acceleration is estimated using a sliding mode observer with adaptive injection terms, and the estimate is integrated into the control law. Co-simulations performed with IPG CarMaker and MATLAB/Simulink validated the efficacy of the proposed algorithm.
Keywords:
Autonomous mobility, Adaptive longitudinal control, Sliding mode observer, Acceleration estimation, Sliding surface self-tuning키워드:
자율주행 모빌리티, 적응형 종방향 제어, 슬라이딩 모드 관측기, 가속도 추정, 슬라이딩 평면 자기 동조1. 서론
운전자 개입 없이 목적지에 도달하는 자율주행 기술은 국내외 유수 연구기관을 통해 비약적으로 발전하고 있다. 그중 종방향 제어(Longitudinal control)는 자율주행의 핵심 요소 기술 중 하나로서, 특히 선행 모빌리티와 함께 주행하는 상황에서 안정적인 상대 거리 유지 및 정속 주행을 위한 강건한(Robust) 거리 및 속도 제어 기술이 필수적이다. 이를 위해 LiDAR, Camera, Radar 등 환경 센서 융합과 V2X 통신 및 교통 신호 예측을 결합한 연구가 다양한 연구기관들에 의해 지속적으로 수행되고 있다.
종방향 제어에서 파라미터의 불확실성과 외부 외란 속에서도 추종 정확성과 주행 안정성을 확보하는 것은 매우 중요하다. 슬라이딩 모드 제어(SMC)와 관련하여, Qin 등1)은 채터링 현상 저감을 위한 2단계 수정 SMC 기법을, 윤득선 등2)은 ABS 유압 라인 연동형 제어기를 통한 제동 성능 향상을 제안하였다. 또한, Ferrara와 Vecchio3)는 군집 주행을 위한 1⋅2차 SMC 결합 시스템을, Li 등4)과 Naeem 등5)은 각각 파워트레인 비선형성 보상 및 파라미터 불확실성 극복을 위한 제어 프레임워크를 개발하였다.
상태 추정 및 결함 탐지를 위한 슬라이딩 모드 관측기(SMO) 연구 역시 활발하다. Iqbal 등6)은 고차 SMC 미분 관측기를, 이경택 등7)은 칼만 필터와 SMO를 융합한 측면 슬립각 추정 모델을 제안하였다. 노면 환경 대응 측면에서 Zhao 등8)은 노면 각도 재구성 관측기를, Shraim 등9)은 슈퍼 트위스팅 알고리즘 기반의 타이어 힘 추정 기법을, Kalsi 등10)은 미지 입력과 센서 결함을 분리 추정하는 이종 SMO 아키텍처를 설계하였다.
이러한 선행 연구에도 불구하고, 실제 도로의 복합적인 동적 환경을 반영하는 데에는 여전히 구조적 한계가 존재한다. 기존의 군집 주행 및 추종 제어 연구들은 대개 모든 모빌리티가 동일한 특성을 가진다고 가정하거나, 엔진 동역학 및 관성을 배제한 역정적 등식(Inverse static equations)에 의존한다. 이는 실제 주행 조건에서 제어 명령 오차를 유발하여 별도의 내부 루프 제어기에 의존하게 만드는 원인이 될 수 있다. 또한, 도로 경사나 외란이 일정하다는 가정이 지배적이어서 수시로 변하는 동적 환경 대응에 한계가 있다. 상태 관측 측면에서도 구름 저항이나 공기 저항과 같은 2차 외란 보상 매커니즘이 부족하며, 노이즈 개입 시 추정 오차 소거 및 강한 수학적 전제 조건 요구로 인해 실시간 적용성이 저하된다. 이에 저자들11)은 선행 연구에서 극점 배치 기법과 슬라이딩 모드 관측기(SMO)를 이용하여 선행 모빌리티의 가속도를 추정하고, 이를 반영한 종방향 추종 알고리즘을 제안하였다. 본 연구에서는 이러한 한계를 극복하기 위해, 선행연구를 확장하여 급격한 동적 변화 상황에서도 선행 모빌리티를 정밀하게 추종할 수 있는 슬라이딩 모드 제어 및 관측기 기반의 적응형 종방향 제어 알고리즘을 제안한다.
본 논문의 구성은 다음과 같다. 2장에서는 가속도 추정 기반의 선행 모빌리티 추종 제어 알고리즘을 상세히 기술하고, 3장에서는 시뮬레이션을 통한 성능 평가 결과를 분석한다. 마지막으로 4장에서는 결론과 함께 연구의 한계점 및 향후 연구 계획을 제시한다.
2. 선행 모빌리티 가속도 추정 기반 적응형 종방향 제어 알고리즘
본 장에서는 선행 모빌리티와 추종 모빌리티 간 상대 속도와 상대 거리를 이용하는 자율주행 모빌리티의 종방향 제어 알고리즘에 대해 기술한다. 목표 가속도 도출을 위한 제어 입력 u는 추정된 선행 모빌리티의 가속도와 상대 거리 오차 및 그 변화율이 0에 수렴할 수 있도록 슬라이딩 모드 제어기를 이용하여 도출하였다. 선행 모빌리티의 가속도는 슬라이딩 모드 관측기의 등가 주입항을 통해 재건되었다. 아래의 Fig. 1은 제안하는 종방향 제어 알고리즘의 전반적인 블록선도이다.
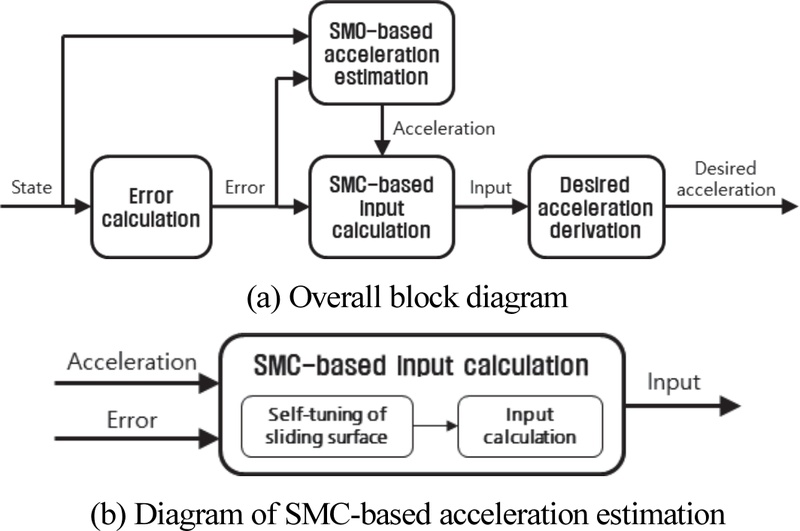
Block diagram of the proposed control algorithm
Fig. 1(a)의 Error calculation 블록에서는 모빌리티 간 상대속도와 최소 상대 거리를 이용하여 상대 거리 오차를 계산한다. SMC-based input calculation 블록에서는 목표 가속도 도출을 위한 제어 입력을 계산한다. SMO-based acceleration estimation 블록에서는 SMO를 기반으로 추종 모빌리티의 가속도와 상대 거리 및 속도를 이용하여 선행 모빌리티 가속도를 추정한다. Desired acceleration derivation 블록에서는 제어 입력과 추정된 선행 모빌리티의 가속도 기반 추종 모빌리티의 목표 가속도를 도출한다. SMC-based input calculation 블록의 세부 알고리즘은 Fig. 1(b)에서 확인할 수 있다. Fig. 1(b)의 SMC-based input calculation 블록에서는 슬라이딩 평면 기울기를 자기 동조하고, 가속도와 모빌리티 간 오차를 이용하여 목표 가속도를 도출한다.
2.1 슬라이딩 모드 제어 기반 목표 가속도 도출
선행 모빌리티 추종을 위한 목표 가속도 도출을 위해 식 (1)의 오차에 대한 수학적 모델을 설계하였다. 여기서 ec는 차간 거리 오차, ap는 선행 차량의 가속도, as는 자차량의 가속도를 의미한다.
| (1) |
요구 상대 거리 Cd는 다음 식 (2)와 같이 최소 상대 거리 Cmin와 차두 시간 th 그리고 추종 모빌리티의 종방향 속도 vx를 이용해 설계되었다.
| (2) |
상대 거리와 그 변화율 오차 모두 0으로 수렴시키기 위한 제어 입력 u를 도출하기 위해 다음 식 (3)과 (4)와 같이 슬라이딩 평면과 비용함수를 정의하였다.
| (3) |
| (4) |
본 연구에서는 제어 입력 도출을 위해 랴프노프(Lyapunov) 직접법과 슬라이딩 모드 제어 기법을 이용하였다. 다음 식 (5)는 비용 함수의 변화율이다.
| (5) |
본 연구에서는 선행 모빌리티의 종방향 가속도를 추정하고, 이를 이용한 제어 입력을 설계하였다. 설계된 제어 입력은 다음 식 (6)에서 확인할 수 있다. 는 추정된 선행 모빌리티의 가속도를 의미한다.
| (6) |
설계된 제어 입력을 식 (5)에 대입하면 추정 오차 ϵ를 이용해 식을 다음과 같이 재정리할 수 있다.
| (7) |
추정 오차의 유계성(|ϵ|≤ ϵb) 가정하고, 비용 함수의 유한 시간 수렴 조건을 적용하면 비용 함수의 변화율 식은 다음 식 (8)과 같이 정리될 수 있다. (단, αc > 0 )
| (8a) |
| (8b) |
식 (8)을 바탕으로 ρc를 식 (9)와 같이 정의하면 설계된 비용 함수를 유한 시간 내 수렴시킬 수 있다.
| (9) |
추종 모빌리티의 목표 가속도 도출을 위해 식 (9)에서 도출된 제어 입력과 식 (1)에서 정의된 제어 입력을 이용하면 다음의 미분방정식을 도출할 수 있다.
| (10) |
다음 식 (11)은 이산 시간 ∆t을 이용한 sampling instance k에서의 목표 가속도이다.
| (11) |
본 연구에서는 선행 모빌리티(또는 장애물)의 급격한 거동 변화에도 이를 고려한 충돌 방지를 위해 추정된 가속도 기반 슬라이딩 평면 자기 동조 알고리즘을 제안한다. 식 (12)는 자기 동조 식을 보여준다.
| (12) |
선행 모빌리티 가속도 크기가 클수록 슬라이딩 평면 기울기가 커지면서 상대 거리 오차를 먼저 줄이기 위한 제어 입력이 도출된다. 다음 절에서는 제어 오차를 이용한 가속도 추정 알고리즘에 대해 기술한다.
2.2 슬라이딩 모드 관측기 기반 가속도 추정
앞서 설계된 제어 입력 u 와 슬라이딩 평면 기울기 λ는 선행 모빌리티의 가속도 ap를 필요로 한다. 단순히 상대 거리 값을 수치 미분하여 가속도를 얻는 방법은 센서 노이즈를 상대적으로 크게 증폭시켜 제어 입력으로 사용할 수 없는 한계를 가진다. 반면 제안하는 슬라이딩 모드 관측기는 스위칭 특성을 포함하고 있어 센서 노이즈 및 파라미터 불확실성에 대해 강건성을 제공하며, 일반적인 선형 관측기 대비 추정 오차의 유한 시간 수렴을 보장하는 강점이 있다. 슬라이딩 모드 관측기 기반 가속도 추정을 위해 식 (13)과 같은 오차에 대한 수학적 모델을 이용하였다. 이때 측정값 y는 선행 모빌리티와의 상대 거리와 상대 속도의 1차원 합으로 정의되었다. 이는 오차에 대한 수학적 모델을 각각 상태량과 출력에 대한 1차원 모델로 분리 가능하도록 한다.
| (13) |
상태 변수 중 측정 가능한 요소와 측정 불가능한 요소 를 분리하기 위해 식 (13)의 오차 모델을 선형 변환 행렬 T를 통해 식 (14)와 같이 정리할 수 있다.
| (14) |
선행 모빌리티의 가속도 추정을 위한 관측기 모델은 식 (14)를 바탕으로 식 (15)와 같이 설계하였다.
| (15) |
미지의 값인 선행 모빌리티의 가속도 항을 관측기 모델에서 제외하면서 외란으로 간주하고, 이를 보상하기 위해 스위칭 주입항 v를 인가하였다. 이를 통해 관측기 모델과 오차에 대한 수학적 모델 간 오차를 다음 식 (16)과 같이 정리할 수 있으며, 이후 슬라이딩 모드에 도달하면 등가 주입항을 이용하여 선행 모빌리티의 가속도를 재건하게 된다.
| (16) |
오차 모델은 변환된 상태량 를 측정 불가능한 상태 오차 성분인 eo,t,1과 측정 가능한 출력 오차 성분인 ey로 직교 분할하여 구분할 수 있다.
| (17) |
| (18) |
식 (18)의 출력 오차를 먼저 0으로 수렴시키고, 이후 식 (17)의 오차 상태량을 0으로 수렴시킨다. 이를 위해 다음과 같이 비용 함수를 정의하였다.
| (19) |
비용 함수의 시간에 대한 변화율은 다음과 같다.
| (20) |
괄호 안 을 외란으로 간주하고, 미지의 외란을 보상하여 관측기의 오차 동역학 모델이 유한 시간 내 0으로 수렴하도록 강제하는 비선형 주입항 v를 아래와 같이 정의하였다.
| (21) |
| (22) |
식 (20)을 식 (21)과 (22)를 이용해 부등식으로 정리하고, 식 (19)의 유한 시간 수렴 조건을 적용하면 다음과 같이 두 가지 부등식을 도출할 수 있다.
| (23) |
| (24) |
식 (23)과 (24) 기반 출력 오차를 유한 시간 내 수렴시킬 수 있는 주입항 크기는 다음과 같다.
| (25) |
외란 경계값 Le의 경우 변환된 오차와 행렬 요소들을 이용해 계산 적용되었다. 출력 오차가 유한 시간 내 0으로 수렴하면 식 (18)에서 등가 주입항 veq 을 다음 식 (26)과 같이 도출할 수 있다.
| (26) |
등가 주입항을 식 (17)에 대입하면 다음과 같이 변환된 오차에 관한 방정식으로 정리될 수 있다.
| (27) |
스칼라 이득 Ls는 식 (27)의 오차를 0으로 수렴시키기 위해 음의 고유값을 만드는 값으로 설계되어야 한다. 본 연구에서는 선행 모빌리티의 가속도 추정을 위한 조건을 도출하여 이득 값을 결정하였다. 식 (16)을 바탕으로 선행 모빌리티의 가속도를 주입항을 이용해 정리하면 다음 식 (28)과 같다.
| (28) |
가속도가 합리적으로 추정되기 위해서는 이득 Ls는 오차 수렴 조건과 함께 다음 식을 만족해야 한다.
| (29) |
정의된 행렬 요소들을 이용해 이득 값을 계산해보면 -0.7071이고, 오른쪽 항 0.7071보다 작은 부등식 조건을 만족함을 확인할 수 있다. 결과적으로 선행 모빌리티의 추정 가속도는 다음 식 (30)과 같다.
| (30) |
다음 장에서는 제안하는 제어 알고리즘의 성능평가 결과와 분석 내용에 대해 기술한다.
3. 성능평가
제안하는 종방향 제어 알고리즘의 성능평가를 위해 상용 소프트웨어 Matlab/Simulink와 IPG사의 CarMaker를 이용하였다. 도출된 목표 종방향 가속도는 비례-적분 페달 제어를 이용하여 추종하였다. Fig. 2는 제안하는 제어 알고리즘의 성능평가를 위한 전반적 블록선도를 보여준다.
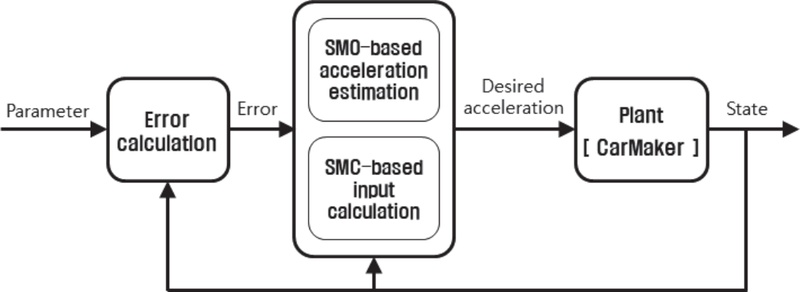
Block diagram for performance evaluation
슬라이딩 모드 제어기와 관측기의 제어 입력과 추정 가속도 도출을 위해 시상수 0.1초를 갖는 1차 전달 함수(Transfer function)가 적용되었다. 선행 모빌리티의 가속도 추정을 위해 식 (28)의 등가 조건을 만족하기 위한 SMO 이득 Ls는 변환 행렬 요소에 의해 결정되며, 이는 식 (27)의 오차 모델 고유값(-0.25)을 결정한다. 이로 인하여 관측기의 수렴 성능과 가속도 추정 성능이 제한되기 때문에 본 연구에서는 감소율 기준(75 %)에 따른 선택적 추정 가속도 이용 전략을 적용하였다. 초기값의 25 %에 해당하는 값으로 감소하는데 소요되는 시간은 약 5.5452초이고, 관측기 활성화 후 해당 시간 전은 추정 가속도를 0, 이후에는 추정된 가속도 값을 이용하는 알고리즘이다. Table 1, 2, 3은 각각 목표 상대 거리 도출에 이용된 파라미터, 슬라이딩 모드 관측기에 적용된 파라미터, 슬라이딩 모드 제어기 파라미터들을 보여준다.

Parameters used for desired clearance
Parameters used for SMO
Parameters used for SMC
성능평가를 위해 주행 거리 1,000 m 직선 도로에서 선행 모빌리티의 정현파 가감속 주행 시나리오와 정속 주행 중 급감속 시나리오 두 가지가 이용되었다. 시나리오 내에서 추정된 선행 모빌리티 가속도를 이용하면서 자기 동조 λ를 적용한 경우와 추정 가속도를 이용하지 않으면서 고정형 λ를 이용하는 경우를 비교하였다. 추가적으로 현실적인 성능 분석을 위해 측정값에 노이즈를 추가하여 성능평가를 진행하였다. 노이즈의 특성은 M. Jonasson 등12)의 정적 상태 센서 특성화 실험 결과를 인용하였으며, 평균은 0, 분산이 2.9×10⁻⁴인 정규 분포 난수를 주입하여 시뮬레이션을 수행하였다. 종방향 속도는 설정 속도를 유지하며, 직진 주행할 수 있는 운전자 모델이 이용되었다.
3.1 Case-1) 선행 모빌리티 속도(정현파)
Case-1은 정현파 속도로 가감속하는 선행 모빌리티를 추종하는 시나리오로 추정 가속도와 자기 동조 λ를 이용하여 평가를 수행하였다. Figs. 3 ~ 7은 성능평가 결과 그래프를 보여준다.
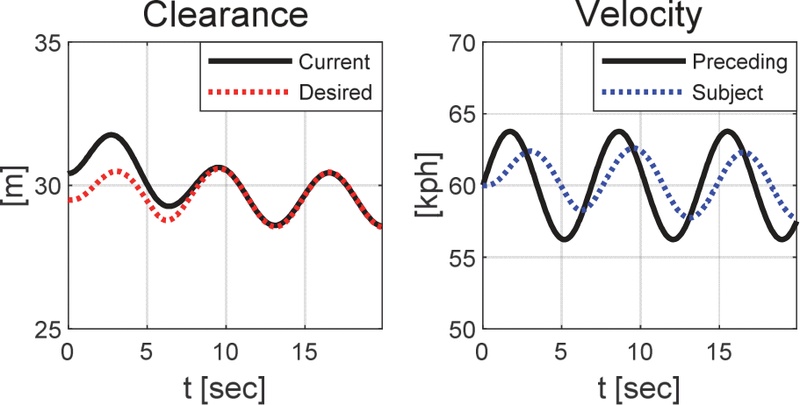
Results(case-1): clearance and velocity
Figs. 3 ~ 4는 상대 거리와 속도를 보여주며, 관측기의 수렴 성능이 확보되는 약 6초 이후 목표 상대거리를 합리적으로 추종함을 확인하였다. Fig. 5(a)는 슬라이딩 모드 관측기를 통해 추정된 선행 모빌리티의 가속도와 현재 가속도 그리고 성능평가에 이용된 선택적 알고리즘이 적용된(w/ Selection algorithm) 가속도를 보여준다. Fig. 5(b)는 추정 오차를 보여준다. Fig. 5(a)에서 확인할 수 있듯이 초기 과도 구간 오차가 존재하지만 약 5초 이후 수렴하는 것을 확인할 수 있다. 이러한 초기 오차 증폭은 선행 모빌리티의 가속도 재건을 위한 등가 조건인 식 (28)을 만족하도록 관측기 이득이 제한됨에 따라, 오차 모델의 고유 값이 상대적으로 작게 설정되어 수렴 속도가 제한되기 때문에 발생한 현상이다. 향후 연구에서는 자율주행 센서 데이터를 활용한 정밀한 관측기 상태 초기화 기법이나 이득 제약 조건에서 자유도가 있어 오차 수렴 속도를 증가시킬 수 있는 고차 슬라이딩 모드 관측기 알고리즘으로 고도화하여 초기 과도 응답을 근본적으로 개선할 계획에 있다. Fig. 6은 슬라이딩 표면의 기울기를 보여주며, 추정 가속도를 이용하여 선행 모빌리티의 가감속에 따라 자기 동조되는 값을 확인할 수 있다. Fig. 7은 제어 오차의 위상 궤적을 보여주며 초기 오차가 0에 상대적으로 매우 근접하여 수렴한 것을 확인할 수 있다.
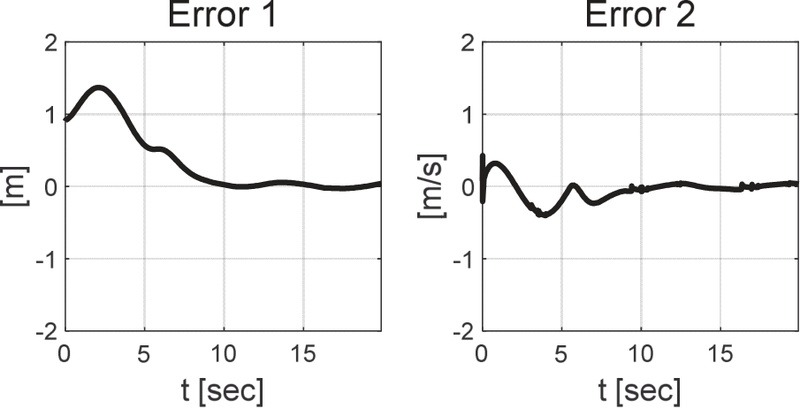
Results(case-1): clearance error and its rate
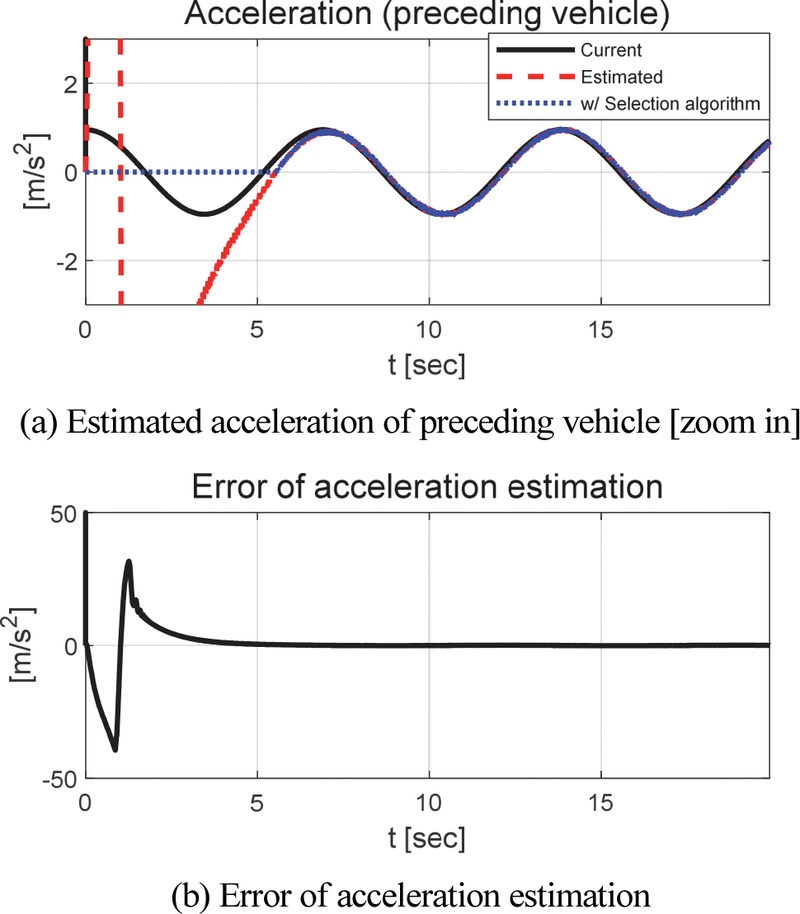
Results(case-1): acceleration (preceding vehicle)
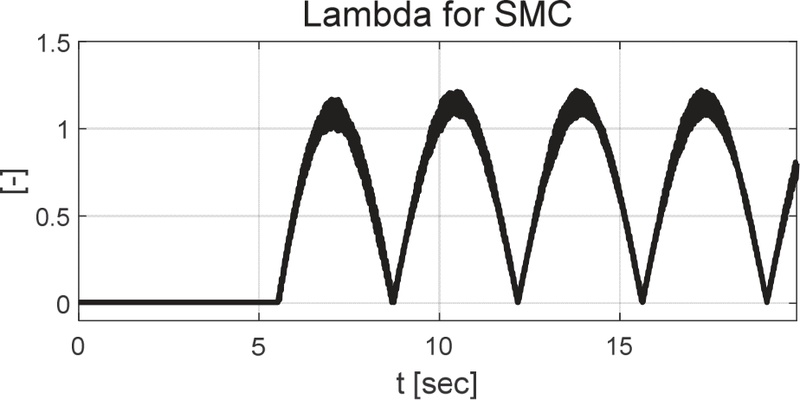
Results(case-1): self-tuned lambda for SMC
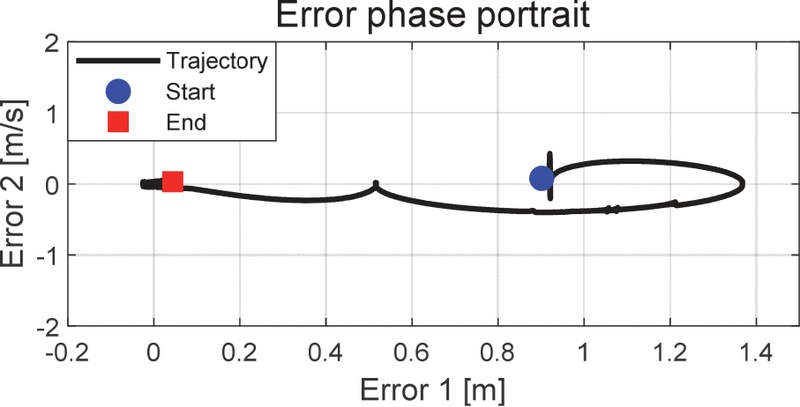
Results(case-1): error phase portrait
3.2 Case-2) 선행 모빌리티 속도(급감속)
Case-2는 선행 모빌리티의 급감속 시 선행 모빌리티의 추정 가속도와 자기 동조 λ 의 적용 여부를 비교하는 성능평가 결과이다. 평가 시나리오는 80 kph 정속 주행 중 선행 모빌리티가 급감속하도록 구성하였다. Figs. 8 ~ 10은 추정 가속도를 이용하지 않고, 고정형 λ를 적용한 평가 결과이다.
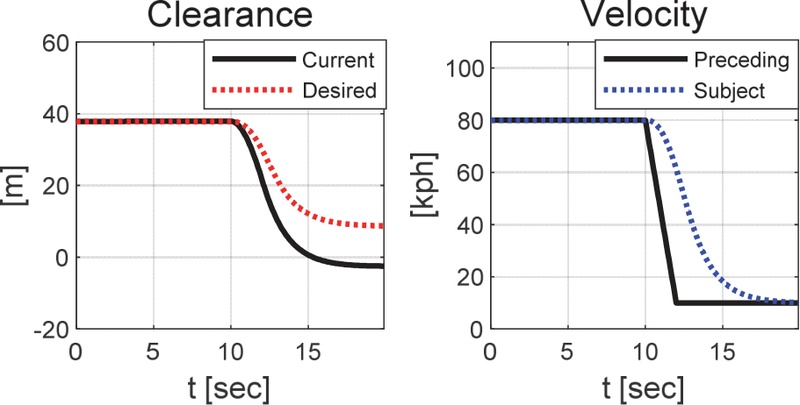
Results(case-2): clearance and velocity (w/o a^p)
Figs. 8 ~ 9에서 확인할 수 있듯이 약 10초 구간에서 선행 모빌리티의 급감속 이후 목표 상대 거리를 합리적으로 유지하지 못하고, 상대 거리 오차가 증가한 것을 확인할 수 있다. Fig. 10의 오차 위상 궤적 확인 결과, 급감속 이후 전방 충돌을 회피하려 하였지만 충돌을 피하지 못하고 상대 거리 오차의 크기가 음의 방향으로 증가한 것을 확인할 수 있다. 이때 궤적의 시작점이 0 근처에서 시작하여 종료점이 음의 방향으로 형성되는 것은 선행 모빌리티의 급감속 상황에서 추종 모빌리티가 충돌을 회피하기 위해 감속하는 과정 중 불가피하게 목표 차간 거리보다 실제 차간 거리가 작아지며 발생하는 정상적인 동역학적 거동이다.
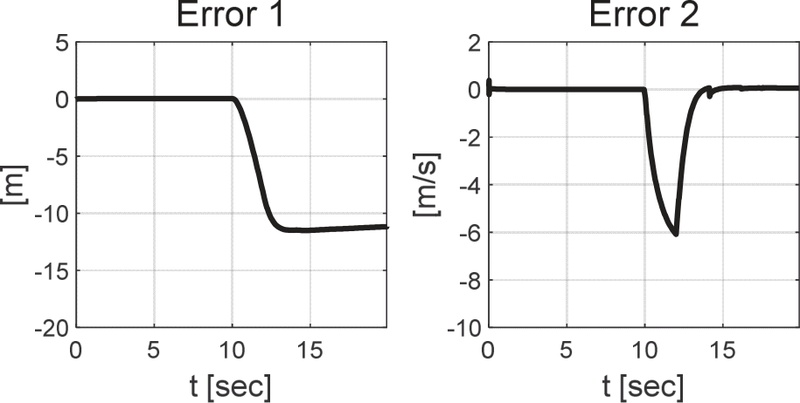
Results(case-2): clearance error and its rate(w/o a^p)
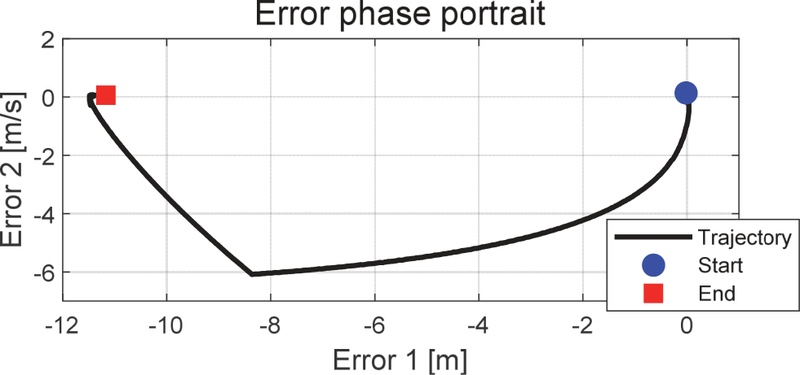
Results(case-2): error phase portrait(w/o a^p)
Figs. 11 ~ 15는 선행 모빌리티의 추정 가속도와 자기 동조 λ를 이용한 경우의 평가 결과를 보여준다.
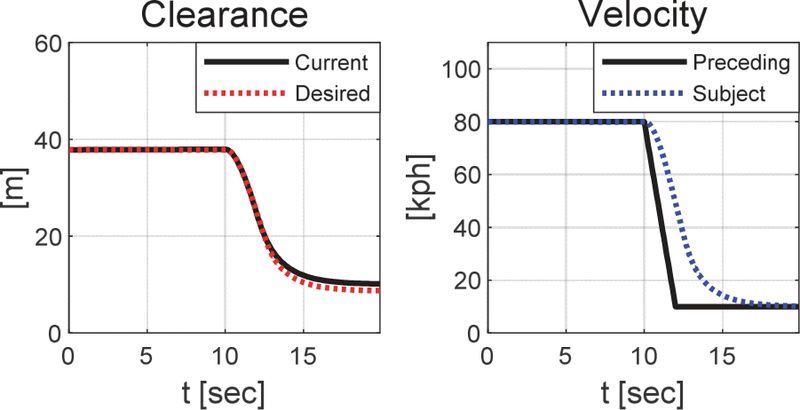
Results(case-2): clearance and velocity
Figs. 11 ~ 12는 각각 상대 거리 및 속도 결과와 추종 과정에서 발생한 오차를 보여준다. 자기 동조 λ를 적용한 경우 선행 모빌리티가 급감속 시에도 상대적으로 합리적인 목표 차간거리 유지 성능을 확인할 수 있다. Fig. 13은 추정된 선행 모빌리티의 가속도와 추정 오차를 보여준다. 급감속 이후 전반적으로 합리적 추정 성능을 확인하였으나, 과도 구간에서 추정 지연이 존재함을 확인하였다. Fig. 14는 자기 동조 λ를 보여주며, 급감속에 따라 추정 가속도가 적용되어 도출된 결과를 확인할 수 있다. Fig. 15는 오차에 대한 위상 궤적을 보여주며, 0 근처에서 유지되다가 급감속 이후 충돌을 피하려는 현상으로 상대 거리 오차가 음의 방향으로 증가하는 것을 확인할 수 있다. 고정형 λ를 적용한 결과와 비교하였을 때, 상대적 작은 오차를 확인할 수 있었다.
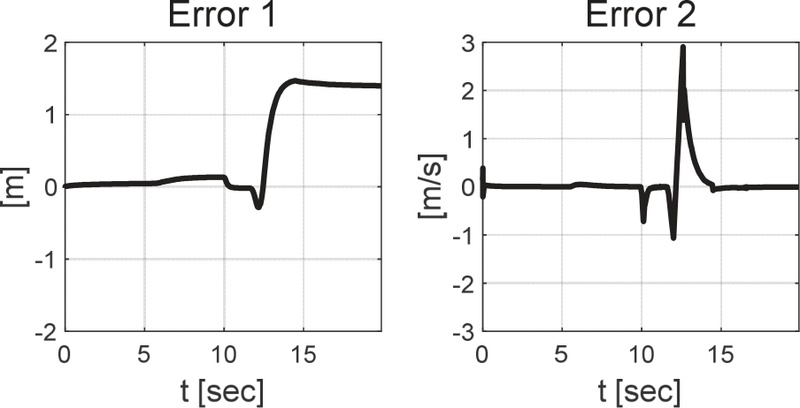
Results(case-2): clearance error and its rate
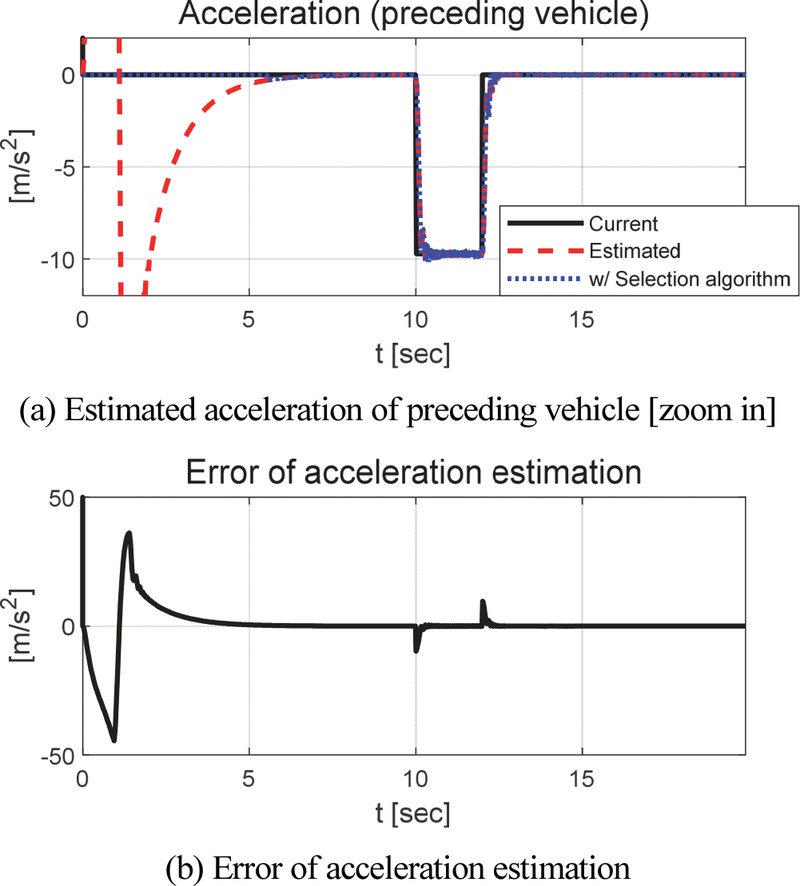
Results(case-2): acceleration (preceding vehicle)
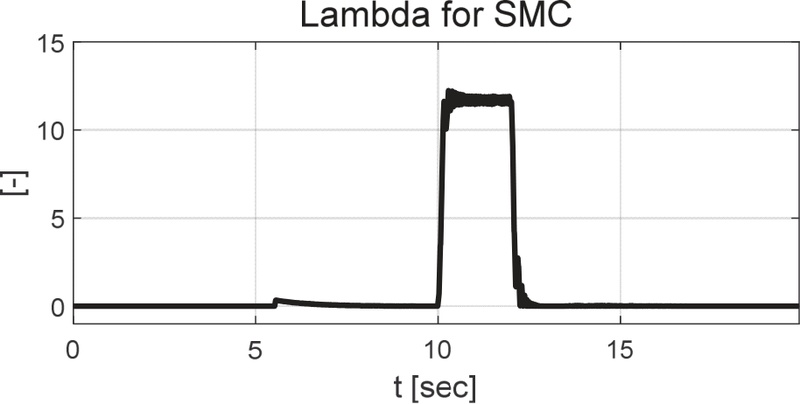
Results(case-2): self-tuned lambda for SMC
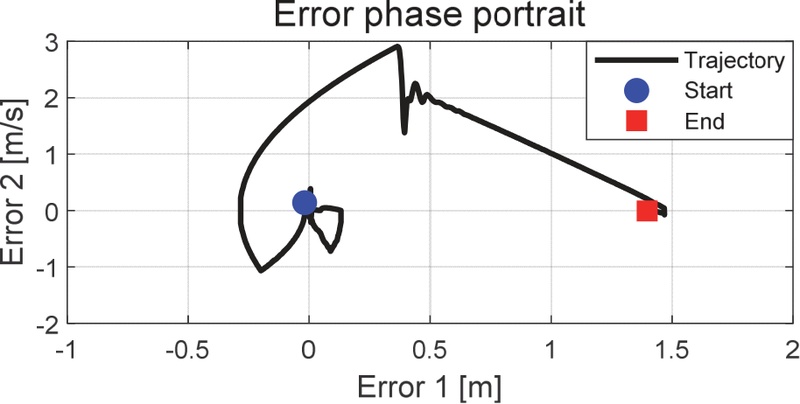
Results(case-2): error phase portrait
3.3 Case-3) 선행 모빌리티 속도 (with noise)
Case-3은 현실적인 성능평가를 위하여 Case-2와 동일한 시나리오에서 자기 동조 λ를 이용하는 경우에, 측정값에 노이즈를 주입하여 선행 모빌리티 추종 성능을 평가하였다. Figs. 16 ~ 20은 노이즈를 주입하였을 때 급감속 시나리오 내 성능평가 결과이다. Figs. 21 ~ 22는 시뮬레이션에 반영된 노이즈와 노이즈의 가우시안 분포도이다.
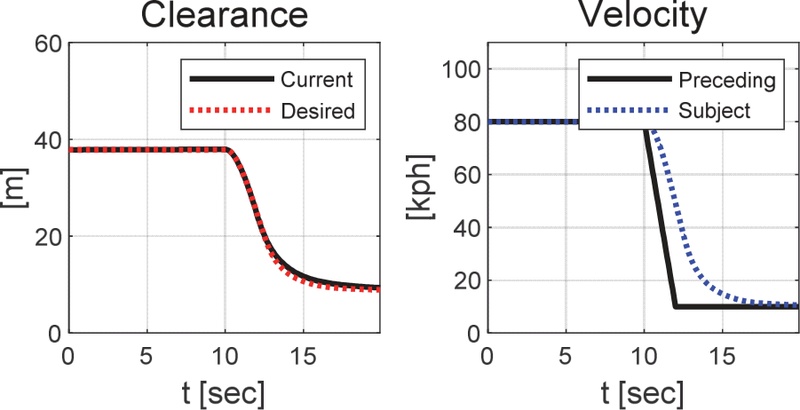
Results(case-3): clearance and velocity
Figs. 16 ~ 17은 각각 상대 거리 및 속도 결과와 추종 과정에서 발생한 오차를 보여준다. 측정값에 노이즈를 추가하였지만, 자기 동조 λ를 적용함에 따라 선행 모빌리티가 급감속 시에도 상대적으로 합리적인 목표 차간거리 유지 성능을 확인할 수 있다. Fig. 18은 추정된 선행 모빌리티의 가속도와 추정 오차를 보여준다. 급감속 이후 전반적으로 합리적 추정 성능을 확인하였으나, 과도 구간에서 추정 지연연이 존재함을 확인하였다. Fig. 19는 자기 동조 λ를 보여주며, 급감속에 따라 추정 가속도가 적용되어 도출된 결과를 확인할 수 있다. Fig. 20은 오차에 대한 위상 궤적을 보여주며, 0 근처에서 유지되다가 급감속 이후 충돌을 피하려는 현상으로 상대 거리 오차가 증가하는 것을 확인할 수 있다. Case-2의 자기 동조 λ를 적용한 결과와 비교하였을 때, 오히려 상대적으로 작은 오차를 확인할 수 있었다.
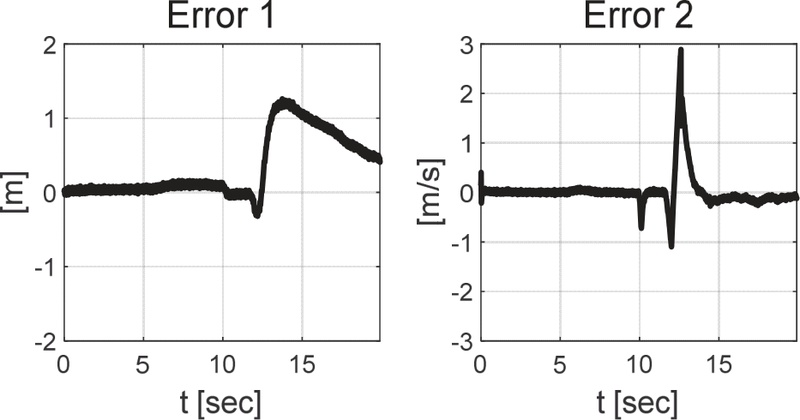
Results(case-3): clearance error and its rate
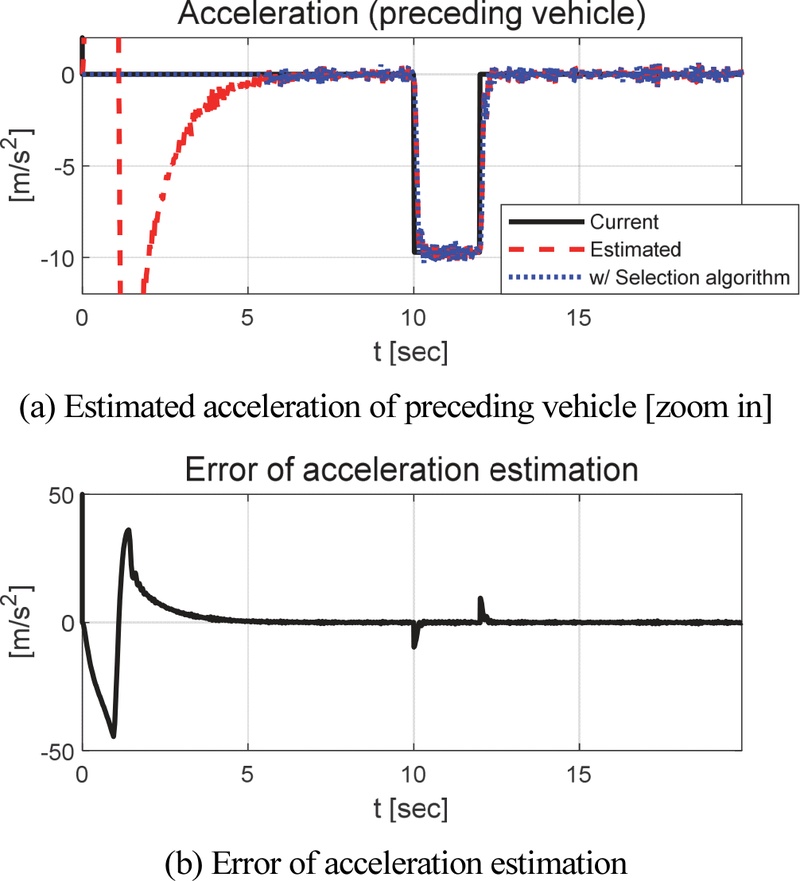
Results(case-3): acceleration (preceding vehicle)
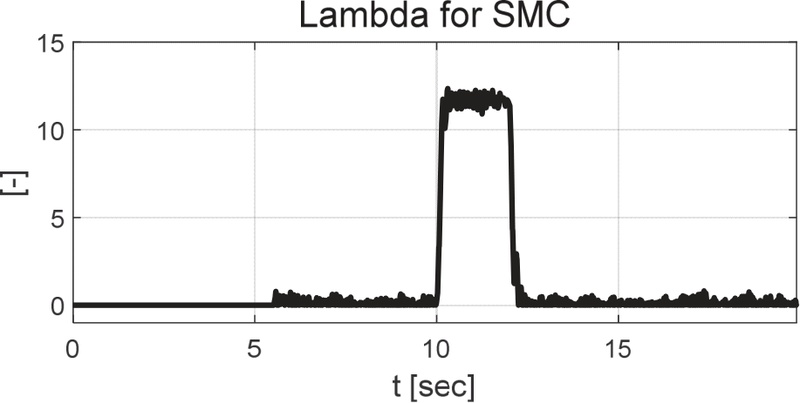
Results(case-3): self-tuned lambda for SMC
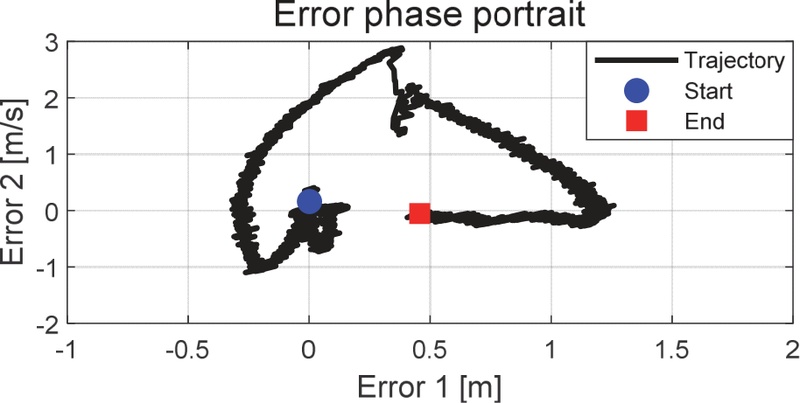
Results(case-3): error phase portrait
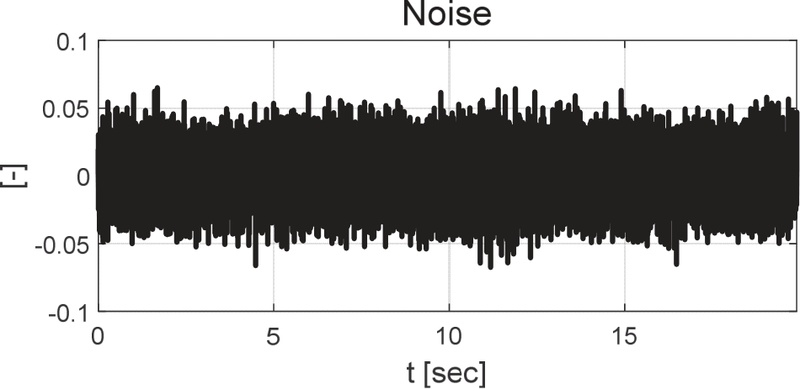
Results(case-3): noise for measurement state
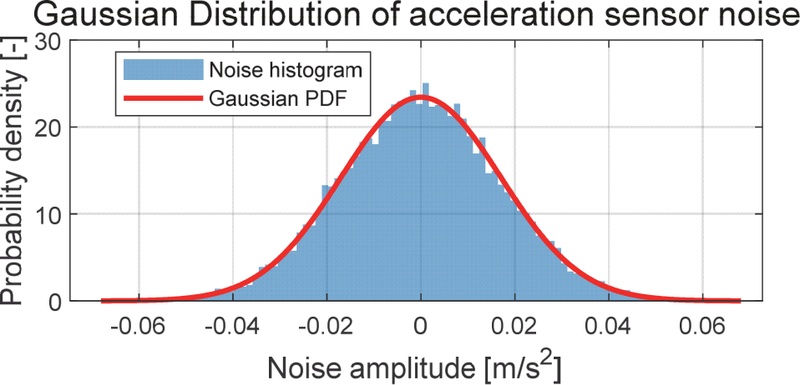
Results(case-3): gaussian distribution of noise
Case-1 성능평가 결과, 정현파 형태의 가감속 주행 선행 모빌리티의 경우 전반적으로 합리적 추종 성능을 확인할 수 있었다. 또한 설계된 슬라이딩 모드 관측기 기반 선행 모빌리티의 가속도 추정 성능도 확인하였다. Case-2와 Case3의 급감속하는 선행 모빌리티의 경우 추정 가속도와 자기 동조 λ를 이용한 경우와 더불어 측정값에 노이즈를 주입한 경우에도 목표 상대 거리를 합리적으로 유지할 수 있음을 확인하였다.
4. 결 론
본 논문에서는 슬라이딩 모드 제어기와 관측기를 이용하는 자율주행 모빌리티의 종방향 제어 알고리즘을 제안하였다. 선행 모빌리티의 가속도를 추정하기 위해 실시간 가변 외란을 이용하는 슬라이딩 모드 관측기를 설계하였다. 추정된 선행 모빌리티의 가속도는 추종 제어를 위한 목표 가속도 도출과 제어기의 슬라이딩 평면 기술이 자기 동조에 이용되었다. 제안하는 종방향 제어 알고리즘의 합리적 성능평가를 위해 Matlab/Simulink와 CarMaker 연동 시뮬레이션 환경을 구성하였다. 성능평가 시나리오의 경우, 선행 모빌리티가 정현파 속도 주행 및 정속 주행 중 급감속하는 두 가지 시나리오가 이용되었다. 성능평가 결과 제안하는 알고리즘을 이용하는 경우 급감속 시에도 합리적 추종 성능이 확보될 수 있음을 확인하였다. 하지만 선행 모빌리티의 가속도 추정 성능 확보하기 위한 설계 조건에 의해 슬라이딩 모드 관측기의 수렴 성능에 제약이 있었다. 향후 관련 문제를 해결하기 위한 알고리즘 고도화와 관측기 이득 자기 동조 알고리즘의 파라미터 최적화를 계획하고 있다. 또한, 현 연구 단계에서는 슬라이딩 모드 관측기의 주입항을 이용해 가속도 추정 및 평면 자기 동조에 활용하였지만, 향후 통신 또는 정밀한 상대 거리 측정값을 통해 획득한 가속도 정보와 본 관측기 주입항 간의 비교 및 분석을 통해 고도화된 적응 제어 연구로 확장을 계획하고 있다. 추가적으로 가속도 추정 지연 정량화 및 이를 고려한 제어 알고리즘 고도화와 함께 다양한 시나리오에서의 성능평가를 계획하고 있다. 더불어, 본 연구에서는 간결한 등가 제어 입력 유도를 위해 상태량들의 합산으로 출력을 정의하였으나, 향후에는 각각의 상태량을 개별 출력으로 정의하면서 고장-안전 분야로의 고도화 연구를 계획하고 있다. 제안하는 종방향 제어 방법론은 급변하는 주행 상황을 고려할 수 있는 자율주행 모빌리티의 제어 방법론으로 적용될 것으로 기대한다.
Glossary
| Nomenclature | |
|---|---|
| C : | clearance, [m] |
| Cd : | desired clearance, [m] |
| Cmin : | minimum clearance, [m] |
| th : | time headway, [sec] |
| as : | acceleration of the subject mobility, [m/s2] |
| ap : | acceleration of the preceding mobility, [m/s2] |
| : | estimated preceding mobility acceleration, [m/s2] |
| u : | control input, [-] |
| σ : | sliding surface, [-] |
| J : | cost function, [-] |
| ρ : | magnitude of injection term, [-] |
| α : | decay rate of the function, [-] |
| Le : | boundary value of the combined error, [-] |
| v : | injection term, [-] |
| veq : | equivalent injection term, [-] |
Acknowledgments
A part of this paper was presented at the KSAE 2024 Fall Conference and Exhibition
References
-
Z. Qin, H. Jing, L. Chen, M. Hu, Y. Bian and Q. Cui, “Longitudinal Vehicle Stability Control Based on Modified Sliding Mode Control,” Automotive Innovation, Vol.7, No.2, pp.335-348, 2024.
[https://doi.org/10.1007/s42154-023-00263-y]

- D. S. Yun, S. H. Baek, H. S. Kim, J. H. Song and K. S. Boo, “Brake Performance Analysis of Sliding Mode Controller by Comparing with a Commercial Anti-Lock Brake System,” Transactions of KSAE, Vol.18, No.2, pp.14-23, 2010.
-
A. Ferrara and C. Vecchio, “Sliding Mode Control for Automatic Driving of a Platoon of Vehicles,” International Workshop on Variable Structure Systems (VSS'06), Alghero, Italy, pp.262-267, 2006.
[https://doi.org/10.1109/VSS.2006.1644528]
-
S. E. Li, K. Deng, K. Li and C. Ahn, “Terminal Sliding Mode Control of Automated Car-Following System without Reliance on Longitudinal Acceleration Information,” Mechatronics, Vol.30, pp.327-337, 2015.
[https://doi.org/10.1016/j.mechatronics.2014.09.014]
-
H. M. Y. Naeem, A. I. Bhatti and A. Mahmood, “Longitudinal Cruise Control of a Car Using Sliding Mode Approach,” International Conference on Electrical, Communication, and Computer Engineering (ICECCE), Swat, Pakistan, pp.1-5, 2019.
[https://doi.org/10.1109/ICECCE47252.2019.8940762]
-
M. Iqbal, A. I. Bhatti, S. I. Ayubi and Q. Khan, “Robust Parameter Estimation of Nonlinear Systems Using Sliding-Mode Differentiator Observer,” IEEE Transactions on Industrial Electronics, Vol.58, No.2, pp.680-689, 2011.
[https://doi.org/10.1109/TIE.2010.2046608]
- K. T. Lee, J. W. Seol, Y. G. Cho and S. J. Ko, “Estimation of Vehicle Side Slip Angle Based on Combined Model with Sliding Mode Observer,” KSAE Annual Conference Proceedings, Ulsan, 2023.
-
L. H. Zhao, Z. Y. Liu and H. Chen, “Sliding Mode Observer for Vehicle Velocity Estimation with Road Grade Bank Angles Adaptation,” IEEE Intelligent Vehicles Symposium, Xi'an, China, pp.701-706, 2009.
[https://doi.org/10.1109/IVS.2009.5164362]
-
H. Shraim, B. Ananou, L. Fridman, H. Noura and M. Ouladsine, “Sliding Mode Observers for the Estimation of Vehicle Parameters, Forces and States of the Center of Gravity,” Proceedings of the 45th IEEE Conference on Decision and Control, San Diego, CA, USA, pp.1635-1640, 2006.
[https://doi.org/10.1109/CDC.2006.376777]
-
K. Kalsi, S. Hui and S. H. Zak, “Unknown Input and Sensor Fault Estimation Using Sliding-Mode Observers,” Proceedings of the 2011 American Control Conference, San Francisco, CA, USA, pp.1364-1369, 2011.
[https://doi.org/10.1109/ACC.2011.5990738]
- S. Lee and K. Oh, “Development of a Preceding Vehicle Tracking Algorithm of Autonomous Mobility with Sliding Mode Observer-Based Acceleration Estimation,” KSAE 2024 Annual Autumn Conference & Exhibition, Jeju, Korea, pp.707-708, Nov. 2024.
-
M. Jonasson, Å. Rogenfelt, C. Lanfelt, J. Fredriksson and M. Hassel, “Inertial Navigation and Position Uncertainty During a Blind Safe Stop of an Autonomous Vehicle,” IEEE Transactions on Vehicular Technology, Vol.69, No.5, pp.4788-4802, 2020.
[https://doi.org/10.1109/TVT.2020.2971667]