직렬형 하이브리드 전동화 장갑차 엔진/배터리 용량 최적화
Copyright Ⓒ 2026 KSAE / 252-04
This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License(http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium provided the original work is properly cited.
Abstract
This study develops a MATLAB/Simulink model to identify suitable engine and battery sizes for a series hybrid electric armored vehicle. Since military vehicles must support Max speed, Uphill Max speed, fast acceleration, silent driving, and constant driving, selecting appropriate component sizes is challenging. The minimum engine power and battery capacity necessary for each individual requirement were calculated first. Fuel economy was compared fairly by applying an Equivalent Consumption Minimization Strategy(ECMS), which maintains the battery state of charge(SOC) at the same level at the beginning and end of each driving cycle. Testing various engine-battery combinations under this condition showed that the best option was a 400 kW engine paired with a 2C battery. These results can support the design of future military platforms requiring strong performance and good fuel efficiency.
Keywords:
Series hybrid armored vehicle, Forward powertrain model, Parametric study, Silent driving, Equivalent Consumption Minimization Strategy(ECMS), Fuel efficiency키워드:
직렬형 하이브리드 장갑차, 전 방향 모델, 파라미터릭 스터디, 무성 주행, 등가 연료 소모 최소화 전략, 연료 효율1. 서 론
미 육군은 2035년까지 기존 내연기관 방식과 전기구동 방식이 결합된 하이브리드 장갑차를 전력화하는 목표를 제시하였다.1) 이러한 이유는 충분한 전력 확보와 무성 주행 능력 확보 때문이다.1) 현대전의 장갑차는 첨단 레이더, 무기체계, 통신 장비 등 다양한 전자 장비를 탑재하고 이를 안정적으로 운용해야 하므로, 기존 배터리만으로는 감당하기 어려운 수준의 전기 에너지가 요구된다.1,2) 하지만 하이브리드 장갑차는 기존 내연기관 대비 배터리가 크므로 전기에너지 확보에 더 유리하다. 또한 엔진을 정지한 상태에서 배터리와 전기모터만으로 저소음 기동이 가능한 무성 주행 능력을 확보할 수 있으므로, 기존 디젤 엔진의 소음으로 인한 적 노출 가능성을 줄이면서 은밀한 이동과 작전 수행이 가능하다.1,3,4)
아울러 하이브리드 장갑차는 이러한 전력 공급 능력과 엔진 정지 기반의 무성 주행 능력뿐 아니라, 전장 환경에서 병력과 장비를 보호하면서 신속한 기동, 험지 주행, 등판, 선회, 가속, 장시간 지속 운용과 같은 기존의 핵심 기동 임무도 동시에 수행하여야 한다.3,4) 따라서 전기차의 특성을 부분적으로 활용하여 전력 공급 능력과 무성 주행 능력을 확보하면서도, 기존 장갑차에 요구되는 기동 성능을 함께 만족시킬 수 있는 플랫폼으로 볼 수 있다.3,4) 이에 따라 하이브리드 장갑차 개발 시에는 이러한 복합적 요구 성능을 모두 충족할 수 있도록 전력 공급량과 실제 주행 부하를 종합적으로 고려한 엔진 및 배터리 용량 선정이 필요하다.
본 연구에서는 MATLAB/Simulink를 이용하여 직렬형 하이브리드 장갑차 모델을 개발하였다. 장갑차에서 성공적인 작전 임무 수행을 위한 필수 요건인 최대 속도, 가속 성능, 등판 최대 속도, 항속 주행 그리고 무성 주행의 목표치를 설정하고 해당 요구 성능을 만족하는 엔진과 배터리 용량을 탐색하였다. 일반적으로 장갑차의 엔진과 배터리의 용량이 커질수록 성능은 향상되지만, 필연적으로 시스템 비용이 높아지게 된다. 따라서 요구 성능을 만족하는 범위 내에서 용량별 경제성과 연비를 평가하여 최적의 용량을 도출하였다.
2. 직렬형 하이브리드 장갑차 모델 개발
2.1 직렬형 하이브리드 장갑차 파워트레인 시스템 개발
미국 Argonne National Laboratory에서 개발한 Autonomie5)를 활용하여 MATLAB/Simulink 환경에서 전 방향 파워트레인 모델 Fig. 1을 개발하였다. Fig. 1의 파워트레인 모델은 각 구성 요소 간 에너지 전달과 동특성을 효과적으로 표현할 수 있도록 Effort-Flow 기반의 Port-based 모델링 기법을 적용하였다. 동력은 엔진, 제너레이터, 모터, 기어박스, 휠, 섀시의 순서로 전달된다. 또한 구동계는 장갑차 좌측 스포르켓의 구동을 담당하는 좌 모터, 우측 스포르켓의 구동을 담당하는 우 모터, 그리고 조향을 담당하는 조향 모터 총 3개의 모터를 적용하였다.
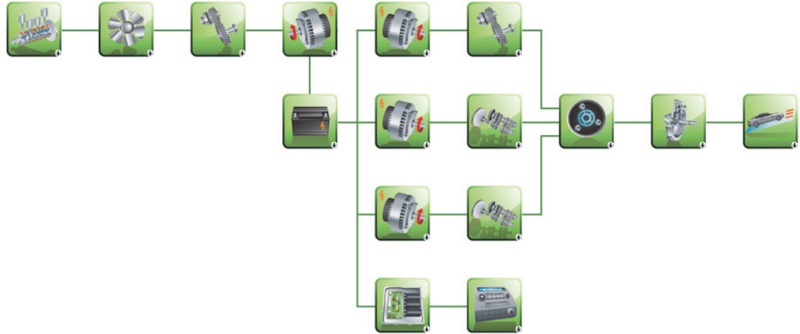
Series hybrid armored powertrain system configuration
2.2 파워트레인 구성 요소 모델링
본 연구에서 사용한 엔진, 모터 및 배터리 모델은 미국 Argonne National Laboratory에서 개발한 차량 시스템 시뮬레이션 도구인 Autonomie에 내장된 민수용 차량의 제원을 기반으로 하였다. 민수용 컴포넌트 모델을 궤도차량의 요구 사양에 맞게 스케일링하여 적용하였다.
직렬형 하이브리드 장갑차에서 엔진은 구동축과 물리적으로 분리되어 있으며 제너레이터와 직결된 구조를 가지고 있다. 따라서 엔진은 오직 제너레이터에 동력을 전달하여 배터리 충전 및 전기적 구동을 위한 전력을 생산하는 동력원으로만 사용된다.6,7) 이처럼 엔진이 직접적인 구동력을 내지 않고 제너레이터와 결합되어 전력만 생산하기 때문에, 엔진과 제너레이터는 하나의 통합된 동력원으로 간주 될 수 있다.6,8)
이러한 특징을 반영하여, 엔진과 제너레이터의 효율을 반영한 BSFC 맵 Fig. 2를 도출하였다.8) 동일한 출력 조건에서 연료 소모량이 가장 적은 점들을 이어 최적 작동 라인(Optimal operating line, OOL)을 설정하였으며, 주행 시 해당 라인에서 운전하도록 하였다.7,8) Fig. 2에 표시된 Max Generator Power Line은 제너레이터의 최대 출력을 나타내는 기준선이다. 엔진 출력이 제너레이터의 최대 출력을 초과할 경우, 제너레이터가 엔진 출력을 전기 에너지로 온전히 변환하지 못하여 에너지 손실이 발생한다. 이러한 에너지 손실을 막기 위해 엔진 출력을 제너레이터의 최대 출력 이내로 제한하였다.
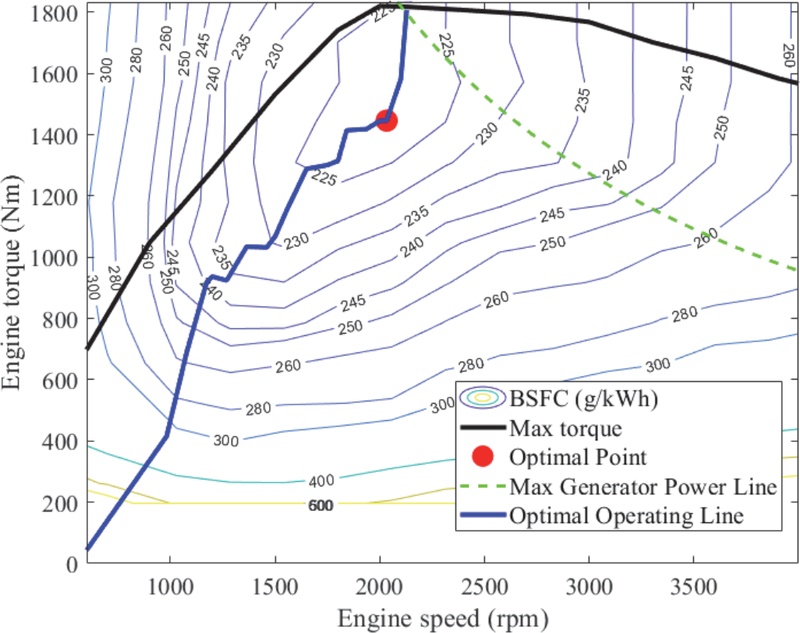
BSFC map of engine
엔진의 연료 소모량은 엔진의 작동점에 의해 결정되며, 본 연구에서는 Fig. 2에 제시된 BSFC 맵을 기반으로 이를 산정하였다. 엔진 토크와 각속도, 그리고 해당 작동 점에서의 BSFC 값을 이용하였으며 식 (1)9)로 계산된다.
| (1) |
배터리 모델은 리튬 이온 배터리팩을 사용하였다. 배터리는 장갑차의 모터와 전자 장비에 전력 공급을 한다. 또한 주행 중에 발생하는 회생 에너지와 제너레이터에서 발생한 전기적 에너지를 저장하는 역할을 한다.
MATLAB/Simulink 환경 내 배터리의 전기적 거동 모사를 위해 1차 등가 회로 모델 Fig. 3을 사용하였다. Fig. 4의 (a)는 배터리 팩의 SOC에 따른 개방 회로 전압Vs이고, (b)는 배터리 팩의 SOC에 따른 충전할 때와 방전할 때의 내부 저항Ri을 각각 표현했다. 출력 전압Vo 은 식 (2)에 의해 개방 회로 전압Vs에서 내부 저항Ri에 의한 전압 강하를 제외한 값으로 결정된다. SOC는 식 (3)에 의해 배터리의 전체 용량Cb 대비 입출력 전류i0의 적분량을 통해 산출되며,10) 이를 통해 배터리의 전기적 거동과 잔량을 실시간으로 나타낼 수 있다.
| (2) |
| (3) |
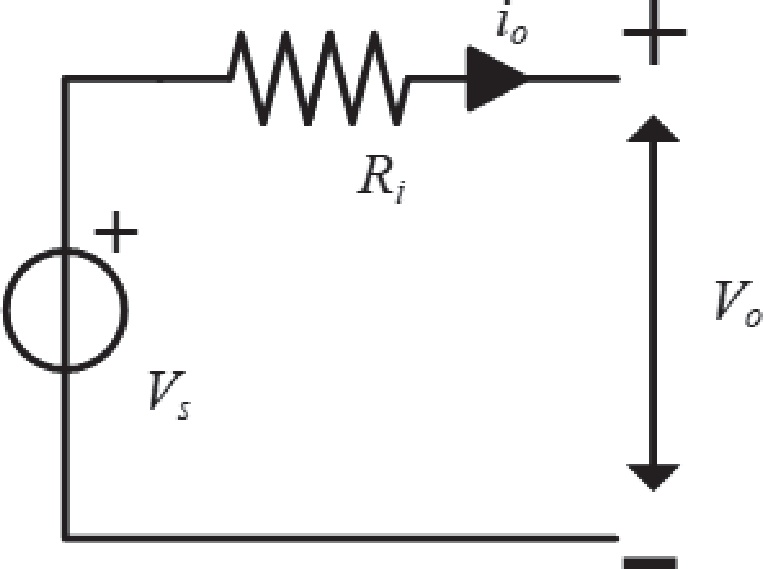
First-order battery equivalent circuit model
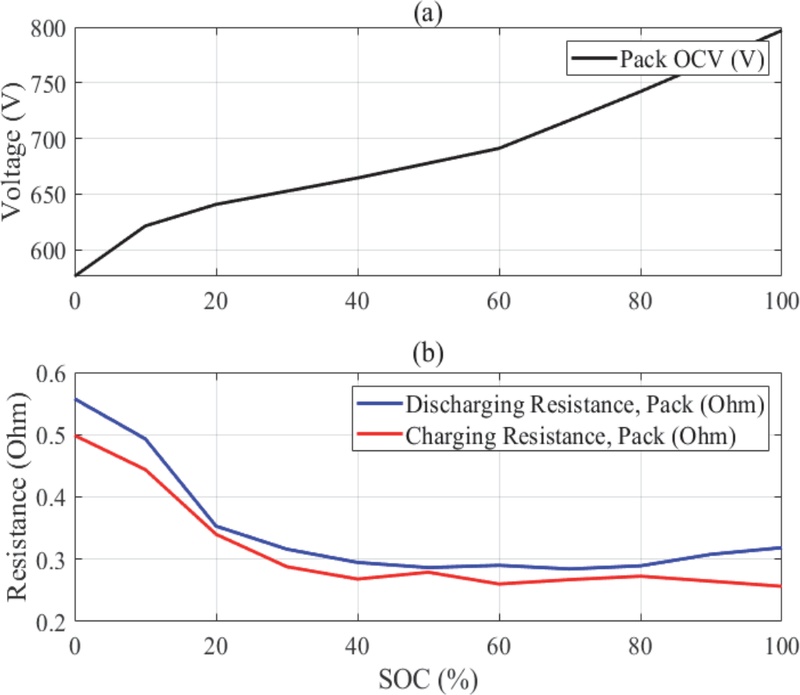
(a) Battery open circuit voltage, (b) Battery internal resistance
3. 목표 성능을 만족하는 최소 배터리/엔진 용량 설정
장갑차의 설계 과정에서는 장갑차가 투입될 운용 환경을 고려하여 목표 성능을 설정하는 것이 중요하다.3) 작전 환경의 지형적 특성뿐만 아니라 임무 특성 등을 종합적으로 반영하여 요구 성능을 정의해야 한다. 본 연구에서 설정한 주요 목표 성능은 최대 속도 성능(Max speed), 가속 성능(Acceleration), 등판 성능(Uphill climbing), 무성 주행 성능(Silent driving, EV mode), 그리고 항속 주행 성능(Constant driving)이다. 이러한 성능 항목은 군용 궤도차량의 파워트레인 설계 시 파워트레인 구성요소의 용량 설정을 위한 기초 입력 데이터로서 활용되고 있다.3)
각 성능 항목에 대한 구체적인 수치는 실제 개발 대상 차량의 요구 사양을 기반으로 하고 있으나, 군사 보안상의 이유로 실제 값을 그대로 공개하기 어려워 본 논문에서는 이를 대체하여 임의의 값을 적용하였다. 다만, 본 연구에서 제안한 설계 방법론은 목표 성능값이 변경되더라도 동일하게 적용이 가능하다. 목표 성능에 대한 구체적인 성능 값으로는 최대 속도 75 km/h, 7초 이내에 32 km/h에 도달하는 가속 성능, 60 % 경사도에서 최대 11 km/h 속도에 도달할 수 있는 등판 성능을 설정하였다. 무성 주행 성능은 엔진을 정지한 상태에서 배터리만을 동력원으로 사용하여 30 km/h로 30분간 주행이 가능한 조건으로 설정하였다. 항속 주행 성능은 엔진이 50 km/h 주행에 필요한 요구 출력을 단독으로 충당하여, 배터리 SOC의 감소 없이 장시간 연속 주행이 가능한 조건으로 설정하였다. 엔진이 요구 출력을 충당하지 못해 배터리 출력까지 사용하게 되면 SOC가 지속적으로 감소하여 장시간 연속 주행이 불가능해지므로, 엔진이 요구 출력을 완전히 충당할 수 있어야 한다. 이와 같이 설정한 성능 조건은 Table 1에 정리하였다.

Performance requirement and target value
3.1 파워트레인 구성요소의 용량 스케일링 방법
본 연구에서는 목표 성능을 만족하는 용량을 탐색하기 위해 미국 Argonne National Laboratory의 Autonomie에서 제공하는 스케일링 방법을 적용하였다.
앞서 말한 바와 같이 엔진과 제너레이터를 하나의 통합된 동력원으로 간주하였으며, 용량 변경 시 엔진 BSFC 맵과 제너레이터 맵을 동일한 비율로 함께 스케일링하였다. 출력은 식 (4)와 같이 속도와 토크의 곱으로 결정되며, 최대 속도는 고정되어 있으므로 토크 축만을 스케일링하여 용량을 변경하였다.
| (4) |
배터리의 용량은 셀의 병렬 개수를 늘려 전체 용량(Ah)을 증가시켰으며, C-rate 스케일링은 셀의 용량을 고정한 상태에서 셀의 출력 특성을 변경하는 방식으로 수행하였다. 구체적으로, 전극층의 수를 늘리되 각 전극층의 코팅 두께를 얇게 하여 전체 활물질 총량은 동일하게 유지하면서 전극 면적만을 증가시켰다.11) 전극 면적이 넓어지면 최대 허용 전류와 충방전 출력이 비례하여 증가하게 되며, 동일한 용량(Ah) 대비 허용 전류가 증가하므로 결과적으로 C-rate가 높아지게 된다.
3.2 최소 배터리 용량 설정
무성 주행 조건은 배터리 용량의 최솟값을 산정하는 기준이 될 수 있다. 무성 주행은 엔진을 완전히 정지한 상태에서 배터리만을 동력원으로 하여 차량을 구동해야 하므로, 배터리는 요구 주행 조건을 만족할 수 있는 충분한 에너지 용량과 출력 성능을 동시에 확보하여야 한다. 본 연구에서는 차량이 30 km/h의 속도로 30분간 연속 주행할 수 있는 조건을 기준으로 배터리 최소 용량을 산정하였다. 해석 결과, 30 km/h를 유지하기 위해 요구되는 출력은 약 158 kW로 나타났으며, 이에 따라 30분 동안 배터리의 출력 한계가 158 kW 이상 유지되는지를 평가하였다. 무성 주행 조건에서 배터리 initial SOC는 90 %로 설정하였다. 200 kWh 배터리로 30분간 무성 주행을 수행하면 SOC가 90 %에서 약 50 %까지 감소한다. Fig. 5는 200 kWh, 1.5 C-rate 조건에서 SOC에 따른 배터리 팩의 방전 출력(Pack discharging power) 및 충전 출력(Pack charging power) 특성을 나타낸다. 해당 조건에서 SOC 50 % 시점에서도 방전 출력이 무성 주행 요구 출력 조건인 158 kW 이상으로 유지되므로, 해당 배터리 용량 및 C-rate가 무성 주행 조건을 만족함을 확인할 수 있다.
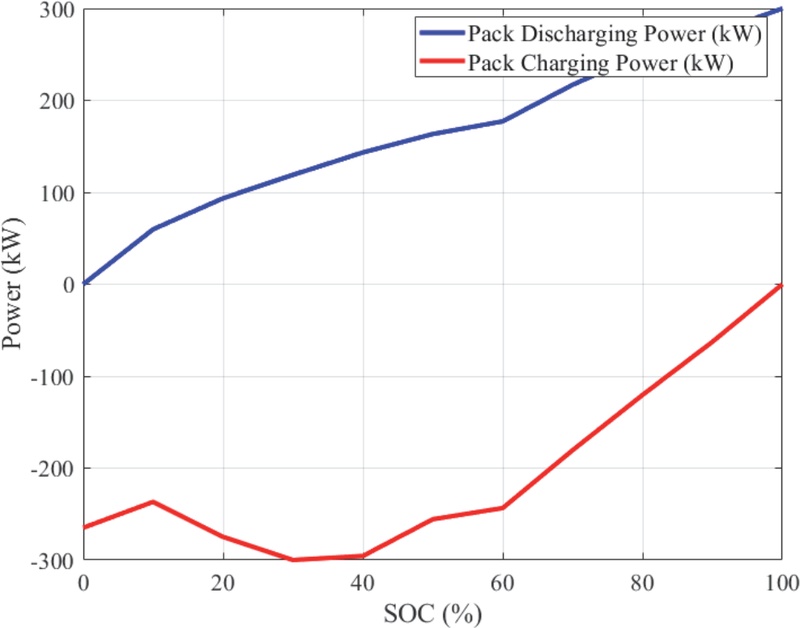
Battery pack discharging and pack charging power as a function of SOC
3.3 최소 엔진 용량 설정
항속 주행 조건은 엔진 용량의 최솟값을 산정하는 기준이 될 수 있다. 항속 주행 시에는 엔진이 요구 출력을 단독으로 충당함으로써 배터리 개입 없이 장시간 연속 주행이 가능해야 하므로 엔진은 출력단에서의 부하를 충족할 수 있는 동력 성능이 확보되어야 한다. 목표 주행 속도인 50 km/h를 주행하기 위해 장갑차에 요구되는 출력을 계산한 결과, 약 285 kW로 나타났다. 출력단에서 285 kW의 동력을 요구하면 본 모델에서의 엔진에서 출력단으로 갈 때의 출력 효율을 고려하면 엔진에서는 311 kW의 출력이 필요하다.
하지만 311 kW를 최대 출력으로 보유한 엔진을 선정할 경우 내구성에 문제가 생길 수 있다. 장시간 항속 주행을 만족하려면 311 kW의 최대 부하를 지속적으로 출력해야 한다. 이러한 조건은 실린더 내부에 최고 수준의 연소 압력을 지속시켜 피스톤이나 크랭크 샤프트 등 주요 왕복 회전계 부품에 기계적 피로 하중을 증가시킨다.12) 뿐만 아니라 고온 영역에서 장시간 유지됨에 따라 부품의 열 기계적 피로가 더욱 심해져 장시간 최대 부하 작동은 파워트레인의 구조적 수명과 내구 신뢰성 확보 측면에서 매우 치명적인 요인으로 작용한다.12)
이에 따라 엔진은 Fig. 2 최대 출력 라인(Max power line)에서 작동하는 것이 아니라 연료 소모율 측면에서 유리한 Fig. 2 최적 작동점(Optimal point)에서 작동하게 하였다. 최적 작동점은 최대 출력의 약 78 % 수준에 해당하는 것으로 판단되었다. 그 결과, 엔진의 최대 파워가 약 400 kW일 때 항속 주행을 만족할 수 있는 최소 용량임을 확인하였다.
4. 파라미터릭 스터디
4.1 등판 성능 평가
등판 성능 평가는 경사도 60 % 조건에서 차량이 목표 속도인 11 km/h의 도달 여부를 기준으로 하였다. 이를 위해 앞서 도출한 배터리 최소 용량 200 kWh와 C-rate 1.5, 엔진 최소 용량 400 kW를 기준으로 설정하였다. 이후 파라미터릭 스터디에서는 배터리 용량을 200 kWh로 고정한 상태에서 C-rate를 1.5 C에서 5 C까지 0.25 C 간격으로 변화시켰으며, 엔진 용량은 400 kW부터 600 kW까지 10 kW 간격으로 변화시키며 해석을 진행하였다. 각 조건에 대하여 경사도 60 % 구간에서 차량 속도를 비교하였고, Fig. 6에서 z축과 우측 색상 막대(Color bar)는 각 조건에서의 차량 최대 속도를 의미한다. 또한 미색칠 영역은 목표 속도인 11 km/h 기준에 충족하지 못하는 영역으로 나타내었다.
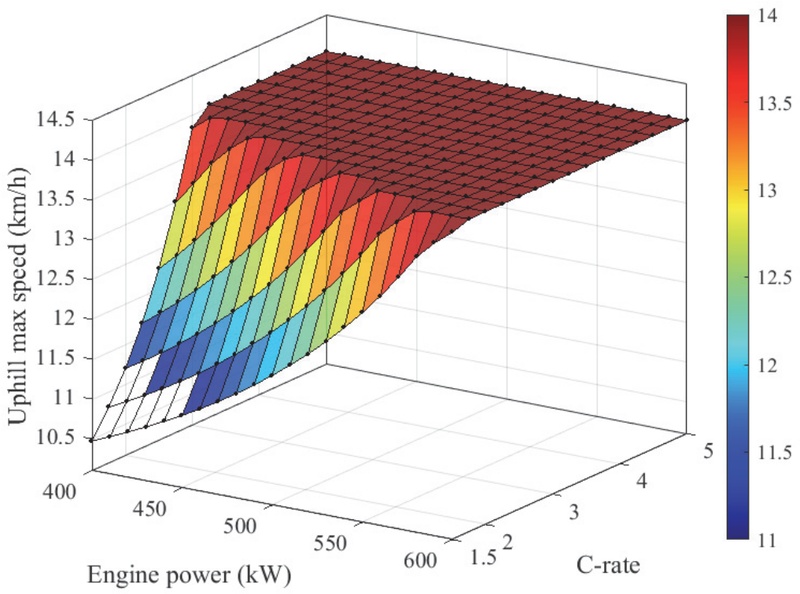
Uphill max speed parametric study
엔진 용량과 배터리의 C-rate가 증가할수록 등판 최대 속도는 이에 비례해서 향상되었다. 이는 직렬형 하이브리드 장갑차에서 엔진과 배터리가 공급하는 파워에 의해 구동 모터의 출력이 결정되기 때문이다. 즉 모터의 출력이 증가하면 경사로 주행 시 확보 가능한 차량 속도 또한 함께 증가하게 된다.
그러나 일정 수준 이상의 엔진 출력 및 배터리 출력 성능이 확보된 이후에는 속도 증가는 제한되며, 등판 최대 속도 또한 약 14 km/h 수준을 초과하지 못하는 것으로 나타났다. 그 이유는 엔진과 배터리의 성능을 추가로 증가하더라도 구동 모터의 허용 출력 범위를 초과하는 영역에서는 구동 모터의 출력이 제한되어 등판 최대 속도는 증가하지 않는다.
4.2 가속 및 최대 속도 성능 평가
가속 성능 평가는 차량이 7초 이내에 32 km/h로 도달 여부와, 최고 속도 75 km/h 도달 여부를 확인하였다. Fig. 7과 결과는 차량이 32 km/h에 도달하는 데 소요되는 시간을 나타낸 것으로, 우측 색상 막대(Color bar)와 z축의 Time(s)는 각 용량에서의 32 km/h 도달 시간을 의미한다. 해석 결과, 엔진의 용량과 배터리 C-rate가 증가할수록 도달 시간은 전반적으로 감소하였다. 평가한 모든 엔진의 용량과 배터리 C-rate 내에서는 모든 조건에서 32 km/h 도달 시간이 7초 이하로 나타나, 해당 가속 성능 요구 조건을 만족하는 것으로 분석되었다. 최고 속도 75 km/h 도달 여부 또한 동일한 엔진 용량과 배터리 C-rate 범위에서 평가하였다. 평가 결과 모든 영역에서 75 km/h에 도달하는 것으로 판단되었다.
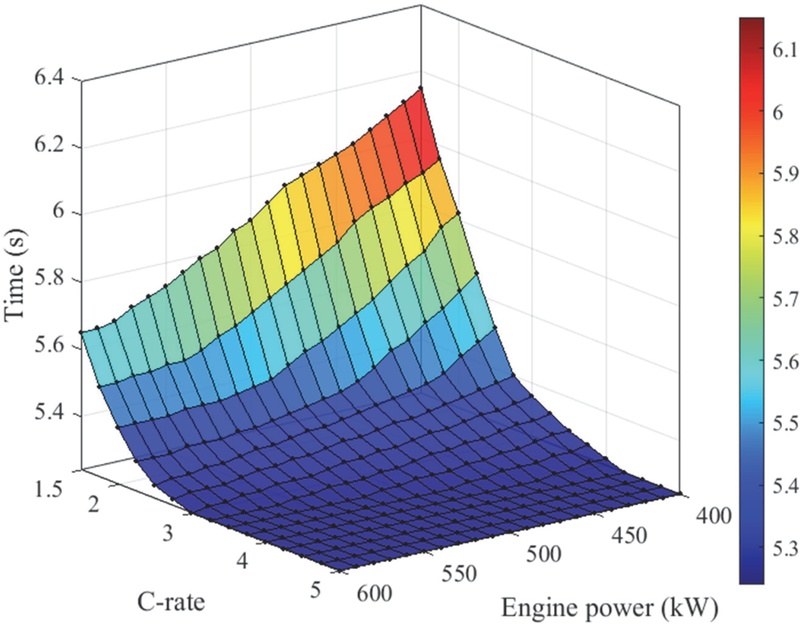
Time to reach 32 km/h parametric study
5. ECMS 제어 기반 연비 평가
5.1 ECMS란?
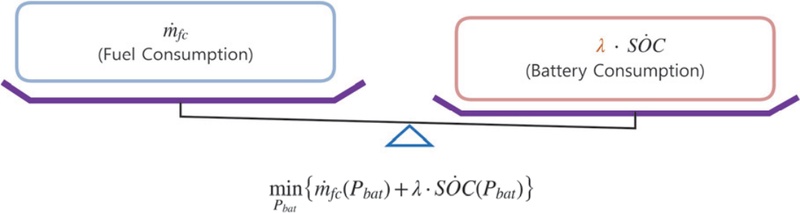
ECMS(Equivalent Consumption Minimization Strategy)는 하이브리드 차량의 에너지 관리 문제를 최적화 관점에서 해석하는 제어 기법이다. 하이브리드 차량은 동일한 요구 동력을 만족하더라도 엔진과 배터리의 출력 분배 방식에 따라 전력 사용량과 연료 소비가 달라지므로, 두 에너지원의 사용을 함께 평가할 필요가 있다. 일반적으로 ECMS는 연료 소모율 와 배터리 사용 (Pbat)에 λ를 곱한 식을 이용하여 Hamiltonian 형태로 표현되며,13) 아래 식 (5)와 같이 표현할 수 있다.
| (5) |
λ가 증가할수록 SOC 감소에 대한 비용이 더 크게 반영되어, 배터리 사용 Pbat을 억제해 상대적으로 엔진을 많이 사용해 엔진 소모율 값이 커지게 된다. 그 결과 최종 SOC 값이 커지는 경향이 있다.
반대로 λ가 감소할수록 SOC 감소에 대한 비용이 더 적게 반영되어 배터리 에너지 사용Pbat 은 상대적으로 증가하게 되고 이에 따라 엔진을 적게 사용해 엔진 소모율 값이 작아지게 된다. 그 결과 최종 SOC 값이 기존보다 작아지는 경향이 있다.
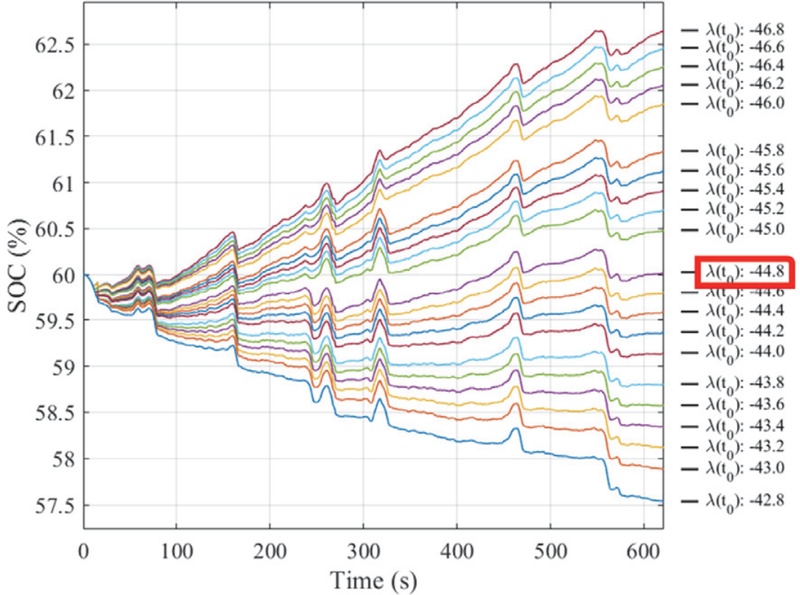
5.2 λ를 통한 initial SOC와 final SOC 통일
하이브리드 자동차의 연비를 평가하기 위해서는 배터리 에너지 사용이 연비에 미치는 영향을 배제할 수 있도록 initial SOC와 final SOC가 동일해야 한다.14) λ값에 따라 배터리와 엔진의 사용 비율이 달라지며, 이에 따라 final SOC가 변화하게 된다. Fig. 10은 λ값 변화에 따른 SOC trajectory를 나타낸다. 본 연구에서는 먼저 넓은 범위에서 λ값을 탐색하여 final SOC가 initial SOC인 0.6에 근접하는 λ값을 찾은 후, 해당 구간을 중심으로 점진적으로 탐색 간격을 조밀하게 좁혀가며 시뮬레이션을 수행하였다. initial SOC와 final SOC의 차이가 10⁻⁴ 이내일 때 수렴한 것으로 판단하였다. Fig. 10에서 강조된 빨간색 박스는 이 수렴 조건을 만족하는 λ값을 표시한 것이다. 이러한 λ값을 활용하여 initial SOC와 final SOC를 동일하게 맞춤으로써, 각 용량 조합별 연비를 공정하게 비교 평가할 수 있다.
Trade-off fuel consumption and battery power
SOC trajectory for different costate λ
5.3 시뮬레이션 주행 사이클
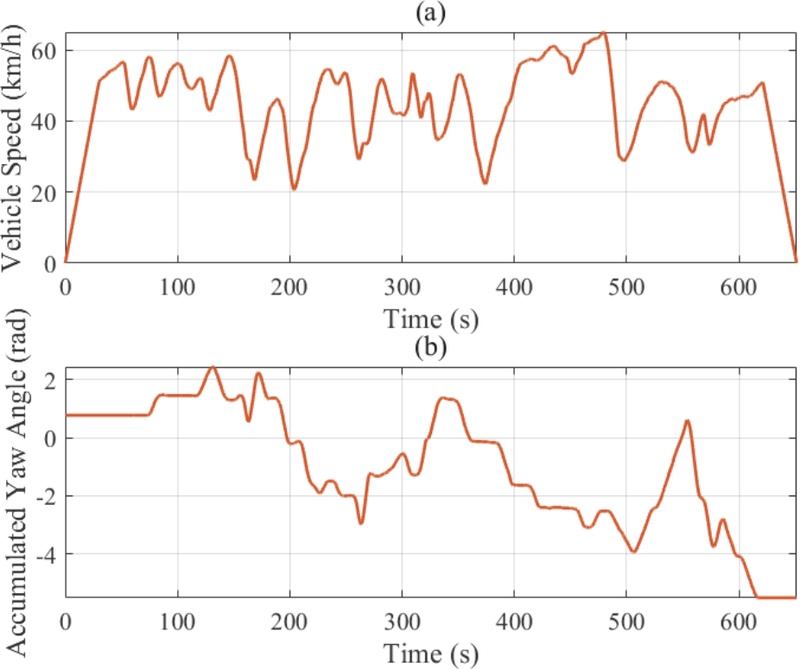
현재까지 궤도차량의 성능 평가를 위한 표준화된 주행 프로파일은 확립되지 않은 실정이다. 이에 본 연구에서는 기존 궤도차량의 실측 운행 데이터를 활용하여 Fig. 11과 같은 주행 프로파일을 구성하였다.15) Fig. 11(a)는 시간에 따른 차속 프로파일을, (b)는 시간에 따른 누적 요 각도(Accumulated yaw angle) 프로파일을 나타낸다.
(a) Vehicle speed profile, (b) Accumulated yaw angle profile
궤도차량은 조향 시 별도의 조향 모터가 구동되며, 회전반경이 작아질수록 좌⋅우 출력축 간의 속도차가 커져 조향 모터에 더 높은 출력이 요구된다. 따라서 동일한 차속이라도 조향 조건에 따라 시스템 전체의 요구 파워가 달라지므로, 차속 프로파일만으로는 에너지 소비를 정확히 평가할 수 없다. 이러한 이유로 본 연구에서는 차속뿐만 아니라 누적 요 각도(Yaw angle)를 함께 반영하였다.
5.4 ECMS를 통한 용량별 연비 평가
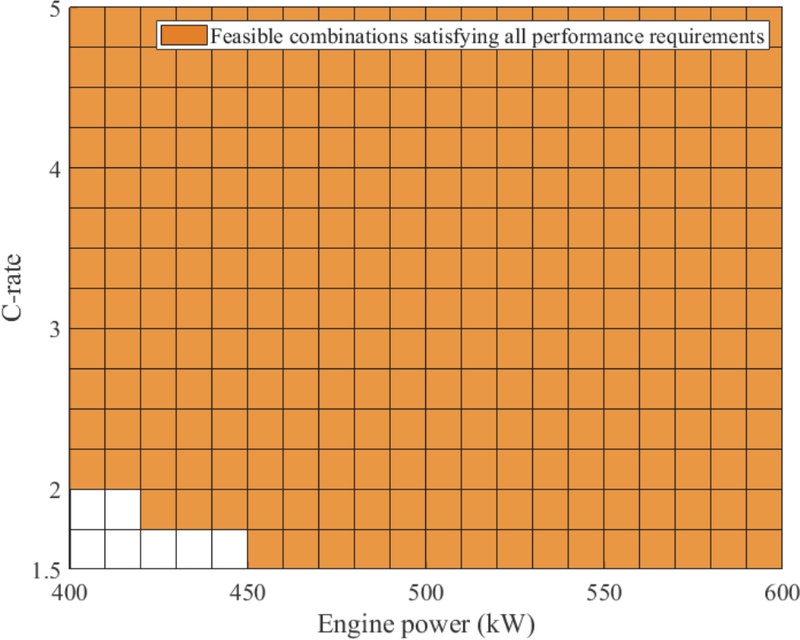
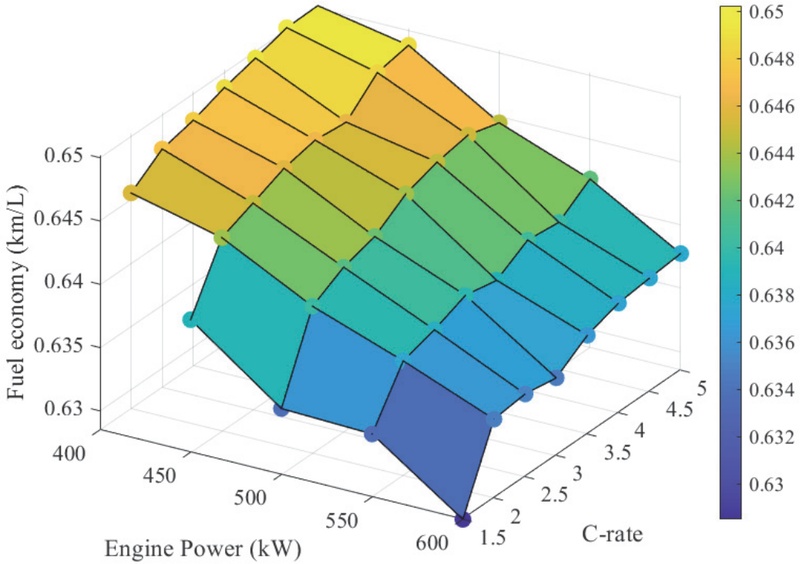
앞서 도출한 Fig. 8과 설계 가능 영역을 바탕으로 주행 사이클을 적용하여 연비 평가를 진행하였다. 엔진 용량은 400 kW에서 600 kW 범위로, 배터리 C-rate는 1.5 C-rate에서 5 C-rate까지 설정하였다. 그러나 엔진 용량 400 kW와 배터리 C-rate 1.5 C의 조합은 목표 성능을 충족하지 못해 연비 평가에서 제외되었다. 이러한 조건에서 엔진 용량과 배터리 C-rate 변화에 따른 연비 평가를 진행하였다. 해석 결과 Fig. 12와 같이, 엔진 용량이 증가할수록 연비가 내려가는 경향이 나타났다.
Fuel economy in simulation cycle
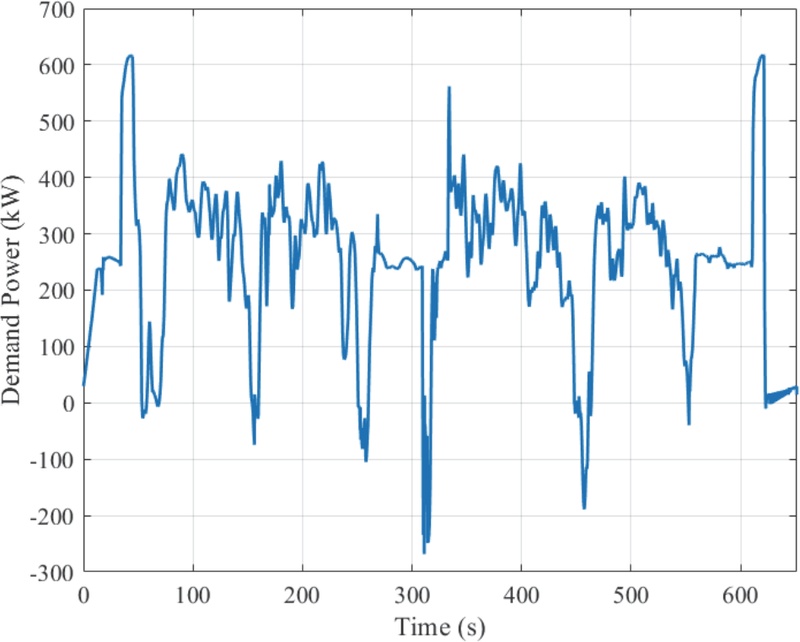
엔진 운전점의 효율 저하로 인해 엔진 용량이 증가할수록 연비가 감소한다. 본 연구에서는 엔진 용량 스케일링 시 BSFC 효율맵도 동일한 비율로 함께 스케일링되므로, 엔진 용량이 커질수록 최적 작동점(Optimal point)이 고출력 방향으로 함께 이동하게 된다. 반면 주행 사이클에서 요구되는 출력은 일정한 범위에 머물기 때문에, 대용량 엔진일수록 실제 요구 출력이 엔진 최대 출력 대비 상대적으로 작아져 작동점이 BSFC 맵 상에서 BSFC 값이 높은 영역에 분포하게 된다. 즉, 대용량 엔진일수록 효율이 낮은 구간에 작동점이 많이 분포하게 되어 동일한 출력을 내더라도 더 많은 연료를 소비하게 된다. 본 연구에서 최적 작동점은 최대 출력의 약 78 % 수준에 해당하며, 실제 요구 출력이 이 수준에 가까울수록 연비가 우수하게 나타난다. Fig. 13에 나타난 바와 같이, 본 사이클에서는 요구 출력이 주로 250 ~ 400 kW 구간에 집중되어 있으므로, 엔진 용량이 작을수록 최적 작동점이 해당 출력 범위에 근접하여 연비가 우수하게 나타났다.
Demand power in simulation cycle
배터리 C-rate가 증가할수록 연비가 좋아지는 경향도 파악하였다. 이는 회생제동 에너지 회수량이 늘기 때문이다. 배터리의 허용 충전 출력이 커지면 제동 시 더 큰 전력을 배터리에 받아들일 수 있어, 원래 마찰브레이크로 인해 열로 버려질 에너지를 더 많이 배터리에 저장할 수 있다.16) 하지만 회생 에너지량이 배터리의 충전 출력에 의해 제한되는 경우는 미미하기 때문에 C-rate에 의한 연비 차이는 거의 없다.
5.5 최적의 용량 선정
성능을 만족하는 범위 내에서 과도하게 용량을 높일 필요는 없다. 용량을 목표하는 성능보다 과도하게 높일 경우 경제성 측면에서 손해를 보기 때문에 현재 목표 성능을 만족하는 것 중에 가장 합리적인 것을 선택해야 한다. 그렇기에 성능을 만족하면서 용량이 가장 작은 Table 2(a)와 (b)를 후보로 도출하였다. Fig. 12에 따라 연비가 더 우수하여 (a)를 최적의 용량으로 선정하였다.
Optimal specification for armored vehicle
최종 선정된 최적 용량(a)로 등판 최대 속도(Uphill max speed), 7초 이내에 32 km/h에 도달하는 속도, 최대 속도(Max speed)를 확인하였다. 결과는 Table 3과 같다.
Performance evaluation results for the selected optimal specification
6. 결 론
본 연구에서는 MATLAB/Simulink를 활용하여 직렬형 하이브리드 장갑차 해석 모델을 개발하고, 목표 성능을 만족하는 최적의 엔진 및 배터리 용량과 C-rate을 도출하였다. 무성 주행 및 항속 주행 조건을 기반으로 배터리와 엔진의 최소 용량을 각각 산정하였으며, 파라미터릭 스터디를 통해 최대 속도, 가속 성능, 등판 성능을 포함한 모든 목표 성능을 만족하는 엔진 용량 및 배터리 C-rate의 설계 가능 영역을 도출하였다.
또한 ECMS 제어 기반 연비 평가를 통해 엔진 용량이 증가할수록 BSFC 값이 높은 작동점에서의 운전 빈도가 높아져 연비가 감소하는 경향을 확인하였으며, 배터리 C-rate가 증가할수록 회생제동 시 배터리의 허용 충전 출력이 커져 에너지 회수량이 증가하므로 연비가 개선되는 경향을 확인하였다. 이러한 분석을 바탕으로 설계 가능 영역 내에서 연료 효율과 경제성을 함께 고려한 최적 용량 조합을 선정하였다. 본 연구에서 제안한 설계 방법론은 목표 성능값이 변경되더라도 동일하게 적용 가능하므로, 다양한 운용 요구 조건을 가진 군용 궤도차량의 파워트레인 용량 설계에 범용적으로 활용될 수 있을 것으로 기대된다.
Glossary
| Nomenclature | |
|---|---|
| mfc : | fuel consumption, g |
| Teng : | engine torque, Nm |
| weng : | engine speed, rad/s |
| Peng : | engine power, W |
| BSFC : | brake specific fuel consumption, g/kWh |
| Vs : | open circuit voltage, V |
| V0 : | output voltage, V |
| i0 : | output current, A |
| Ri : | internal resistance |
| Cb : | battery capacity |
Acknowledgments
본 연구는 한화에어로스페이스의 재원으로 운영되는 E-Drive Hub의 지원을 받아 수행되었습니다. 지원 기관에 감사드립니다.
References
- Electrification of the Army's Light Combat Vehicle Fleet: Proceedings of a Workshop-in Brief, National Academies, https://www.nationalacademies.org/read/26886/chapter/110, 2023.
-
S. H. Moon, S. S. Park, S. Y. Kim, J. U. Kim, J. H. Hwang and J. S. Gwon, “100 kW-Class SiC Inverter Design for Series Hybrid Electric Propulsion System of Military Vehicle,” The Transactions of the Korean Institute of Electrical Engineers, Vol.73, No.11, pp.1958-1966, 2024.
[https://doi.org/10.5370/KIEE.2024.73.11.1958]

-
V. Randive, S. C. Subramanian and A. Thondiyath, “Design and Analysis of a Hybrid Electric Powertrain for Military Tracked Vehicles,” Energy, Vol.229, Paper No.120768, 2021.
[https://doi.org/10.1016/j.energy.2021.120768]
-
L. Piancastelli, M. Toccaceli, M. Sali, C. Leon--Cardenas and E. Pezzuti, “Electric Hybrid Powertrain for Armored Vehicles,” Energies, Vol.16, No.6, Paper No.2605, 2023.
[https://doi.org/10.3390/en16062605]
-
N. Kim, A. Rousseau and E. Rask, “Autonomie Model Validation with Test Data for 2010 Toyota Prius,” SAE 2012 World Congress & Exhibition, 2012.
[https://doi.org/10.4271/2012-01-1040]
- Y. Ham, S. Song, B. Min, T. No, J. Lee, H. Lee and C. Kim, “A Control Algorithm for Highly Efficient Operation of Auxiliary Power Unit in a Series Hybrid Electric Bus,” Transactions of KSAE, Vol.11, No.5, pp.170-175, 2003.
-
D. Jung, K. Min, Y. Jo and Y. Lim, “Study on Optimization of Generation System in Series HEV Bus,” Transactions of the KSME, B, Vol.35, No.8, pp.773-779, 2011.
[https://doi.org/10.3795/KSME-B.2011.35.8.773]
-
Y. Kim, A. Salvi, J. B. Siegel, Z. S. Filipi, A. G. Stefanopoulou and T. Ersal, “Hardware-in-the-Loop Validation of a Power Management Strategy for Hybrid Powertrains,” Control Engineering Practice, Vol.29, pp.277-286, 2014.
[https://doi.org/10.1016/j.conengprac.2014.04.008]
- K. Oh, D. Choi and H. Kim, “Optimization of Control Strategy and Engine/Motor/Battery Size for Parallel Hybrid Electric Vehicle,” KSAE Spring Conference Proceedings, pp.1737-1742, 2004.
-
J. Yeon, D. Park, Y. Lee, H. Sung, Y. Lim, J. T. Lee and N. Kim, “Prediction of Driving Range of Electric Vehicle Based on Simulation: Focusing on the IONIQ5,” Transactions of KSAE, Vol.31, No.4, pp.275-282, 2023.
[https://doi.org/10.7467/KSAE.2023.31.4.275]
-
N. Yang, Y. Yang, H. Wang, H. Dong, J. Gong, J. Wang, Z. Wang and N. Li, “Mechanistic Insights into the Impact of Electrode Areal Density on Electrochemical and Thermal Behavior of High-Rate Lithium-Ion Batteries,” Energy, Vol.339, Paper No.139041, 2025.
[https://doi.org/10.1016/j.energy.2025.139041]
-
Y. Han, Y. Lin, C. Zhang and D. Wang, “Customer-Related Durability Test of Semi-Trailer Engine Based on Failure Mode,” Engineering Failure Analysis, Vol.120, Paper No.105095, 2021.
[https://doi.org/10.1016/j.engfailanal.2020.105095]
-
C. Zheng, Y. I. Park, W. Lim and S. W. Cha, “Equivalent Consumption Minimization Strategy of Fuel Cell Hybrid Vehicles,” Transactions of KSAE, Vol.20, No.6, pp.46-51, 2012.
[https://doi.org/10.7467/KSAE.2012.20.6.046]
-
C. Zheng, Y. I. Park, W. S. Lim and S. W. Cha, “Fuel Consumption of Fuel Cell Hybrid Vehicles Considering Battery SOC Differences,” Int. J. Automotive Technology, Vol.13, No.6, pp.979-985, 2012.
[https://doi.org/10.1007/s12239-012-0100-x]
-
W. Choi, Y. Kwak, H. Kim, J. Ju, J. Park and D. Choi, “Motor Power Distribution Optimization Control Method for Multi-Motor Tracked Vehicles,” Transactions of KSAE, Vol.32, No.11, pp.911-916, 2024.
[https://doi.org/10.7467/KSAE.2024.32.11.911]
-
Z. Yin, X. Ma, C. Zhang, R. Su and Q. Wang, “A Logic Threshold Control Strategy to Improve the Regenerative Braking Energy Recovery of Electric Vehicles,” Sustainability, Vol.15, No.24, Paper No. 16850, 2023.
[https://doi.org/10.3390/su152416850]