물리기반 회귀모델을 이용한 S 형상 스프링 강성 예측
Copyright Ⓒ 2026 KSAE / 252-02
This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License(http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium provided the original work is properly cited.
Abstract
This study proposes a physics-informed machine learning approach to predict more accurately the stiffness of an S-shaped spring used in a resonant actuator. Achieving the target natural frequency depends heavily on the accurate design of the spring stiffness, which directly affects actuator performance. However, complex spring geometries can result in reduced prediction accuracy or substantial computational costs. Three approaches were therefore evaluated to address this issue, including a data-driven model, a physics-informed model, and a hybrid physics model that combines both models. Compared with the data-driven model, the physics-informed model improved R2 by 9.8 % and reduced MAE and Max. Error by 83.2 % and 86.5 %, respectively. The hybrid model further reduced MAE and Max. Error by 82.4 % and 48.4 % compared to the physics-informed model. These findings show that the hybrid model provides the highest prediction accuracy while maintaining robust performance across various geometric configurations.
Keywords:
S-shaped spring, Spring stiffness, Data-driven regression, Physics-informed regression, Hybrid physics regression키워드:
S 형상 스프링, 스프링 강성, 데이터 기반 회귀, 물리정보 회귀, 하이브리드 물리 회귀1. 서 론
선형공진 액추에이터는 목표 주파수를 정확히 구현하는 설계 의존성을 기반으로 성능이 결정된다. 설계 변수는 질량과 강성으로 정의되며, 스프링 강성 변화를 통해 고유 주파수를 설정하는 연구가 주로 수행되고 있다. 일반적으로 질량–스프링 시스템의 고유주파수는 강성과 질량의 비로 결정되므로, 목표 주파수를 설정하기 위해 스프링의 기하학적 형상이나 경계조건을 변화시켜 등가스프링 강성을 조절하는 설계 방법이 널리 사용된다.1) Lee 등2)은 토션 스프링의 형상 변경을 통해 공진기의 고유주파수 설정을 실험적으로 검증하였으며, 약 10 % 이상의 주파수 조절 범위를 파라미터로 도출하였다. Lee 등3)은 기계적 구속을 통해 마이크로 스캐너의 스프링 유효 강성을 증가시켜 공진주파수 설정하는 방법을 제시하였다. Sun 등4)은 평면 스프링의 형상 설계를 통해 비선형 강성을 조절하고 동작 주파수 대역을 확장하였다.
최근에는 일반적인 스프링 형태 외에 다양한 형상의 스프링을 이용하여 강성을 포함한 기계적 특성을 분석하는 연구가 활발히 진행되고 있다. 특히, S 형상 스프링은 제한된 공간에서 큰 변위를 구현할 수 있어 공진형 액추에이터 및 MEMS (Micro-Electro-Mechanical Systems) 장치에 널리 적용되고 있다.5) Liu 등6), Barillaro 등7), Li 등8), Chou 등9)은 MEMS에 적용되는 S 형상 설계 변경을 통한 기계적 특성 분석을 분석하였다. Chen 등10)과 Zhang 등11)은 S 형상 스프링의 이론 해석과 구조해석을 통해 강성 및 동특성을 연구하였다. S 스프링 외에도 구조적 제약조건을 기반으로 다양한 형태의 스프링이 연구되고 있다. Yoo 등12)은 생체 구조를 모사한 U 형상 스프링 설계를 하였으며, 여러 개의 U형 판 요소를 겹친 강성 특성을 구현하였다. Qu 등13)과 Gao 등14)은 U 형 단일 스프링의 기계적 거동 분석 및 에너지 소산 메커니즘을 설명하였다. Chen 등15)은 나선형 플렉셔 스프링의 설계 변수와 강성 및 고유주파수의 관계를 정리하였다. Hwang 등16)은 원추형 고무 스프링의 형상 최적화를 통해 방향별 강성 제어를 연구하였다.
선형 공진 액추에이터 설계의 핵심은 질량과 스프링비를 통한 설정된 특정 공진 주파수의 가진이기 때문에 가능한 예측 가능한 범위에서 설계가 수행되어야 한다. 특히, 스프링 강성은 형상 및 물리적인 특성에 따라 비선형성을 내포하기 때문에 시스템 선형 구간에서 설계가 수행되어야 한다. 선행 연구를 통해 스프링 강성 설계는 고유주파수 제어의 핵심 요소이며, 목표 고유주파수를 설정하기 위한 주요한 파라미터임을 예측하였다. 그러나 이러한 연구들은 주로 수치해석 기반 또는 유한요소 해석(FEM)에 의존한 설계로 복잡한 형상의 스프링에서 는 강성 예측 정확도와 계산 효율 측면에서 한계가 있다.
최근 설계 방법은 설계 오차와 효율의 최적화를 위해, 기계학습을 반영한 구조 예측 연구가 활발히 수행되고 있다. 데이터 기반 기계학습 모델은 복잡한 비선형 관계를 효과적으로 학습할 수 있으나, 물리적 의미의 부족과 외삽 영역에서의 신뢰성이 떨어지는 문제가 발생한다. 이를 보완하기 위해, 지배 방정식이나 물리 이론을 학습 과정에 통합하는 Physics-Informed Neural Network(PINN) 및 Hybrid Physics Machine Learning과 같은 접근법이 제안되고 있다.17,18) 물리 기반 모델은 이론적 장점인 물리적 특성 반영과 데이터 기반 모델의 예측 성능을 동시에 확보할 수 있는 장점을 가진다.
따라서 본 연구에서는 선형 공진 액추에이터 설계에서 사용되는 S 형상 스프링의 강성 예측 정확도와 계산 효율을 높이기 위한 방법론에 대한 연구를 수행하였다. 수행된 방법은 물리적 의미를 포함한 외삽 신뢰성이 높은 물리 기반 모델을 이용하고, 비선형적 특성을 반영할 수 있는 데이터 기반 모델을 결합한 하이브리드 물리 모델을 적용하였다. 제안된 방법은 선형 공진 액추에이터 대한 물리적 특성과 다양한 불확실성에 대한 조건을 반영한 새로운 설계 방식을 제시할 수 있으며, 이를 기반으로 공진 주파수에 대한 예측 성능을 향상시키고자 하였다.
2. 해석 모델 및 데이터 수집
2.1 해석 모델
선형 공진 엑추에이터에 장착되는 S 형상 스프링의 형태는 Fig. 1과 같다. S 형상 스프링은 직선부와 반원 형상의 곡선부가 반복되는 구조로 설계되었다. S 형상 스프링의 설계변수는 직선부(L), 곡선부의 반지름(R), 폭(D), 구속조건 연결부 길이(CL), 반복횟수(N), 두께(T)로 정의된다. 반복 형상은 직선부 2개와 곡선부 1개로 이루어진 U자 형상이 위 이래로 연결된 S 형상으로 구성되며, 처음과 끝에 구속조건을 위한 연결부가 추가되었다. 반복 형상 수의 증가는 Fig. 2와 같이 전체 S 형상의 스프링 길이를 결정한다.
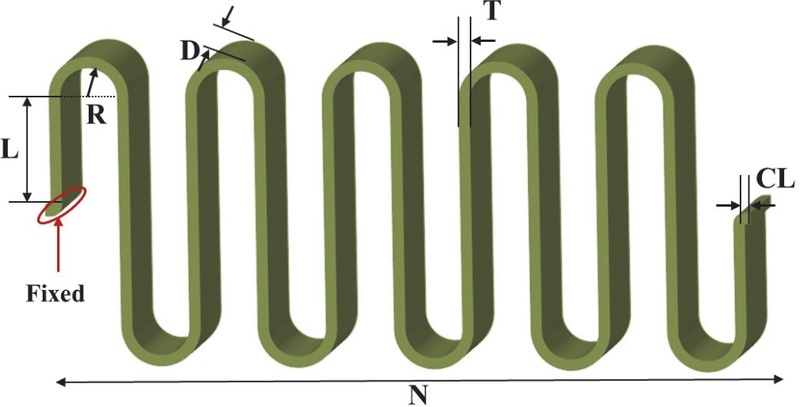
Geometry and design parameters of the S-shaped spring
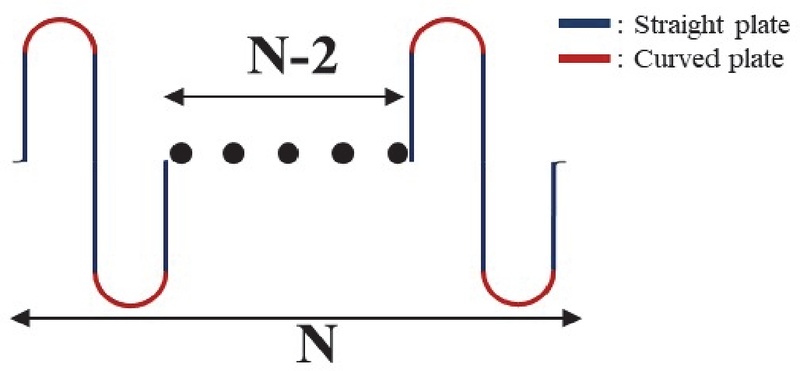
Geometry of the S-shaped spring with N replicatesegments
구속조건부는 모든 자유도를 고정하였으며, 다른 한쪽 끝에는 N 방향 전체 길이의 0.2 % 압축 변위를 가하여 거동이 발생하도록 설정하였다. S 형상 스프링의 재료는 알루미늄이며, 물성치는 탄성계수 70 GPa, 포아송비 0.3, 밀도 2.7 g/cm3설정하였다. 또한, 해석 모델의 요소는 쉘 요소인 S4R이며 크기 1 mm로 설정하였다.
2.2 S 형상 스프링 강성 이론식
S 형상 스프링의 변형 에너지는 굽힘하중을 통해 계산되었으며, 전체 변형 에너지로부터 스프링 변위가 유도된다.
| (1) |
S 형상 스프링의 전체 변위는 카스틸리아노의 정리에 의해 다음과 같이 나타낼 수 있다. 여기서 M은 모멘트, E는 탄성계수, I는 단면 2차 모멘트, F는 하중을 의미한다.
| (2) |
S 형상 스프링은 직선부와 곡선부로 구분 가능하고 변형 전후 형상을 Fig. 3에 나타냈다. S 형상 스프링의 직선부 1개의 변형량 δs, 1과 직선부의 변형량 총합 δs, tot은 다음과 같이 계산된다. 여기서, L과 N은 각각 직선부 길이와 전체 반복수이다.
| (3) |
| (4) |
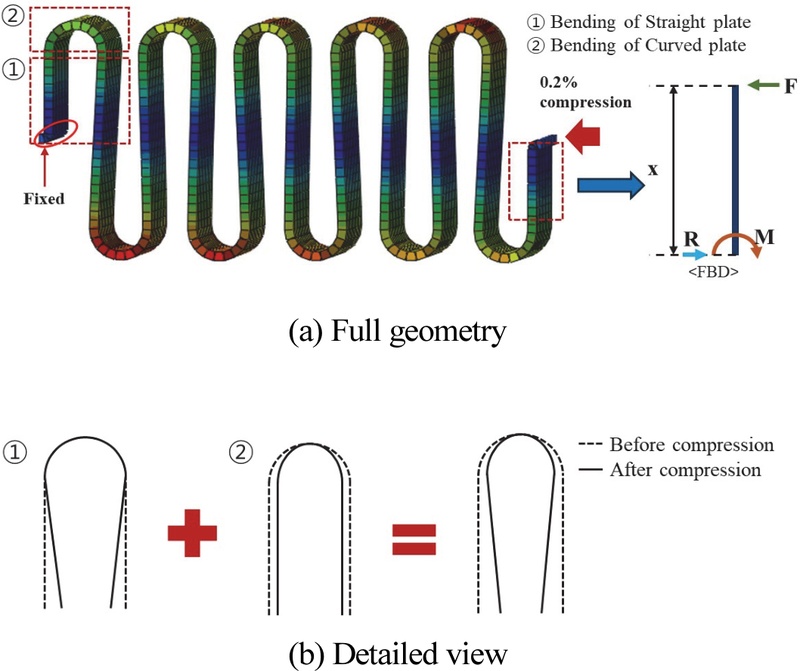
Deformation of straight and curved plate of the S-shaped spring under compression
마찬가지로 S 형상 스프링의 곡선부 1개의 변형량 δc, 1로 나타낼 수 있다. 여기서 l, R, θ는 곡선부의 길이, 반지름, 각도이다. 곡선부는 반원 형상이므로 각도를 π로 대입하여 전체 곡선부의 변형량을 얻을 수 있다.
| (5) |
| (6) |
dx = Rdφ 대입하여 정리하면
| (7) |
θ = π일 때,
| (8) |
| (9) |
최종적으로, 강성 k는 직사각형의 2차 단면 모멘트 I를 통해 다음과 같이 도출된다.
| (10) |
| (11) |
| (12) |
| (13) |
2.3 S 형상 스프링 강성 데이터 수집
강성 데이터는 S 형상 스프링의 설계변수 설정을 통해 형상을 결정하고, 스프링 강성 이론값을 계산하였다. 설계변수는 앞서 언급한 직선부(L), 원호부의 반지름(R), 폭(D), 처음과 끝의 연결부 길이(CL), 반복횟수(N), 두께(T)인 총 6개로 설정하였다. 설계변수는 Table 1에 나타냈으며, 계산은 총 2916개의 모델로 수행되었다. 스프링 강성은 설정된 설계변수에 따라 유한요소 프로그램과 이론식을 통해 각각 계산되었다. 데이터 셋은 총 2916개 데이터로 구성하였으며, 트레이닝 데이터 2332개와 테스트 테이터 584개로 8:2로 분할하였다. 기계학습은 트레이닝 데이터를 통해 회귀 학습이 수행되었으며, 테스트 데이터를 이용하여 강성 예측 성능을 평가하였다.

Design parameters
3. 머신러닝 활용 강성 예측
3.1 예측 성능 평가 지표
회귀 모델의 예측 성능을 평가하기 위한 지표는 결정계수 R2, 평균 절대 오차 MAE(Mean Absolute Error), 최대 오차 Max.Error로 3가지로 정의하였다.
결정계수는 종속 변수와 독립변수간의 예측 가능한 비율을 의미하며 Eq. 14와 같다. SSres는 실제값 yi과 모델 예측값 의 차인 잔차들의 제곱합이며, SStot는 실제값 yi과 실제값들의 평균 y의 제곱합인 총 제곱합을 의미한다.
| (14) |
결정계수의 한계는 기계학습에 사용된 입력 변수의 수가 증가할수록 실제 예측 성능과는 상관없이 결정계수가 증가하는 경향이 있다. 반면에, 수정 결정계수는 다양한 입력 변수에 대한 강건성이 확보되기 때문에 평가 지표로 사용되며, 데이터의 의존적인 결정계수에 대한 신뢰성을 확보할 수 있다. 수정 결정계수는 으로 다음과 같이 정의된다. 여기서 n은 데이터 셋 수 p는 입력 변수이다.
| (15) |
수정 결정계수는 n이 p보다 매우 클 경우 임이 성립되기 때문에 결정계수는 입력 변수의 의존성이 낮음을 보여준다. 따라서 현재 구성된 데이터에서는 회귀 결과를 결정계수로 나타내었다.
평균 절대 오차는 평균적으로 얼마만큼 차이가 나타나는지 설명하는 지표이며, 최대 오차는 실제값과 예측값 간의 최대 오차를 계산하여 다음과 같이 나타냈다.
| (16) |
| (17) |
3.2 데이터 기반 회귀
데이터 기반 회귀는 입력과 출력 사이의 관계를 통계 또는 기계학습 방법으로 데이터를 사용하여 직접 학습하고 결과를 예측하는 방법이다.19) 본 연구에서는 설계 변수에 의한 해석 데이터를 통해 스프링 강성을 예측하는 데이터 기반 회귀를 수행하였으며, 다중 선형 회귀 방법이 사용되었다.
다중 선형 회귀는 다수의 입력 변수와 출력 변수 간의 관계를 선형으로 정의하는 회귀 분석 방법으로 매우 간단하게 상관관계를 분석할 수 있다.20) 다중 선형 회귀를 통한 강성 예측은 Table 1의 S 형상 스프링 설계 변수들을 반영하여, 데이터와 모델 예측값 사이의 잔차의 제곱합을 최소화하는 가중치인 β0 ~ β6를 통해 도출할 수 있다.
| (18) |
입력 변수와 출력 변수의 관계가 선형이 아닌 비선형일 때, 다중 선형 회귀의 예측을 높이기 위한 방법으로 로그 변환 방법이 있다. 다중 선형 회귀–로그 변환으로부터 데이터와 모델 예측값 사이의 잔차의 제곱합을 최소화하는 가중치인 β0 ~ β6을 통해 강성 예측 결과가 도출된다.
| (19) |
다중 선형 회귀 모델의 결과는 Fig. 4와 같고, 최적화된 계수는 Table 3에 나타냈다. 다중 선형 회귀와 다중 선형 회귀–로그 변환에서 모두 |β5|가 0에 가깝게 작고, |β6|는 계수 중 가장 크게 나타난다. 이는 시작 끝 연결부(CL)의 영향은 매우 작고, 두께(T)의 설계 민감도가 높음을 의미한다. 다중 선형 회귀와 다중 선형 회귀–로그 변환 예측성 평가 결과는 Table 4에 나타냈으며, 다중 선형 회귀–로그 변환은 다중 선형 회귀보다 결정계수가 239 % 향상되었으며, 평균 절대 오차와 최대 오차는 각각 83 %, 57 % 감소하였다. 따라서 다중 선형 회귀–로그 변환은 다중 선형 회귀보다 비교적 S 형상 스프링 강성 예측에서 높은 정확도를 보이며, 이는 데이터의 변수들 간의 비선형 관계를 의미한다. 특히, 다중 선형 회귀–로그 변환 모델은 100 N/mm 이상의 고강성 영역에서는 해석과 예측 값의 오차가 상대적으로 크게 나타나 설계 예측이 안정적으로 수행되지 않음을 보여준다. 따라서, 고강성 스프링 설계 영역은 다중 회귀 방법론을 통해서는 예측 정확성을 보장할 수 없기 때문에 새로운 설계 방식을 도입할 필요가 있음을 암시한다.
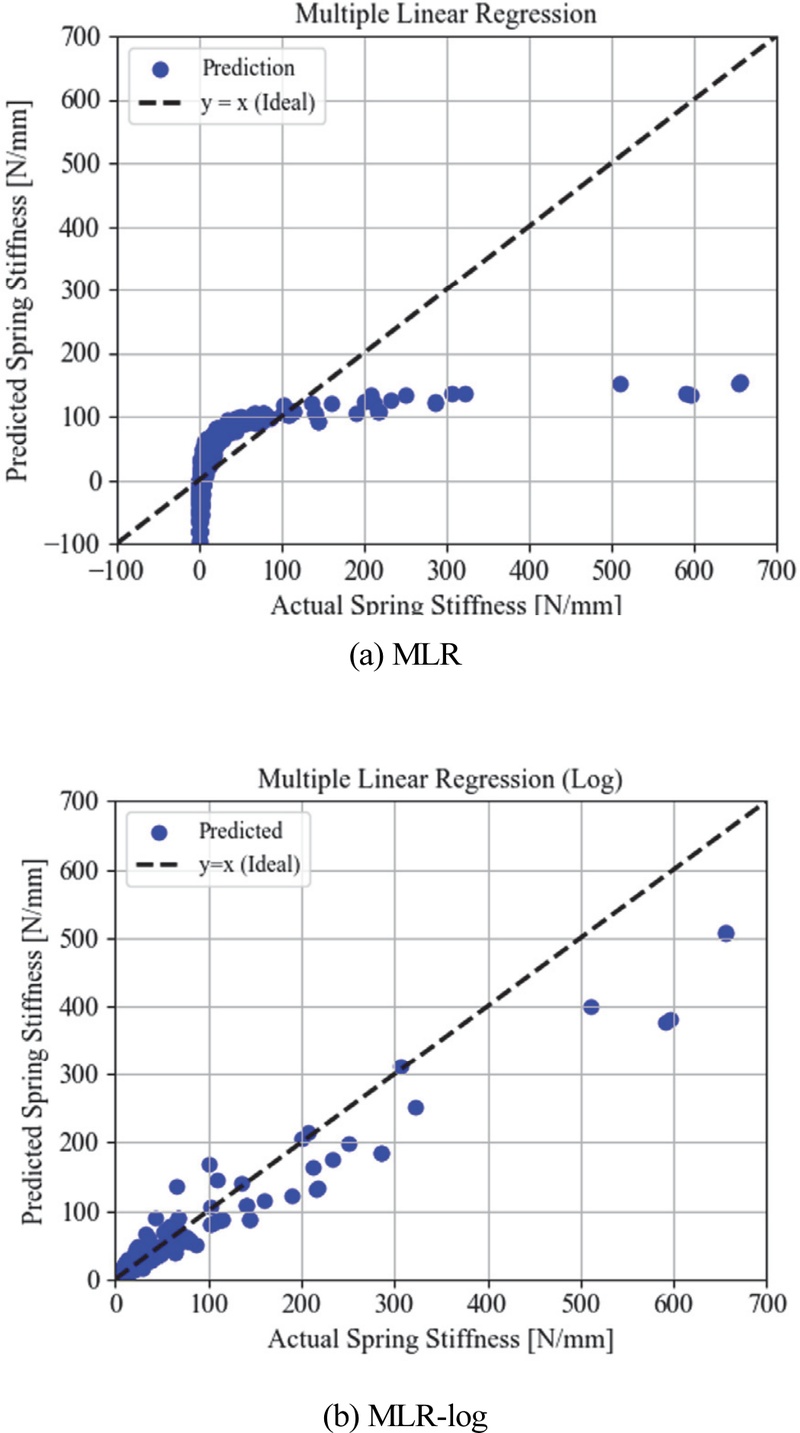
Comparison of predicted and actual spring stiffness using MLR and MLR-log
Number of dataset
Weights of MLR and MLR-log
3.3 물리정보 회귀
물리정보 회귀는 물리 이론식을 회귀 모델에 직접 포함하여 예측 성능을 향상시키는 방법이다.21) 스프링 강성 예측에서 물리정보 회귀는 이론식을 선형 회귀 모델에 포함하여 물리적 특성이 반영되도록 정의하였다. 선형 회귀는 앞선 다중 선형회귀와는 달리 하나의 입력 변수와 하나의 출력 변수 간의 관계를 선형으로 가정하며, 최소제곱법을 만족시키는 회귀 분석 방법이다.22) 입력 변수는 Eq. 13을 통해 계산된 S 형상 스프링 강성 이론값 ktheory이며, 출력 변수는 스프링 강성 해석값 kFEM으로 정의하였다. 최적화는 입력 변수와 출력변수 사이의 잔차 제곱합을 최소화하는 계수 α를 도출하였다. 트레이닝 데이터 셋과 테스트 데이터 셋은 앞서 정의된 방법과 동일한 데이터 셋으로 학습 및 테스트를 진행하였다.
| (20) |
물리정보 선형 회귀의 예측값과 실제값을 비교한 결과는 Fig. 5에 나타냈으며, 물리정보 선형 회귀의 예측 정확도 검증을 위한 결정계수, 평균 절대오차, 최대오차를 Table 6에 나타냈다. ktheory에 α를 곱해 보정한 예측값은 kFEM에 대해 높은 예측 성능(R2 ≈ 0.99)을 보이며, 이론식 기반으로 일관된 물리적 특성과 향상된 외삽 성능의 특성이 반영된 결과가 도출됨을 예측할 수 있다. 그러나, 선형 공진 액추에이터는 매우 작은 질량 기반으로 설계되며, 스프링 강성의 미소 변화에 따라 주파수 특성이 변화된다. 스프링 강성의 정확한 예측은 선형 공진 액추에이터의 성능과 품질을 결정하기 때문에 매우 중요한 인자이다. 따라서 스프링 설계 오차는 최소화된 방법론이 요구되며, 기계학습 방법을 적용하여 물리적 특성과 외삽 성능에 대해 강건성을 확보하고자 하였다.
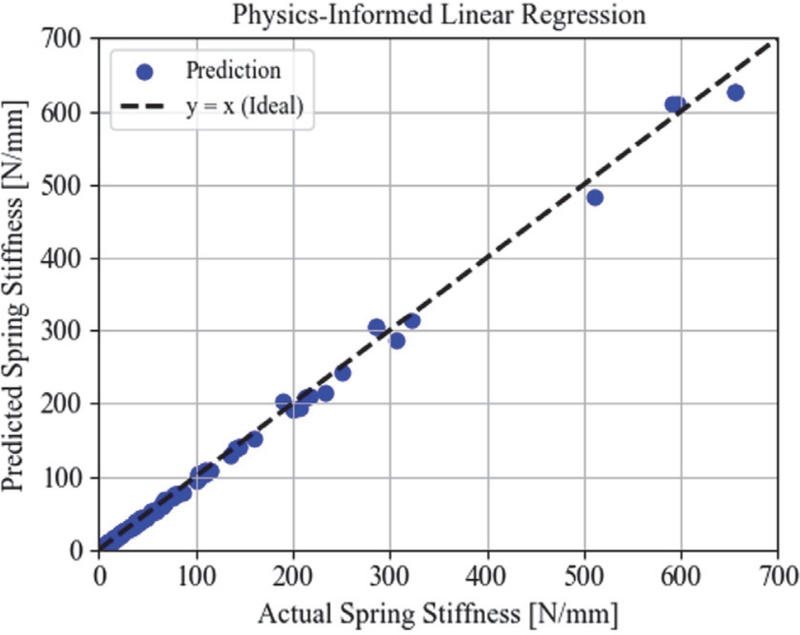
Comparison of predicted and actual spring stiffness using PILR
Performance metrics of MLR and MLR-log
Weight of PILR
Performance metrics of PILR
3.4 하이브리드 물리 회귀
하이브리드 물리 회귀는 물리 기반 이론식과 데이터 기반 기계학습을 결합한 회귀 방법이다.18) 하이브리드 물리 회귀 모델은 이론식 결과의 보정계수 α를 구해 조정한뒤, 이후 잔차들을 기계학습으로 보정하는 방법으로 정의된다.23) 보정계수 α는 앞서 물리정보 선형 회귀로 구한 0.9828을 동일하게 사용하였으며, 잔차 보정 fML는 데이터 기반 기계학습인 랜덤 포레스트를 활용하였다.
| (21) |
랜덤 포레스트는 결정 트리 기반의 분류 및 회귀 학습으로, 다수의 결정 트리를 결합하는 앙상블 학습 방법이다.24) 단일 결정 트리를 사용할 경우 트리의 깊이가 깊어지면서 과적합이 발생하고, 예측력이 낮아질 수 있기 때문에 다수의 결정 트리를 통해 과적합을 방지한다. 랜덤 포레스트는 학습 데이터 셋에서 중복을 허용하며, 무작위로 샘플을 추출하는 부트스트랩 샘플링을 이용하여 생성한다.
여기서 Dw는 w번째 부트스트랩 샘플링을 이용한 학습 데이터 셋이며, D는 학습 데이터 셋을 의미한다.
| (22) |
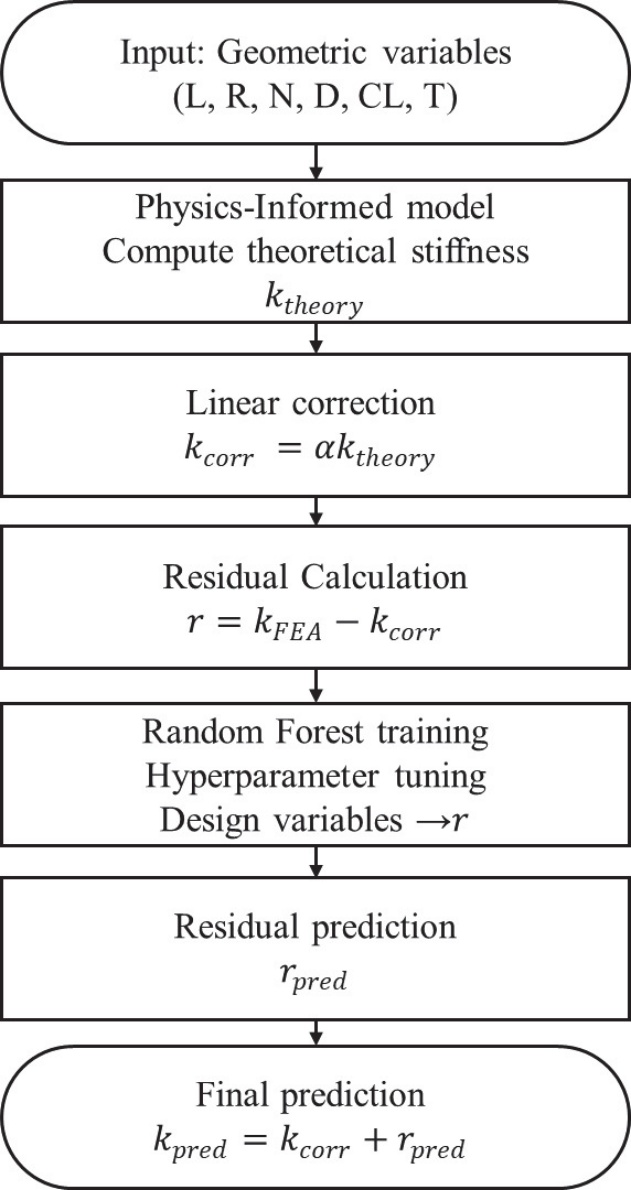
Flowchart for predicting S-shaped spring stiffness using HPR
결정 트리는 CART(Classification and Regression Tree) 알고리즘을 기반으로 생성되며, 평균제곱오차를 기준으로 분할을 수행한다. 결정 트리에서 질문이나 정답을 노드라고 하며, 노드에 포함된 데이터 집합인 노드 S의 불순도 I(S)는 Eq. 23으로 정의된다. 이때 |S|는 노드 S에 포함된 데이터 개수이며, yi와 yS는 각각 노드 내 i번째 데이터의 실제값, 노드 S의 평균 출력값이다.
| (23) |
변수 j와 분할값 s에 의해 데이터는 왼쪽 노드 데이터 집합 SL과 오른쪽 노드 데이터 집합 SR로 분할되며, 이 때 분할 후의 총 불순도는 다음과 같이 정의된다.
| (24) |
| (25) |
| (26) |
각 노드가 분할할 때에 전체 특성 p개 중 일부만을 무작위로 선정을 나타냈으며, m은 분할에 사용되는 특성 부분집합이다. 이를 반영한 최적 분할은 불순도를 최소화하는 값이며, j*와 s*는 최적 분할 변수 및 분할값이다.
| (27) |
| (28) |
모든 트리의 예측값을 평균하여 최종 예측값 이 계산된다.
| (29) |
랜덤 포레스트는 다수의 결정트리를 독립적으로 학습시킨 뒤, 각 트리의 예측 결과를 평균 또는 다수결 방식으로 결합하여 최종 예측값을 계산한다. 이 방법은 앙상블 기법 중 하나인 배깅에 해당하며, 개별 트리의 분산을 감소시켜 모델의 예측 성능을 향상시키는 효과가 있다.25) 추가적으로, 분류 및 회귀에 대해 중요한 변수를 도출할 수 있으며, 비선형 관계 학습이 가능하다는 장점이 있다. 그러나 랜덤 포레스트는 데이터 수가 많아지면 이에 상응하여 분류 및 회귀 소요 시간이 늘어나는 단점도 존재한다.26,27)
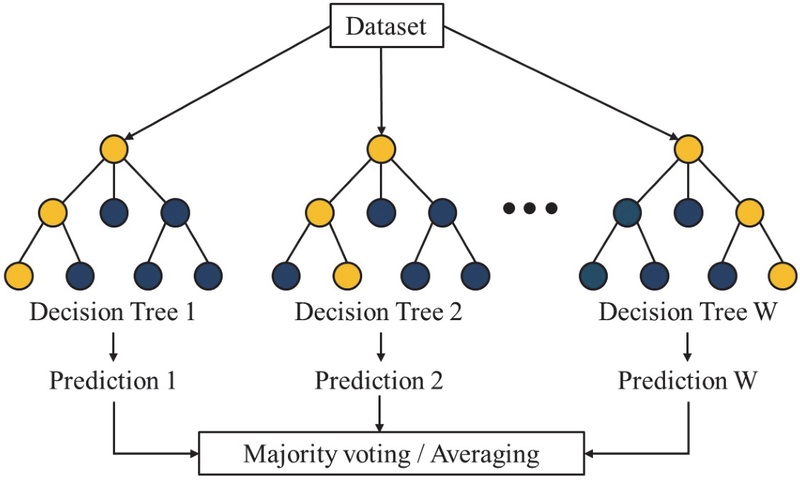
Schematic diagram of random forest algorithm
랜덤 포레스트의 성능은 하이퍼파라미터 설정에 의해 결정된다. 하이퍼파라미터 최적화는 GridSearch와 k-겹 교차검증을 결합한 GridSearchCV를 통해 수행되었다. 파라미터는 트리 개수, 최대 깊이, 리프 노드 최소 샘플 수로 설정하였으며, 각 조합에 대해 5-겹교차검증을 수행하였다. 최적화는 학습 데이터 2332개로 수행하였으며, 결과는 Table 7에 나타냈다.
Hyperparameters for random forest
Fig. 8은 하이브리드 물리 회귀의 예측값과 실제값을 비교한 결과이며, 결정계수, 평균 절대 오차, 최대 오차는 Table 8에 나타냈다. 하이브리드 물리 회귀의 예측값은 해석 데이터에 대해 R2 ≈ 0.99로 높은 예측 성능을 보이며, 강성 값 0부터 700 N/mm 사이로 분포하는 모든 데이터에 대해 매우 낮은 평균 오차인 0.19 N/mm로 높은 예측 성능을 확보한 모델임을 보여준다.
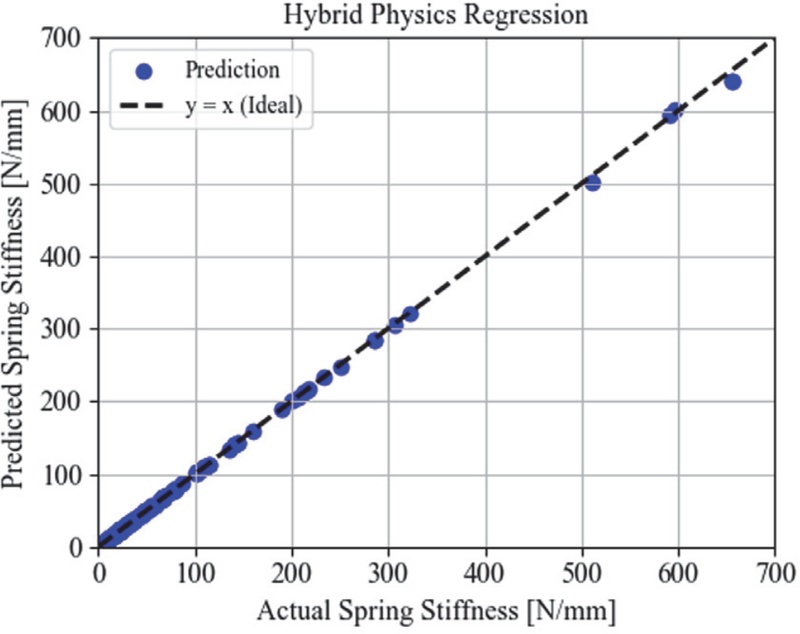
Comparison of predicted and actual spring stiffness using HPR
Performance metrics of HPR
Fig. 9는 데이터, 물리정보, 하이브리드 물리 회귀에 따른 스프링 강성 예측의 기계학습 결과를 나타냈다. 이에 상응하는 각 알고리즘에 대한 성능향상 결과는 Table 9에 요약하였다. 데이터 기반 회귀는 앞선 비교 결과에 따라 상대적으로 다중 선형 회귀–로그 변환의 예측성능이 뛰어나므로 대푯값으로 선정하였다. 물리정보 선형 회귀의 결정계수는 다중 선형 회귀-로그 변환보다 약 9.8 % 높게 나타난다. 또한 평균 절대 오차와 오차 최대값은 각각 약 83.2 %, 86.5 % 감소하여 물리 정보 회귀의 예측성능이 향상되었음을 나타낸다. 또한 다중 선형 회귀-로그 변환 문제인 고강성 영역의 예측을 상대적으로 정확하게 추정하였다.
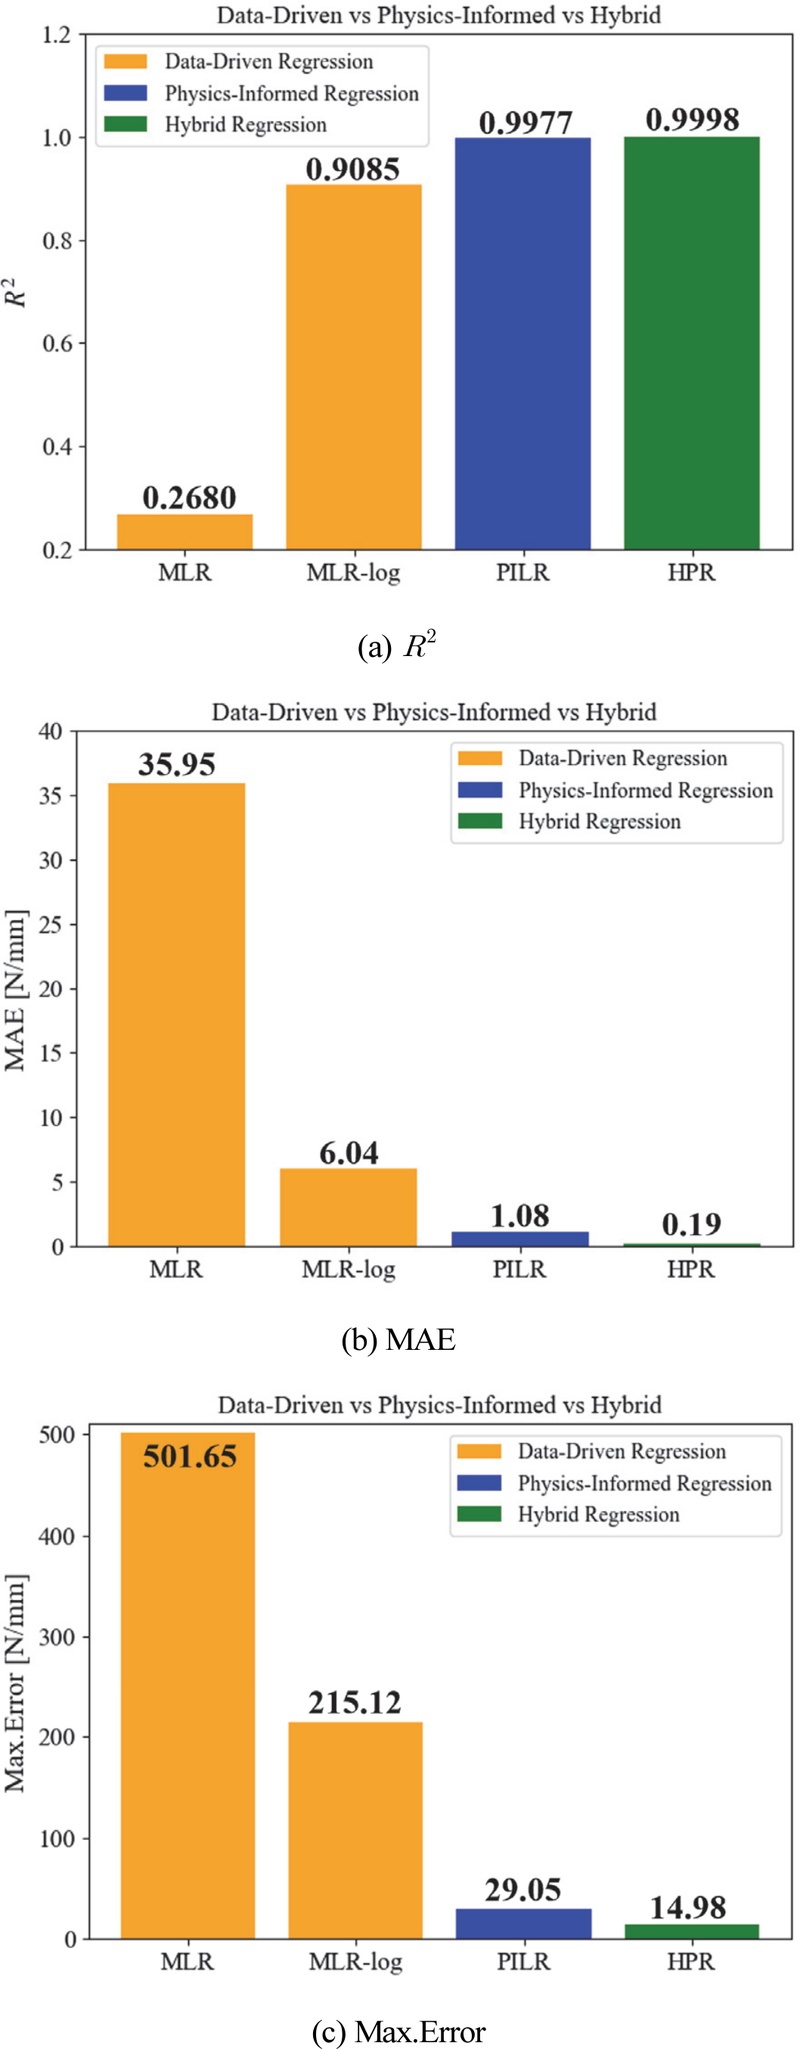
Performance metrics for data–driven, physics-informed, and hybrid models
Performance change rates for data-driven, physics-informed, and hybrid models
하이브리드 물리 회귀는 결정계수 기준으로 물리정보 선형 회귀보다 약 0.2 % 예측 성능이 증가하였으며, 두 회귀 방법은 모두 결정계수가 1에 가깝게 나타나 물리 정보의 특성이 스프링 설계에서 데이터보다 중요한 정보임을 입증하였다. 물리 정보는 상대적으로 스프링 설계에서 강성을 정확하게 예측할 수 있는 인자이지만, 선형 공진 액추에이터 특성 상 모든 강성 범위와 비선형 특성을 정확하게 예측하는 것이 매우 중요하다. 선형 공진 액추에이터는 특정 공진 주파수만 가진시키는 메커니즘을 갖는다.
특히, 신호의 피드백은 시스템의 공진 주파수를 가진시키는 목적으로 설계 상 시스템의 공진 주파수와 정확하게 일치해야 한다. 기계적 공진은 주파수 영역을 미세하게 벗어나더라도 주파수 응답의 차이가 크게 나타나기 때문에 설계 정확성이 상대적으로 높게 요구된다.
제안된 방법은 스프링의 물리적 특성과 잔차에 대한 기계학습을 통해 비선형성에 대한 강건성을 확보할 수 있기 때문에 향상된 설계 예측 성능을 제공할 수 있음을 나타낸다.
4. 결 론
본 연구에서는 선형 공진 액추에이터 설계에 주요 인자인 스프링 강성을 예측하게 위해, S 형상 스프링의 이론식을 도출하고 설계 성능을 향상 시킬 수 있는 방법에 대해 제안하였다. 결론은 다음과 같다.
- 1) 다중 선형 회귀–로그 변환은 다중 선형 회귀에 비해 예측성과 정확성이 높았으며 이는 데이터의 변수들 간 비선형 관계에 있기 때문이라고 분석되었다.
- 2) 물리정보 선형 회귀는 다중 선형 회귀–로그 변환에 비해 R2가 증가하며, MAE, Max Error가 감소하였다. 따라서 이론식이 반영된 물리 정보 회귀는 데이터 기반 회귀 대비 예측성 및 정확성이 우수함을 입증하였다.
- 3) 설계 예측 성능 향상을 위해, 하이브리드 물리 회귀는 물리정보 선형 회귀에 추가로 잔차 기계학습으로 랜덤 포레스트를 사용하였다. 하이브리드 물리 회귀는 물리정보 선형 회귀에 비해 상대적으로 낮은 오차 예측 성능을 보였다. 예측 경향은 물리 정보에 의해 1에 가까운 결정 계수로 나타났으며, 잔차 기계학습을 통한 하이브리드 물리 회귀의 정확성을 향상시켰다.
본 연구에서 제안한 물리정보 기반 및 하이브리드 물리 회귀 방법은 제한된 해석 데이터 환경에서도 높은 예측 정확도를 확보할 수 있음을 입증하였으며, 향후 유사한 구조 및 스프링의 강성 예측에 적용 가능할 것으로 판단된다. 특히, 물리 모델과 데이터 기반 기법을 결합한 하이브리드 방법은 설계 초기 단계에서의 빠른 강성 예측과 역설계 문제 해결에 효과적인 방법이 될 것으로 기대된다.
향후 연구에서는 공진 주파수의 역 문제 및 실험 기반 데이터 융합 연구를 통해 S 형상 스프링 설계 연구의 추가적인 신뢰성 확보를 수행하고자 한다.
Acknowledgments
본 연구는 2026년도 산업통상자원부 및 한국산업기술기획평가원 연구비 지원에 의한 연구임(과제번호 RS-2024-00444866).
References
- W. T. Thomson, Theory of Vibration with Applications, 5th Edn., Prentice Hall, Upper Saddle River, 1998.
-
J. Lee, H. Kim and Y. Cho, “Micromachined Resonant Frequency Tuning Unit for Torsional Resonator,” Micromachines, Vol.8, No.12, Paper No.342, 2017.
[https://doi.org/10.3390/mi8120342]

-
J. H. Lee, S. Park and Y. K. Kim, “Resonant Frequency Tuning of Torsional Microscanner by Mechanical Restriction,” IEEE 22nd International Conference on MEMS, pp.164-167, 2009.
[https://doi.org/10.1109/MEMSYS.2009.4805344]
-
S. Sun, X. Dai, Z. Feng, G. Ding and X. Zhao, “Independent Nonlinearity Tuning of Planar Spring via Geometrical Design for Wideband Vibration Energy Harvesting,” Sensors and Actuators A: Physical, Vol.267, Paper No.39, 2017.
[https://doi.org/10.1016/j.sna.2017.10.045]
- B. Kim, J. Kim and Y. Cho, “Fabrication and Analysis of Serpentine Microsprings for Large Displacement,” Journal of Micromechanics and Microengineering, Vol.18, 2008.
-
R. Liu, H. Wang, X. Li, J. Tang, S. Mao and G. Ding, “Analysis, Simulation and Fabrication of MEMS Springs for a Micro-Tensile System,” Journal of Micromechanics and Microengineering, Vol.19, No.1, Paper No.015027, 2009.
[https://doi.org/10.1088/0960-1317/19/1/015027]
-
G. Barillaro, A. Molfese, A. Nannini and F. Pieri, “Analysis, Simulation and Relative Performances of Two Kinds of Serpentine Springs,” Journal of Micromechanics and Microengineering, Vol.15, No.4, pp.736-742, 2005.
[https://doi.org/10.1088/0960-1317/15/4/010]
-
L. S. Li, X. D. Meng and H. X. Li, “Analysis and Stress Optimization Design of an S-Shaped Micro Spring,” Advanced Materials Research, Vol.97, pp.2500-2504, 2010.
[https://doi.org/10.4028/www.scientific.net/AMR.97-101.2500]
-
H. M. Chou, M. J. Lin and R. Chen, “Fabrication and Analysis of Awl-Shaped Serpentine Microsprings for Large Out-of-Plane Displacement,” Journal of Micromechanics and Microengineering, Vol.25, No.9, Paper No.095018, 2015.
[https://doi.org/10.1088/0960-1317/25/9/095018]
- X. Chen, Y. Zhang, H. Liu and J. Wang, “Elastic Coefficient Analysis on Planar S-Shaped Micro Spring under High Impact Load,” Micromachines, Vol.13, 2022.
-
J. Zhang, L. Sui and G. Shi, “Buckling Analysis of Planar Compression Micro-Springs,” AIP Advances, Vol.5, No.4, Paper No.041322, 2015.
[https://doi.org/10.1063/1.4907928]
- K. H. Yoo, J. H. Go, J. S. Jeong, M. C. Kim and S. H. Kim, “U-Shaped Plate-Based Springs Inspired by Fern Sporangia and Implementation of Progressive Rate Stiffness,” Journal of the Korean Society of Visualization, Vol.22, No.3, pp.110-116, 2024.
-
C. X. Qu, Y. W. Xu, J. H. Gao, W. H. Zhou, B. Z. Zheng and P. Li, “Mechanical Performance Study of Beam-Column Connection with U-Shaped Steel Damper,” Materials, Vol.15, No.20, Paper No.7085, 2022.
[https://doi.org/10.3390/ma15207085]
-
J. Gao, J. Xi, Y. Xu, J. Ding, J. Zhu, Y. Chang and B. Chen, “Analysis of the Mechanical Properties and Parameter Sensitivity of a U-Shaped Steel Damper,” Frontiers in Materials, Vol.8, Paper No.713221, 2021.
[https://doi.org/10.3389/fmats.2021.713221]
-
N. Chen, J. Chen and Y. Li, “Spiral Profile Design and Parameter Analysis of Flexure Spring,” Cryogenics, Vol.46, No.6, pp.409-419, 2006.
[https://doi.org/10.1016/j.cryogenics.2005.12.009]
-
I. K. Hwang, H. M. Hur, M. J. Kim and T. W. Park, “A Study on Design Optimization of an Axle Spring for Multi-Axis Stiffness,” Journal of the Korean Society for Railway, Vol.20, No.3, pp.311-319, 2017.
[https://doi.org/10.7782/JKSR.2017.20.3.311]
-
M. Raissi, P. Perdikaris and G. E. Karniadakis, “Physics-informed Neural Networks: A Deep Learning Framework for Solving Forward and Inverse Problems Involving Nonlinear Partial Differential Equations,” Journal of Computational Physics, Vol.378, pp.686-707, 2019.
[https://doi.org/10.1016/j.jcp.2018.10.045]
-
G. E. Karniadakis, I. G. Kevrekidis, L. Lu, P. Perdikaris, S. Wang and L. Yang, “Physics-Informed Machine Learning,” Nature Reviews Physics, Vol.3, No.6, pp.422-440, 2021.
[https://doi.org/10.1038/s42254-021-00314-5]
-
T. Hastie, R. Tibshirani and J. Friedman, The Elements of Statistical Learning, 2nd Edn., Springer, New York, pp.1-745, 2009.
[https://doi.org/10.1007/978-0-387-84858-7]
-
C. H. Mason and W. D. Perreault, “Collinearity, Power, and Interpretation of Multiple Regression Analysis,” Journal of Marketing Research, Vol.28, No.3, pp.268-280, 1991.
[https://doi.org/10.1177/002224379102800302]
-
A. Karpatne, G. Atluri, J. H. Faghmous, M. Steinbach, A. Banerjee, A. Ganguly, S. Shekhar, N. Samatova and V. Kumar, “Theory-Guided Data Science: A New Paradigm for Scientific Discovery,” IEEE Transactions on Knowledge and Data Engineering, Vol.29, No.10, 2318-2331, 2017.
[https://doi.org/10.1109/TKDE.2017.2720168]
- D. C. Montgomery, E. A. Peck and G. G. Vining, Introduction to Linear Regression Analysis, 5th Edn., John Wiley & Sons, New York, 2021.
- J. Willard, X. Jia, S. Xu, M. Steinbach and V. Kumar, “Integrating Physics-based Modeling with Machine Learning: A Survey,” arXiv Preprint, arXiv:2003.04919, 2020.
-
L. Breiman, “Random Forests,” Machine Learning, Vol.45, No.1, pp.5-32, 2001.
[https://doi.org/10.1023/A:1010933404324]
-
L. Breiman, “Bagging Predictors,” Machine Learning, Vol.24, No.2, pp.123-140, 1996.
[https://doi.org/10.1023/A:1018054314350]
- J. Kazemitabar, A. Amini, A. Bloniarz and A. S. Talwalkar, “Variable Importance Using Decision Trees,” Advances in Neural Information Processing Systems, Vol.30, 2017.
- A. Géron, Hands-on Machine Learning with Scikit-Learn, Keras, and TensorFlow, 2nd Edn., O’Reilly Media, Sebastopol, 2022.