1-D 시뮬레이션 기반 하이브리드 텔레핸들러용 작업 및 주행 통합성능해석모델 설계
Copyright Ⓒ 2026 KSAE / 252-01
This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License(http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium provided the original work is properly cited.
Abstract
This study developed and validated an integrated performance analysis model for a hybrid telehandler using a one-dimensional(1-D) simulation. Designed to capture the hybrid telehandler’s power and energy flows comprehensively, the proposed model integrates an engine, an electric motor, hydraulic systems for driving and working functions, a transmission, and a driveline. To validate the model, an actual hybrid telehandler was tested according to the EN 16796 pick-and-carry test procedure, and the resulting measurements were compared with the simulation results. The comparison covered hybrid power source outputs, hydraulic system responses, vehicle speed, and fuel consumption. The agreement between the test and simulation data was also quantified using evaluation metrics. The results showed that the proposed model predicted hybrid output, working performance, and fuel consumption with acceptable agreement.
Keywords:
Telehandler, Hybrid power source, Hydraulic system, 1-D simulation, Working and driving operations, Evaluation metrics키워드:
텔레핸들러, 하이브리드 동력원, 유압시스템, 1-D 시뮬레이션, 작업 및 주행, 평가지표1. 서 론
급격한 산업 발전과 함께 기후 변화 및 환경오염 문제가 심각해지면서, 비도로 이동오염원에 대한 배출가스 저감 요구가 지속적으로 증가하고 있다. 특히 건설기계 및 농기계와 같은 비도로 건설·산업기계는 운용 특성상 높은 부하 조건에서 장시간 사용되며, 등록대수에 비해 오염물질 배출량 기여도가 도로 이동오염원보다 상대적으로 높은 것으로 보고되고 있다.1,2) 이러한 특성으로 인해 비도로 건설 산업기계를 대상으로 한 배출가스 규제 및 시험 기준 강화의 필요성이 지속적으로 제기되어 왔다.3,4)
이러한 배출가스 감축 필요성과 강화되는 환경 규제에 대응하기 위해, 건설기계 분야에서는 친환경 동력원 기술 연구가 활발히 진행되고 있으며,5-9) 그중 하이브리드 기술을 적용한 다양한 연구가 보고되고 있다.10,11) 최근 연구에서 Lin 등12)은 IELSS(Independent Electric Load-Sensing System)를 적용하여 전기모터 속도 개별 제어를 통한 유압 손실을 저감시키는 직렬형 하이브리드 시스템을 제안하였다. Volvo LH70H 휠로더를 기준 모델로 설정하여 Matlab/Simulink 해석을 수행한 결과, 기존 내연기관 대비 에너지 효율이 개선됨을 확인하였다. Maharjan 등13)은 직렬형 하이브리드 지게차를 대상으로 GT-SUITE 기반 디젤 엔진 및 후처리 통합모델을 구축하여 엔진 작동점과 후처리 성능에 대한 최적화 연구를 수행하였다. 이후 하이브리드 파워트레인 모델과 heuristic-based 제어 방식을 적용하여 VDI 2198 표준 사이클 시뮬레이션을 수행하였고, 그 결과 기존 동력 대비 최대 20 %의 연비 절감과 19.8 %의 후처리 운용비 절감 가능성을 확인하였다. Do 등14)은 하이브리드 굴착기용으로 유성기어 및 더블 클러치 조합의 직·병렬형 하이브리드 파워트레인 구조와 ESC(Extremum Seeking Control) 및 퍼지 로직 제어를 활용한 에너지 제어 전략을 제안하였다. 이를 통해 엔진 작동점 최적화 및 붐 에너지 회생 효과를 시뮬레이션과 실시간 테스트 벤치 실험을 통해 평가하였다. Yu 등15)은 EHCVP(Electrical Hydraulic Continually Variable Powertrain)와 ECMS(Equivalent Consumption Minimization Strategy) 기반 에너지 제어 전략을 제안하였다. 엔진 속도 및 토크 독립 제어와 붐 실린더의 위치 에너지 회수 및 재사용을 통해 에너지 소비를 절감시켰으며, 축소 스케일 테스트 벤치 실험을 통해 이를 확인하였다.
이처럼 하이브리드 건설기계는 주행뿐만 아니라 작업 기능도 요구되며, 엔진, 전기모터, 유압펌프 및 액추에이터, 변속기 및 구동계가 상호 연계되어 작동하는 복합적인 시스템 구조를 가진다. 따라서 하이브리드 동력시스템을 건설기계에 적용하기 위해서는 각 구성 요소의 성능뿐만 아니라, 전체 시스템의 연동 특성과 에너지 흐름을 함께 고려한 연구가 필요하다. 또한 실제 건설기계는 다양한 작업 조건과 운용 패턴에서 작동하므로, 실차시험을 통한 반복적인 성능 평가에는 많은 시간과 비용이 수반된다. 이러한 한계를 줄이기 위해서는 건설기계의 주행 및 작업 특성과 시스템 간 상호작용을 통합적으로 분석하고, 실차시험 이전 단계에서 성능 및 에너지 소비 특성을 사전 검토할 수 있는 통합 성능 해석 모델이 필요하다. 그리고 해석 모델의 신뢰성을 확보하기 위해서는 실차 데이터와의 비교를 통해 시뮬레이션 결과의 유효성이 검증되어야 한다. 기존 연구에서는 휠로더, 굴착기 및 지게차를 대상으로 1-D 시뮬레이션 기반 하이브리드 모델을 구축하고, 디젤 엔진의 작동점 최적화, 동력전달 구조 개선, 액추에이터 회생 에너지 시스템 적용, 그리고 에너지 제어 전략을 통해 연비 개선 효과를 확인하였다. 이러한 연구들은 하이브리드 건설기계의 적용 가능성을 제시하였다는 점에서 의의가 있으나, 대부분 특정 하이브리드 아키텍처, 회생 시스템 또는 에너지 제어 전략의 효과 분석에 초점을 두고 있다. 반면, 실제 건설기계 운용에서 나타나는 작업과 주행의 복합 부하 특성을 반영하고, 동력원 출력, 유압 동특성, 차량 속도 및 에너지 소비 특성을 실차 데이터와 비교하여 통합적으로 검증한 연구는 상대적으로 드문 실정이다.
본 연구에서는 주행 성능뿐만 아니라 작업 성능까지 동시에 분석할 수 있는 하이브리드 텔레핸들러용 통합 성능 해석 모델을 구축하고 실차시험 데이터를 바탕으로 이를 검증하였다. 시뮬레이션 툴은 Gamma Technologies社의 GT-SUITE를 사용하였으며, 55 kW급 디젤 엔진과 50 kW급 전기모터를 포함한 하이브리드 동력원, 주행 및 작업용 유압시스템, 변속기, 구동계 및 차량바디 모델로 구성하였다. 해석 모델의 평가를 위해 실제 하이브리드 텔레핸들러(Telehandler)를 대상으로 실차시험을 수행하였으며, 시험 절차는 EN 16796 Pick-and-carry 시험법을 참고하였다. 시험을 통해 취득한 출력 및 에너지 소비량, 배터리 SOC, 유압시스템 압력 및 유량 거동, 차량 속도 데이터를 해석 결과와 비교·분석함으로써 모델의 적용 가능성을 평가하였다.
2. 모델 구성
본 연구에서는 Fig. 1과 같이 하이브리드 텔레핸들러용 성능 해석 모델을 구성하였다. 해석 모델은 디젤 엔진, 인버터가 내장된 전기모터, 배터리, 주행·작업용 유압펌프 및 액추에이터, 변속기, 구동장치 및 차량바디로 구성된다. 엔진 모델에 요구 토크 및 회전수(RPM)를 입력하면 설정된 BMEP(Brake Mean Effective Pressure) 및 RPM 조건에 따라 출력·연료소비량이 계산되도록 설계하였다. 전기모터는 배터리로부터 필요한 전력을 공급받아 구동되며, 모터 효율 특성을 고려하여 출력 토크와 소비 전력이 계산된다. 엔진 및 전기모터에서 발생한 기계적 출력은 유압펌프에 전달되어 유압 에너지로 변환되며, 생성된 유압 에너지는 주행 및 작업용 유압 액추에이터를 통해 다시 기계 에너지로 변환된다. 주행용 유압 모터의 출력은 변속기 및 구동장치를 거쳐 차량바디 모델에 전달되어 차량의 주행 성능이 계산되며, 작업용 유압 액추에이터의 작동을 통해 작업 성능이 계산된다.
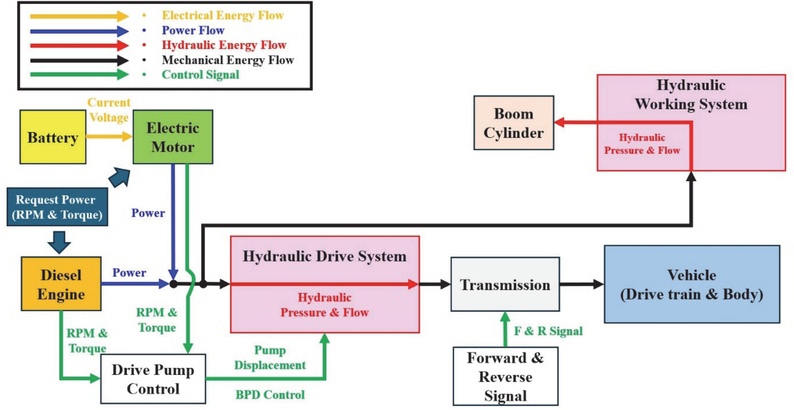
Schematic of the hybrid construction equipment model
2.1 엔진 모델
본 연구에서는 하이브리드 텔레핸들러에 적용된 디젤 엔진을 Map 기반으로 모델링하였다. 엔진 모델에는 RPM-가속페달 위치에 따른 BMEP Map, RPM-BMEP 조건에 따른 연료소비량 Map이 적용되었다. BMEP 및 연료소비량 Map은 연구 대상 차량인 하이브리드 텔레핸들러의 Pick-and-carry 및 주행 시험, 단일 동작 시험 데이터를 통해 취득한 ECU(Engine Control Unit) CAN(Controller Area Network) 데이터와 엔진 성능 곡선을 종합하여 Map을 구축하였다. 연구 대상 엔진의 성능 곡선은 Fig. 2에 나타내었으며, 주요 사양은 Table 1에 정리하였다.
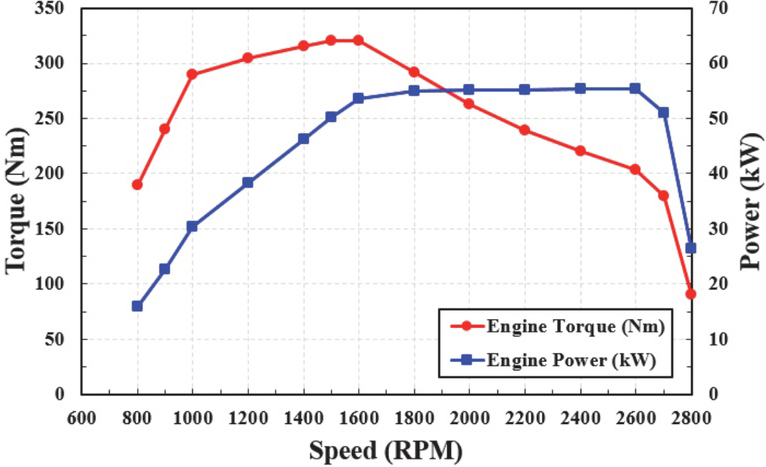
Performance curve of the 55 kW engine

Specifications of the 55 kW engine
2.2 전기모터 모델
인버터가 내장된 전기모터 모델은 요구 토크가 입력되면 토크–RPM 2축 Map 데이터를 기반으로 출력이 계산되도록 구성하였다. 하이브리드 텔레핸들러에 적용된 전기모터는 정격 출력 50 kW급으로, 순수 전기구동 시 독립적인 구동이 가능하며 하이브리드 구동 시 엔진 보조 역할로 25 kW급 출력이 생성되도록 설계되었다. 본 연구에서는 전기모터의 정격 출력 특성을 반영한 50 kW급 Map 데이터를 적용하였다. 하이브리드 텔레핸들러에 적용된 전기모터 및 인버터 효율의 성능 데이터 확보에 한계가 있어 이에 대한 문헌 조사를 수행하였다. 전기모터의 전기-기계 변환 효율은 NEDC(New European Driving Cycle) 운전 영역에 따라 PMSM(Permanent Magnet Synchronous Motor) 모터의 평균 효율이 80~87 % 수준으로 보고된 사례가 있다.16) 그리고 인버터의 전력 변환 효율은 WLTP(Worldwide Harmonized Light Vehicles Test Procedure) 및 NEDC 등의 EV 구동 사이클 평가에서 인버터 소자 및 구성(IGBT, SiC, MOSFET)에 따라 약 95.4~98.8 % 범위로 보고된 바 있다.17) 본 연구에서는 해당 문헌 값을 참고하여 전기모터 및 인버터 효율의 중간 값을 해석 모델에 적용하였다. 전기모터 및 인버터 모델의 주요 사양은 Table 2에 정리하였다.
Specifications of the electric motor and inverter model
2.3 배터리 모델
배터리 모델은 테브난(Thevenin) 등가회로 모델을 기반으로 하였으며,18) 배터리 SOC(State of Charge)·온도 상태에 따른 OCV(Open Circuit Voltage) 및 내부저항의 3축 Map 데이터를 모델에 적용하여 배터리 충·방전 시 전압 및 전류가 계산되도록 하였다. 배터리 SOC 변화량은 식 (1)~(3)을 통해 계산된다. 텔레핸들러에는 순수 전기구동을 고려해 약 35 kWh급 배터리가 탑재되었다. 본 연구에서도 동일한 용량으로 배터리 모델을 설정하였으며, 초기 SOC 값은 실차시험 시작 시 SOC 값을 입력하였다. 배터리 모델의 주요 사양은 Table 3에 나타내었다.
| (1) |
| (2) |
| (3) |
Specifications of the battery model
2.4 유압시스템 모델
텔레핸들러에는 엔진 및 전기모터 동력원으로부터 발생한 출력을 주행펌프·유압모터를 통해 변속기 및 구동장치로 전달하는 주행부 유압시스템, 작업용 유압펌프 및 실린더를 통해 붐 및 틸트 등 작업을 수행하는 작업부 유압시스템으로 구성된다. 본 연구에서는 해당 유압시스템의 세부 구성 및 작동 방식을 조사하였으며, 이를 기반으로 유압시스템 모델을 구축하였다.
텔레핸들러의 Drivetrain에는 소형 건설기계 및 농기계에 널리 적용되는 폐회로형 유압시스템이 장착되어 있다. 본 연구에서는 해당 시스템의 작동 특성을 반영하여 주행부 유압시스템 모델을 구성하였으며, 이를 Fig. 3에 나타내었다. 주행부 유압시스템은 가변용량형 사축식 액시얼 피스톤 주행펌프와 고정용량형 차지펌프, 릴리프밸브(Relief valve)로 구성된 유압펌프 Assembly, 가변용량형 사축식 액시얼 피스톤 방식의 유압모터를 중심으로 구성된 유압모터 Assembly로 이루어진다. 주행펌프는 동력원 RPM에 따라 용적(Displacement)이 가변되어 토출유량을 조절하며, 차지펌프는 시스템 내부에서 발생하는 누설 유량을 새로운 작동유로 보충시키는 역할을 수행한다.
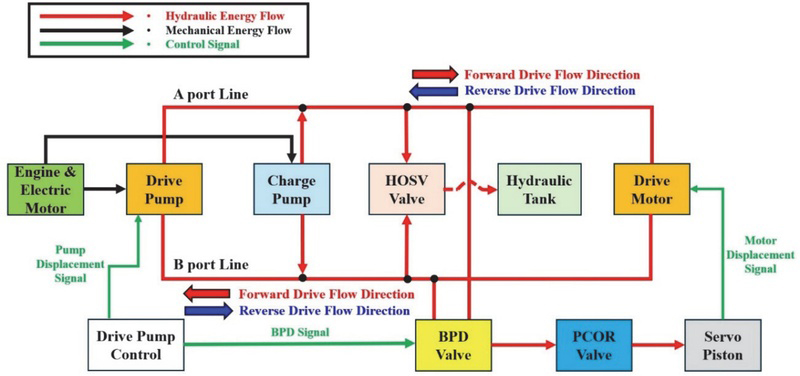
Schematic of the hydraulic drive system model
유압모터 Assembly에는 오일셔틀밸브(HOSV: Hot Oil Shuttle Valve), 브레이크 압력 해제 밸브(BPD: Brake Pressure Defeat), 압력 보상 밸브(PCOR: Pressure Compensation Override), 그리고 서보피스톤(Servo piston)이 포함된다. HOSV는 유압모터 구동 과정에서 상대적으로 저압이 형성되는 유로를 선택적으로 탱크 측과 연결함으로써, 시스템 내부 오일의 순환과 열적 안정성을 확보하는 기능을 수행한다. BPD는 감속 또는 제동 구간에서 유압모터의 유로를 전환하여, 모터가 펌프 모드로 동작할 수 있도록 하여 차량의 감속 안정성을 향상시키는 역할을 한다. PCOR은 시스템 압력 수준에 따라 서보피스톤을 작동시켜 유압모터의 용적을 조절함으로써, 초기 출발 및 정속 주행 등 다양한 주행 조건에서 적절한 구동 특성을 확보하도록 한다.
주행펌프 및 유압모터 모델의 성능을 도출하기 위해서는 체적효율(Volumetric efficiency) 및 전효율(Total efficiency) 매개변수가 입력되어야 한다. 그러나 텔레핸들러에 적용된 주행펌프 및 모터의 효율 데이터를 확보하는데 한계가 있어 이와 관련된 문헌 조사를 수행하였다. 주행펌프 및 유압모터는 가변용량형 타입이기 때문에 해석모델에는 체적효율 Map이 필요하다. 따라서 본 연구에서는 동일 제조사에 최대 80 cc/rev 용적량을 가진 가변용량형 Bent axis motor 체적효율 곡선 데이터를 참고하여 Map을 구축하였으며,19) Bent axis motor의 정격속도-체적효율 성능 곡선을 Fig. 4에 나타내었다. 그리고 사축식 액시얼 피스톤 주행펌프 및 유압모터의 일반적 전효율 범위는 각각 90~98 %, 85~95 %로 보고된 바 있다.20) 본 문헌을 참고하여 주행펌프 및 유압모터 전효율의 중간 값을 해석 모델에 적용하였다. 주행부 유압시스템 모델의 관련 수식은 식 (4)~(7)에 나타내었으며, 주행펌프 및 모터의 주요 사양은 Table 4에 정리하였다.
| (4) |
| (5) |
| (6) |
| (7) |
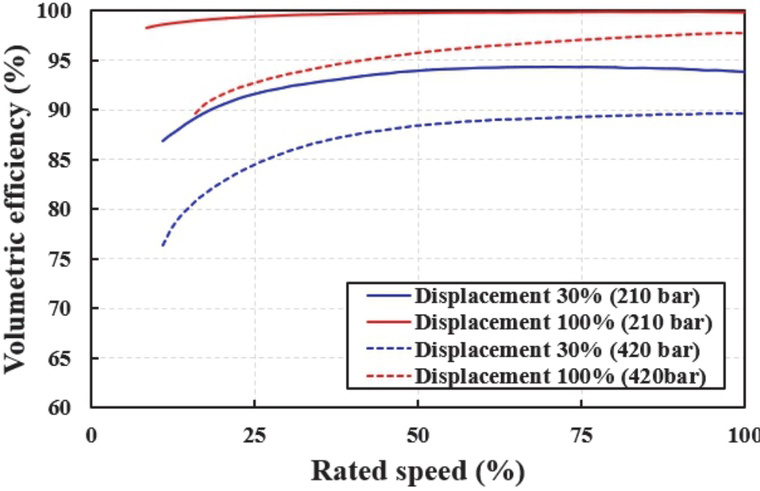
Volumetric efficiency curve at rated speed
Specifications of the hydraulic drive system model
작업부에는 고정용량형 기어타입 작업펌프와 메인컨트롤밸브(MCV: Main Control Valve)로 구성된 유압시스템이 적용되어 있다. 본 연구에서는 해당 시스템의 구성과 작동 방식을 조사하여 작업부 유압시스템 모델을 구축하였으며, 이를 Fig. 5에 나타내었다. 작업펌프에서 토출된 유량은 MCV로 공급되며, MCV 내부에는 방향전환밸브(DCV: Directional Control Valve), 저압 릴리프밸브(Low-pressure relief valve), 그리고 무부하밸브(Unloading valve)가 포함되어 있다. DCV는 붐 및 틸트 등 작업 신호에 따라 밸브가 개방되어 유량을 실린더 측으로 전달함으로써 작업부 구동의 On/Off 역할을 한다. 무부하밸브는 DCV와 실린더 사이 유로에 연결되어 있으며, 작업 신호의 유무에 따라 유로 압력을 제어하는 기능을 수행한다.
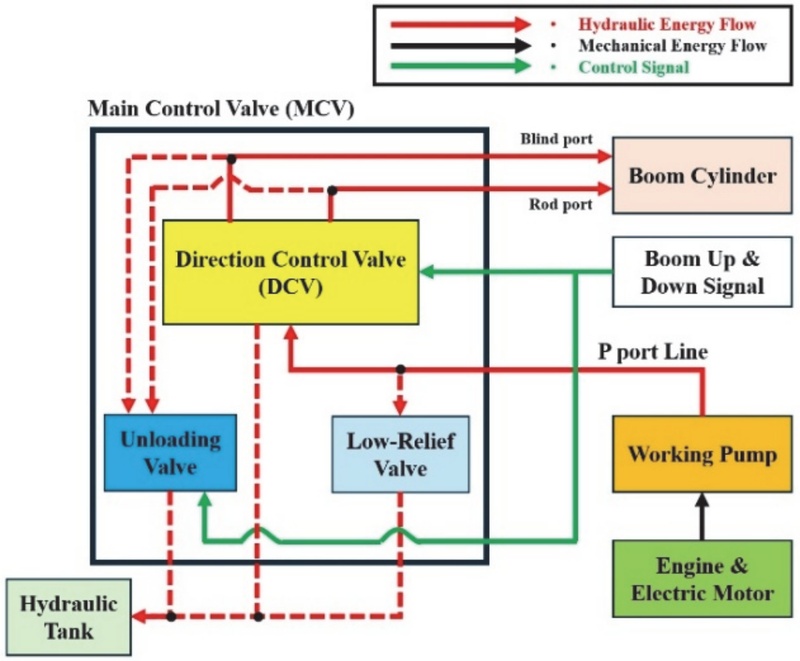
Schematic of the hydraulic working system model
작업 신호가 인가되지 않은 경우, 무부하밸브는 개방되어 펌프 토출 유량이 저압 릴리프밸브를 통해 탱크로 우회되도록 하여 무부하 상태를 유지한다. 반면 작업 신호가 인가되면 무부하밸브가 폐쇄되며, 이에 따라 DCV 및 실린더 측 유로 압력이 상승하게 된다. 이 압력 상승은 저압 릴리프밸브의 개방을 억제하여 펌프 토출 유량이 실린더로 전달되도록 함으로써 작업부 구동이 이루어지도록 한다. 이와 같은 작업부 유압시스템 모델을 통해 붐 및 틸트 작동 여부에 따른 작동유의 유량·압력 거동을 모사할 수 있도록 하였다.
작업펌프 모델의 성능을 도출하기 위해서는 체적효율 및 전효율 매개변수가 입력되어야 한다. 하지만 텔레핸들러에 적용된 작업펌프의 효율 데이터 확보에 한계가 있어 이와 관련된 문헌 조사를 수행하였다. 기어펌프의 일반적 체적효율 및 전효율 범위는 각각 75~95 %, 80~90 %로 보고된 바 있다.20,21) 실차시험을 통해 취득한 작업펌프 측 유량데이터와 문헌 조사 자료를 참고하여 체적효율 72 %, 전효율 80 %를 모델에 적용하였다. 작업부 유압시스템 모델의 주요 사양은 Table 5에 정리하였다.
Specifications of the hydraulic working system and boom cylinder models
작업부에 적용된 실린더는 복동형(Double-acting) 유압실린더로, Blind측 포트와 Rod측 포트로 구성된 두 개의 유로를 통해 작동한다. Blind측 포트로 유압이 공급되고 Rod측 포트로 작동유가 배출될 경우 실린더 로드는 전진하며, 반대로 Rod측 포트로 유압이 공급되고 Blind측 포트로 작동유가 배출될 경우 실린더 로드는 후진하는 구조를 가진다. 본 연구에서는 이러한 복동형 유압실린더의 작동 특성을 반영하여 실린더 모델을 구축하였으며, 텔레핸들러에 장착된 붐 실린더를 실측하여 획득한 피스톤 및 로드 직경, 행정 길이 등의 치수를 모델 사양으로 설정하였다. 또한 실차시험에서 사용되는 1,000 kg 중량물과 실린더 자체 중량을 고려하여 총 작동 질량을 설정함으로써, 붐 실린더의 기하학적 특성과 실제 부하 조건을 모사할 수 있도록 반영하였다. 붐 실린더의 주요 사양은 Table 5에 정리하였다.
2.5 변속기 및 구동장치, 차량바디 모델
변속기 모델은 유압모터에서 발생한 토크와 RPM을 단수별 기어 특성에 따라 구동장치로 전달하는 역할을 하며, 입력축 및 출력축의 관성, 기어비 및 효율, 그리고 마찰 토크 특성을 설정할 수 있다. 본 연구에서는 실제 하이브리드 텔레핸들러의 차량 속도, 유압모터 RPM 및 유압시스템 내 압력 상태를 고려하여 해당 모델의 매개변수를 설정하였다.
구동장치 모델은 차동기어, 구동축 및 타이어로 구성하였다. 변속기로부터 전달된 토크와 RPM은 차동기어의 링기어와 선기어 간 기어비, 효율 및 관성 특성에 의해 재계산되어 구동축을 통해 타이어로 전달된다. 타이어 모델에서는 슬립, 마찰 특성 및 구름저항계수, 차량바디 모델로부터 전달되는 하중 정보를 바탕으로 타이어의 견인력이 계산된다. 본 연구에서는 실제 시험장 환경과 차량 속도, 변속기 모델에서 출력된 토크 및 RPM 결과값을 고려하여 차동기어의 기어비 및 마찰 토크 관련 매개변수를 설정하였다. 또한 타이어 슬립은 연구 대상 차량의 중량, 타이어 트랙, 속도 등을 고려했을 때, 차량의 종방향 성능 해석에 미치는 영향이 제한적이라고 판단하여, 슬립을 고려하지 않는 Rigid 모드로 설정하였다.
차량바디 모델은 차량의 종방향 운동을 해석하기 위해 차량 중량, 공기역학적 특성 및 차축 배치를 고려하여 각 차축에 분포되는 수직하중을 계산한다. 계산된 수직 하중 분포를 바탕으로 타이어의 견인력, 구름저항 및 공기저항이 산정되며, 이를 통해 차량의 종방향 속도가 계산된다. 본 연구에서는 실제 차량의 중량 및 외형 정보를 기반으로 바디모델의 주요 매개변수를 설정하였다.
3. 실차시험
성능 해석에 필요한 엔진 및 전기모터의 출력 데이터를 확보하기 위해, 실제 하이브리드 텔레핸들러를 대상으로 EN 16796 Pick-and-carry 시험을 수행하였다. 시험 수행 과정에서 차량의 ECU, HCU(Hybrid Control Unit) 및 VCU(Vehicle Control Unit)와의 CAN 통신 작업을 통해 엔진 및 전기모터의 출력, 배터리 SOC, 연료소비량, 그리고 차량 속도 데이터 등을 취득하였다. 또한 주행부 및 작업부 유압시스템 해석 데이터의 비교 검증을 위해 압력 센서와 유량계를 유압시스템 주요 유로 라인에 설치하여 유압 압력 및 유량 데이터를 측정하였다.
3.1 시험 절차
하이브리드 건설기계의 주행 및 작업 성능을 동시에 평가하기 위해 EN 16796 Pick-and-carry22) 시험법을 참고하였으며, 시험 절차는 Fig. 6에 나타내었다. 시험은 1.5톤 중량물을 적재한 상태에서 지면으로부터 약 50 cm 상승시킨 조건으로 시작한다. 시험 절차는 ① Start 지점에서 a 지점으로 이동 시작, ② a 지점 도착, ③ 붐 1.5 m 상승 및 하강, ④ 후진, ⑤ b 지점으로 이동 시작, ⑥ b 지점 도착, ⑦ 붐 1.5 m 상승 및 하강, ⑧ 후진하여 Start 지점으로 복귀하는 순서로 구성된다. 이러한 일련의 작업 절차를 하나의 사이클로 정의하며, 총 10 사이클을 수행한 후 에너지 소비량을 산출한다.
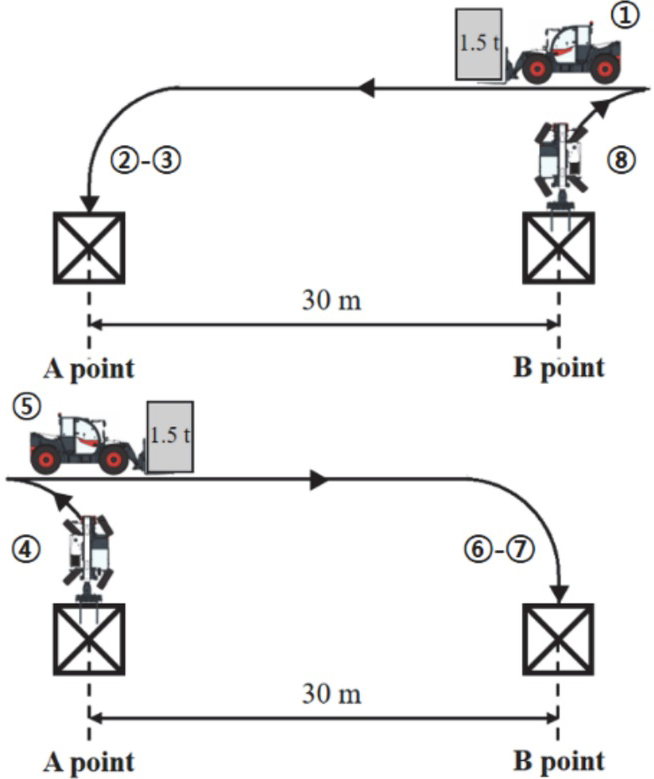
EN 16796 pick-and-carry test procedure
3.2 시험 장비
텔레핸들러의 CAN 데이터를 취득하기 위해 Imc社의 CRFX-400 모듈을 사용하였다. 해당 모듈은 CAN 통신 신호뿐만 아니라 디지털 및 아날로그 입력 신호에 대한 실시간 데이터 수집이 가능하다. 이를 통해 외부 센서를 연결하여 CAN 데이터와 시간 동기화된 계측 데이터를 동시에 취득할 수 있다. CRFX-400 모듈의 주요 사양을 Table 6에 나타내었다.
Specifications of the imc CRFX-400
건설기계 유압시스템의 성능 분석 및 모델 검증을 위해 Hydrotechnik社의 PR110와 QT-510 센서를 차량에 설치하였다. PR110은 피에조 방식의 압력 센서이며, QT-510은 터빈 회전수를 기반으로 유량을 산출하는 유량계이다. 압력 센서 및 유량계의 주요 사양을 Table 7에 정리하였다.
Specifications of the pressure sensor and flow meter
3.3 하이브리드 동력원 데이터 분석
본 연구에서 활용된 건설기계는 Bobcat社의 풀-하이브리드 TL35.70 텔레핸들러 연구 차량이며, 어태치먼트에 따라 지게차, 휠로더 등 다양한 작업을 수행할 수 있다. 텔레핸들러 연구 차량의 주요 사양은 Table 8에 정리하였다. 실차시험은 Fig. 7에 나타낸 시험장에서 수행하였으며, 시험 안전성을 고려하여 기어 단수는 저단 모드로 설정하였다. 시험은 10 사이클을 수행하여, 총 601초 동안 진행되었다.
Specifications of the hybrid telehandler
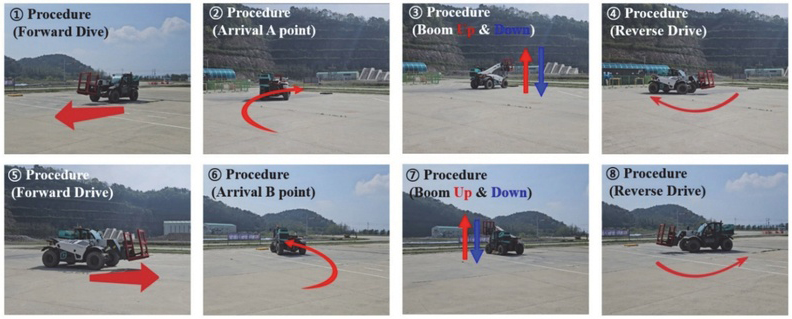
Test site and vehicle during the test
실차시험을 통해 취득한 엔진 및 전기모터의 출력 결과를 Figs. 8(a) 및 (b)에 나타내었다. Pick-and-carry 시험의 각 사이클에서는 총 8개의 주요 출력 패턴이 반복적으로 나타나는 것을 확인할 수 있다.
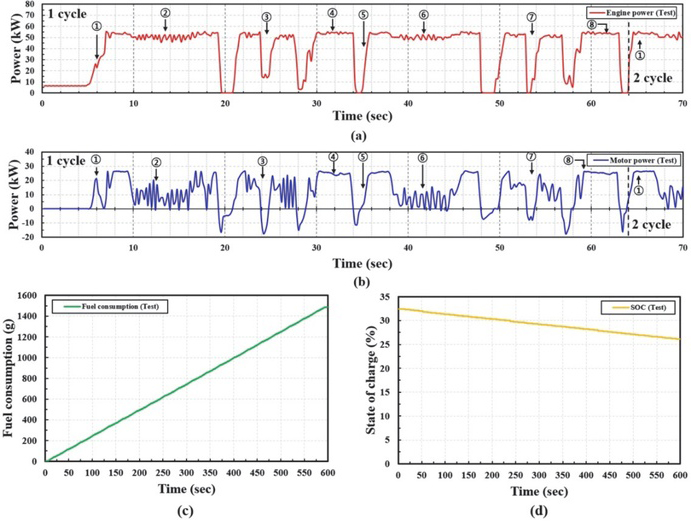
Pick-and-carry test results: (a) engine power, (b) motor power, (c) engine fuel consumption, and (d) battery SOC
① 구간에서는 차량의 급출발로 인해 엔진의 부족한 출력을 전기모터가 보조하며, 이 과정에서 엔진과 전기모터의 출력은 각각 최대 55.2 kW와 26.5 kW까지 상승한다. ② 구간에서는 차량의 순간 요구 출력이 엔진의 해당 운전점 최대 토크 한계 부근에서 반복적으로 변동하여, 전기모터 보조 출력이 간헐적으로 개입하는 경향이 확인되었다. 또한 a 지점 진입 시 발생하는 차량 회전 및 감속 부하로 인해 엔진 및 전기모터 출력이 다시 증가했다가 감소하는 경향을 보인다.
③ 구간에서는 붐 상승 동작 시 엔진과 전기모터가 동시에 작동하였으며, 순간 출력은 각각 54.6 kW와 23.6 kW을 나타내었다. 반면, 붐 하강 동작의 경우 붐 상승보다 상대적으로 부하가 낮아 전기모터가 간헐적으로 개입하였다. ④ 구간에서는 급격한 후진 시작으로 인해 엔진과 전기모터가 동시에 최대 출력을 나타내며, 후진이 완료된 후 전진으로 전환되는 ④~⑤ 구간에서는 출력이 일시적으로 감소한 후 다시 최대로 증가하는 경향을 확인할 수 있다. 이후 ⑥ 구간부터 ⑧ 구간까지는 ②~④ 구간과 동일한 작업이 반복되면서 유사한 출력 패턴을 나타내었다.
1 ~ 10 사이클 동안 운전자의 페달 조작에 따라 일부 출력 패턴에서 차이가 발생하였으나, 전체적인 출력 경향은 사이클 간 매우 유사하게 작동하였다. 또한 차량 감속 구간 또는 붐 상승 및 하강 동작이 종료되는 시점에서 엔진의 Fuel-cut 기능이 작동하여 출력이 감소한다. 이 과정에서 소산되는 잉여 에너지를 전기모터가 회수하여 배터리를 충전하는 동작이 관찰되었으며, 이때 순간 최대 전력은 -19.3 kW으로 확인되었다.
Pick-and-carry 시험 동안 취득한 연료소비량과 배터리 SOC 변화량은 Figs. 8(c) 및 (d)에 나타내었다. 10 사이클 수행 후 계산된 총 연료소비량은 1486.1 g으로 확인되었으며, 배터리 SOC는 시험 시작 시 32.4 %에서 시험 종료 시 26.1 %까지 낮아진 것으로 나타났다.
3.4 유압시스템 데이터 분석
유압펌프의 토출 유량은 펌프 용적과 RPM에 의해 결정되며, 토출된 유량은 유압모터의 용적과 요구 토크, 그리고 실린더 부하 조건에 따라 시스템 압력으로 나타난다. 따라서 유압시스템이 적용된 건설기계의 주행 성능을 분석하기 위해서는 유량 및 압력 데이터에 대한 분석이 필수적이다. 본 연구에서는 주행부 유압시스템의 주행펌프 및 유압모터 사이의 유로 라인, 작업부 유압시스템의 작업펌프 및 MCV 사이 유로 라인에 압력 센서와 유량계를 설치 후 Pick-and-carry 시험을 수행하여 유압 데이터를 취득하였다.
주행부 유압시스템의 A포트 및 B포트 유량 결과를 Fig. 9(a)에 나타내었다. ① 구간에서는 동력원 출력이 주행펌프에 전달되면서 펌프 RPM이 증가하고, 이에 따라 A포트 및 B포트의 유량이 동시에 증가한다. ② 구간에서 차량이 약 30 m 주행하는 동안 A포트에서는 최대 187 L/min, B포트에서는 최대 167 L/min의 유량이 발생하였다. B포트 유량이 A포트보다 작게 나타나는 이유는 HOSV의 작동에 의해 일부 유량이 저압 측으로 배출되기 때문이다.
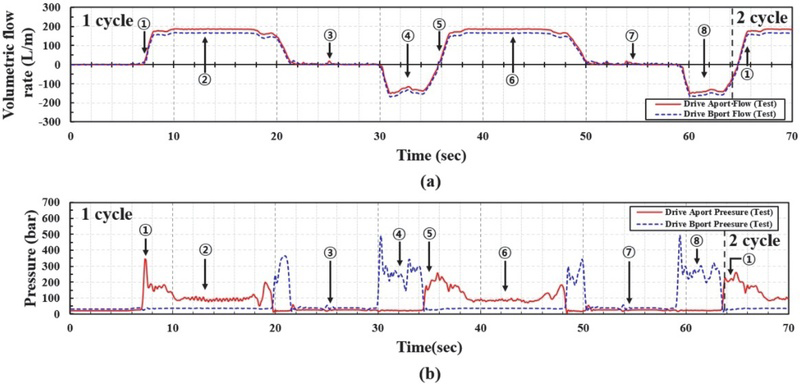
Pick-and-carry test results: (a) hydraulic drive system volumetric flow rate, (b) hydraulic drive system pressure
③ 구간에서는 차량이 정지 및 중립 기어 상태에 있으므로 주행펌프에서 유량이 토출되지 않는다. ④ 구간에서는 후진 기어가 선택됨에 따라 주행펌프의 토출 유량이 B포트 라인을 통해 유압모터로 공급되며, 이에 따라 유압모터는 역방향으로 회전하여 차량이 후진하게 된다. 이 구간에서 A포트 유량은 최대 151 L/min, B포트 유량은 최대 168 L/min 수준으로 나타났다. 후진 구간에서 A포트 유량이 B포트보다 작게 나타나는 것은 HOSV의 저압 라인 유량 배출 특성에 기인한다. ⑤ 구간에서는 차량이 다시 전진하면서 유량의 흐름 방향이 정방향으로 전환되며, 이후 ⑥ 구간부터 ⑧ 구간까지는 ②~④ 구간과 동일한 작업이 반복되어 유사한 유량 거동을 나타내었다.
Fig. 9(b)에는 A포트 및 B포트의 압력 결과를 나타내었다. ① 구간에서는 차량의 전진 출발로 인해 A포트 측 압력이 순간적으로 최대 343 bar까지 상승한 후 감소하는 패턴을 나타내며, 이때 B포트 측 압력은 약 30 bar 수준으로 유지된다. ② 구간에서는 최대 속도로 인해 차량 부하가 감소하면서 A포트의 압력은 약 80-90 bar 수준으로 낮아지고, a 지점 진입 시 약 191 bar까지 다시 상승한다. 이후 a 지점 도착과 함께 차량이 감속하면서 BPD의 작동에 의해 압력 유로가 전환되고, 이에 따라 B포트 측 압력이 약 360 bar까지 상승한 후 감소한다.
③ 구간에서는 주행펌프에서 유량이 토출되지 않으므로 로 A포트 및 B포트 압력은 약 30 bar 수준으로 유지된다. ④ 구간에서는 차량 후진으로 인해 B포트 측 압력이 상승하여 최대 490 bar까지 도달하며, A포트 압력은 약 30 bar 수준을 유지한다. ⑤ 구간에서는 차량이 다시 전진을 시작하면서 압력 유로가 전환되어 A포트 측 압력이 상승하고, B포트 압력은 저압 수준으로 감소한다. ⑥ 구간부터 ⑧ 구간까지는 ②~④ 구간과 동일한 작업이 반복되어 유사한 압력 거동을 보인다.
1~10 사이클 동안 운전자 조작의 차이에 따라 유량 및 압력 거동에 일부 미세한 차이가 발생하였으나, 전체적인 경향은 사이클 간에 유사하게 유지되었다.
작업펌프와 MCV 사이를 연결하는 P포트 유로의 압력 및 유량 결과를 Figs. 10(a) 및 (b)에 나타내었다. 고정용량형 작업펌프는 펌프 용적이 가변되지 않으므로, 동력원의 출력 변화에 따라 지속적으로 유량이 토출되는 특성을 보인다. 각 사이클에서 ③ 및 ⑦ 구간을 제외한 대부분의 구간에서는 P포트 압력이 형성되지 않는 것으로 나타났으며, 이는 저압 릴리프밸브가 개방된 상태를 유지하기 때문이다.
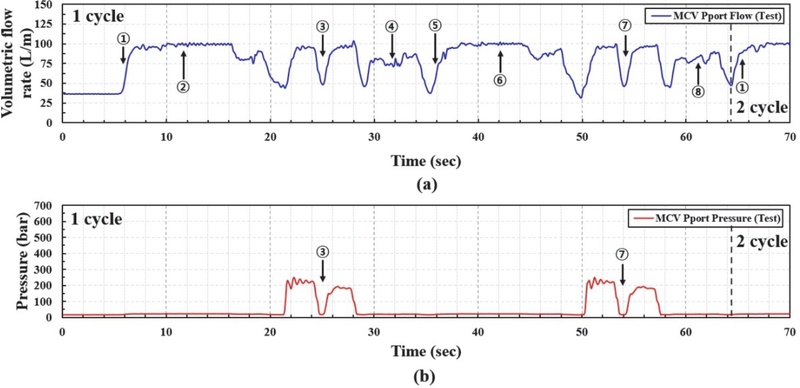
Pick-and-carry test results: (a) hydraulic working system volumetric flow rate, (b) hydraulic working system pressure
반면, 붐 작업 신호가 인가되는 ③ 및 ⑦ 구간에서는 DCV가 작동함과 동시에 무부하밸브가 폐쇄되며, 이로 인해 형성된 압력이 저압 릴리프밸브의 개방을 억제하게 된다. 그 결과, 고압 상태의 작동유가 붐 실린더의 Blind측 또는 Rod측 포트로 공급되며, 이를 통해 붐 실린더의 상승 및 하강 동작이 수행된다. ③ 및 ⑦ 구간에서 붐 상승 시 P포트 유량은 최대 95 L/min, 붐 하강 시에는 최대 99 L/min 수준으로 나타났으며, 압력은 붐 상승 시 최대 250 bar, 하강 시에는 최대 193 bar까지 상승한 후 감소하는 경향을 보였다.
마찬가지로 총 1~10 사이클 동안 운전자 붐 조작의 차이에 따라 유량 및 압력 거동에 일부 차이가 발생하였으나, 전반적인 거동 특성은 사이클 간에 유사하게 유지되었다. 추가로 실린더 전진 길이를 별도로 측정한 결과, 중량물을 노면으로부터 약 50 cm 상승시킨 조건에서의 실린더 로드 돌출 길이는 약 213 mm였으며, 1.5 m 높이까지 상승시킨 경우에는 약 450 mm로 확인되었다.
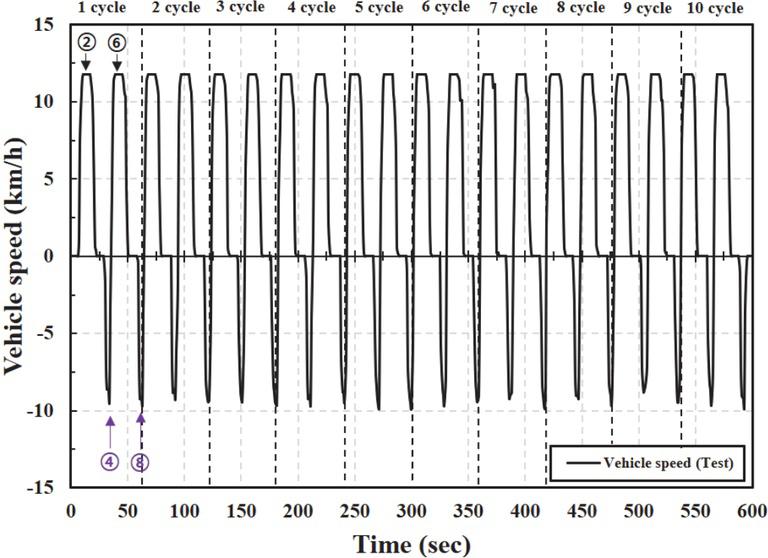
4. 해석 결과 및 고찰
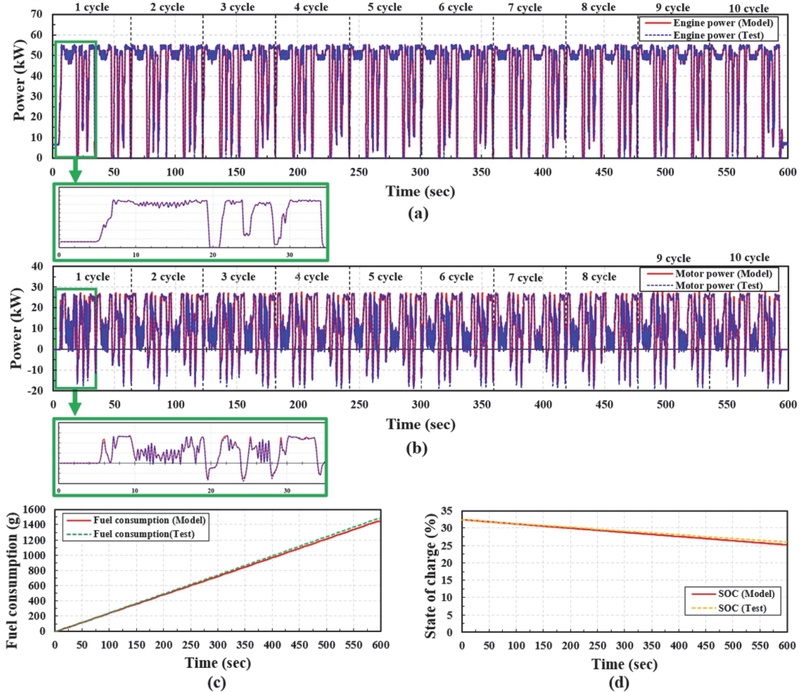
Pick-and-carry 실차시험을 통해 취득한 텔레핸들러 동력원 데이터를 해석 모델에 적용하여 시뮬레이션을 수행하였으며, 엔진 및 전기모터 출력에 대한 해석 결과와 시험 결과를 비교하여 Figs. 12(a) 및 (b)에 나타내었다. 시험 데이터에서 나타나는 부하 변동과 출력 경향을 비교한 결과, 급격한 부하 변동을 제외하면 전반적으로 잘 재현하는 것으로 나타났다. 또한 전체 평균 출력값으로 비교할 경우, 해석 결과에서 엔진 및 전기모터 출력은 각각 42.12 kW와 11.55 kW, 시험 데이터는 각각 42.07 kW와 11.28 kW로 나타났다. 이에 따른 오차율은 엔진과 전기모터 출력에 대해 각각 +0.12 % 및 +2.37 %로 계산되었다.
Comparison of test and simulation results: (a) engine power, (b) motor power, (c) engine fuel consumption, (d) battery SOC
엔진의 총 연료소비량과 배터리 SOC 변화량에 대한 비교 결과를 Figs. 12(c) 및 (d)에 나타내었다. 시험 데이터 기준으로 총 연료소비량은 1486.1 g, 배터리의 최종 SOC는 26.1 %로 나타났으며, 해석 모델에서는 각각 1446.9 g 과 25.18 %로 계산되었다. 이를 오차율로 비교한 결과, 총 연료소비량과 최종 SOC는 각각 -2.64 % 및 -3.5 %로 확인되었다.
엔진의 평균 출력 오차는 1 % 이내로 나타난 반면, 전기모터 평균 출력 및 총 연료소비량, 배터리 SOC에 대한 오차는 -3 % 대 수준으로 나타났다. Map 기반 해석 모델의 특성상 실차시험 결과를 완벽하게 재현하는 데에는 한계가 있으나, 본 해석 결과는 전반적으로 합리적인 수준의 예측 성능을 보이는 것으로 판단된다.
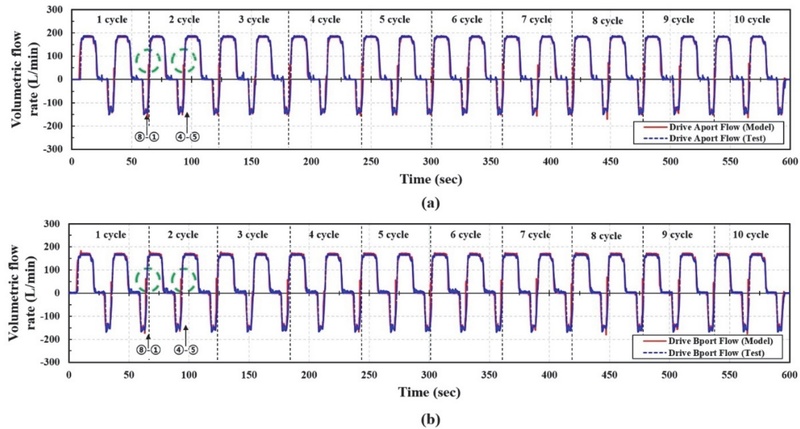
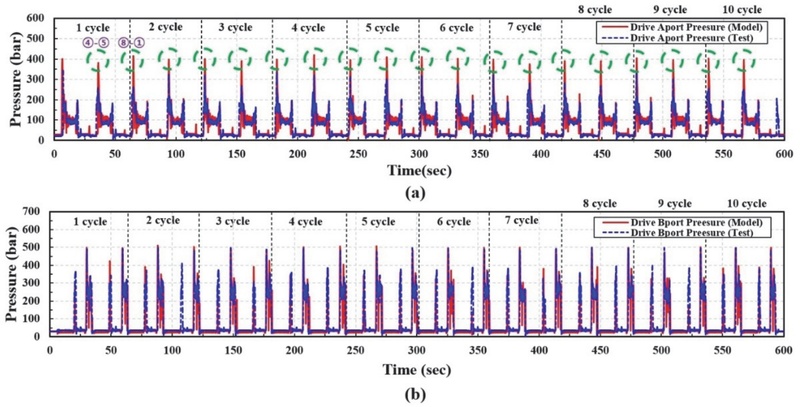
주행부 유압시스템의 유량 데이터를 비교한 결과를 Figs. 13(a) 및 (b)에 나타내었다. 후진 및 전진 동작이 이루어지는 ④~⑤ 및 ⑧~① 구간에서 유량 토출 타이밍의 차이가 일부 관찰되었으나, 전체적인 유량 거동은 시험 데이터와 유사한 것으로 확인되었다. A포트 및 B포트의 압력 비교 결과를 Figs. 14(a) 및 (b)에 나타내었다. B포트의 압력은 감속 및 후진 구간에서 일부 차이가 발생한 구간이 있으나, 전반적으로 실차 데이터와 유사한 경향을 나타내었다.
Comparison of test and simulation results: (a) drive system A-port volumetric flow rate, (b) drive system B-port volumetric flow rate
Comparison of test and simulation results: (a) drive system A-port pressure, (b) drive system B-port pressure
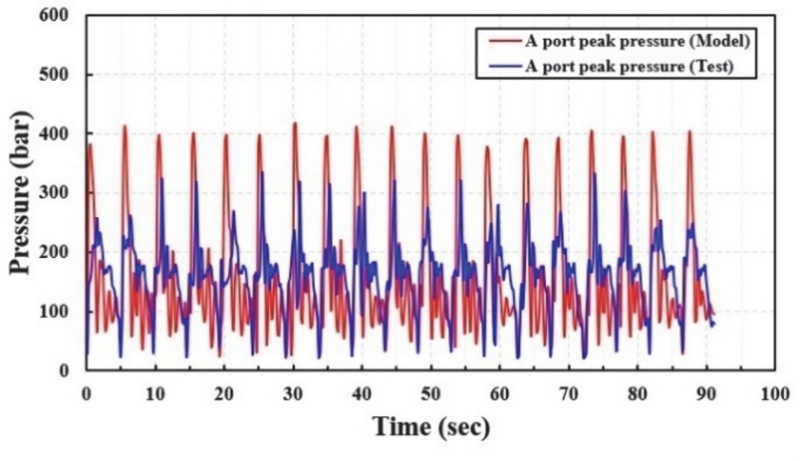
반면 A포트 결과에서는 후진 및 전진 동작 구간인 ④~⑤ 및 ⑧~① 구간에서 압력 차이가 관찰되었으며, 특히 1 사이클에서 2 사이클로 전환되는 ⑧~① 구간에서 가장 큰 차이를 나타내었다. 해당 구간의 압력 수준을 비교한 결과, 해석 모델과 시험 데이터는 각각 411.3 bar 및 260.7 bar로 나타났다. 해석 모델의 A포트 측 ④~⑤ 및 ⑧~① 압력 구간에서는 1 사이클의 ① 구간과 유사한 수준의 압력 이 형성된 반면, 시험 데이터에서는 ④~⑤ 및 ⑧~① 일부 구간에서 상대적으로 낮은 압력을 나타내었다. 이는 사축식 액시얼 피스톤 펌프의 상세 구조와 작동 특성, 그리고 펌프 측에 장착된 압력 보상기에 의해 특정 조건에서 A포트 측 압력 상승을 억제시키는 것으로 판단된다.
본 연구에서는 이러한 압력 차이가 전체 시스템 성능 해석에 미치는 영향을 정량적으로 평가하기 위해, A포트 측 ④~⑤ 및 ⑧~① 압력 구간을 별도로 추출하여 비교하였다. 해석 값과 시험 값 모두 후진 완료 후 전진이 시작되는 시점에서 A포트 측 압력 피크가 발생하였으며, 이후 압력이 안정화될 때까지의 평균 소요시간은 4.8초로 나타났다. 또한 Pick-and-carry 수행 중 이러한 구간은 총 19회 발생하였다. 이에 각 구간을 연속적인 시계열로 재구성하고, 해석 값과 시험 값에 사다리꼴 적분식(식 (8))을 적용하여 총 압력-시간 면적을 계산하였다. 재구성된 시계열은 Fig. 15에 나타내었다.
| (8) |
Comparison of A-port pressure during reverse-to-forward transition intervals
계산 결과, 시험 값의 압력-시간 총 면적은 14735.4 bar·s, 해석 값은 14093.4 bar·s로 계산되었다. 이를 시험 값 대비 해석 값의 상대 오차율로 환산하면 약 -4.35 %로 나타났다. 한편 해당 구간의 총 지속시간은 91.2초로 전체 시험 시간 601초의 15.17 %를 차지하였다. 이를 고려하면, 전체 시험시간 기준 영향도는 약 -0.66 % 수준으로 나타나 A포트 측 압력 차이가 해석 모델 전체 성능 및 효율 예측에 미치는 영향은 크지 않은 것으로 판단된다.
작업부 유압시스템에 대한 유량 및 압력 비교 결과를 Figs. 16(a) 및 (b)에 나타내었으며, 붐 실린더 작동에 대한 결과를 Fig. 16(c)에 나타내었다. Fig. 16(a)에서는 후진 작업이 수행되는 ⑤ 및 ⑧ 구간에서 해석 모델의 유량이 시험 데이터보다 다소 높게 계산된 것을 확인하였다. 하지만 해당 구간은 작업부 작동 구간이 아닌 상태이기 때문에, 성능 예측에 큰 영향은 없는 것으로 판단되며, 그 외에는 전반적인 유량 수준은 시험 데이터와 유사한 경향을 보였다.
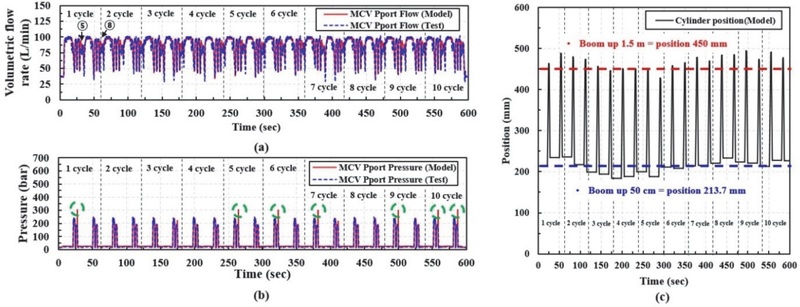
Comparison of test and simulation results: (a) working system P-port volumetric flow rate, (b) working system P-port pressure, and (c) boom cylinder lift position
Fig. 16(b)의 압력 결과에서는 붐 작동 신호에 따라 DCV 및 무부하밸브가 정상적으로 작동하였으며, 압력 수준 또한 시험 데이터와 전반적으로 유사하였다. 다만 일부 밸브 폐쇄 구간에서 순간적인 압력 피크가 발생하였는데, 이는 해석 모델의 수치 계산 과정에서 발생한 오버슈트로 판단되며, 해당 압력 오버슈트는 붐 실린더 작동에 미치는 영향은 제한적인 것으로 판단된다.
Fig. 16(c)는 해석 모델의 붐 실린더 작동 위치를 나타낸 그래프이다. 붐 초기 위치를 213.7 mm로 설정하여 해석을 수행한 결과, 일부 구간에서 1.5 m 범위를 벗어나는 경우가 발생하였으나, 전반적으로 실린더 작동 범위에서 크게 벗어나지 않았다.
차량 속도에 대한 비교 결과를 Fig. 17에 나타내었다. 해석 결과에서 전진 구간의 최대 속도는 11.71 km/h, 후진 구간의 최대 속도는 -10.47 km/h로 계산되었다. 시험 데이터에서 전진 구간 최대 속도 11.76 km/h, 후진 구간 최대 속도 -10.8 km/h를 비교했을 때 전·후진 속도 모두 큰 차이는 없는 것으로 판단된다.
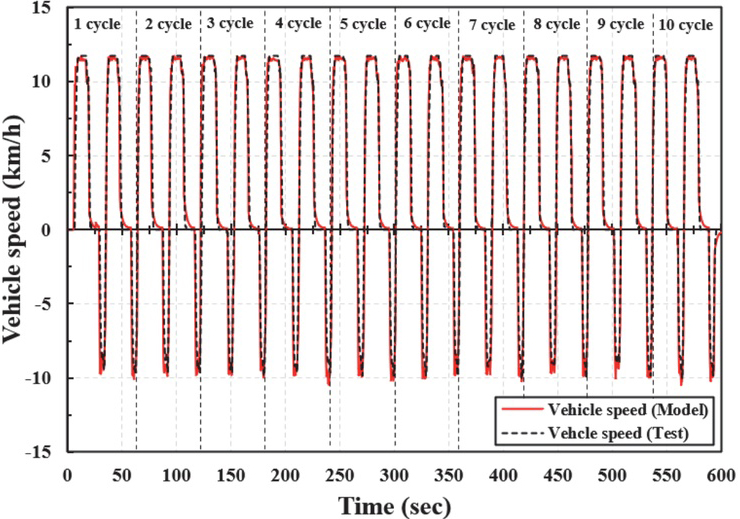
Comparison of vehicle speed between test and simulation results
본 연구에서는 성능 해석 모델의 정확도를 객관적으로 평가하기 위해 RMSE(Root Mean Square Error), NRMSE(Normalized Root Mean Square Error), 그리고 KGE(Kling-Gupta Efficiency) 통계 지표를 활용하여 평가를 진행하였다. 여기서 KGE는 단일 적합도 지표를 보완하기 위해 개발된 통계 지표이며, 상관성(r), 편향성(β), 변동성(γ)을 동시에 고려하여 해석 모델을 평가한다.23) 식 (9)에서 RMSE는 시험 값과 해석 값 사이의 오차를 나타내며, 식 (10)에서 NRMSE는 RMSE를 시험 값의 최대 값과 최소 값 차이로 정규화하여 상대 오차 수준을 나타낸다. 그리고 식 (11~16)에는 KGE 관련 수식을 정리하였다. 여기서 σᵧ는 시험 값의 표준편차, 는 해석 값의 표준편차를 나타낸다.
| (9) |
| (10) |
| (11) |
| (12) |
| (13) |
| (14) |
| (15) |
| (16) |
RMSE, NRMSE, KGE 평가 결과를 Table 9에 정리하였다. 엔진 및 전기모터의 출력, 엔진 연료소비량, 배터리 SOC, 차량 속도의 경우 전반적으로 높은 정확도를 나타내었다. 또한 주행부 유압시스템의 A포트 및 B포트 유량 거동 역시 전반적으로 시험 결과와 유사한 경향을 보였다. 반면 압력 결과에서는 A포트 및 B포트의 NRMSE가 각각 14.424 %와 15.603 %로 나타났다. NRMSE는 전 분야에 공통으로 적용되는 절대 기준은 없으나, 일부 예측 모델 연구에서 10 % 이하는 낮은 상대 오차, 10~20 %는 보통 수준의 상대 오차, 20 % 초과는 비교적 큰 상대 오차로 구분하여 해석한 바 있다.24,25) 이를 참고할 경우, A포트 및 B포트 압력 결과는 전반적으로 경향을 재현하였으나 일부 구간에서 오차가 큰 것으로 판단된다.
Evaluation metric results for test and simulation data
KGE 결과는 A포트 및 B포트에서 각각 0.680 및 0.665로 나타났다. Towner 등은 수문모델 성능 비교 연구에서 KGE 0.50~0.75를 중간 수준, 0.75 이상을 양호한 수준으로 구분하여 사용하였다.26) 이를 참고할 경우, A포트 및 B포트 압력 결과는 중간 수준의 재현성을 나타낸 것으로 판단된다. 다만 해당 KGE 기준은 수문모델 분야에서 제시된 경험적 참고 기준이므로, 본 연구에서는 KGE 값만으로 판단하지 않고, 식 내의 r, β, γ를 종합적으로 검토하여 재현성을 해석하였다. A포트의 경우 β 값은 0.990으로 평균 압력 수준은 시험 값과 유사하였으나, γ 값은 1.104으로 압력 변동폭을 상대적으로 크게 예측하는 경향을 보였다. B포트의 경우 β 값은 0.840으로 평균 압력을 과소 예측하였으며, γ 값은 1.047로 변동폭은 시험 값보다 다소 크게 나타났다. 또한 A포트 및 B포트의 r 값은 0.7 내외로 산출되어 압력 값의 전반적인 추세는 일정 수준 재현되었으나, 과도응답 구간의 세부 거동은 상대적으로 낮은 재현성을 나타내는 것으로 판단된다.
작업부 유압시스템 P포트 압력의 경우, NRMSE는 9.791 %, KGE는 0.930으로 비교적 높은 결과를 나타내었다. 반면 유량은 NRMSE 13.880 %, KGE 0.806으로 압력에 비해 다소 낮은 재현성을 나타냈다. 이는 작업펌프의 상세 데이터 부족, 무부하 밸브 및 DCV의 개폐 시점 차이, 그리고 비작업 구간의 미세 유량 변화에 민감하기 때문으로 판단된다. 그럼에도 불구하고 전체적인 작업 구간의 압력 및 유량 경향은 일정 수준 재현하는 것으로 확인하였다.
이와 같이 RMSE, NRMSE 및 KGE를 이용해 정량적 평가를 진행한 결과, 본 성능 해석 모델은 전체 시스템을 일정 수준 예측하는 것으로 판단하였다. 그러나 주행부 측 압력 값과 작업부 측 유량 값에서 통계 지표상 재현성이 상대적으로 낮게 나타나므로, 이에 대한 추가적인 보완이 필요하다.
본 연구를 통해 엔진-전기모터-유압시스템을 통합한 하이브리드 텔레핸들러용 성능 해석 모델을 설계하였으며, EN 16796 Pick-and-carry 작업 조건에 대한 성능 해석을 수행한 후 이를 실측 데이터와 비교·분석하였다. 그 결과, 동력원 출력 및 연료소비량, 배터리 SOC, 차량 속도에 대해서는 일정 수준 이상의 예측 성능 및 재현도를 확인하였다. 본 해석 모델은 동력원 및 유압시스템 간 에너지 흐름과 작업 성능을 정량적으로 평가할 수 있는 기반 모델로서, 차량 전체 시스템 간 상호작용 분석, 구성 요소 사양 변경에 따른 성능 변화 비교·검토, 그리고 동력원 및 유압시스템을 포함한 차량 제어 전략 수립에 활용될 수 있다. 또한 가상 환경을 통한 사전 성능 평가를 가능하게 함으로써 실차시험 횟수를 줄이고 개발 시간 및 비용 절감에 기여할 수 있다.
한편, Pick-and-carry 작업 중 후진과 전진이 급격히 전환되는 구간에서는 주행부 유압시스템 내 압력 차이와 변동성이 상대적으로 크게 나타났다. 이를 개선하기 위해서는 주행펌프 및 유압모터의 상세 구조와 작동 특성, 압력 보상 메커니즘을 반영한 추가 연구가 필요하다. 본 연구에서는 전기모터·인버터 및 일부 유압 구성 요소의 효율에 대한 상세 성능 데이터를 확보하기 어려워 문헌값을 기반으로 고정 효율값을 적용하였다. 이에 따라 실제 장비에서 부하 변화 및 과도 구간에 따라 나타나는 효율 특성을 충분히 반영하지 못한 한계가 있다. 특히 급격한 변동 부하 조건에서는 실제 효율 저하가 더 크게 발생할 수 있으므로, 일부 오차는 이러한 단순화된 가정에 기인한 것으로 판단된다. 본 모델에는 조향에 따른 횡방향 하중이 반영되지 않아 회전 구간에서 주행부 시스템 부하를 재현하는 데에도 제약이 있다. 또한 엔진, 전기모터 및 배터리의 온도 변화에 따른 성능 저하와 저속·고토크 영역에서의 손실 증가 특성 역시 반영하지 못하였다. 건설기계는 운용 특성상 급격한 부하 변동이 빈번하므로, 동력원의 온도 상승과 저속·고토크 조건에서의 손실 증가는 전체 시스템 성능에 영향을 미칠 수 있다. 따라서 향후에는 조향에 따른 횡방향 하중, 동력원의 열적 영향, 상세 성능 데이터 확보 및 모델 반영, 저속·고토크 조건에서의 손실 특성을 포함한 심화 연구가 필요하다. 아울러 본 모델의 활용도를 높이기 위해서는 내연기관 텔레핸들러에 대한 시험 및 해석 모델의 개발·검증을 추가로 수행하고, 이를 바탕으로 건설기계의 하이브리드화에 따른 개선 효과를 분석할 필요가 있다.
현 단계의 성능 해석 모델은 실차 운전점 기반의 소비에너지 및 성능을 재현·검증하기 위한 목적으로 개발되었다. 향후에는 유압시스템 모델 보완과 함께 텔레핸들러 제어로직, 에너지 회수 및 동력 분배 제어 전략을 연구하여 이를 해석 모델에 반영할 계획이다. 이를 통해 미지의 운전 조건에서도 연비 및 동력 거동을 사전에 예측할 수 있는 성능 모델로 확장하고자 한다. 이에 따라 향후 구축될 모델은 하이브리드 시스템의 성능 분석과 개선안 도출에 유용하게 활용될 것으로 기대된다.
5. 결 론
본 연구에서는 하이브리드 텔레핸들러의 주행·작업 성능과 에너지 소비량을 예측하기 위해 1-D 시뮬레이션 기반 통합 성능 해석 모델을 설계하고, EN 16796 Pick-and-carry 실차시험 데이터를 활용하여 해석 모델의 검증을 수행하였다.
- 1) 건설기계는 주행과 작업 기능이 동시에 요구되며 유압시스템이 핵심적인 역할을 수행하므로, 하이브리드 기술 적용 시 시스템 간 상호작용을 고려한 성능 해석 모델이 필요하다.
- 2) 본 연구에서는 하이브리드 텔레핸들러를 대상으로 엔진, 전기모터, 주행 및 작업부 유압시스템, 변속기 및 구동장치, 차량바디를 포함한 해석 모델을 구축하고, 실차시험을 통해 취득한 엔진 및 전기모터의 출력 데이터를 해석 모델에 적용하였다.
- 3) 해석 데이터와 실차시험 데이터를 비교한 결과, 엔진 및 전기모터 출력, 연료소비량, 배터리 SOC 변화량, 차량 속도는 전반적으로 시험 데이터와 유사한 경향을 나타내어 본 해석 모델의 적용 가능성을 확인하였다.
- 4) 그러나 주행부 유압시스템 압력 해석에서는 가변용량형 주행펌프의 구조 및 동특성에 대한 보완이 필요하며, 동력원 모델의 열적 영향 및 효율·손실 특성, 그리고 조향에 따른 횡방향 하중 부하 재현에는 한계가 있다.
- 5) 향후에는 성능 해석 모델을 보완하고, HCU 제어로직까지 반영한 다양한 운전 조건에서 연비 및 동력 거동을 사전에 예측할 수 있는 종합 성능 예측 모델로 확장할 예정이다.
Glossary
| Nomenclature | |
|---|---|
| D : | displacement, cc/rev |
| IOC : | battery current, A |
| : | mass flow rate of hydraulic fluid, kg/s |
| n : | rotational speed, rev/min |
| Phyd : | hydraulic fluid pressure, bar |
| Qpump : | volumetric flow rate of hydraulic pump, L/min |
| Qmotor : | volumetric flow rate of hydraulic motor, L/min |
| Wpump : | hydraulic pump power, W |
| Wmotor : | hydraulic motor power, W |
| ηvol : | volumetric efficiency, % |
| ηtotal : | total efficiency, % |
| ρhyd : | hydraulic fluid density, kg/m3 |
| Subscripts | |
|---|---|
| BMEP : | brake mean effective pressure |
| BPD : | brake pressure defeat |
| CAN : | controller area network |
| DCV : | directional control valve |
| ECU : | engine control unit |
| HCU : | hybrid control unit |
| HOSV : | hot oil shuttle valve |
| KGE : | Kling-Gupta efficiency |
| MCV : | main control valve |
| NRMSE : | normalized root mean square error |
| OCV : | open circuit voltage |
| PCOR : | pressure compensation override valve |
| RMSE : | root mean square error |
| SOC : | state of charge |
| VCU : | vehicle control unit |
Acknowledgments
이 연구는 2025년 산업통상자원부 및 한국산업기술기획평가원(KEIT) 연구비 지원에 의한 연구임(NO. 20018155).
References
- S. Moon, B. Min and S. Park, “Study on Statistical Emissions Calculation of Construction Machinery by Scale Reflecting Real-World Emissions,” KSAE Spring Conference Proceedings, pp.203-204, 2025.
-
H. Ryu, G. Park, Y. Jeong, H. Jung, S. Yi, Y. Kim, K. Kim, J. Lee and S. Lee, “A Study on the PM/NOX Reduction and the Back Pressure Characteristics of SDPF for Road Construction Equipment Vehicles,” Transactions of KSAE, Vol.28, No.5, pp.345-351, 2020.
[https://doi.org/10.7467/KSAE.2020.28.5.345]

- California Air Resources Board, Overview of Amendments to the In-Use Off-Road Diesel-Fueled Fleets Regulation, https://ww2.arb.ca.gov/resources/fact-sheets/overview-amendments-use-road-diesel-fueled-fleets-regulation, 2025.
-
D. I. Lee, J. H. Park, M. Shin, J. Lee and S. Park, “Characteristics of Real-World Gaseous Emissions from Construction Machinery,” Energies, Vol.15, No.24, Paper No.9543, 2022.
[https://doi.org/10.3390/en15249543]
- W. J. Jin, “Eco-friendly Construction Equipment Technological Trends Using Electric Power System,” The Proceedings of the Korean Institute of Illuminating and Electrical Installation Engineers, Vol.36, No.2, pp.8-13, 2022.
- J. K. Sung, “Hydrogen Fuel Cell Forklift Nearing Commercialization,” Monthly H2 Economy July 2024 Magazine, Vol.83, No.7, pp.76-83, 2024.
-
J. Oh, H. Ryu, J. Hwang, K. Kim, S. Park, S. Lee and H. S. Kim, “Experimental Study on Degradation of Proton Exchange Membrane Fuel Cells for Eco-friendly Heavy Equipment,” Journal of Power Sources, Vol.625, Paper No.235677, 2025.
[https://doi.org/10.1016/j.jpowsour.2024.235677]
-
M. Park and K. Min, “Study on the Improvement Methods of Engine Efficiency in Hybrid Excavator,” Transactions of KSAE, Vol.24, No.4, pp.392-400, 2016.
[https://doi.org/10.7467/KSAE.2016.24.4.392]
- J. Hwang, H. Y. Ryu, K. Park, W. Yoon, J. Park, S. Lee and H. S. Kim, “Optimized Control of Fuel Cell and Battery Hybrid System for Construction Equipment Using Deep Learning,” KSAE Spring Conference Proceedings, p.2408, 2025.
-
H. Trinh, H. V. A. Truong, T. C. Do, M. H. Nguyen, V. D. Phan and K. K. Ahn, “Optimization-Based Energy Management Strategies for Hybrid Construction Machinery: A Review,” Energy Reports, Vol.8, pp.6035-6057, 2022.
[https://doi.org/10.1016/j.egyr.2022.04.050]
-
T. H. Nguyen, T. C. Do, M. H. Nguyen, J. Ahn and K. K. Ahn, “Energy Consumption Reduction Technologies in Hybrid Hydraulic Construction Machine: A Review,” Renewable and Sustainable Energy Reviews, Vol.225, Paper No.116150, 2026.
[https://doi.org/10.1016/j.rser.2025.116150]
-
Z. Lin, Z. Lin, F. Wang and B. Xu, “A Series Electric Hybrid Wheel Loader Powertrain with Independent Electric Load-Sensing System,” Energy, Vol.286, Paper No.129497, 2024.
[https://doi.org/10.1016/j.energy.2023.129497]
-
R. Maharjan, M. Shahbakhti, R. Rezaei, R. Möllmann, Y. Huang and T. Delebinski, “Optimization of Diesel Engine and After-treatment Systems for a Series Hybrid Forklift Application,” SAE 2020-01-0658, 2020.
[https://doi.org/10.4271/2020-01-0658]
-
T. C. Do, T. Q. Dinh, Y. Yu and K. K. Ahn, “Innovative Powertrain and Advanced Energy Management Strategy for Hybrid Hydraulic Excavators,” Energy, Vol.282, Paper No.128951, 2023.
[https://doi.org/10.1016/j.energy.2023.128951]
-
Y. Yu, T. C. Do, Y. Park and K. K. Ahn, “Energy Saving of Hybrid Hydraulic Excavator with Innovative Powertrain,” Energy Conversion and Management, Vol.244, Paper No.114447, 2021.
[https://doi.org/10.1016/j.enconman.2021.114447]
-
Q. Chen, D. Wu, G. Li, W. Cao, Z. Qian and Q. Wang, “Development of a Fast Thermal Model for Calculating the Temperature of the Interior PMSM,” Energies, Vol.14, No.22, Paper No.7455, 2021.
[https://doi.org/10.3390/en14227455]
-
A. Kersten, M. Kuder, E. Grunditz, Z. Geng, E. Wikner, T. Thiringer, T. Weyh and R. Eckerle, “Inverter and Battery Drive Cycle Efficiency Comparisons of CHB and MMSP Traction Inverters for Electric Vehicles,” 2019 21st European Conference on Power Electronics and Applications (EPE’19 ECCE Europe), pp.1-12, 2019.
[https://doi.org/10.23919/EPE.2019.8915147]
-
D. H. Johnson, “Origins of the Equivalent Circuit Concept: The Voltage-Source Equivalent,” Proceedings of the IEEE, Vol.91, No.4, pp.636-640, 2003.
[https://doi.org/10.1109/JPROC.2003.811716]
- Danfoss, Bent Axis Variable Displ. Motors, Series 51 and 51-1: Technical Information, https://assets.danfoss.com/documents/latest/53484/BC152886483397en-000502.pdf, 2026.
- A. Esposito, Fluid Power with Applications, 7th Edn., Prentice Hall, Upper Saddle River, 2008.
- Fujikoshi Yuatsu Kenkyuu Group, Shiritai Yuatsu: Kisohen, Japan Machinist-Sha, Tokyo, 1989.
- European Committee for Standardization, Energy Efficiency of Industrial Trucks — Test Methods — Part 4: Variable-Reach Rough-Terrain Trucks, Phase 3: Pick and Carry (Clause 5.2.4), https://cdn.standards.iteh.ai/samples/64122/325c8ad3aade42b29e2bbf274ef6b609/SIST-EN-16796-4-2019.pdf, 2025.
-
H. V. Gupta, H. Kling, K. K. Yilmaz and G. F. Martinez, “Decomposition of the Mean Squared Error and NSE Performance Criteria: Implications for Improving Hydrological Modelling,” Journal of Hydrology, Vol.377, No.1-2, pp.80-91, 2009.
[https://doi.org/10.1016/j.jhydrol.2009.08.003]
-
C. Natel, D. M. Belda, P. Anthoni, N. Haß, S. Rabin and A. Arneth, “Emulating Grid-Based Forest Carbon Dynamics Using Machine Learning: an LPJ-GUESS v4.1.1 Application,” Geoscientific Model Development, Vol.18, pp.4317-4333, 2025.
[https://doi.org/10.5194/gmd-18-4317-2025]
-
C. Lozano-Fondón, R. Lorenzetti, R. Barbetti, K. Metzger, G. Buttafuoco, M. Ö. Pinar, S. Madenoğlu, T. Sandén, A. Gholizadeh, B. Stenberg, M. Fantappiè, F. van Egmond, F. Liebisch, R. López Núñez, M. Knadel and T. Koganti, “Accuracies and Costs of Prediction and Mapping Soil Properties Using Proximal Sensors: A Systematic Review,” Computers and Electronics in Agriculture, Vol.243, Paper No.111378, 2026.
[https://doi.org/10.1016/j.compag.2025.111378]
-
J. Towner, H. L. Cloke, E. Zsoter, Z. Flamig, J. M. Hoch, J. Bazo, E. Coughlan de Perez and E. M. Stephens, “Assessing the Performance of Global Hydrological Models for Capturing Peak River Flows in the Amazon Basin,” Hydrology and Earth System Sciences, Vol.23, No.7, pp.3057-3080, 2019.
[https://doi.org/10.5194/hess-23-3057-2019]