다중 센서 융합 기반 지중매설관 탐사 모빌리티 로봇의 3차원 위치인식 및 장애물 감지 시스템 개발
Copyright Ⓒ 2026 KSAE / 251-10
This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License(http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium provided the original work is properly cited.
Abstract
This study proposed a multi-sensor fusion-based mobility system for the inspection and measurement of underground buried pipelines. The platform integrated multiple IMU sensors, Hall-sensor odometry, ultrasonic sensors, a camera, and a LiDAR camera to support in-pipe localization, diameter estimation, autonomous steering, and obstacle recognition. To improve attitude estimation in confined pipe environments, multiple IMU signals were fused using an inverse-variance weighted scheme. Pipe diameter was estimated from multi-ultrasonic measurements, while travel distance was determined from wheel-rotation pulse counts. Dead reckoning was then applied to reconstruct the three-dimensional trajectory of the robot, and ultrasonic-based steering control using a bicycle kinematic model was adopted for curved pipe sections. Experimental evaluation confirmed practical accuracy in diameter and distance estimation and demonstrated real-time graphical monitoring of robot motion and obstacle information. In addition, image-processing and semantic-segmentation-based perception were implemented for obstacle detection. The proposed system is expected to provide an effective engineering basis for integrated localization and intelligent inspection of underground buried pipelines.
Keywords:
Underground buried pipeline, In-pipe mobility robot, Sensor fusion, Dead reckoning, Autonomous navigation키워드:
지중매설관, 관로 모빌리티 로봇, 센서 융합, 추측항법, 자율주행1. 서 론
도시 기반시설의 고도화에 따라 상⋅하수도, 전력, 통신, 가스 및 각종 산업 배관은 지하 공간 내에 고밀도로 매설되고 있다. 그러나 지중매설관은 지표면 아래에 위치하므로 육안 확인이 어렵고, 시공 시점의 도면과 현재 상태가 일치하지 않는 경우도 빈번하다. 이로 인해 굴착, 유지관리, 보수 및 안전점검 과정에서 위치정보의 불확실성이 반복적으로 문제로 지적된다.
기존의 지표면 기반 탐사기술은 일정한 유효성을 가지지만, 관 내부 상태와 주행 가능성, 형상 변화, 장애물 존재를 동시에 확인하기에는 한계가 있다. 특히 Jaw와 Hashim,1) Lai 등2)은 GPR 기반 탐사가 매설물의 외부 위치추정에는 활용 가능하나, 토질⋅수분⋅심도⋅주변 간섭의 영향을 크게 받으며 복합 매설 환경에서는 신호 해석의 불확실성이 증가할 수 있음을 보고하였다. 따라서 지중매설관 관리의 정밀도를 높이기 위해서는 외부 탐지기술과 더불어 관 내부를 직접 주행하며 계측할 수 있는 공학적 수단이 필요하다. 이러한 배경에서 관로 탐사 시스템은 단순 영상 취득 장치를 넘어, 위치추정⋅형상 측정⋅자율주행⋅장애물 인식을 통합하는 현장형 플랫폼으로 발전할 필요가 있다.
관로 탐사 시스템에 관한 기존 연구는 구조 설계, 적응 메커니즘, 관내 이동 안정성, 결함 탐지 등 여러 방향으로 축적되어 왔다. Mirats-Tur와 Garthwaite,3) Lattanzi와 Miller,4) Rusu와 Tătar,5) Kahnamouei와 Moallem6)의 연구는 관로 탐사 로봇의 구조와 적용 기술이 지속적으로 발전해 왔음을 보여준다. 그러나 많은 연구는 특정 기능에 초점을 두는 경향이 있다. 예를 들어 일부 연구는 관경 변화 대응이나 벽면 접촉 메커니즘에 집중하고, 다른 일부는 카메라 기반 결함 검출이나 개별 센서 성능 향상에 초점을 둔다. 이 경우 실제 현장에서 요구되는 “이동–위치추정–형상 계측–장애물 인식–모니터링”의 전 과정을 하나의 시스템으로 통합하기 어렵다.
관 내부 위치추정 또한 여전히 중요한 기술적 과제이다. 관로 내부는 GPS 사용이 불가능하고, 구조가 반복적이며, 절대 기준점을 확보하기 어렵다. 따라서 Lee 등7)은 Elbow 검출 기반의 관내 로봇 위치추정 알고리즘을 제안하였고, Edwards8)은 관망 환경에서의 근사 시각 위치추정 기법을 제시하였다. 또한 Thrun 등9)과 Siegwart 등10)은 자율이동 시스템의 확률적 위치추정과 센서 기반 추정 Framework를 체계화하였다. 그러나 협소하고 폐쇄적인 관내 환경에서는 여전히 누적 오차와 센서 노이즈 문제가 지속된다. 이러한 이유로 저비용 임베디드 플랫폼에서는 다중 IMU 데이터 융합과 바퀴 기반 오도메트리를 결합하는 방식이 실용적인 대안이 될 수 있다. 실제로 Bancroft와 Lachapelle,11) Gao와 Barfoot12)은 다중 IMU 융합과 가중평균 기반 가상 IMU 구성의 유효성을 보고한 바 있다.
한편 최근에는 딥러닝 기반 영상처리를 이용한 관로 결함 및 이상 징후 검출 연구가 활발히 진행되고 있다. Cheng과 Wang,13) Li 등,14) Jung 등15)의 연구는 영상 기반 관로 결함 검출과 상태 진단의 가능성을 보여준다. 그러나 이들 연구 역시 영상 기반 결함 판독 자체에 중점을 두는 경우가 많아, 로봇의 위치⋅자세⋅주행 경로 정보와 실시간으로 결합된 통합형 시스템 연구는 상대적으로 제한적이다. 결국 기존 기술의 한계는 개별 알고리즘의 성능 부족이라기보다, 관내 탐사에 필요한 핵심 기능들이 하나의 실용 시스템으로 충분히 통합되지 못했다는 점에 있다.
본 연구의 목적은 지중매설관 내부 환경에서 활용 가능한 다중 센서 융합 기반 탐사 모빌리티 로봇 시스템을 개발하고, 이를 통해 관내 위치추정과 형상 측정, 자율주행 및 장애물 인식을 통합적으로 구현하는 데 있다. 이를 위해 첫째, 다중 IMU 센서 모듈, 홀 센서, 초음파 센서, 카메라 및 라이다 카메라를 탑재한 이동형 관로 탐사 플랫폼을 구성하였다. 둘째, 역분산 가중평균 기반 다중 IMU 융합, 홀센서 기반 이동거리 추정, 다중 초음파 기반 관경 추정, Dead reckoning 기반 3차원 경로 복원 알고리즘을 적용하였다. 셋째, 초음파 센서 기반 조향 제어와 Bicycle kinematic model을 이용하여 관내 자율주행 기능을 구현하고, 영상처리 및 시멘틱 분할 기반 장애물 감지 기능을 통합하였다.
2. 연구방법
2.1. 시스템 구성
본 연구에서는 지중매설관 내부에서 주행하며 위치와 형상 정보를 계측하고, 동시에 장애물을 인식할 수 있는 다중 센서 융합 기반 모빌리티 로봇 시스템을 구성하였다. 제안한 시스템은 관내 주행이 가능한 이동 플랫폼을 중심으로, 자세 추정을 위한 다중 IMU 센서 모듈, 이동거리 추정을 위한 홀 센서 기반 오도메트리, 관경 및 벽면 거리 계측을 위한 초음파 센서, 전방 영상 취득을 위한 카메라, 장애물 인식을 위한 라이다 카메라, 그리고 전체 제어와 데이터 처리를 담당하는 MCU 및 엣지 컴퓨팅 장치로 구성된다. 하드웨어 플랫폼은 기존 RC car 기반 스마트카 구조를 관내 주행 목적에 맞게 재구성한 것이며, 실험 환경에서는 유선 LAN 및 Wi-Fi 기반 통신을 통해 센서 데이터의 수집, 주행 상태 모니터링, 영상 확인이 가능하도록 설계하였다.
본 시스템의 하드웨어 구성에서 중요한 점은 서로 다른 물리량을 계측하는 센서를 하나의 플랫폼에 통합하여, 관내 주행 과정에서 필요한 상태량과 환경정보를 동시에 확보하도록 하였다는 점이다. 다중 IMU 센서 모듈은 로봇의 자세각을 추정하는 데 사용되며, 홀 센서는 바퀴 회전에 따른 펄스를 계수하여 이동거리를 산출한다. 초음파 센서는 배관 벽면까지의 거리를 계측하여 관 중심 대비 상대 위치와 배관 단면 형상을 추정하는 데 사용된다. 카메라는 작업자의 주행 상태 확인에 필요한 전방 영상을 제공하고, 라이다 카메라는 객체 및 구조 변화에 대한 거리 기반 정보를 제공한다. 이와 같은 구성은 단일 카메라 기반 관찰이나 단일 센서 기반 계측과 달리, 위치인식, 형상계측, 주행 제어, 장애물 인식을 하나의 플랫폼에서 동시에 수행할 수 있도록 한다.
소프트웨어는 기능적으로 두 부분으로 나뉜다. 첫째는 관내 3차원 위치 인식 소프트웨어로서, 다중 IMU 융합 결과, 홀 센서 기반 이동거리, 초음파 기반 관경 정보를 입력으로 받아 Dead reckoning 방식의 상대 궤적을 생성한다. 둘째는 장애물 감지 소프트웨어로서, 라이다 카메라와 영상처리 알고리즘을 이용하여 관 내부의 돌출물, 이물질, 구조 변화 등을 식별한다. 두 소프트웨어는 최종적으로 멀티 윈도우 GUI 상에 통합되어, 작업자가 주행 영상, 자세 및 궤적 정보, 장애물 인식 결과를 동시에 확인할 수 있도록 구성하였다. 소프트웨어 구현에는 Python 기반 제어 코드와 OpenCV, NumPy 기반 영상처리 절차가 사용되었으며, 주행 중 획득되는 데이터는 파일형태로 저장하여 사후 분석이 가능하도록 하였다. H/W 및 S/W의 상세 사양은 Table 1, 2와 같다.

Hardware configuration
Software configuration
2.2 자세각, 이동거리 및 관경 추정 기법
관내 위치추정을 위해서는 로봇의 자세각과 이동거리를 안정적으로 계산해야 한다. 그러나 단일 IMU 센서는 협소한 배관 환경에서 진동과 전자적 노이즈의 영향을 크게 받을 수 있으므로, 본 연구에서는 8개의 IMU 센서를 결합한 다중 센서 모듈을 사용하였다. 각 센서의 자세각 출력을 ψi라 하면, 융합 자세각 ψ는 역분산 가중평균 방식으로 다음과 같이 계산할 수 있다.
| (1) |
여기서 ωi는 i번째 IMU의 가중치, 는 해당 센서의 분산, N은 사용된 IMU 센서 수이다. 분산이 작은 센서일수록 큰 가중치를 부여함으로써, 노이즈가 큰 센서가 전체 자세 추정에 미치는 영향을 줄일 수 있다. 원 자료에서도 다중 IMU 모듈에 8개의 센서를 부착하고 역분산 가중평균법을 적용하여 단일 센서 대비 오차 보정 효과를 확인하였다.
이동거리는 바퀴 축 근처에 설치된 홀 센서와 바퀴 내부의 네오디뮴 자석을 이용하여 측정하였다. 바퀴가 1회전할 때 자석 수만큼 펄스가 발생하므로, 누적 펄스 수를 𝑛, 바퀴 반경을 𝑟, 자석 개수를 𝑚이라 하면 이동거리 𝑠는 다음과 같이 나타낼 수 있다.
| (2) |
배관 직경 추정을 위해서는 다중 초음파 센서를 사용하였다. 로봇 기준점으로부터 각 센서 위치가 알려져 있고, 각 센서로부터 배관 벽면까지의 거리 di가 측정되면, 해당 시점의 단면 상에서 최소 3개의 점 좌표를 구성할 수 있다. 원형 배관 단면은 서로 다른 세 점으로부터 하나의 원으로 결정되므로, 이들 좌표를 원 방정식에 대입하여 중심과 반지름을 구하고 직경 𝐷를 계산하였다. 즉, 단면 좌표 (xi, yi)에 대해
| (3) |
를 만족하는 원의 중심 (a, b)와 직경 𝐷를 산정한다.
이와 같이 산출된 자세각 𝜓, 이동거리 𝑠, 관경 𝐷는 시간축을 따라 누적되어 3차원 위치 인식 알고리즘의 입력변수로 사용된다. 본 연구에서는 이 세 물리량을 개별적으로 측정하는 데 그치지 않고, 통합 주행 상태량으로 재구성하여 후속 자율주행 및 GUI 시각화와 연계되도록 설계하였다.
2.3 자율주행 및 장애물 인식 기법
배관 내부의 자율주행은 벽면과의 충돌을 방지하면서 곡관 구간을 안정적으로 통과할 수 있어야 한다. 이를 위해 본 연구에서는 초음파 센서를 이용하여 배관 벽면과의 상대 위치를 측정하고, 관의 굴곡 또는 편향을 인식하여 조향각을 자동으로 보정하는 방식을 채택하였다. 조향 제어는 Bicycle kinematic model에 기반하여 구현하였으며, 로봇을 단일 전륜 조향 차량으로 이상화하면 다음과 같이 상태 방정식으로 표현할 수 있다.
| (4) |
여기서 𝑣는 주행속도, 𝐿은 축간거리, 𝛿는 조향각이다. 초음파 센서로부터 얻어진 좌우 벽면 거리 차이를 기준으로 𝛿를 조절함으로써, 로봇이 배관 중심선 부근을 유지하며 주행하도록 설계하였다.
로봇의 3차원 궤적은 Dead reckoning을 통해 생성하였다. 각 시간 단계 𝑘에서 추정된 자세각과 이동거리를 이용하면, 위치 벡터(xk, yk, zk)는 이전 상태에서 누적 갱신될 수 있다. 본 연구의 목적은 절대좌표의 고정밀 지도화를 수행하는 데 있기보다, 관 내부에서 로봇이 어떤 자세와 경로로 이동했는지를 실시간으로 시각화하는 데 있으므로, 상대 위치 기반 궤적 복원이 적절하다. 생성된 경로 정보는 주행 중 영상과 함께 GUI 상에 실시간으로 표시되며, 동시에 엑셀 형식으로 저장되어 사후 분석에도 활용될 수 있다.
장애물 인식은 라이다 카메라와 영상처리 기반 알고리즘을 이용하여 수행하였다. 입력 프레임에 대하여 노이즈 제거, 에지 검출, 윤곽선 추출 등 기본 전처리를 수행한 후, 딥러닝 기반 의미론적 분할 기법을 적용하여 장애물 후보 영역을 분리하였다. 이 과정을 통해 배관 내부의 돌출물, 이물질, 단면 변화와 같은 요소를 화면상에 시각적으로 표시할 수 있도록 하였다. 최종 GUI는 위치 인식 정보와 장애물 인식 정보를 동시에 제시함으로써, 작업자가 단순 영상을 보는 수준을 넘어 로봇의 주행 상태와 관 내부의 이상 징후를 함께 판단할 수 있도록 설계하였다.
3. 실험 환경 및 검증 방법
3.1 실험 시스템 및 시험 트랙 구성
제안한 시스템의 성능을 검증하기 위하여 관내 주행이 가능한 탐사 모빌리티 로봇과 시험용 테스트 트랙을 구성하였다. 실험에 사용한 로봇은 RC car 기반 스마트카 플랫폼을 관내 탐사에 적합하도록 재구성한 것으로, 다중 IMU 센서 모듈, 홀 센서, 초음파 센서, 카메라, 라이다 카메라, MCU 및 엣지 컴퓨팅 장치를 탑재하였다. 또한 유선 LAN 및 Wi-Fi 기반 통신 환경을 통해 실시간 제어와 데이터 수집이 가능하도록 하였고, Python 기반 제어 코드를 이용하여 기본 이동 조작, 영상 취득, 센서 데이터 수집 및 저장 기능을 구현하였다. 이러한 구성은 실제 현장 투입 이전 단계에서 주행 및 계측 기능을 통합적으로 검증하기 위한 실험 플랫폼으로 사용되었다.
시험 트랙은 실제 매설관 내부 주행 조건을 모사하기 위해 제작하였다. 초기에는 PVC 파이프와 커플링을 이용하여 ㄱ자 형태의 시험로를 구성하였으나, 곡선 구간에서 차량의 통행성이 충분하지 않은 문제가 확인되었다. 이에 따라 곡관 구간 주행 검증이 가능하도록 함석덕트 기반의 곡선 이동로를 추가 제작하였으며, 최종적으로는 직선 구간과 곡선 구간이 모두 포함된 시험 조건에서 로봇의 주행과 계측 성능을 평가하였다. 따라서 본 실험 환경은 완전한 실제 지중 관로 환경이라기보다, 실내 제어 조건에서 관내 주행성과 센서 융합 기능의 타당성을 확인하기 위한 시험용 환경으로 이해하는 것이 적절하다. 다음은 테스트 트랙 구성을 요약한 표이다.
Test-track configuration
3.2 위치추정 및 형상계측 검증 방식
자세각 추정 성능은 8개의 IMU를 결합한 다중 관성센서 모듈을 사용하여 검증하였다. 각 센서의 출력은 역분산 가중평균법으로 융합하였으며, 단일 센서 출력과 다중 센서 융합 출력의 시계열 변화를 비교함으로써 자세각 신호의 안정화 여부를 확인하였다. 본 연구에서 다중 IMU 융합의 목적은 관내 환경에서 발생하는 순간적인 스파이크와 진동성 편차를 완화하여, 후속 경로 복원에 적합한 자세 입력을 얻는 데 있다. 따라서 본 검증에서는 절대 기준센서와의 오차 비교보다는, 단일 센서 대비 융합 신호의 일관성과 변동성 감소 여부에 중점을 두었다.
관경 추정 성능은 실제 직경이 알려진 원형 배관을 대상으로 검증하였다. 로봇 기준점과 각 초음파 센서의 설치 위치가 주어졌을 때, 센서가 측정한 벽면 거리로부터 단면상의 세 점 좌표를 구성하고, 이를 원 방정식에 적용하여 배관 직경을 계산하였다. 검증은 센서 배치 방향이 서로 다른 세 가지 측정 조건에서 수행하였으며, 각 조건에서 산출된 추정 직경을 실측 직경과 비교하여 오차율을 산출하였다. 이 절차는 초음파 센서의 배치 방향과 측정 조건 변화에 따라 직경 추정 결과가 어떻게 달라지는 지를 확인하기 위한 것이다.
이동거리 추정 성능은 바퀴 축 근처의 홀 센서와 바퀴 내부 자석을 이용한 오도메트리 방식으로 검증하였다. 로봇이 직선 구간을 반복 주행하는 동안 발생한 펄스를 누적 계수하여 이동거리를 계산하고, 이를 레이저 거리 측정기로 계측한 기준거리와 비교하였다. 본 검증은 Dead reckoning 기반 경로 복원의 기본 입력으로서 홀 센서 기반 거리 추정이 어느 정도의 실용 정확도를 갖는지를 확인하기 위한 것이다. 다만 본 실험은 직선 시험로 중심으로 수행되었으므로, 곡관 구간이나 마찰 조건이 크게 달라지는 실제 관내 환경에서의 슬립 영향은 별도의 논의가 필요하다.
3.3 자율주행 및 통합 소프트웨어 검증 방법
자율주행 성능은 초음파 센서를 이용하여 배관 벽면과의 상대 위치 및 굴곡 구간을 인식한 뒤, Bicycle kinematic model 기반 조향 제어를 적용하는 방식으로 검증하였다. 검증의 목적은 곡관 구간에서도 벽면과의 충돌 없이 안정적으로 주행이 가능한지를 확인하는 데 있다. 이를 위해 로봇이 시험 트랙의 곡선 구간을 통과하는 동안 좌우 벽면 거리 정보를 기반으로 조향각을 자동 보정하도록 하였으며, 목적 구간까지의 주행 성공 여부와 주행 중 GUI 상에 나타나는 상태 정보를 함께 확인하였다.
3차원 위치 인식 기능은 Dead reckoning 기반으로 구현하였다. 주행 중 획득되는 자세각, 이동거리, 관경 정보를 이용하여 로봇의 상대 이동 궤적을 실시간으로 계산하고, 이를 GUI 상에 표시하였다. 동시에 주행 데이터는 파일 형태로 저장하여, 실험 종료 후에도 3차원 경로를 다시 복원할 수 있도록 하였다. 이 검증은 고정밀 절대위치 측정의 정확도를 직접 비교하기 위한 것이 아니라, 관내 탐사 중 주행 상태를 실시간으로 시각화하고 사후 분석이 가능한지를 평가하기 위한 것이다.
장애물 인식 기능은 라이다 카메라와 영상처리 기반 AI 알고리즘을 이용하여 검증하였다. 입력 영상에 대하여 노이즈 제거, 에지 검출, 윤곽선 검출 등의 전처리를 수행한 뒤, 의미론적 분할 기반의 객체 분리 절차를 적용하여 장애물 후보를 식별하였다. 최종적으로는 멀티 윈도우 GUI에서 3차원 위치 정보와 장애물 인식 결과가 동시에 표시되도록 하여, 제안한 시스템이 단일 기능 장치가 아니라 통합 운용 플랫폼으로 작동할 수 있는지를 확인하였다. 다만 본 검증은 시험 트랙 기반의 제어된 조건에서 수행되었으며, 실제 지중 관로의 온도, 습도, 조도, 오염물 및 장거리 통신 조건을 모두 포함한 현장 실험은 수행하지 않았다. 따라서 본 연구의 검증 범위는 통합 시스템의 기능 구현과 실험실 수준의 적용 가능성 확인으로 한정된다.
본 연구에서 제안하는 시스템 구성은 Fig. 1과 같다.
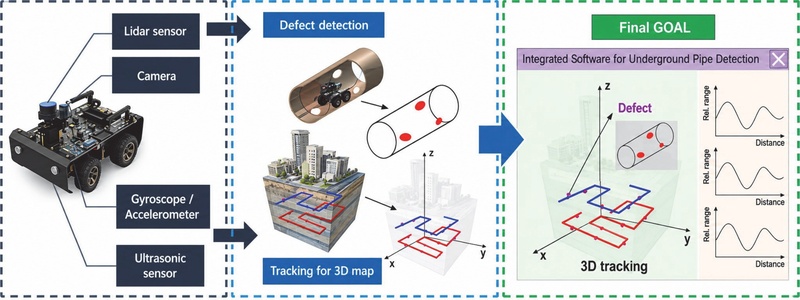
Overall concept of the proposed pipe inspection robot system
4. 연구 결과
4.1 다중 IMU 융합 기반 자세각 추정 결과
Fig. 2는 단일 IMU 조건과 다중 IMU 융합 조건에서 산출된 Pitch angle 및 Roll angle의 시계열 예를 나타낸다. 본 연구에서는 단일 IMU 센서로 측정하는 자세각의 오차를 줄이기 위하여 8개의 IMU 센서 데이터를 취득할 수 있는 다중 센서 모듈을 제작하고, 각 센서에서 취득된 자이로 및 가속도 측정값을 역분산 가중평균법으로 융합하였다. 최종보고서에 따르면 본 연구에서 사용한 관성센서는 9축 센서이나, 배관의 소재나 주변 매설물에 따른 자기 교란 가능성을 고려하여 지자기 센서는 사용하지 않고 3축 가속도와 3축 각속도만을 사용하였다. 그 결과 8개의 IMU 센서로부터 매 순간 총 48개의 원시 측정값이 취득되며, 이를 기반으로 Pitch, Roll 및 Yaw angle을 추정하였다.
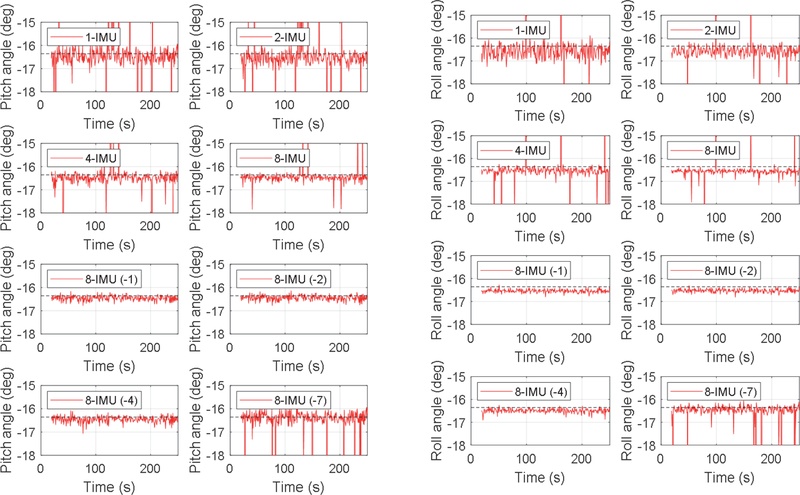
Examples of pitch and roll angle estimation using multiple IMUs
Fig. 2의 라벨은 사용된 IMU 개수와 이상 측정값 제거 조건을 나타낸다. 먼저 1-IMU, 2-IMU, 4-IMU, 8-IMU는 각각 1개, 2개, 4개, 8개의 IMU 센서 데이터를 사용하여 자세각을 산출한 결과를 의미한다. 이때 1-IMU는 단일 센서 조건이며, 2-IMU, 4-IMU, 8-IMU는 복수 센서의 측정값을 역분산 가중평균법으로 융합한 결과이다. 반면 8-IMU(-1), 8-IMU(-2), 8-IMU(-4), 8-IMU(-7)은 8개 IMU 센서의 측정값을 모두 취득한 뒤, 각 시점에서 평균으로부터 가장 멀리 떨어진 측정값을 각각 1개, 2개, 4개, 7개 제거하고 나머지 측정값에 대해 역분산 가중평균을 적용한 결과를 의미한다. 즉, 괄호 안의 -1, -2, -4, -7은 특정 IMU 센서 번호가 아니라, 이상치 영향을 줄이기 위해 제외한 측정값의 개수를 나타낸다.
역분산 가중평균법은 여러 센서가 동일한 물리량을 측정할 때 각 센서의 분산에 반비례하는 가중치를 부여함으로써 융합 추정값의 분산을 줄이는 방법이다. 본 연구에서는 다수의 IMU 센서가 평균적으로 참값에 가까운 값을 측정한다고 가정하고, 평균적인 측정 경향으로부터 멀리 떨어진 센서값에는 낮은 가중치를 부여하였다. 또한 특정 센서의 일시적 고장, 충격, 진동 또는 순간적인 측정 특이점이 전체 융합 결과에 과도하게 반영되는 것을 방지하기 위해, 평균에서 가장 먼 m개의 측정값을 제외한 뒤 나머지 측정값에 대해 역분산 가중평균을 적용하는 보완 절차를 함께 사용하였다. 이러한 방식은 최종보고서에서 제시된 다중 IMU 융합 알고리즘의 핵심 절차에 해당한다.
Fig. 2에서 단일 IMU 조건은 순간적인 스파이크와 진동성 편차가 비교적 크게 나타나는 반면, 복수 IMU를 사용한 융합 조건에서는 전체 시계열이 상대적으로 완만하고 안정적인 형태를 보인다. 특히 8-IMU 결과는 1-IMU 조건에 비해 Pitch angle과 Roll angle의 급격한 변동이 완화되는 경향을 보이며, 이는 다중 센서 융합이 개별 MEMS IMU의 노이즈와 순간 이상값 영향을 줄이는 데 기여했음을 보여준다.
한편 8-IMU(-1), 8-IMU(-2), 8-IMU(-4), 8-IMU(-7)의 비교는 8개 IMU 전체를 사용한 융합 과정에서 이상 측정값 제거 개수 m이 자세각 시계열에 미치는 영향을 보여주기 위한 것이다. m이 작을 경우에는 대부분의 센서 정보를 유지하면서 일부 극단값만 제거하는 효과가 있으며, m이 커질수록 융합에 사용되는 측정값 수가 줄어들어 이상치 영향은 줄일 수 있으나 다중 센서 평균화의 효과도 함께 감소할 수 있다. 따라서 Fig. 2는 단순히 센서 수가 많을수록 항상 우수하다는 의미라기보다, 다중 IMU 융합에서 센서 수, 센서별 노이즈 수준, 이상 측정값 제거 조건이 자세각 안정성에 함께 영향을 미친다는 점을 보여주는 결과로 해석할 수 있다.
다만 본 결과는 절대 기준센서와 비교한 정량 정확도 검증이라기보다, 실제 주행 및 계측 과정에서 얻어지는 자세각 신호의 상대적 안정성을 비교한 결과로 해석하는 것이 타당하다. 본 연구에서 다중 IMU 융합의 목적은 고정밀 상용 관성항법장치를 대체하는 데 있다기보다, MEMS IMU 기반의 저비용 임베디드 플랫폼에서 실시간 주행 상태 추정의 신뢰성을 높이는 데 있다.
4.2 관경 및 이동거리 추정 결과
관경 추정 실험은 실제 직경 25.15 cm의 배관을 대상으로 수행하였다. 세 가지 측정 조건에서 산출된 직경은 각각 25.80 cm, 25.16 cm, 25.58 cm로 나타났으며, 이에 해당하는 오차율은 각각 2.58 %, 0.04 %, 1.71 %였다. 이 결과는 초음파 센서의 배치 방향과 측정 조건에 따라 일부 편차가 존재하더라도, 전체적으로는 원형 단면의 직경을 실용적인 수준에서 복원할 수 있음을 보여준다. 특히 최소 오차가 0.04 % 수준으로 나타난 점은 제안한 원 기반 직경 산출 방식이 배관 형상 계측의 기초 수단으로 충분한 가능성을 가짐을 시사한다.
이동거리 추정 실험에서는 홀 센서와 자석을 이용한 오도메트리 방식을 적용하였으며, 직선 구간 주행을 5회 반복하여 검증하였다. 레이저 거리 측정기와 비교한 결과, 모든 반복 실험에서 이동거리 오차율은 1.5 % 이내로 나타났다. 이는 별도의 외부 위치추적 장치 없이도 로봇의 상대 이동량을 안정적으로 산출할 수 있음을 의미하며, Dead reckoning 기반 3차원 위치 인식의 입력값으로 사용하기에 충분한 수준으로 판단된다. 관경 추정과 이동거리 추정 결과를 종합하면, 제안한 센서 조합은 관 형상과 이동량을 동시에 계측하는 기본 모듈로서 유효하다고 볼 수 있다.
한편 이동거리 추정 결과는 직선 시험 구간 기준의 검증 결과이므로, 실제 관내 환경에서 동일한 수준의 오차가 항상 유지된다고 단정할 수는 없다. 실제 지중 관로에서는 곡률 변화, 벽면 접촉, 퇴적물, 수분, 표면 마찰 변화 등에 의해 바퀴 슬립이 발생할 수 있으며, 이는 오도메트리 기반 거리 추정과 Dead reckoning 누적 오차를 증가시킬 가능성이 있다. 따라서 본 연구의 결과는 홀 센서 기반 거리 추정이 기본 입력값으로서 실용성을 가짐을 보여주는 것으로 이해하는 것이 적절하며, 향후에는 IMU와의 불일치 검출, 초음파 기반 벽면 기준 재보정, 관 이음부 또는 굴곡부를 이용한 구간 보정 등의 추가 보완이 필요하다.
Summary of diameter and travel-distance estimation results
4.3 자율주행 및 3차원 인식 결과
초음파 센서를 이용한 자율주행 실험에서는 배관의 굴곡 구간을 인식하여 조향각을 자동으로 조정할 수 있었으며, 시험 트랙의 곡관 구간에서도 벽면 충돌 없이 목적 구간까지 주행이 가능하였다. 이는 Bicycle kinematic model 기반 조향 제어가 직선 구간뿐 아니라 곡선 구간에서도 유효하게 작동할 수 있음을 보여준다. 특히 본 연구에서 자율주행의 의미는 고속 주행이나 복잡한 자율판단을 구현하는 데 있다기보다, 관내와 같은 협소 공간에서 중심선을 유지하며 안전하게 이동할 수 있는 실용적 주행보조 기능을 구현하는 데 있다. 이 점에서 제안한 초음파 기반 조향 보정 방식은 비교적 단순한 센서 구성으로도 관내 주행 안정성을 확보할 수 있는 접근으로 평가된다.
Fig. 3은 Dead Reckoning 기반 3D trajectory GUI의 예를 나타낸다. 화면에는 로봇 전방 카메라 영상과 함께 시간에 따라 누적된 상대 이동 궤적이 실시간으로 표시되며, 주행 종료 후 저장된 데이터를 이용하여 동일한 경로를 다시 재구성할 수 있었다. 제안한 시스템은 자세각, 이동거리, 관경 정보를 단일 GUI에서 통합 시각화함으로써, 단순한 영상 모니터링을 넘어 실제 탐사 중 로봇이 어떠한 경로로 이동하고 있는지를 직관적으로 파악할 수 있는 운용 환경을 제공하였다. 이는 관내 주행 시스템이 단순 계측 장치가 아니라, 주행 상태와 환경 정보를 동시에 제공하는 현장형 탐사 플랫폼으로 확장될 수 있음을 보여준다.
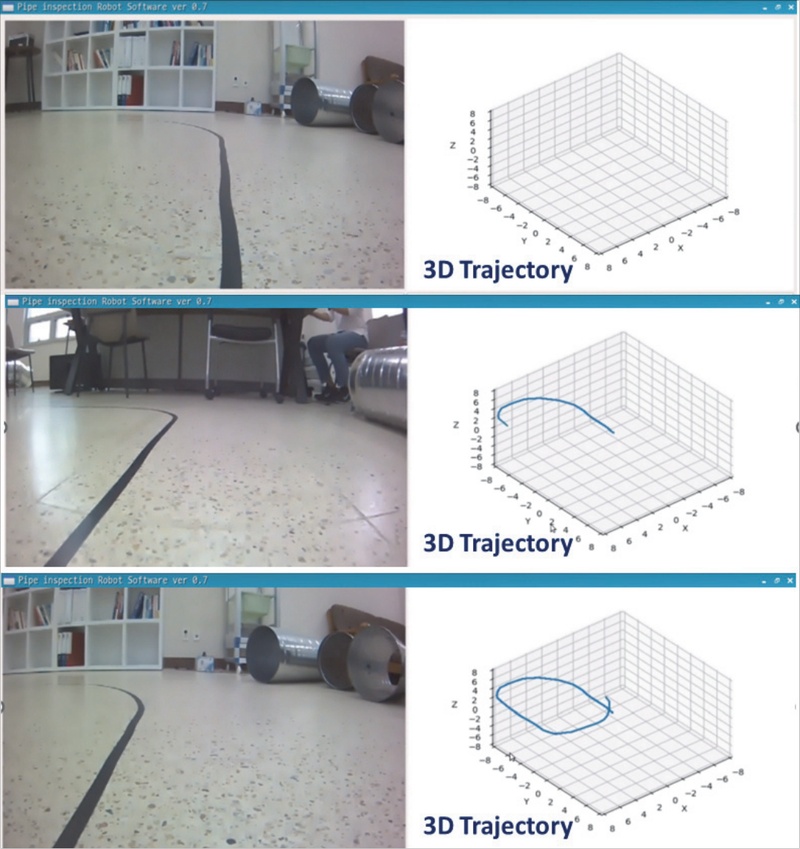
Examples of 3D trajectory GUI during robot driving
그러나 본 연구의 3차원 위치 인식은 절대 위치 지도의 정밀 복원보다는 상대 경로의 실시간 시각화에 초점을 둔 것이다. 따라서 장거리 주행이나 복합 곡관이 연속되는 실제 관망에서는 Dead reckoning 특성상 누적 오차가 증가할 수 있다. 또한 앞서 언급한 바와 같이 바퀴 슬립이 커지는 경우 이동거리 추정 오차가 경로 복원 오차로 직접 이어질 수 있다. 그러므로 본 결과는 관내 탐사 중 상대 위치와 자세 변화를 실시간으로 파악하는 데 유효하다는 의미로 해석하는 것이 타당하며, 향후에는 Landmark 기반 보정이나 복수 센서 간 상호검증 절차를 도입함으로써 장거리 누적 오차를 줄일 필요가 있다.
4.4 장애물 인식 결과 및 고찰
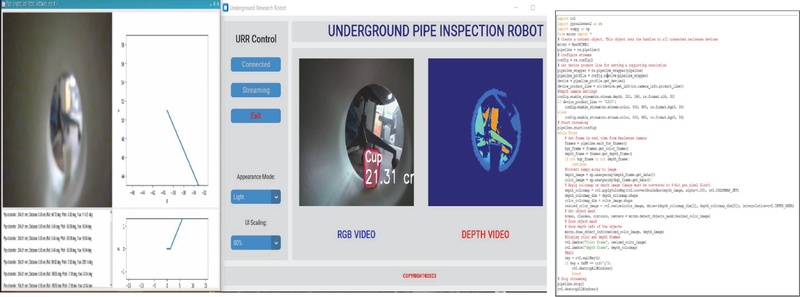
라이다 카메라와 영상처리 기반 AI 알고리즘을 적용한 결과, 배관 내부의 객체와 구조 변화에 관한 정보를 실시간으로 화면에 시각화할 수 있었다. Fig. 4는 실시간 장애물 인식 GUI의 예를 나타낸 것으로, 전처리와 의미론적 분할 과정을 거쳐 식별된 장애물 후보 영역이 거리 정보와 함께 표시된다. 이를 통해 배관 내부의 돌출물, 이물질, 단면 변화와 같은 요소를 주행 중 시각적으로 확인할 수 있었으며, 위치 인식 정보와 장애물 인식 결과를 동일한 화면에 통합함으로써 운용자의 상황 인식 능력을 향상시킬 수 있었다. 본 결과는 관내 탐사 시스템이 단순 영상 전송 수준을 넘어, 구조 변화와 잠재 장애 요소를 함께 제시하는 지능형 모니터링 플랫폼으로 동작할 수 있음을 보여준다.
Examples of real-time obstacle detection GUI during robot driving
다만 본 장애물 인식 결과 역시 시험 트랙 기반의 제어된 조건에서 획득된 것으로, 실제 지중 관로 환경의 모든 변수를 반영한 것은 아니다. 실제 현장에서는 조도 부족, 습도 증가, 수분 응결, 렌즈 오염, 관 표면 반사, 부유 이물질 등으로 인해 영상 품질과 인식 성능이 달라질 수 있다. 따라서 본 연구의 기여는 다양한 현장 조건에서의 완전한 강건성 검증에 있다기보다, 위치 인식과 장애물 인식을 단일 플랫폼과 GUI로 통합하여 운용 가능성을 확인하였다는 데 있다. 이와 함께 본 시스템의 실시간 통신은 실험실 수준의 LAN 및 Wi-Fi 환경에서 구현되었으므로, 실제 지중 관로 적용 시에는 유선 기반 Tethered 통신, 중계기 활용, 또는 온보드 저장 후 사후 다운로드 방식과 같은 보다 안정적인 통신 대안이 필요하다.
5. 결 론
본 연구에서는 지중매설관 내부 환경에서 활용 가능한 다중 센서 융합 기반 탐사 모빌리티 로봇 시스템을 제안하고, 관내 위치추정, 형상 계측, 자율주행 및 장애물 인식 기능을 통합적으로 구현하였다. 제안된 시스템의 의의는 다음과 같다.
- 1) Multiple IMU sensor module, ultrasonic sensors, Hall sensor, camera sensor 및 lidar camera를 통합하여 지중매설관 탐사에 필요한 하드웨어 및 소프트웨어 시스템을 구축하였다.
- 2) 다중 IMU 융합 기법을 적용하여 단일 IMU 사용 시보다 자세각 추정의 안정성을 향상시켰으며, 초음파 센서를 이용한 관경 추정에서는 세 가지 측정 방식에 대해 각각 2.58 %, 0.04 %, 1.71 %의 오차율을 확인하였다. 또한 홀 센서 기반 이동거리 추정에서는 5회 반복 실험 모두 1.5 % 이내의 오차를 보였다.
- 3) 초음파 센서를 이용한 자율주행 제어와 Dead reckoning 기반 3차원 위치 인식, 그리고 AI 기반 장애물 감지를 하나의 GUI 환경으로 통합함으로써 실제 관내 탐사 시스템으로서의 적용 가능성을 확인하였다.
따라서 제안한 시스템은 지중매설관 내부의 계측과 주행, 모니터링을 동시에 수행할 수 있는 통합형 탐사 플랫폼으로 활용될 수 있으며, 향후에는 다양한 관경 조건과 장거리 주행 환경에 대한 추가 검증을 통해 적용 범위를 더욱 확장할 필요가 있다.
Nomenclature
| ψ : | estimated yaw angle of robot, deg |
| s : | travel distance, m |
| D : | estimated pipe diameter, m |
| d : | measured distance from ultrasonic sensor to pipe wall, m |
| n : | Hall-sensor pulse count, - |
| δ : | steering angle, deg |
| ω : | fusion weight for each IMU signal, - |
| Subscripts | |
|---|---|
| i : | 𝑖-th sensor |
| k : | discrete time step |
| L : | left-side sensor |
| R : | right-side sensor |
References
-
S. W. Jaw and M. Hashim, “Locational Accuracy of Underground Utility Mapping Using Ground Penetrating Radar,” Tunnelling and Underground Space Technology, Vol.35, pp.20-29, 2013.
[https://doi.org/10.1016/j.tust.2012.11.007]

-
W. W. L. Lai, X. Dérobert and P. Annan, “A Review of Ground Penetrating Radar Application in Civil Engineering: A 30-Year Journey from Locating and Testing to Imaging and Diagnosis,” NDT & E International, Vol.96, pp.58-78, 2018.
[https://doi.org/10.1016/j.ndteint.2017.04.002]
-
J. M. Mirats-Tur and W. Garthwaite, “Robotic Devices for Water Main In-Pipe Inspection: A Survey,” Journal of Field Robotics, Vol.27, No.4, pp.491-508, 2010.
[https://doi.org/10.1002/rob.20347]
-
D. Lattanzi and G. Miller, “Review of Robotic Infrastructure Inspection Systems,” Journal of Infrastructure Systems, Vol.23, No.3, Paper No.0401 7004, 2017.
[https://doi.org/10.1061/(ASCE)IS.1943-555X.0000353]
-
C. Rusu and M. O. Tătar, “Adapting Mechanisms for In-Pipe Inspection Robots: A Review,” Applied Sciences, Vol.12, No.12, Paper No.6191, 2022.
[https://doi.org/10.3390/app12126191]
-
J. T. Kahnamouei and M. Moallem, “A Comprehensive Review of In-Pipe Robots,” Ocean Engineering, Vol.277, Paper No.114260, 2023.
[https://doi.org/10.1016/j.oceaneng.2023.114260]
-
C. H. Lee, G. H. Kim, J. J. Kim, B. S. Kim and S. G. Lee, “A Real-Time and Off-Line Localization Algorithm for an Inpipe Robot by Detecting Elbows,” Journal of Institute of Control, Robotics and Systems, Vol.20, No.10, pp.1044-1050, 2014.
[https://doi.org/10.5302/J.ICROS.2014.13.0005]
-
S. Edwards, R. Zhang, R. Worley, L. Mihaylova, J. Aitken and S. R. Anderson, “A Robust Method for Approximate Visual Robot Localization in Feature-Sparse Sewer Pipes,” Frontiers in Robotics and AI, Vol.10, Paper No.1150508, 2023.
[https://doi.org/10.3389/frobt.2023.1150508]
- S. Thrun, W. Burgard and D. Fox, Probabilistic Robotics, MIT Press, 2005.
- R. Siegwart, I. R. Nourbakhsh and D. Scaramuzza, Introduction to Autonomous Mobile Robots, 2nd Ed., MIT Press, 2011.
-
J. B. Bancroft and G. Lachapelle, “Data Fusion Algorithms for Multiple Inertial Measurement Units,” Sensors, Vol.11, No.7, pp.6771-6798, 2011.
[https://doi.org/10.3390/s110706771]
-
Y. G ao a nd T. D. B arfoot, “Tunable Virtual IMU Frame by Weighted Averaging of Multiple Non-Collocated IMUs,” IEEE International Conference on Robotics and Automation (ICRA), pp. 8596-8602, 2025.
[https://doi.org/10.1109/ICRA55743.2025.11127527]
-
J. C. P. Cheng and M. Wang, “Automated Detection of Sewer Pipe Defects in Closed-Circuit Television Images Using Deep Learning Techniques,” Automation in Construction, Vol.95, pp.155-171, 2018.
[https://doi.org/10.1016/j.autcon.2018.08.006]
-
Y. Li, H. Wang, L. M. Dang, H. K. Song and H. Moon, “Vision-Based Defect Inspection and Condition Assessment for Sewer Pipes: A Comprehensive Survey,” Sensors, Vol.22, No.7, Paper No.2722, 2022.
[https://doi.org/10.3390/s22072722]
-
J. T. Jung and A. Reiterer, “Improving Sewer Damage Inspection: Development of a Deep Learning Integration Concept for a Multi-Sensor System,” Sensors, Vol.24, No.23, Paper No.7786, 2024.
[https://doi.org/10.3390/s24237786]