시뮬레이션 기법을 활용한 기온별 전기자동차 효율 분석
Copyright Ⓒ 2026 KSAE / 251-08
This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License(http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium provided the original work is properly cited.
Abstract
Although ambient temperature significantly affects the driving range per charge and energy efficiency of electric vehicles, in real-world driving conditions, ambient temperature variations influence not only battery internal resistance but also driving resistances. In this study, an electric vehicle simulation model was developed using MATLAB/Simulink based on a theoretical road load formulation without coastdown test-based coefficients. Simulations were conducted under various ambient temperatures, road gradients (0 %, 3 %, and 6 %), and driving modes. The results show that increasing ambient temperature reduces driving and battery internal resistances, improving energy efficiency and driving range. For the MCT driving mode, as ambient temperature increased from -10 °C to 35 °C, the driving range per charge and energy efficiency improved by approximately 36 % and 37 %, respectively.
Keywords:
Road load, Battery internal resistance, Energy efficiency, Regenerative braking ratio, Electric vehicle simulation, Ambient temperature키워드:
도로 부하, 배터리 내부저항, 에너지 효율, 회생제동 비율, 전기자동차 시뮬레이션, 외기 온도1. 서 론
2025년, 전 세계에서 판매된 신규 자동차 가운데 4분의 1 이상이 전기자동차(Battery Electric Vehicle)인 것으로 나타났다. 전기자동차는 내연기관 차량에 비해 높은 에너지 효율을 가지며 주행 중 배출가스가 발생하지 않는다는 장점으로 기후 변화 대응 및 에너지 전환을 위한 주요 수단으로 주목받고 있다.
전기자동차의 1회 충전 주행거리는 소비자가 차량 성능을 평가하는 가장 핵심적인 지표 중 하나로, 전기자동차 보급 확대에 직접적인 영향을 미치는 요소이다. 동일한 배터리 용량을 가진 차량이라 하더라도 실제 주행 환경에서는 외기온도, 도로 조건, 주행 경로 및 운전 패턴에 따라 1회 충전 주행거리가 크게 달라질 수 있다. 특히 계절 변화에 따른 외기온도의 변화는 전기자동차의 에너지 소비 및 주행거리에 상당한 영향을 미치는 요인으로 알려져 있으며, 이는 사용자 관점에서 체감 성능 저하와 주행거리 예측에 대한 신뢰성 문제로 이어질 수 있다.
1회 충전 주행거리는 차량의 에너지 소비 특성에 의해 결정되며, 이는 배터리의 내부저항 및 공조 부하 뿐만 아니라 주행 중 차량에 작용하는 주행저항과 밀접한 관련이 있다. 기존의 전기자동차 에너지 소비 분석 연구들은 주로 배터리 온도 변화에 따른 내부저항 증가와 그로 인한 손실 에너지에 초점을 맞추어 왔다.1) 배터리 온도가 낮아질수록 내부저항이 증가하고, 동일한 출력 조건에서 손실 에너지가 증가한다는 사실은 다양한 시뮬레이션 및 실험 연구를 통해 보고된 바 있다.2)
이러한 접근 방식은 배터리 내부 요인이 에너지 소비에 미치는 영향을 설명하는 데에는 효과적이지만, 실제 주행 환경에서 외부 조건에 의해 변화하는 주행저항 특성에 대해서는 상대적으로 제한적인 분석이 이루어져 왔다.
일반적으로 차량의 주행저항은 Coastdown 시험을 통해 산출된 주행 저항 계수 (F0, F1, F2)를 기반으로 모델링 된다.3) Coastdown 시험은 실제 차량을 이용한 실험적 방법이라는 장점이 있으나, 특정 시험 환경에서 측정된 결과에 의존하기 때문에 외기 온도 변화에 따른 주행저항 특성을 직접적으로 반영하기 어렵다. 특히 공기 밀도 변화에 따른 공기저항과 온도 변화에 따른 타이어 구름저항 특성과 같이 온도 의존적인 주행저항 요소는 Coastdown 기반 계수만으로는 구현하는데 한계가 있다.
외기 온도의 변화는 타이어 고무 재질의 물성 변화에 영향을 미치며, 이는 타이어 구름저항 계수의 변화를 유발할 수 있다. 일반적으로 외기 온도가 낮아질수록 타이어의 강성이 증가하고 구름저항이 증가하는 경향이 나타난다. 이러한 특성이 실제 차량의 에너지 소비와 전비에 영향을 미칠 수 있음에도 불구하고, 기존 전기자동차 에너지 소비 시뮬레이션 연구에서는 구름저항의 온도 의존성이 충분히 고려되지 않은 한계가 존재한다.4)
이에 본 연구에서는 기존의 Coastdown 시험 기반 주행저항 모델을 사용하지 않고, 차량 주행저항을 구성하는 구름저항, 공기저항, 가속저항, 구배저항을 이론식 기반으로 산출하였다. 이를 바탕으로 외기 온도 변화에 따른 주행저항 변화를 반영할 수 있는 MATLAB/Simulink 기반 전기자동차 시뮬레이션 모델을 구성하고, 다양한 온도 및 주행 조건에서의 에너지 소비 특성을 분석하였다. 또한 시뮬레이션 기반 분석의 신뢰성을 확보하기 위해 약 3년에 걸쳐 취득한 실도로 주행 시험의 주행 데이터를 활용하였다. 해당 데이터는 다양한 외기 온도 조건과 주행 경로를 포함하고 있어 실제 주행 환경을 폭넓게 반영할 수 있다. 이론식 기반 주행저항 모델을 통해 산출된 전비 및 회생제동 비율을 실도로 주행 데이터로부터 계산된 결과와 비교⋅분석함으로써 타당성을 검증하였다.
2. 전기자동차 시뮬레이션 모델링
2.1 모델 구성
본 연구에서는 Fig. 1과 같이 MATLAB/Simulink를 활용하여 시뮬레이션을 위한 전기자동차 모델을 구현하였다. 타이어 및 휠 반경, 차량에 요구되는 주행저항(구동력), 차속을 사용하여 모터의 토크, 속력을 구한 후 인버터와 배터리 출력까지 역순으로 계산하는 Backward 방식을 기반으로 모델링 하였다.5) 마지막으로 SOC(State of Charge)가 0 %에 도달하면 시뮬레이션이 종료되도록 설정하였다.2)
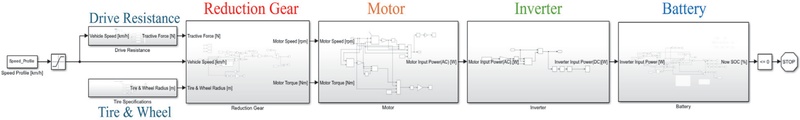
Electric vehicle model schematic diagram
차량 주행시 요구되는 총 주행저항은 공기저항, 구름저항, 구배저항 및 가속저항의 합으로 구성된다.
각 저항력은 다음과 같다.6)
| (1) |
| (2) |
| (3) |
| (4) |
ρ : Air density
Cd : Drag coefficient
A : Vehicle frontal area
V : Vehicle speed
Cr : Rolling resistance coefficient
m : Vehicle mass
g : Gravitational acceleration
θ : Road slope
a : Vehicle acceleration
공기저항 Rd은 차량이 주행하며 공기를 밀어내는 과정에서 발생하는 저항으로, 식 (1)과 같이 차량의 속도의 제곱에 비례하며 공기저항계수와 전면투영면적, 공기밀도에 의해 계산된다.
구름저항 Rr은 타이어의 탄성 변형과 노면과의 접촉 과정에서 발생하는 히스테리시스 손실에 의해 발생하며 식 (2)와 같이 구름저항계수와 차량 질량, 중력가속도 그리고 도로 경사에 따른 차량 중량의 노면 수직성분 cosθ의 곱으로 계산된다.
구배저항 Rg은 도로 경사로 인해 차량 중량이 주행 방향으로 분해되면서 발생하는 저항 성분으로, 식 (3)과 같이 차량 질량, 중력가속도 그리고 도로 경사에 따른 노면 접선 방향 성분 sinθ의 곱으로 계산된다.
가속저항 Ra은 식 (4)과 같이 차량의 질량과 가속도의 곱으로 계산되며, 주로 출발 및 가속구간에서 유효하게 작용한다.
주행저항 성분 중 공기저항과 구름저항은 외기 온도 변화에 민감하게 반응하는 항으로, 본 연구에서는 공기저항과 구름저항에 초점을 두어 진행하였다.
공기저항 계산식에 포함되어 있는 공기밀도 ρ는 외기 온도에 따라 변화한다. 공기밀도를 구하는 식은 다음과 같다.
| (5) |
R : Specific gas constant of air
T : Air temperature
P : Atmospheric pressure
공기밀도는 이상기체 상태방정식에 따라 외기 온도가 낮아질수록 증가하므로 동일한 주행 속도 조건에서도 저온 환경에서는 공기저항이 증가하게 된다.
구름저항 계산식에 포함되어 있는 구름저항계수 Cr는 외기 온도 변화에 따라 달라진다. 이는 주로 타이어 물성 변화의 영향을 받는다. 선행 연구에 따르면, 외기 온도가 낮아질수록 타이어 고무의 강성이 증가하여 변형에 따른 에너지 손실이 커지며, 이로 인해 구름저항이 증가한다. 따라서 동일한 주행 속도 조건에서도 저온 환경에서는 구름저항계수가 상대적으로 크게 나타난다.
이에 따라 외기 온도 변화에 따른 구름저항의 영향을 정량적으로 반영하기 위해, 구름저항계수를 외기 온도의 함수로 식 (6)과 같이 정의하였다.7)
| (6) |
K : Temperature correction factor, 0.0123
Tamb,ref : Reference ambient temperature, 298.15 [K]
Tamb : Ambient temperature
Ptire : Tire pressure
r0, r1, r2 : Rolling resistance speed coefficients, 5.0619, -0.0343, 0.0002
V : Vehicle speed
본 식에서 외기 온도 Tamb와 기준 외기 온도 Tamb,ref의 차이는 온도보정계수 K를 통해 구름저항계수에 반영되며, 이를 통해 저온 조건에 구름저항이 증가하는 특성을 고려할 수 있다. 또한 구름저항계수는 차량 속도에 대한 이차 다항식 형태로 표현되어, 주행 속도에 따른 구름저항의 변화를 함께 반영한다. 이와 같은 구름저항계수 모델을 적용함으로써, 서로 다른 외기 온도 조건에서의 구름저항을 계산할 수 있다.
본 모델에 적용된 온도보정계수(K) 및 구름저항 속도계수(ri)는 시뮬레이션 대상 차량과 동일한 사양의 차량을 대상으로 1년 이상 수행된 실도로 주행 연구를 통해 도출된 값이다. 해당 값은 -10 °C에서 35 °C에 이르는 광범위한 외기 온도 범위에서 400회 이상의 주행 테스트를 거쳐 산출되었다.7) 이를 통해 확보된 높은 신뢰도는 본 연구의 시뮬레이션 모델이 다양한 기온 조건에서의 구름 저항 특성을 정밀하게 대변하는 근거가 된다.
2.2 배터리
배터리는 전기자동차의 에너지 저장 장치로서 주행거리와 에너지 효율을 결정하는 핵심요소이다. 본 연구에서는 배터리의 동적특성과 SOC(State of Charge) 및 에너지 손실을 파악하기 위해 상세 모델링을 진행하였다.8)
차량 주행 시 요구되는 구동력으로부터 모터 출력이 계산되며, 해당 출력에 모터 효율 특성을 반영하여 배터리에서 요구되는 전력을 계산하였다. 본 연구에서는 배터리에서 일어나는 다양한 손실 요인 중 내부저항에 의해 발생하는 에너지 손실에 초점을 두었다.
이를 반영하기 위해 Fig. 2와 같이 개방 회로 전압(Open circuit voltage)과 내부저항(Internal resistance)으로 구성된 등가회로 모델을 적용하였다. 해당 모델은 배터리의 전기적 특성을 단자 전압과 단자 전류의 관계로 단순화하여 표현할 수 있다는 장점이 있다.
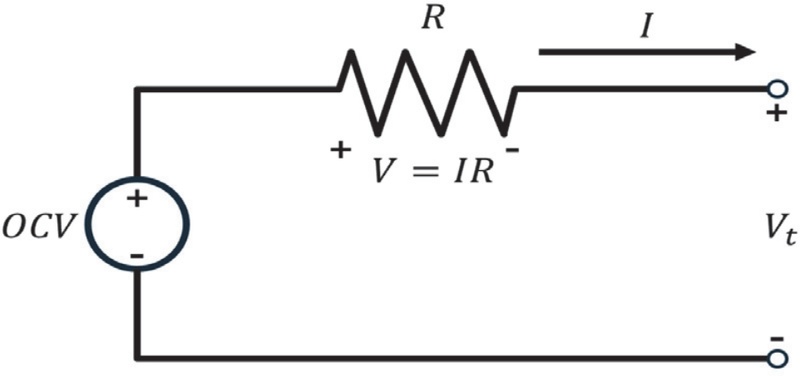
Equivalent circuit model considering internal resistance
배터리 등가회로 모델의 주요 파라미터는 개방 회로 전압 OCV, 내부저항 R, 배터리 파워(Battery power) Pbat으로 전기적인 성질에 따라 식 (7)~(10)과 같이 진행하여 전류에 대한 이차방정식으로 근의 공식을 이용하여 요구 전력 및 SOC에 따른 내부저항, 개방 회로 전압을 통해 사용되는 전류, SOC 등이 계산된다. SOC 추정 방법은 전류 적산법을 이용하였고 식 (11)과 같다.8)
| (7) |
| (8) |
| (9) |
| (10) |
| (11) |
2.3 모델 파라미터 분석
모델 구성에 사용된 차량의 제원은 Table 1과 같다.

Vehicle specifications for simulation
Fig. 3은 본 연구에서 사용된 SOC 변화에 따른 개방회로전압(OCV) 곡선을 나타낸다. SOC가 감소함에 따라 OCV는 전반적으로 완만한 감소 경향을 보이며, 특히 SOC가 10 % 미만으로 하락하는 구간에서는 전압이 급격하게 감소하는 특성을 나타낸다.
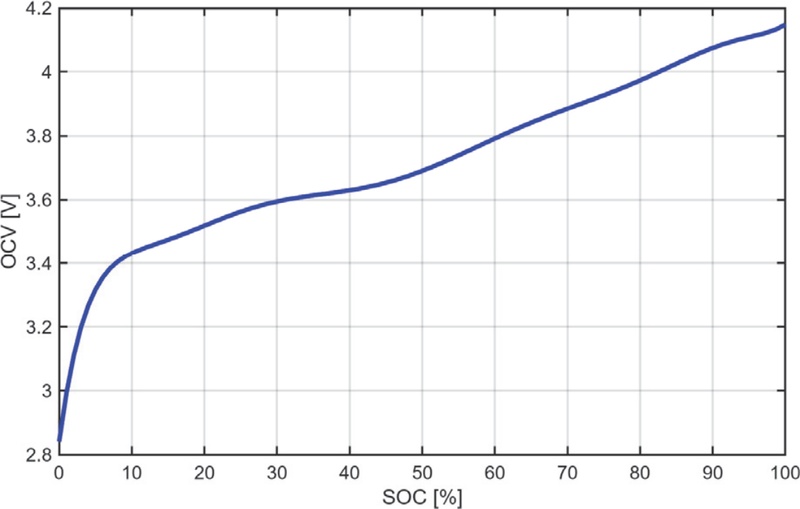
OCV-SOC curve of the battery used for this study
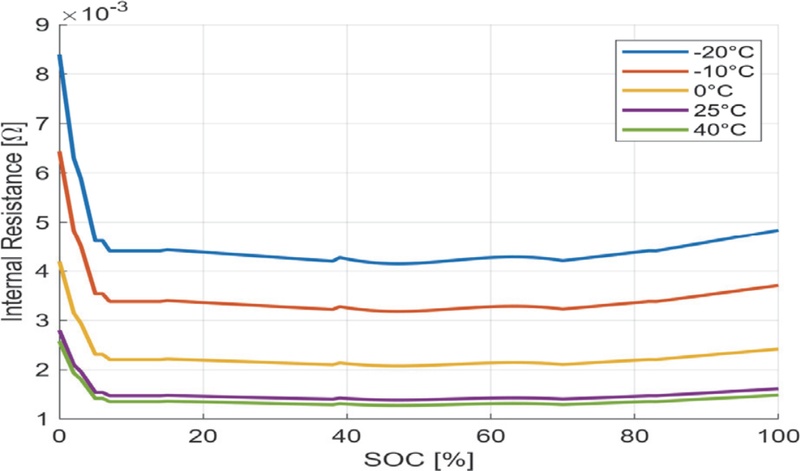
Fig. 4는 SOC 변화와 배터리 온도에 따른 배터리 내부저항 값을 보여준다. 일반적으로 상온 이상의 온도에서는 내부 저항 크기가 크지 않으나, 저온으로 내려갈수록 내부저항이 많이 증가한다.9) 배터리 온도가 40 °C일 때 내부저항이 가장 낮고, 배터리 온도가 -20 °C일 때 가장 높다.
Battery internal resistance depending on battery temperature
본 연구에서 사용된 시뮬레이션 모델에서는 Fig. 4의 그래프로부터 배터리 온도와 SOC에 따른 배터리 내부저항 값을 읽어와 반영함으로써 온도의 영향도를 반영하였다.2)
2.4 시뮬레이션 진행 방법
시뮬레이션은 주행 조건에 따른 에너지 소비 특성을 분석하기 위하여 주행모드, 도로구배, 외기 온도 및 배터리 온도를 주요 변수로 설정하였다. 각 변수의 조합을 달리하여 총 9개의 시뮬레이션 Case를 구성하였다. 각 Case에 대한 상세한 조건은 Table 2에 정리하여 나타내었다.
Simulation conditions
실도로 주행 환경에서는 도로 구배가 지속적으로 변화하며, 이는 차량의 에너지 소비 특성에 영향을 미친다. 이를 반영하기 위하여 3 %와 6 %의 도로 구배 조건을 적용하였다.10) 적용한 방법은 앞서 설명한 구름저항, 구배저항 식 (2), 식 (3)에 도로구배 3 %와 6 %에 대응하는 각도를 대입하였다.
주행모드는 복합 주행 사이클인 MCT(Multi Cycle Test) 모드와, 도심 주행 사이클인 UDDS(Urban Dynamometer Driving Schedule) 모드, 고속도로 주행 사이클인 HWFET(Highway Fuel Economy Test) 모드 총 3가지 주행모드로 시뮬레이션을 진행하였다.
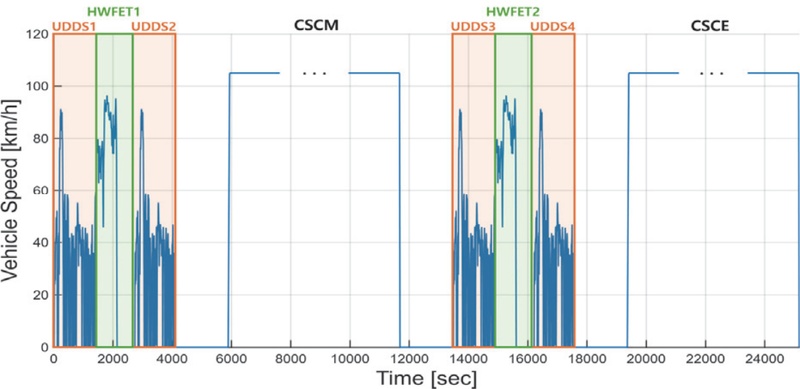
Fig. 5는 MCT의 속도 프로파일을 나타낸 그래프이다.
Composition of MCT driving mode
MCT는 도심 주행 사이클(UDDS 모드) → 고속도로 주행 사이클(HWFET 모드) →도심 주행 사이클(UDDS 모드) → 정속 주행 사이클(CSC(Constant Speed Cycle) 모드) 순서로 조합하여 2회 주행하는 방식이다.11)
CSC는 연속적으로 일정한 속도로 주행하는 정속 주행 구간을 의미한다. MCT 내 CSC 구간은 배터리 SOC를 일정 수준까지 감소시키는 역할을 수행하며, 이를 통해 SOC 구간별 에너지 소비 특성을 분석할 수 있다. CSCM(Constant Speed Cycle Middle) 구간이 길어짐에 따라 SOC가 낮은 구간을 정확하게 반영하기 어렵기 때문에 CSCE(Constant Speed Cycle End) 구간은 총 주행거리의 20 % 이내로 주행하도록 CSCM 구간의 주행시간을 설정한다.12) 그러나 외기 온도 변화에 따라 구름저항 및 공기저항이 달라지며, 동일한 속도 조건에서도 단위 시간당 에너지 소비량이 변화하게 된다. 이로 인해 동일한 CSC 주행시간을 적용할 경우, 온도 조건에 따라 SOC 감소량에 차이가 발생할 수 있다. 따라서 각 외기온도 조건에 따른 주행저항 변화를 고려하여 CSC 구간의 주행시간을 조절하여 시뮬레이션을 진행하였다. 이와 같이 완충 상태에서 완전 방전될 때까지 MCT 모드 1회 주행을 수행하였다.
MCT모드 다음으로, UDDS모드와 HWFET 모드는 별도의 조정 없이 완충 상태에서 완전 방전될 때 까지 반복 주행을 수행하며 City 주행과 Highway 주행에서의 배터리 손실과 에너지 효율을 분석하였다.
3. 시뮬레이션 모델 검증
시뮬레이션 모델 검증을 위해 약 3년간 동일 경로를 주행한 실도로 주행 데이터를 가지고 검증을 진행하였다. 주행 데이터 수집을 위해 차량의 OBD-Ⅱ(On-Board Diagnostics Ⅱ) 시스템을 활용하여 10 Hz의 간격으로 데이터를 수집하였다.
3.1 검증 차량 및 주행 경로
검증은 시뮬레이션 모델 제작의 표본이 된 차량을 사용하였다. 77.4 kWh 용량의 배터리와 단일 전기 구동 모터가 탑재된 중형급 전기 승용차를 모델 검증에 사용하였다. 제원은 Table 3에 나타내었다.
Vehicle specifications of the real-world driving tests
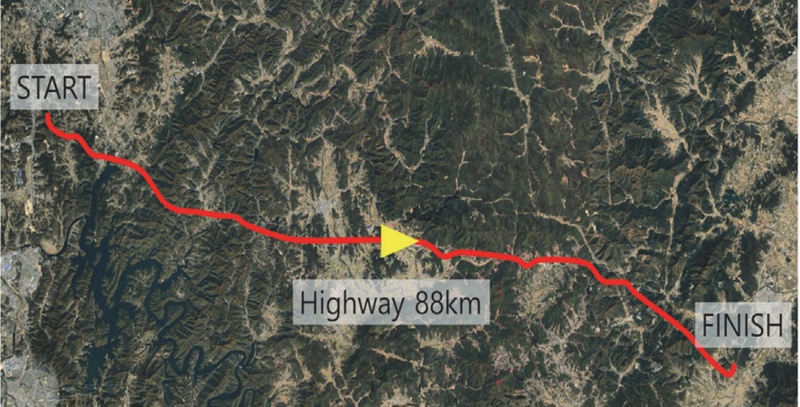
시뮬레이션 모델 검증에 사용된 주행 데이터의 주행 경로 A를 Fig. 6에 나타내었다. 해당 경로의 총 이동 거리는 약 88 km이며, 경로의 대부분은 고속도로 구간으로 구성되어 있다. 주행 중 차량은 약 100~110 km/h 범위에서 안정적인 주행이 이루어졌다.
Driving route A
3.2 시뮬레이션 모델 검증 방법
시뮬레이션 모델 검증에는 외기 온도 변화에 따른 주행 특성의 영향을 명확히 분석하기 위하여 히트펌프 및 PTC 히터의 작동에 따른 보조 부하 영향을 배제할 수 있는 모터 측 데이터를 활용하였다.
| (12) |
| (13) |
| (14) |
| (15) |
Pm : Motor mechanical power
Tm : Motor torque
Nm : Motor speed (RPM)
ωm : Motor angular velocity
Etrac : Traction energy
Eregen : Regenerative energy
Enet : Net energy consumption
식 (12)와 같이 모터의 회전수(RPM)을 각속도로 변환한 후 모터의 토크와 각속도의 곱을 통해 모터의 기계적 출력을 계산하였다. 이렇게 산출된 모터의 출력은 식 (13), 식 (14)와 같이 시간에 대해 적분하여 에너지로 환산하였으며, 출력의 부호에 따라 구동 에너지와 회생 에너지로 구분하였다. 모터 출력이 0보다 큰 구간은 차량을 구동하기 위해 사용된 에너지로 정의하고, 0보다 작은 구간은 감속 과정에서 회수된 회생 에너지로 정의하였다. 식 (15)와 같이 순 사용 에너지는 구동 에너지에서 회생 에너지를 차감하여 산출하였다. 해당 값들을 사용하여 아래의 식 (16)~(17)을 토대로 계산한 값들을 통해 시뮬레이션 검증을 진행하였다.
| (16) |
| (17) |
3.3 시뮬레이션 모델 검증 수행
실도로 주행 데이터에서 취득한 차량 속도 데이터와 외기 온도 값을 시뮬레이션 모델에 그대로 적용하여 시뮬레이션을 수행하였으며, 도출된 결과를 실도로 주행 데이터 분석을 통해 산출된 결과와 비교⋅분석하였다.
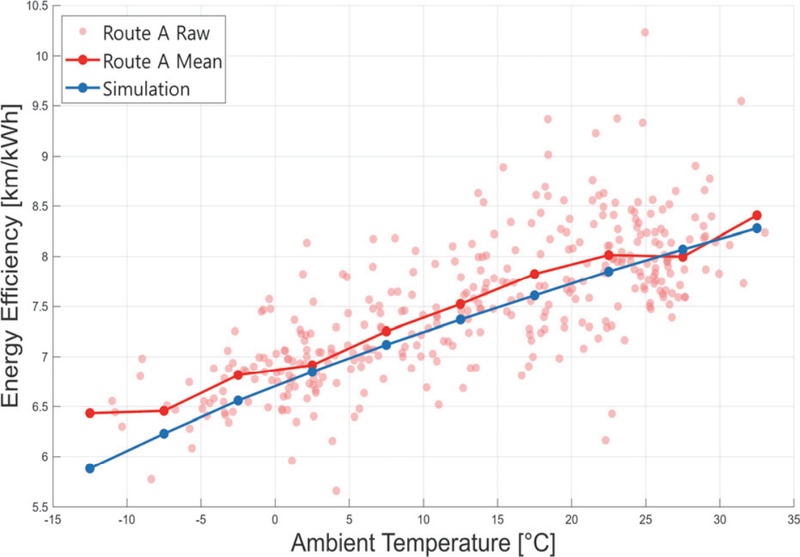
Fig. 7은 실도로 주행 데이터로부터 산출된 전비(Energy efficiency)와 시뮬레이션 결과를 비교한 그래프이다.
Comparison of energy efficiency between real-world driving data and simulation
빨간색 그래프는 실도로 주행 데이터로부터 도출된 전비 결과로, 각 주행 데이터별 평균값을 하나의 점으로 나타내어 그래프를 정리하였다. 각 점은 해당 주행 데이터에서 취득한 외기 온도의 평균값을 x축으로, 전비의 평균을 y축으로 하여 표현하였다. 실도로 주행 데이터에서 계산된 전비의 값은 외기 온도가 상승할수록 전비가 상승함에 따라 증가하는 경향을 보였다.
시뮬레이션 결과를 나타낸 파란색 그래프에서도 동일한 경향이 나타났으며, 외기 온도가 상승할수록 공기저항 및 구름저항이 줄어들고 배터리 내부저항이 감소하여 전비가 상승하는 것을 확인할 수 있었다.
본 모델의 신뢰성을 정량적으로 검증하기 위해 실측값과 시뮬레이션 결과 간의 평균 절대 오차율 (Mean absolute percentage error)을 분석하였다. 분석 결과, 전체 온도 구간에서의 평균 오차율은 2.8 %로 산출되었다. 이를 통해 시뮬레이션 모델이 실도로 주행 환경의 온도 변화에 따른 에너지 효율 특성을 정밀하게 모사하고 있음을 입증한다.
Fig. 8은 실도로 주행 데이터로부터 산출된 회생제동 비율(Regenerative braking ratio)과 시뮬레이션 결과를 비교한 그래프이다.
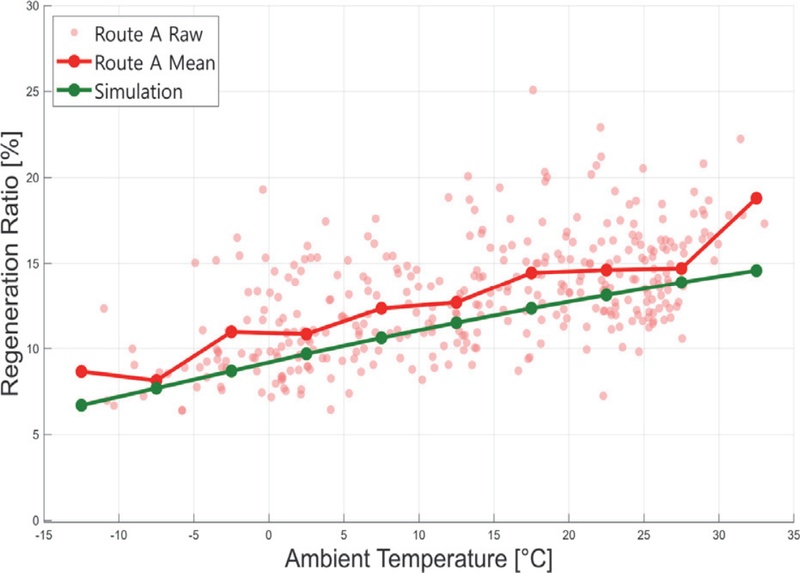
Comparison of regenerative braking ratio between real-world driving data and simulation
앞서 살펴본 그래프와 마찬가지로, 빨간색 그래프는 실도로 주행 데이터로부터 도출된 회생제동 비율 결과로, 각 주행 데이터별 평균값을 하나의 점으로 나타내어 그래프를 정리하였다. 각 점은 해당 주행 데이터에서 취득한 외기 온도의 평균값을 x축으로, 회생제동 비율의 평균을 y축으로 하여 표현하였다. 실도로 주행 데이터에서 계산된 회생제동 비율은 외기 온도가 상승함에 따라 증가하는 경향을 보였다.
시뮬레이션 결과를 나타낸 녹색 그래프에서도 동일한 경향이 나타났으며, 외기 온도가 상승할수록 공기저항 및 구름저항이 줄어들고 감속 시 회생제동의 주요 원인이 되는 가속저항의 상대적 비중이 증가하여 회생제동 비율이 증가함을 확인할 수 있었다.
본 모델의 신뢰성을 정량적으로 검증하기 위해 실측값과 시뮬레이션 결과 간의 평균 절대 오차율 (Mean Absolute Percentage Error)을 분석하였다. 분석 결과, 전체 온도 구간에서의 평균 오차율은 13.53 %로 산출되었다. 이를 통해 시뮬레이션 모델이 실도로 주행 환경의 온도 변화에 따른 회생 제동 특성을 유의미하게 모사하고 있음을 확인하였다.
이상의 비교⋅분석을 통해 시뮬레이션 모델의 타당성을 확인하였으며, 이를 기반으로 다음 절에서는 시뮬레이션 결과를 중심으로 주행 조건 변화에 따른 전기자동차 효율 특성을 분석한다.
4. 시뮬레이션 결과 분석
시뮬레이션을 결과를 바탕으로 네 가지 주요 결과 값을 분석하였다.
1회 충전 주행거리는 SOC[%]가 100에서 0까지 사용하며 주행한 총 주행거리이다.
전비는 앞서 제시한 식 (16)에 따라 Table 1에 제시된 배터리 전체 에너지(77.05 kWh) 대비 주행거리로서 계산하였다.
배터리 열 손실률은 식 (18)~(19)에 따라 배터리 순 사용 에너지 대비 배터리 손실 에너지로서 계산하였다.
회생제동 비율은 앞서 제시한 식 (17)에 따라 구동에 사용된 에너지 대비 회생 에너지로서 계산하였다.
| (18) |
| (19) |
4.1 1회 충전 주행거리
Fig. 9(a)는 도로 구배 0 % 조건에서 MCT 주행 모드에 대해 외기 온도 및 배터리 온도 변화에 따른 1회 충전 주행거리를 나타낸 결과이다. 온도가 증가함에 따라 1회 충전 주행거리는 증가하는 경향을 보였다. -10 °C 조건에서는 436 km로 가장 낮은 주행거리를 보인 반면, 35 °C에서는 595 km로 증가하여 약 36 %의 주행거리 향상이 나타났다. 이러한 결과는 온도 증가에 따라 공기저항 및 구름저항이 감소하고 배터리 내부저항이 감소하기 때문이다.
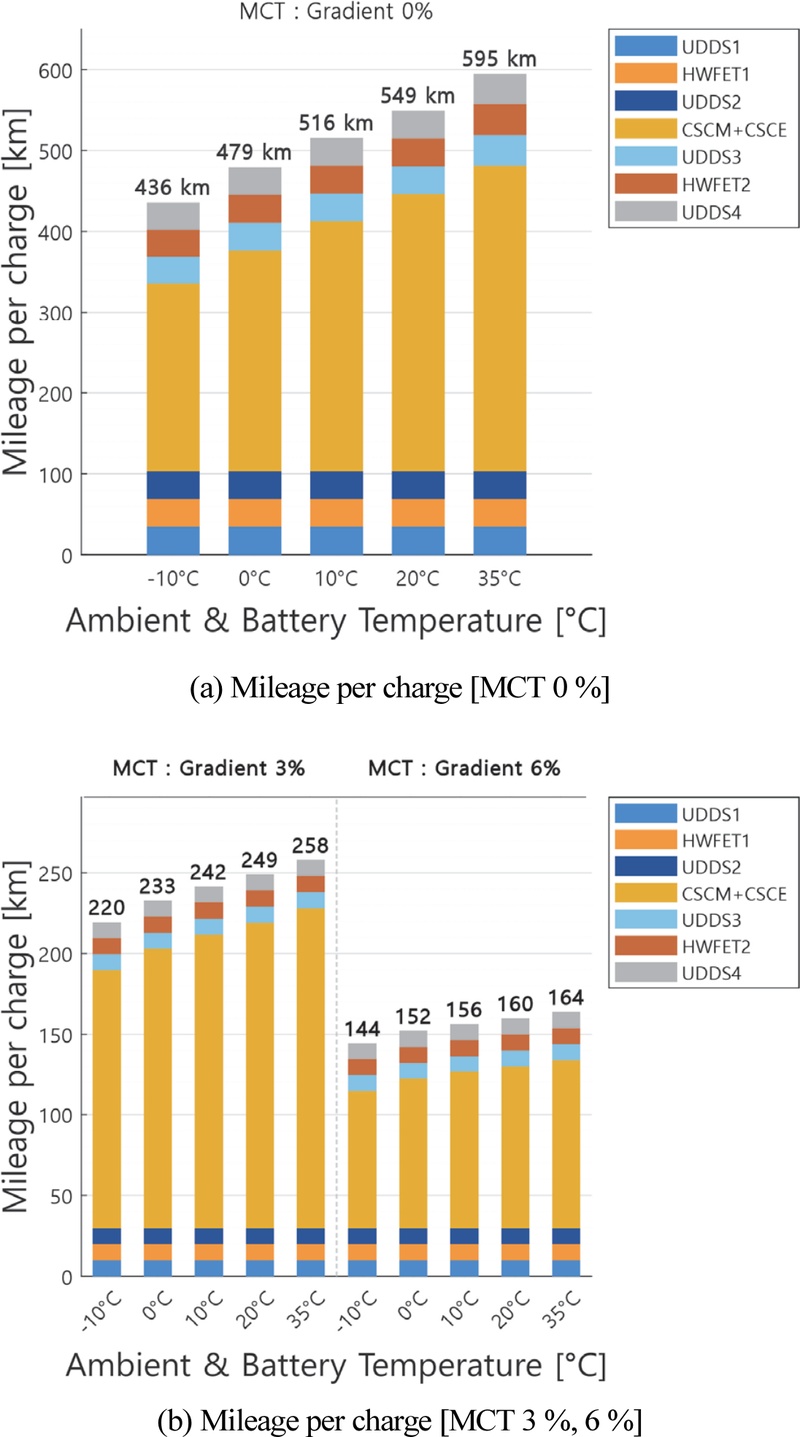
Driving range per charge under MCT conditions according to road gradient and temperature
Fig. 9(b)는 도로 구배 3 %, 6 % 조건에서의 결과이다. 도로 구배 0 %와 동일하게 온도가 증가함에 따라 1회 충전 주행거리는 증가하는 경향을 보였다. 하지만, 도로 구배 3 % 조건에서는 -10 °C 대비 35 °C에서의 주행거리가 약 17 % 향상되었고 도로 구배 6 % 조건에서는 약 14 % 향상되었다. 도로의 구배가 상승함에 따라서 온도 상승에 따른 1회 충전 주행거리 증가 폭이 상대적으로 좁은 것을 확인할 수 있다. 이는 높은 구배 조건에서의 구배저항에 의한 에너지 소모가 지배적으로 작용하여 공기저항 및 구름저항의 효과를 상대적으로 감소시켰다는 것을 알 수 있다.
Fig. 10(a)는 도로 구배 0 % 조건에서 UDDS 주행 모드에 대해 외기 온도 및 배터리 온도 변화에 따른 1회 충전 주행거리를 나타낸 결과이다. UDDS 주행 모드는 도심 주행 사이클 특성상 가⋅감속 구간이 빈번하게 발생하여 회생제동 비율이 높게 나타난다. 이로 인해 MCT 주행 모드 대비 1회 충전 주행거리가 상대적으로 길게 나타나는 것을 확인할 수 있다. MCT 주행모드와 마찬가지로, UDDS 주행 모드에서도 온도가 증가함에 따라 1회 충전 주행거리가 증가하는 경향을 보였다. 도로 구배 0 % 조건에서 UDDS 주행 모드의 1회 충전 주행거리는 -10 °C에서 593 km로 나타났으며, 온도가 35 °C로 증가함에 따라 855 km까지 약 44 %의 주행거리 향상이 나타났다.
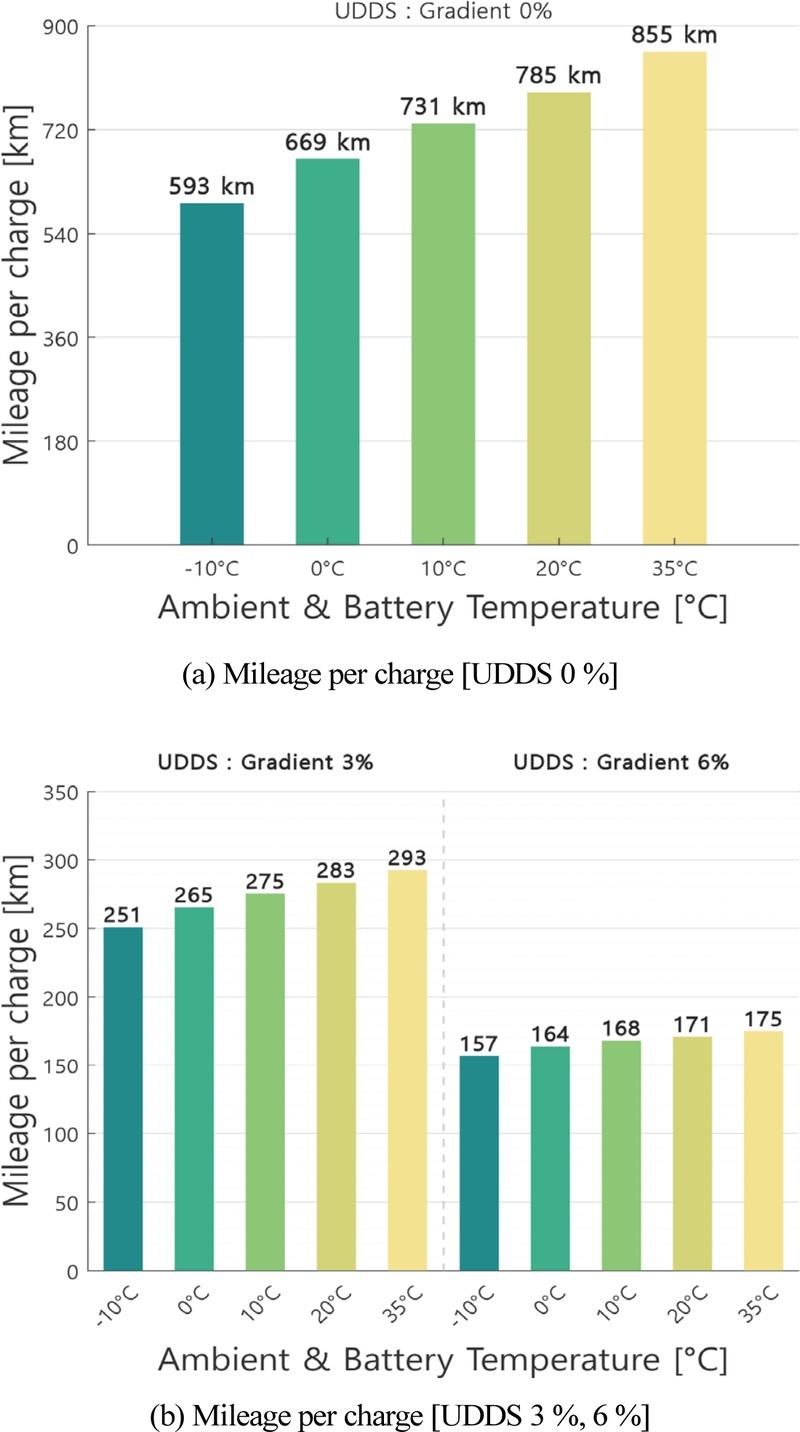
Driving range per charge under UDDS conditions according to road gradient and temperature
Fig. 10(b)는 도로 구배 3 %, 6 % 조건에서의 결과이다. 도로 구배 3 % 조건에서는 -10 °C 대비 35 °C에서의 주행거리가 약 17 % 향상되었고 도로 구배 6 % 조건에서는 약 11 % 향상되었다. 이는 앞서 설명한 바와 같이, 높은 구배 조건에서는 구배저항에 의한 에너지 소모가 지배적으로 작용하기 때문이다. 이와 더불어, 도로 구배 3 %, 6 %와 같은 높은 구배 조건에서는 MCT 주행 모드와 UDDS 모드 간의 1회 충전 주행거리 차이가 크지 않게 나타났다.
Fig. 11(a)는 도로 구배 0 % 조건에서 HWFET 주행 모드에 대해 외기 온도 및 배터리 온도 변화에 따른 1회 충전 주행거리를 나타낸 결과이다. HWFET 주행 모드는 고속도로 주행 사이클 특성상 정속 주행 구간의 비중이 높고 가⋅감속 빈도가 상대적으로 낮아, UDDS 주행 모드 대비회생제동 비율이 낮게 나타난다. 이로 인해 동일한 온도 조건에서도 UDDS 주행 모드에 비해 1회 충전 주행거리가 상대적으로 짧게 나타났다. MCT와 UDDS 주행 모드와 마찬가지로, HWFET 주행 모드에서도 온도가 증가함에 따라 1회 충전 주행거리가 증가하는 경향을 보였다. 도로 구배 0 % 조건에서 HWFET 주행 모드의 1회 충전 주행거리는 -10 °C에서 546 km로 나타났으며, 온도가 35 °C로 증가함에 따라 785 km까지 약 44 %의 주행거리 향상이 나타났다.
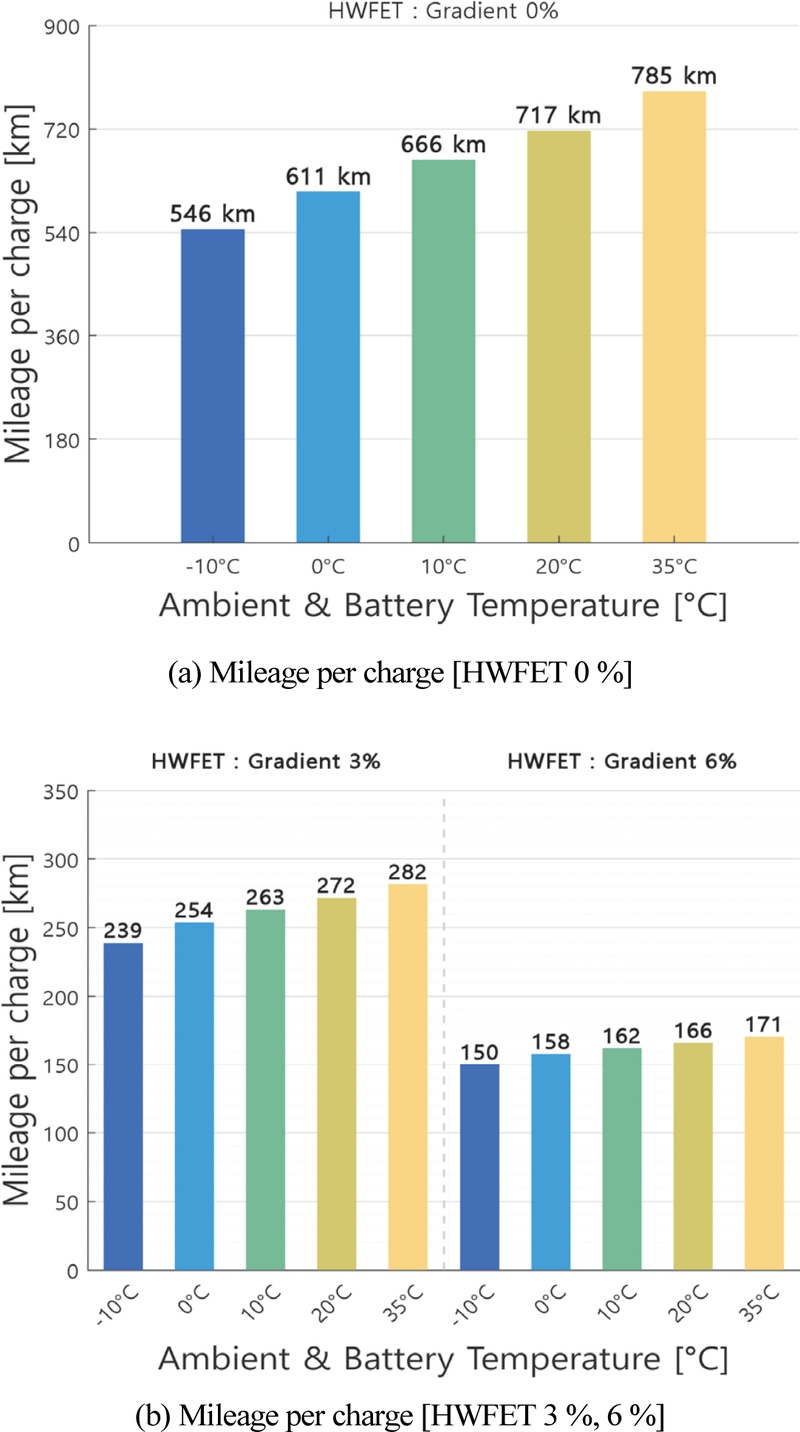
Driving range per charge under HWFET conditions according to road gradient and temperature
Fig. 11(b)는 도로 구배 3 %, 6 % 조건에서의 결과이다. 도로 구배 3 % 조건에서는 -10 °C 대비 35 °C에서의 주행거리가 약 18 % 향상되었고 도로 구배 6 % 조건에서는 약 14 % 향상되었다. MCT 및 UDDS 주행 모드와 동일하게, 도로 구배가 증가함에 따라 온도에 상승에 따른 주행거리 향상 효과는 억제되는 경향을 보였다. 또한, 세 가지 주행 모드 모두 도로 구배 3 %, 6 %와 같은 높은 구배 조건에서는 도로 구배 0 % 조건 대비 주행 모드 간의 1회 충전 주행거리 차이가 감소하는 것으로 나타났다.
4.2 전비 및 배터리 열 손실률
Fig. 12(a)는 도로 구배 0 % 조건에서 MCT 주행 모드에 대해 온도 변화에 따른 전비(km/kWh)와 배터리 열 손실률을 함께 나타낸 결과이다. 배터리 열 손실률은 -10 °C에서 2.69 %로 가장 높게 나타났으며, 온도 상승에 따라 감소하여 35 °C에서는 0.86 %로 약 3.1배 차이를 보였다. 이는 배터리 온도 상승에 따라 내부저항이 감소함으로써 주행 중 발생하는 열 손실이 저감되었기 때문이다. 한편, 전비는 -10 °C에서 5.62 km/kWh, 35 °C에서 7.68 km/kWh까지 약 37 % 향상되었다. 이러한 결과는 배터리 온도 상승에 따른 내부저항 감소 효과와 더불어, 외기 온도가 상승함에 따라 구름저항 및 공기저항이 저감되었기 때문이다.
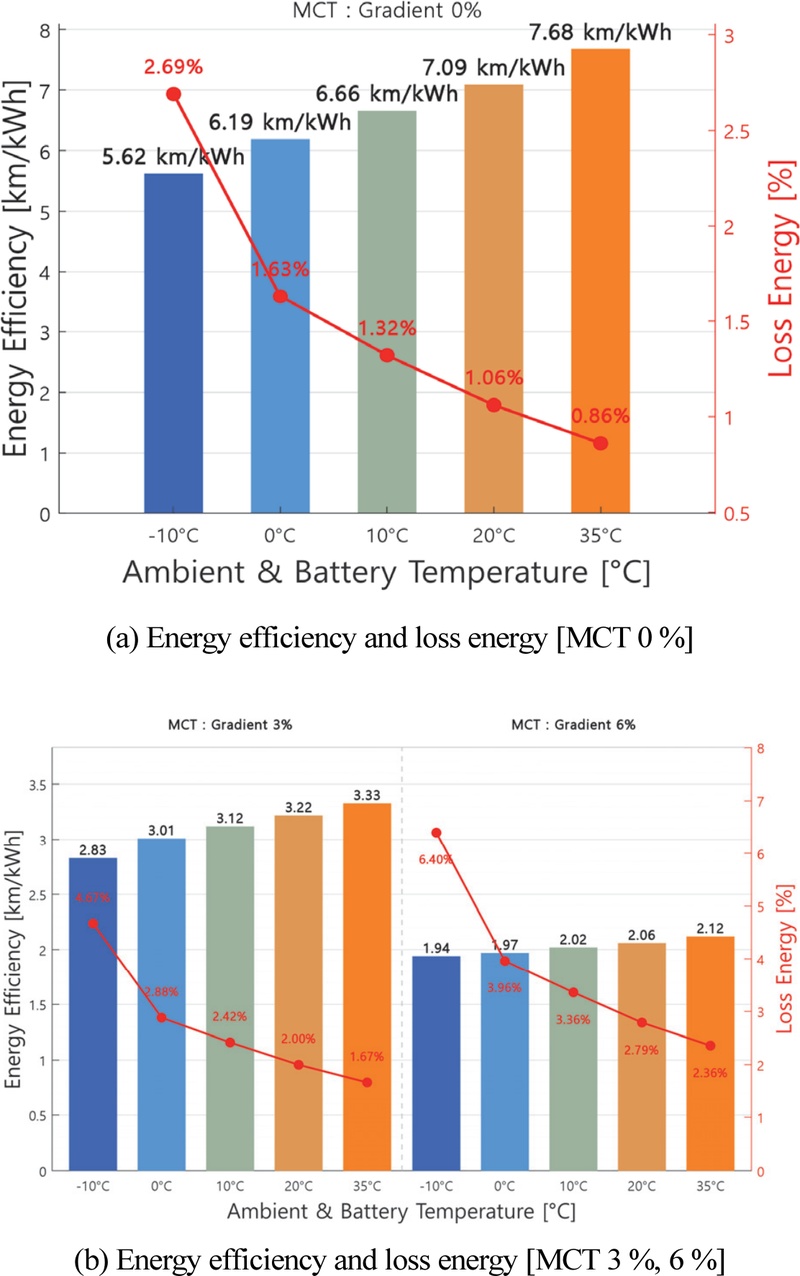
Energy efficiency and battery energy loss ratio under MCT conditions according to road gradient and temperature
Fig. 12(b)는 도로 구배 3 %, 6 % 조건에서 MCT 주행 모드에 대해 배터리 온도 변화에 따른 전비와 배터리 열 손실률을 함께 나타낸 결과이다. 도로 구배 3 % 조건에서의 배터리 열 손실율은 -10 °C에서 4.67 %로 가장 높게 나타났으며, 온도 상승에 따라 감소하여 35 °C에서는 1.67 %로 약 2.8배 차이를 보였다. 도로 구배 6 % 조건에서는 -10 °C에서 6.40 %로 가장 높게 나타났으며, 점점 감소하여 35 °C에서는 2.36 %로 약 2.7배 차이를 보였다. 이와 같이 도로 구배 0 % 조건 대비 도로 구배 3 %, 6 % 조건에서 배터리 열 손실율이 더 높게 나타났다. 이는 도로 구배가 증가할수록 구배저항이 추가적으로 발생하여 차량을 구동하기 위해 요구되는 구동력이 증가하기 때문이다. 이에 따라 배터리에서 요구되는 출력 및 전류가 증가하여, 배터리 열 손실(I2R)이 증가하게 된다. 그 결과, 도로 구배가 높을수록 배터리 열 손실률이 증가하는 경향을 보인다.
한편, 전비는 도로 구배 3 % 조건에서는 -10 °C에서 2.83 km/kWh, 35 °C에서 3.33 km/kWh까지 약 18 % 향상되었으며, 도로 구배 6 % 조건에서는 각각 1.94 km/kWh와 2.12 km/kWh로 약 9 % 향상되었다. 앞서 살펴본 1회 충전 주행거리 결과와 같이, 높은 구배 조건에서는 구배 저항에 의한 에너지 소모가 지배적으로 작용하여 공기저항 및 구름저항의 효과를 상대적으로 감소시켰다는 것을 알 수 있다.
Fig. 13(a)는 도로 구배 0 % 조건에서 UDDS 주행 모드에 대해 온도 변화에 따른 전비와 배터리 열 손실률을 함께 나타낸 결과이다. UDDS 주행 모드는 도심 주행 사이클 특성상 가⋅감속 구간이 빈번하게 발생하여 회생제동 비율이 높게 나타나며, 이로 인해 MCT 주행 모드 대비 전비가 높게 나타났다. MCT 주행 모드와 마찬가지로, UDDS 주행 모드에서도 온도가 증가함에 따라 배터리 열 손실률은 -10 °C에서 3.83 %로 가장 높게 나타났으며, 온도 상승에 따라 감소하여 35 °C에서는 1.93 %로 약 2배 차이를 보였다.
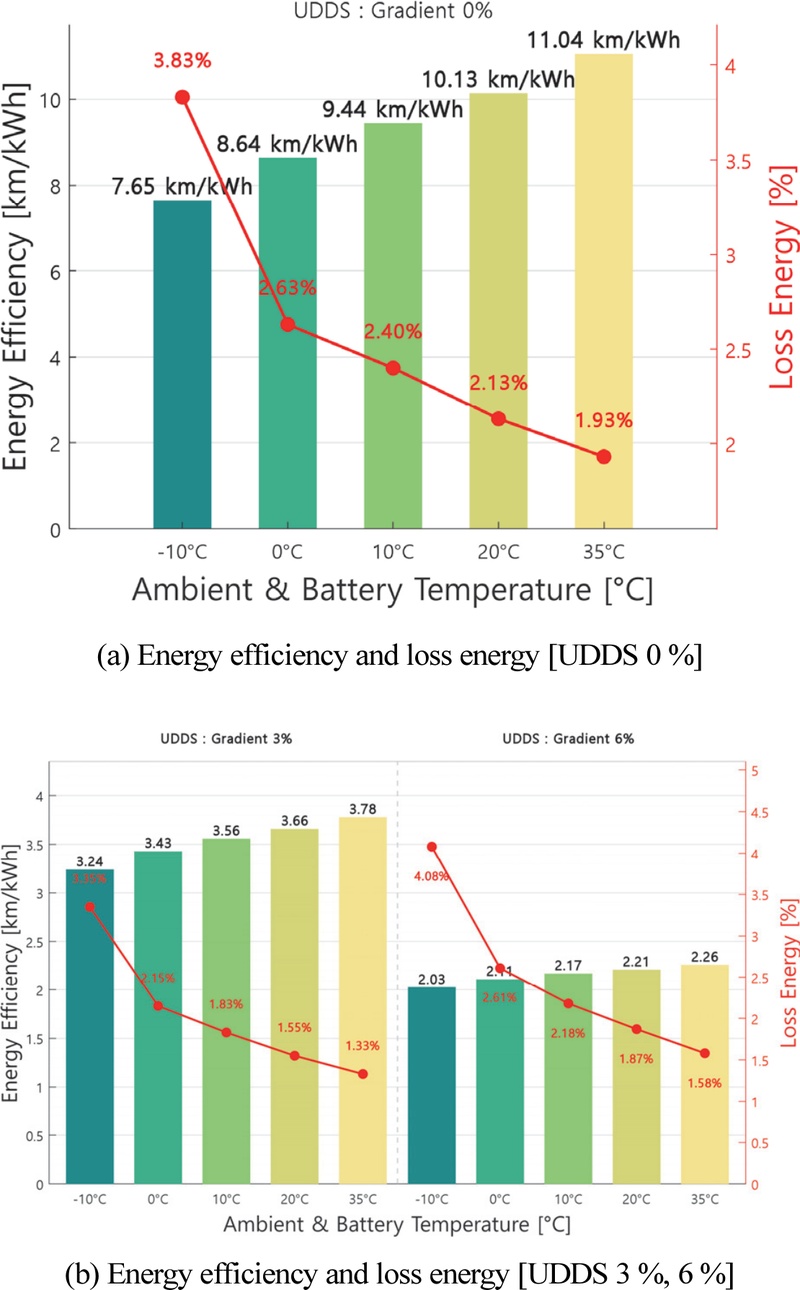
Energy efficiency and battery energy loss ratio under UDDS conditions according to road gradient and temperature
전비는 -10 °C에서 7.65 km/kWh, 35 °C에서 11.04 km/kWh까지 약 44 % 향상되었다. 이러한 결과는 앞서 설명한 바와 같이 배터리 온도 상승에 따른 내부저항 감소 와 외기 온도 상승에 따른 공기저항 및 구름저항 감소의 영향이 복합적으로 작용한 결과이다.
Fig. 13(b)는 도로 구배 3 %, 6 % 조건에서 UDDS 주행 모드에 대해 배터리 온도 변화에 따른 전비와 배터리 열 손실률을 함께 나타낸 결과이다. 도로 구배 3 % 조건에서의 배터리 열 손실률은 -10 °C에서 3.35 %로 가장 높게 나타났으며, 온도 상승에 따라 감소하여 35 °C에서는 1.33 %로 약 2.5배 차이를 보였다. 도로 구배 6 % 조건에서는 -10 °C에서 4.08 %로 가장 높게 나타났으며, 점점 감소하여 35 °C에서는 1.58 %로 약 2.6배 차이를 보였다.
하지만 UDDS 주행 모드의 배터리 열 손실률은 MCT 주행 모드와 달리 도로 구배 0 % 조건일 때 보다 도로 구배가 3 %, 6 %인 높은 구배 조건에서 더 낮게 나타났다. 이는 도로의 구배가 증가할수록 감속 구간에서도 구배 저항이 지속적으로 작용하여 회생제동량이 감소하여 배터리 충⋅방전 전류의 변동이 줄어들어 배터리 열 손실(I2R)이 감소한 것이다. 배터리 열 손실률은 도로 구배 3 %조건에서 가장 낮고, 도로 구배 6 % 조건에서는 다시 요구 구동력이 높아져 소폭 상승하는 경향을 보인다.
Fig. 14(a)는 도로 구배 0 % 조건에서 HWFET 주행 모드에 대해 온도 변화에 따른 전비와 배터리 열 손실률을 함께 나타낸 결과이다. HWFET 주행모드는 고속도로 주행 사이클 특성상 정속 주행 구간의 비중이 높고 가⋅감속 구간이 제한적이므로, UDDS 주행 모드 대비 회생제동 비율이 낮다. 이로 인해 UDDS 주행 모드 대비 전비가 낮게 나타났다. MCT 및 UDDS 주행 모드와 마찬가지로, HWFET 주행 모드에서도 온도가 증가함에 따라 배터리 열 손실률은 -10 °C에서 2.61 %로 가장 높게 나타났으며, 온도 상승에 따라 감소하여 35 °C에서는 1.04 %로 약 2.5배 차이를 보였다. 한편, 전비는 -10 °C에서 7.05 km/kWh, 35 °C에서 10.14 km/kWh로 약 44 % 향상되었다.
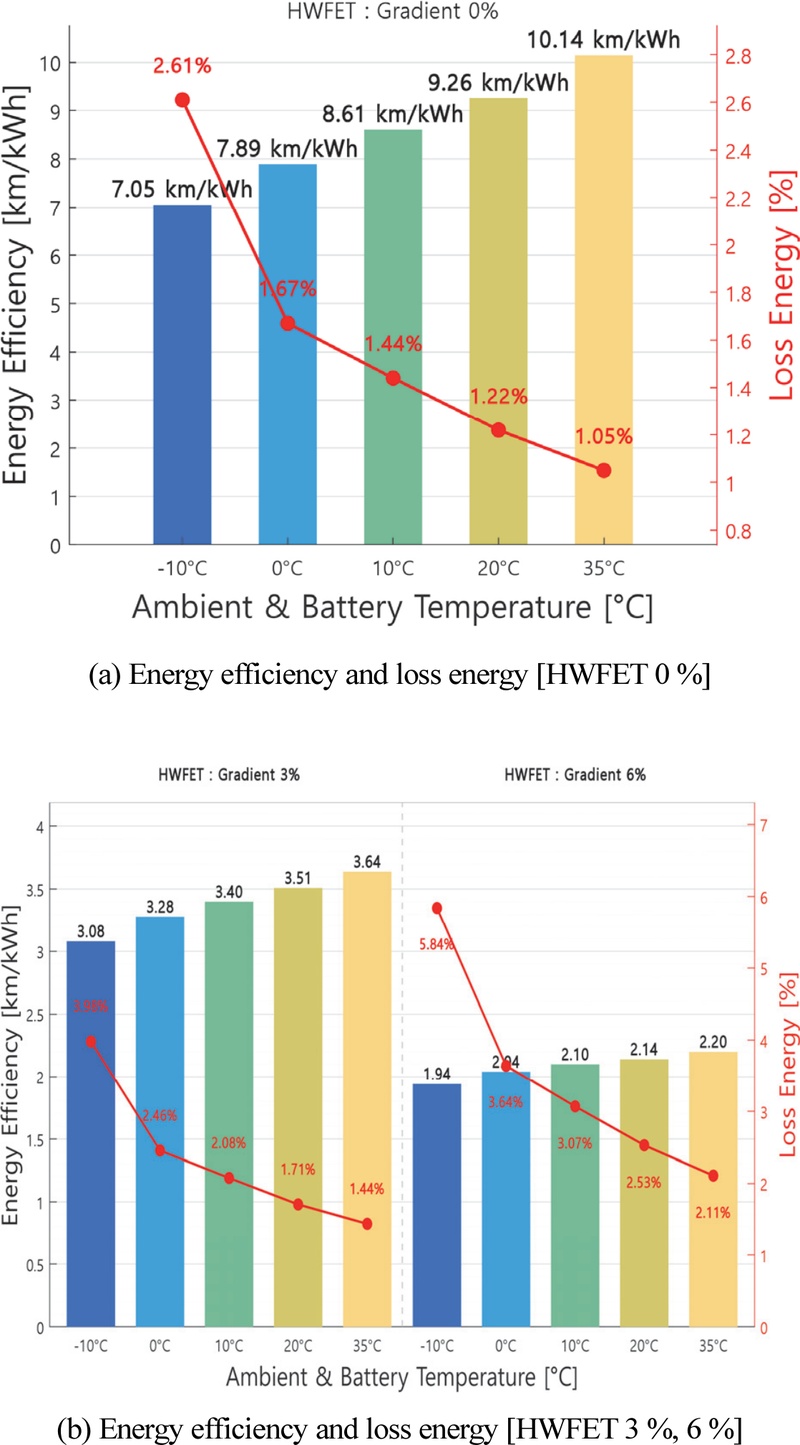
Energy efficiency and battery energy loss ratio under HWFET conditions according to road gradient and temperature
Fig. 14(b)는 도로 구배 3 %, 6 % 조건에서 HWFET 주행 모드에 대해 온도 변화에 따른 전비와 배터리 열 손실률을 함께 나타낸 결과이다. 도로 구배 3 % 조건에서의 배터리 열 손실률은 -10 °C에서 3.98 %로 가장 높게 나타났으며, 온도 상승에 따라 감소하여 35 °C에서는 1.44 %로 약 2.8배 차이를 보였다. 도로 구배 6 % 조건에서는 -10 °C에서 5.84 %로 가장 높게 나타났으며, 점점 감소하여 35 °C에서는 2.11 %로 약 2.8배 차이를 보였다. MCT 주행 모드와 동일하게 도로 구배가 증가할수록 배터리 열 손실률이 증가하는 경향을 보였다.
한편, 전비는 도로 구배 3 % 조건에서는 -10 °C에서 3.08 km/kWh, 35 °C에서 3.64 km/kWh까지 약 18 % 향상되었으며, 도로 구배 6 % 조건에서는 각각 1.94 km/kWh와 2.20 km/kWh로 약 13 % 향상되었다. MCT 및 UDDS 주행 모드와 동일하게 높은 구배 조건에서는 온도 상승에 따른 전비 향상 효과는 억제되는 경향을 보였다.
4.3 회생제동 비율
Fig. 15는 MCT 주행 모드에서 외기 온도 변화에 따른 회생제동 비율을 나타낸 결과이다. 모든 도로 구배 조건에서 외기 온도가 증가함에 따라 회생제동 비율은 완만하게 증가하는 경향을 보였다. 도로 구배 0 % 조건에서는 회생제동 비율이 -10 °C에서 4.01 %, 35 °C에서 4.68 %로 증가하였으며, 도로구배 3 % 및 6 % 조건에서도 각각 2.32 %에서 2.62 %, 1.37 %에서 1.56 %로 소폭 증가하였다. 이는 외기 온도 상승에 따라 공기저항 및 구름저항의 영향이 감소하면서, 감속 시 회생제동의 주요 원인이 되는 가속저항의 상대적 비중이 증가하였기 때문이다.
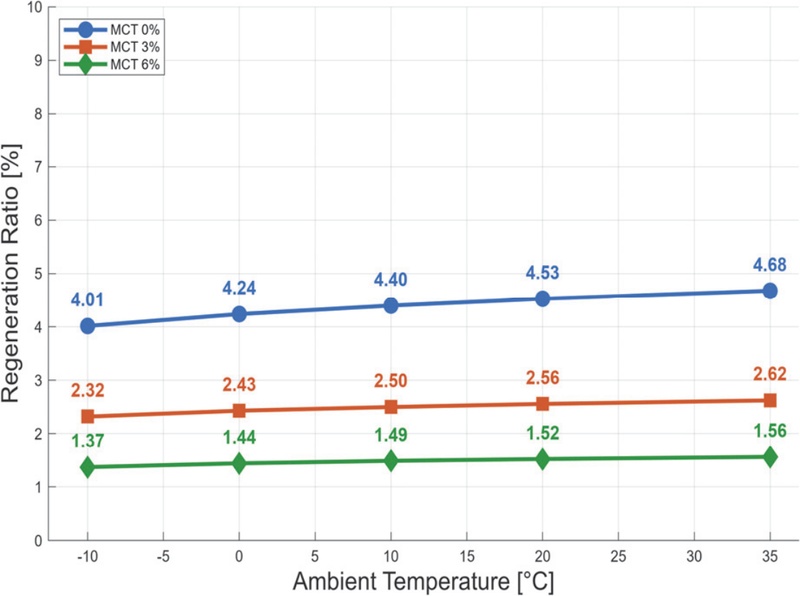
Regenerative braking energy ratio [MCT]
MCT 주행 모드는 Fig. 5와 같이 모든 외기 온도 조건에서 동일하게 UDDS 주행 모드 4회, HWFET 주행 모드 2회, 그리고 회생제동의 영향을 받지 않는 CSC 구간으로 동일하게 구성되어 있다. 이로 인해 온도 변화에 따른 주행 패턴의 차이가 제한적이며, 결과적으로 외기 온도 변화에 따른 회생제동 비율의 변화 폭이 상대적으로 작게 나타났다.
Fig. 16은 UDDS 주행 모드에서 외기 온도 변화에 따른 회생제동 비율을 나타낸 결과이다. UDDS 주행 모드는 도심 주행 사이클 특성상 가⋅감속 구간이 빈번하여 모든 도로 구배 조건에서 회생제동 비율이 높게 나타났다. 도로 구배 0 % 조건에서는 회생제동 비율이 -10 °C에서 29.48 %, 35 °C에서 41.22 %로 본 연구에서 고려한 모든 주행 모드 중 가장 높은 회생제동 비율을 보였다. 도로 구배 3 % 및 6 % 조건에서도 각각 9.18 %에서 11.78 %, 3.55 %에서 4.47 %로 소폭 증가하였다.
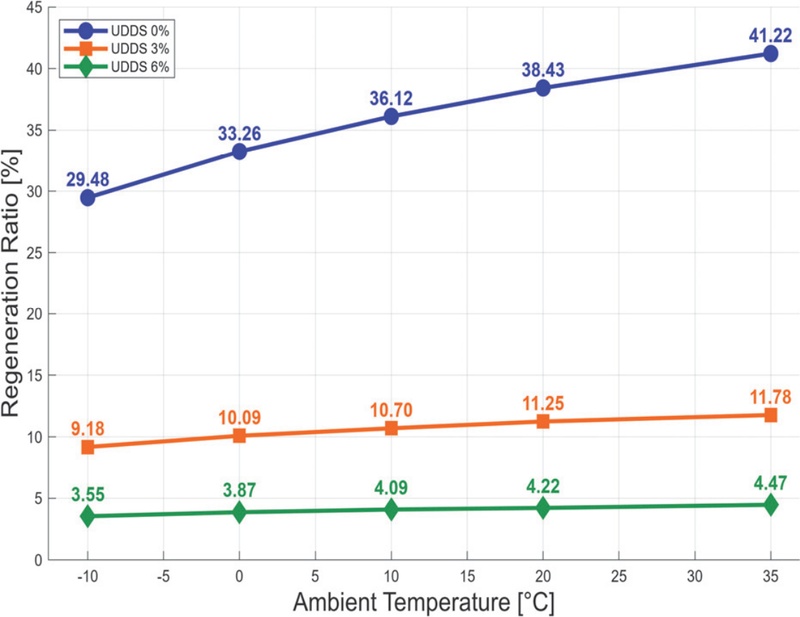
Regenerative braking energy ratio [UDDS]
이처럼, 높은 도로 구배 조건에서는 외기 온도 상승에 따른 회생제동 비율의 증가 폭이 상대적으로 작게 나타났다. 높은 도로 구배 조건에서 증가하는 비율이 낮게 나타났다. 이는 도로 구배가 증가 할수록 구배저항이 지속적으로 작용하여 감속 구간에서도 회생제동 개입이 제한되기 때문이다.
Fig. 17은 HWFET 주행 모드에서 외기 온도 변화에 따른 회생제동 비율을 나타낸 결과이다. HWFET 주행 모드는 고속도로 주행 사이클 특성상 정속 주행 구간의 비중이 높고 가⋅감속 구간이 제한적이므로, UDDS 주행 모드 대비 모든 도로 구배 조건에서 회생제동 비율이 낮게 나타났다. 도로 구배 0 % 조건에서는 회생제동 비율이 -10 °C에서 8.56 %, 35 °C에서 14.60 %로 증가하였으나, 이는 UDDS 주행 모드의 동일 조건 대비 현저히 낮은 수준이다. 또한 도로 구배 3 % 및 6 % 조건에서도 각각 1.73 %에서 2.42 %, 0.53 %에서 0.72 %로 소폭 증가하였다. 특히 도로 구배 6 % 조건의 -10 °C의 0.53 %는 본 연구에서 고려한 모든 주행 모드 및 도로 구배 조건에서 가장 낮은 회생제동 비율을 보였다. 다른 주행 모드와 마찬가지로, 높은 도로 구배 조건에서는 외기 온도 상승에 따른 회생제동 비율의 증가 폭이 상대적으로 작게 나타났다.
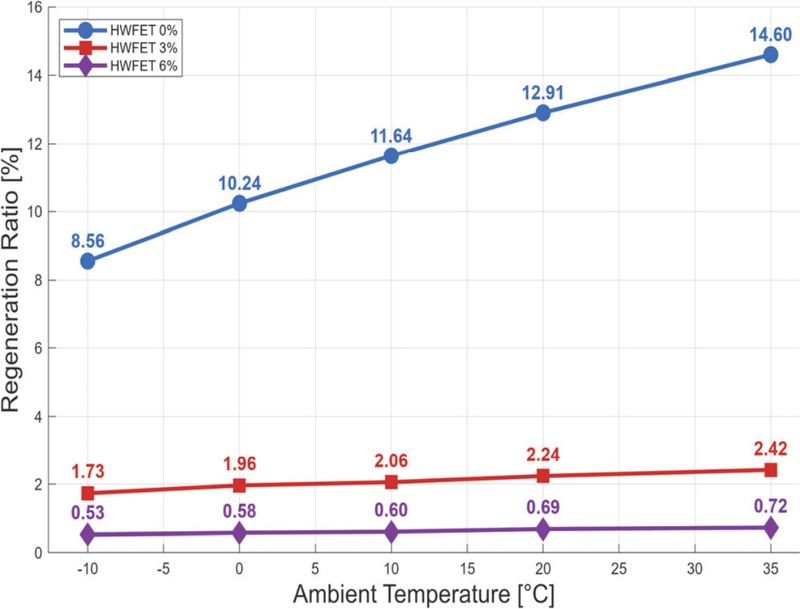
Regenerative braking energy ratio [HWFET]
5. 결 론
본 연구에서는 외기 온도 변화에 따른 전기자동차 효율을 분석하기 위해 MATLAB/Simulnk를 활용하여 이론식 기반 주행저항을 적용한 전기자동차 시뮬레이션 모델을 구현하여 다양한 시뮬레이션 조건에서 해석을 진행하였다. 본 연구에서 도출한 결론은 다음과 같다.
- 1) 외기 온도가 상승함에 따라 공기저항과 구름저항이 감소하고 배터리 내부저항이 저감되어 모든 주행 모드에서 전비와 1회 충전 주행거리가 증가하는 경향을 보였다.
- 2) 도로 구배가 증가할수록 구배저항의 영향이 지배적으로 작용하여, 온도 상승에 따른 전비 및 1회 충전 거리 주행거리 개선 효과는 상대적으로 감소하였다.
- 3) UDDS 주행 모드에서는 도로 구배 3 %, 6 % 조건에서는 감속 구간에서도 구배저항이 지속적으로 작용함에 따라 회생제동량이 감소하였으며, 이에 따라 배터리 충⋅방전 전류의 변동 폭이 줄어들어 배터리 열 손실이 감소하는 경향을 나타냈다.
- 4) 외기 온도가 상승함에 따라 모든 주행 모드에서 회생제동 비율이 증가하였다. 이는 외기 온도 상승으로 공기저항 및 구름저항의 영향이 감소하면서, 감속 시 회생제동의 주요 원인이 되는 가속저항의 상대적 비중이 증가하였기 때문이라고 분석된다.
- 5) 본 연구는 실제 저온 및 고온 환경에서 1회 충전 주행거리 감소의 핵심 요인인 공조 시스템(HVAC)부하에 대한 모델링은 포함되지 않았다. 향후 연구에서 공조 시스템의 전력 소모 특성을 통합하여 분석한다면, 실제 환경에 더욱 근접한 에너지 효율 예측이 가능할 것으로 판단된다.
- 6) 본 연구는 시뮬레이션 시 배터리 온도를 외기 온도와 동일하게 가정하였다. 그러나 실제 고부하 주행 모드(MCT, HWFET 등)에서는 배터리 자가 발열로 인해 배터리의 온도가 외기 온도보다 상승할 수 있다. 또한 배터리 냉⋅난방 시스템의 작동에 따라 배터리 온도가 추가적으로 변화할 수 있다. 이러한 온도 변화는 배터리 내부 저항에 영향을 미쳐 시뮬레이션 결과와 차이를 유발할 가능성이 있다. 따라서 향후 연구에서는 배터리 열적 거동을 반영한 모델의 고도화가 필요하다.
- 7) 본 연구는 중형 전기 승용차를 대상으로 외기 온도 변화에 따른 에너지 효율을 분석하였다. 그러나 향후 차량 중량 및 공기저항 계수가 상이한 대형 SUV 및 전기 상용차로 연구 범위를 확장할 필요가 있다. 이는 차종의 중량과 투영 면적 차이에 따라 저온 조건에서 공기 밀도 상승에 의한 공기저항 및 차량 하중 증가에 따른 구름저항의 영향력이 주행 저항에 미치는 비중이 달라질 수 있기 때문이다. 이러한 변수를 고려한 비교 분석은 본 시뮬레이션 모델의 활용 범위를 넓히는 동시에, 차종별 특성에 최적화된 에너지 효율 예측 및 관리 전략 수립에 기여할 것으로 판단된다.
Acknowledgments
본 연구는 한국에너지공단(KEA)의 연구비 지원(R26TA01678017-00)으로 수행되었습니다. 지원 기관에 감사드립니다.
References
- C. E. Park, S. W. Yoo, Y. H. Jeong and K. Kim, “Effect of Thermal Management of Lithium-Ion Battery on Driving Range of Electric Vehicle,” Journal of the Korea Academia-Industrial Cooperation Society, Vol.18, No.5, pp.22-28, 2017.
-
H. J. Choi and J. G. Song, “Analysis of Battery Energy Loss in Electric Vehicles Using Simulation Techniques in Diverse Driving Environments,” Transactions of KSAE, Vol.32, No.6, pp.493-501, 2024.
[https://doi.org/10.7467/KSAE.2024.32.6.493]

-
J. Yeon, D. Park, Y. Lee, H. Sung, Y. Lim, J. T. Lee and N. Kim, “Prediction of Driving Range of Electric Vehicle Based on Simulation: Focusing on the IONIQ5,” Transactions of KSAE, Vol.31, No.4, pp.275-282, 2023.
[https://doi.org/10.7467/KSAE.2023.31.4.275]
-
P. Iora and L. Tribioli, “Effect of Ambient Temperature on Electric Vehicles’ Energy Consumption and Range: Model Definition and Sensitivity Analysis Based on Nissan Leaf Data,” World Electric Vehicle Journal, Vol.10, No.1, Paper No.2, 2019.
[https://doi.org/10.3390/wevj10010002]
- A. A. Abulifaa, A. Che Soh, M. K. Hassan, R. M. K. Raja Ahmad and M. A. Mohd Radzie, “Mathematical Modelling and Simulation of Battery Electric Vehicle Based on Backward-Facing Approach Technique,” Turkish Journal of Computer and Mathematics Education, Vol.12, No.14, pp.5032-5041, 2021.
-
J. Song and J. Cha, “Analysis of Driving Dynamics Considering Driving Resistances in On-Road Driving,” Energies, Vol.14, No.12, Paper No.3408, 2021.
[https://doi.org/10.3390/en14123408]
-
J. Song, “Evaluation of Driving Resistance and Energy Consumption in Electric Vehicles under Various Ambient and Tire Temperatures Using Real-World Driving Data,” eTransportation, Vol.25, Paper No.100454, 2025.
[https://doi.org/10.1016/j.etran.2025.100454]
-
S. W. Park and J. G. Song, “Comparison of Energy Loss in Electric Vehicles According to Battery Capacity Variation Using Simulation,” Transactions of KSAE, Vol.32, No.6, pp.485-492, 2024.
[https://doi.org/10.7467/KSAE.2024.32.6.485]
-
S. J. Lee, H. Y. Lee and S.-K. Ko, “Cost-Optimizing ESS Environmental Control Based on Internal Resistance and Time-Series Forecasting of External Conditions,” The Transactions of the Korean Institute of Electrical Engineers, Vol.73, No.8, pp.1369-1375, 2024.
[https://doi.org/10.5370/KIEE.2024.73.8.1369]
-
J. Song, “Altitude Standardization Method to Improve Altitude Data Accuracy in On-Road Driving,” Transactions of KSAE, Vol.30, No.6, pp.447-456, 2022.
[https://doi.org/10.7467/KSAE.2022.30.6.447]
-
J. Song, J. Cha and M. Choi, “Energy Efficiency Prediction Model of Heavy-Duty Electric Vehicles Using Numerical Simulation,” Int. J. Automotive Technology, Vol.23, No.6, pp.1529-1536, 2022.
[https://doi.org/10.1007/s12239-022-0133-8]
- M. H. Lee, S. W. Kim and K. H. Kim, “A Comparison of the Fuel Economy Test Method on Electric Vehicles (EVs),” Journal of Hydrogen and New Energy, Vol.28, No.3, pp.287-294, 2017.