캘리포니아 자율주행 해제보고서 10년의 HMI 관점 분석 및 종단적 추세
Copyright Ⓒ 2026 KSAE / 251-07
This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License(http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium provided the original work is properly cited.
Abstract
As autonomous driving technology advances, systematic analysis of on-road operational data has become a crucial part of system safety evaluation. This study collected autonomous vehicle disengagement reports submitted to the California Department of Motor Vehicles (CA DMV) from 2015 to 2024 and analyzed the causes and situational characteristics of disengagements from a human-machine interaction (HMI) perspective. An integrated dataset was constructed from 763 reports, and disengagement causes were standardized into three primary categories: driver, system, and environment. Longitudinal trend analysis over the 10 years revealed that large-scale reporting by a specific manufacturer in 2018 served as an inflection point in the overall data; however, when this outlier was excluded, system-related factors accounted for approximately 72.8 %, underscoring the need for further improvement in technological maturity. Notably, the finding that 69 % to 88 % of all disengagements were initiated by proactive interventions from safety drivers suggests that future HMI design should focus on building user trust and providing anticipatory information. Additionally, the case of Tesla-widely perceived by consumers as synonymous with autonomous driving yet classified as a Level 2 driver assistance system and thus exempt from CA DMV reporting obligations, highlights a notable discrepancy between public perception and regulatory classification of autonomous driving technology. This study aims to provide foundational evidence for user-centered autonomous driving safety evaluation through a multifaceted analysis grounded in on-road data.
Keywords:
Autonomous driving disengagement reports, Human–Machine Interaction(HMI), Disengagement taxonomy, Longitudinal analysis, Driverless mode키워드:
자율주행 해제보고서, 인간–기계 상호작용, 해제 분류 체계, 종단 분석, 무인운행 모드1. 서 론
자율주행 시스템의 안전성과 신뢰성은 시뮬레이션이나 제한된 시험 환경만으로는 충분히 평가되기 어려우며, 복잡한 실도로 환경에서 수집된 실증 데이터를 통해 종합적으로 검토할 필요가 있다.1) 이러한 실도로 기반 평가 자료 중 하나인 자율주행모드 해제(Disengagement)는 자율주행 시스템이 정상적인 주행을 지속하지 못하고 인간 운전자 또는 시스템 개입으로 전환되는 상황을 의미하며, 자율주행 기술의 한계와 개선 방향을 파악할 수 있는 핵심 평가 자료로 활용될 수 있다.2)
미국 캘리포니아 자동차관리국(California Department of Motor Vehicles, CA DMV)에 제출된 자율주행모드 해제보고서는 공공도로에서 수행된 자율주행 테스트 결과를 체계적으로 반영하는 대표적인 공개 보고서로, 2015년부터 현재까지 다양한 제조업체의 주행 기록과 해제 정보를 포함하고 있다. 해당 해제보고서는 장기간에 걸친 실도로 주행 특성을 분석할 수 있다는 점에서 자율주행 시스템의 안전성 평가 및 기술 발전 추이를 고찰하는 데 있어 유의미한 가치를 지닌다고 볼 수 있다. 자율주행모드 해제 분석 연구들은 CA DMV 해제보고서를 중심으로 지속적으로 수행되어 왔으며, 해제 발생 빈도 또는 시스템의 기술적 결함 요인을 분석하는 데 주로 초점을 두어 왔다.
윤한나 등4)은 2014년부터 2016년까지 CA DMV에 제출된 해제보고서를 바탕으로 해제 원인을 도로교통 3요소인 운전자, 차량, 환경으로 범주화하여 분석하였으며, 그 결과 차량 요인이 전체 해제 원인의 54 %로 가장 높은 비중을 차지하였으며 환경 요인(25 %)과 운전자 요인(22 %)이 그 뒤를 이은 것으로 나타났다. 또한 제어권 전환이 요구되는 비상 상황을 구조화함으로써 제어권 전환 안전성 평가의 기초를 마련하였다.
Sinha 등5)은 2014년부터 2019년까지 CA DMV에 제출된 해제보고서를 통계 분석이 가능한 형태로 변환하여 분석한 결과, 주행 누적에 따라 해제 빈도가 감소하는 경향을 확인하였다. 또한 사고의 62 %가 후방 추돌 유형이고, 89 %가 단순 물적 피해에 해당함을 보고함으로써, 시스템 결함뿐만 아니라 타 도로 참여자와의 상호작용이 해제 발생에 중요한 요인임을 제시하였다.
Kohanpour 등6)은 2019년부터 2022년까지 CA DMV에 제출된 해제보고서를 분석하여 주행 거리와 해제 빈도 간 상관관계 및 기술적 진보를 연구하였다. 텍스트 마이닝 기법으로 해제 원인을 분석한 결과, 과거 0.046에서 0.0028로 감소하여 자율주행 시스템(Automated Driving System, ADS)의 기술적 신뢰성이 크게 향상되었음을 보고하였다. 또한 해제 원인 분석을 통해 시스템 중심의 해제는 주로 환경 요인과 타 도로 사용자와의 상호작용에서 발생한 반면, 전체 해제의 77 %는 여전히 시험 운전자의 판단에 의해 발생함을 제시하여 운전자 개입의 중요성을 시사하였다.
이러한 접근은 제한된 기간에서의 기술적 한계를 파악하는 데에는 유의미하나, 자율주행 시스템 운용 과정에서 운전자와 시스템 간 상호작용이 해제에 어떠한 영향을 미치는지, 그리고 그 양상이 시간에 따라 어떻게 변화해 왔는지를 종합적으로 설명하는 데에는 한계가 있다. 자율주행모드 해제는 단순한 시스템 오류의 결과라기보다, 주행 환경, 시스템 성숙도, 운전자 개입 판단, 그리고 제어권 전환 과정이 복합적으로 작용한 결과로 발생한다. 그럼에도 불구하고 장기간에 걸친 데이터를 기반으로 해제 주체와 발생 맥락을 인간–기계 상호작용(Human–Machine Interaction, HMI) 관점에서 체계적으로 분석한 연구는 찾기 어려운 상황이다.
이에 본 연구는 지난 10년간 CA DMV에 제출된 자율주행모드 해제보고서를 장기간 관점에서 통합 분석하고, 해제 원인과 발생 상황을 HMI 관점에서 해석함으로써 자율주행 시스템과 운전자 간 상호작용 특성을 마련하고자 한다. 특히 해제 원인을 기술적 요인에 국한하지 않고, 해제 개시 주체, 주행 맥락, 그리고 시간에 따른 변화 양상을 함께 고려함으로써 향후 자율주행자동차의 사용자 중심 HMI 설계 및 안전성 평가를 위한 기초 자료를 제공하는 것을 본 연구의 목적으로 한다.
2. 연구 방법
2.1 분석 범위 및 연구 구성
본 연구는 CA DMV에 제출된 자율주행 해제보고서의 연도별 보고 형식 및 포함 항목의 차이를 고려하여 분석 범위를 설정하였다. 2015–2018년 기간의 초기 해제보고서는 제조업체별 PDF 형식으로 제출되어 해제 횟수 및 해제 원인 정보는 포함되어 있었으나, 해제 개시 주체, 주행거리, 운행 차량 수 등 정량 분석에 필수적인 일부 항목이 제조업체에 따라 누락되어 있었다. 반면, 2019년 이후의 해제보고서는 표준화된 Excel 형식으로 제공되면서 주요 정량 분석 항목이 비교적 일관되게 보고되었다. 이에 따라 본 연구에서는 자율주행 해제 발생 추세 및 해제 원인 분포의 장기적 변화 분석은 2015–2024년 데이터를 활용하되, 주행거리 및 해제 개시 주체 등 정량 지표를 포함한 분석은 관련 항목이 안정적으로 확보된 2019–2024년 데이터를 대상으로 수행하였다. 이러한 분석 범위 설정을 바탕으로, 본 연구는 다음의 세 가지 분석 초점(Analysis focus)을 중심으로 구성된다.
1) Analysis focus 1 (AF1): 2015–2024년 CA
DMV 유인(Driver-present) 자율주행 해제 발생 추세 및 원인 분포 변화 분석
2) Analysis focus 2 (AF2): 2019–2024년 CA
DMV 유인(Driver-present) 자율주행 해제보고서 작성 항목 및 구성 요소 분석
3) Analysis focus 3 (AF3): 2019–2024년 CA
DMV 무인(Driverless) 자율주행 해제보고서 작성 항목 및 구성 요소 분석
2.2 자율주행 해제보고서 수집
CA DMV에 제출된 자율주행모드 해제보고서를 기반으로 분석을 수행하였다. 2015년부터 2020년까지의 해제보고서는 CA DMV 공식 홈페이지에 공개되어 있지 않아 이메일 요청을 통해 개별적으로 수집하였으며,7) 2021년부터 2024년까지의 해제보고서는 CA DMV 공식 홈페이지를 통해 수집하였다.8)
해당 기간 동안 총 763건의 자율주행 해제보고서를 확보하였으며, 이는 54개 제조업체에서 제출한 보고서로 구성되며, 주요 제조업체로는 Almotive, Apple, Beep, Bosch, Ghost Autonomy, Google(Waymo), May Mobility, Mercedes-Benz, Toyota, Uber ATG 등이 포함된다.
2.3 자율주행 해제보고서 통합
CA DMV는 자율주행 해제보고서의 제출 항목을 규정하고 있으나, 실제로 제출된 해제보고서는 연도 및 제조 업체에 따라 보고 양식과 포함 항목에 차이가 존재하였다. 2015년부터 2018년까지의 보고서는 제조업체별로 상이한 형식으로 제공되었으며, 2019년부터 2024년까지의 보고서는 표준화된 Excel 형식으로 제공되었다. 본 연구에서는 이러한 보고 형식의 차이로 인한 분석상의 제약을 최소화하기 위해, Excel 기반 구조로 변환하고, 모든 데이터를 동일한 형식으로 통합하였다.
2.4 2019년-2024년 CA DMV 자율주행 해제보고서 구성
각 제조사별 해제 보고서는 공통된 형식으로 작성되어 있으며, Disengagement와 Miles tab으로 구성되어있다. 해당 보고서 구성은 유인(Driver-present) 및 무인(Driverless) 자율주행 시험 여부와 관계없이 동일한 형식으로 적용된다.
Disengagement tab은 Fig. 1과 같이 총 7개의 데이터 컬럼으로 구성되어 있다. 해제 발생 일자를 기록한 DATE(다수의 경우 dd.mm.yyyy 형식의 문자열), 차량 식별을 위한 VIN Number, 무인 운행 가능 여부를 나타내는 Vehicle is capable of operating without a driver(Yes/No), 테스트 드라이버 탑승 여부를 의미하는 Driver present(Yes/No), 해제 개시 주체를 구분하는 Disengagement initiated by(AV System, Test driver, Remote operator, Passenger), 해제 발생 위치 유형을 나타내는 Disengagement location(Interstate, Freeway, Highway, Rural road, Street, Parking facility), 그리고 해제 원인을 자유기술 방식으로 서술한 Description of facts causing disengagement로 구성된다.

Disengagement tab
Miles tab은 해당 보고기간 동안 각 테스트 차량 단위의 주행거리 및 해제 집계 정보를 제공하며, Fig. 2와 같이 총 15개의 컬럼으로 구성되어 있다. 구체적으로는 차량 식별을 위한 VIN Number, 해당 차량의 연간 총 해제 횟수를 의미하는 Annual total of disengagement, 월별 주행거리를 나타내는 Dec, Jan, Feb, Mar, Apr, May, Jun, Jul, Aug, Sep, Oct, Nov, 그리고 모든 월별 주행거리를 합산한 연간 총 주행거리인 Annual total로 구성된다.

Miles tab
2.5 자율주행 운행 체계 및 모드 정의
CA DMV는 자율주행 차량의 시험 및 운영을 위해 운전자의 개입 여부와 기술 수준에 따라 운행 모드를 구분하며, 운행 모드에 따라 서로 다른 허가체계를 적용하고 있다. CA DMV의 분류 기준을 바탕으로,3) 자율주행 운행 모드를 다음과 같이 분류할 수 있다.
유인 운행 모드(Driver-present mode)는 자율주행 시스템이 주행 과업을 수행하는 동안, 자율주행 시험 운전자가 차량 운전석에 탑승하여 시스템을 모니터링하는 운행 단계를 의미한다.3)
유인 운행 모드에서 자율주행 시스템은 주행 제어의 주체로서 동적 주행 과업을 수행하며, 시험 운전자는 주행 환경과 시스템의 동작을 지속적으로 감시한다. 이때 시험 운전자는 제조사의 직원, 계약자 또는 지정된 인원이어야 하며, 안전 확보를 위해 필요 시 즉각적으로 차량의 물리적 제어권을 인수할 수 있는 준비 상태를 유지해야 한다. 자율주행 기능이 해제되고 운전자가 직접 차량을 조작하는 순간, 해당 운행은 자율주행 모드에서 일반주행 모드(Conventional mode)로 전환된 것으로 간주된다.3)
CA DMV 규정에 따르면3) 공공 도로에서 자율주행 시험이 허용되는 차량은 SAE 자율주행 레벨 3, 4 또는 5 수준의 자동화 기술을 갖춘 차량으로 한정되며, 운전자 보조 시스템(Advanced Driver Assistance Systems, ADAS)에 해당하는 레벨 2 이하의 차량은 자율주행 시험 및 해제 보고 대상에서 제외된다. 유인 운행 모드에서 발생한 자율주행 해제(Disengagement)는 CA DMV 규정에 따라3) 제조사가 매년 제출하는 해제보고서에 보고해야 한다. 해제(Disengagement)란 자율주행 시스템의 기술적 한계가 감지되거나, 안전 확보를 위해 시험 운전자가 자율주행 모드를 해제하고 수동 제어권을 인수하는 상황을 의미한다.3) 보고서에는 해제 개시 주체(Initiator), 위치(Location), 총 주행 거리(Total number of miles), 해제 원인에 대한 구체적 상황 묘사(Description of facts), 차량의 무인 운행 가능 여부(Capable of operating without a driver) 및 실제 운전자 탑승 여부(Driver present)가 명확히 구분되어 기록된다.3) 본 연구는 이러한 보고 항목을 기반으로 유인 자율주행 환경에서 발생한 해제 사례를 분석하였으며, 그 결과는 3.1절과 3.2절에서 각각 제시하였다.
무인 운행 모드(Driverless mode)는 차량 내부에 시험 운전자가 탑승하지 않은 상태에서 자율주행 시스템이 주행 과업을 수행하는 운행 단계를 의미한다.3)
CA DMV 규정에 따르면3), 무인 운행 시험을 수행하기 위해서는 별도의 무인 자율주행 시험 허가(Manufacturer’s testing permit – driverless vehicles)를 취득해야 한다. 무인 운행 모드에서는 차량 내부에 운전자가 존재하지 않지만, 안전 확보를 위해 외부의 원격 운영자(Remote operator)가 지정되어 차량의 운행 상태를 감시하고 비상 상황에 대응할 수 있도록 요구된다.3) 이때 무인 운행 모드는 물리적 운전자 부재를 기준으로 정의되며, 외부 감시 및 개입 체계의 존재와는 구분되는 개념이다.3)
한편, 관련 규정3)은 기술적으로 무인 운행이 가능한 차량이라 하더라도 안전 확보 또는 시험 목적상 인원이 차량 내부에 탑승하는 상황을 법적으로 허용하고 있다. 이 경우 제조사의 직원이나 지정된 인원이 성능 모니터링을 목적으로 차량에 탑승한 경우에도 해당 차량은 자율주행 시험 차량으로 분류될 수 있다.3) 이로 인해 실제 자율주행 해제보고서에는 무인 운행 가능 차량(Capable of operating without a driver)임에도 불구하고, 해제 발생 시점의 운전자 탑승 여부(Driver present)가 ‘Yes’로 기록된 사례가 포함될 수 있다.3)
CA DMV는 모든 자율주행 해제 횟수에 대해 연간 해제보고서를 통해 사실 관계를 보고하도록 규정하고 있으며, 보고서에는 해제 개시 주체(Initiator), 위치(Location), 총 주행 거리(Total number of miles), 해제 원인에 대한 구체적 상황 묘사(Description of facts), 차량의 무인 운행 가능 여부(Capable of operating without a driver) 및 실제 운전자 탑승 여부(Driver present)가 명확히 구분되어 기록된다.3) 본 연구는 이러한 보고 항목을 기반으로 무인 운행 모드에서 발생한 자율주행 해제 사례를 분석하였으며, 그 결과는 3.3절에서 제시한다.
3. 자율주행 해제보고서 데이터 분석
3.1 2015년-2024년 CA DMV 유인 자율주행 해제 추세 및 해제 원인 분포 변화(AF1)
본 절에서는 2015년부터 2024년까지 CA-DMV에 제출된 유인 자율주행(Driver-present) 해제보고서를 대상으로, 해제 원인을 Table 1에 제시된 기준에 따라 분류하고, 이를 기반으로 연도별 및 기업별 자율주행 해제 발생 추세와 해제 원인 분포의 변화 양상을 분석하였다.

Analysis of cause of disengagement based on Manufacturer's report on 2015-2024
2015년부터 2024년까지 CA DMV에 제출된 유인(Driver-present) 자율주행 해제보고서를 분석한 결과, 총 54개 자율주행 제조업체를 대상으로 한 해제 사례가 확인되었으며, 자율주행 모드 해제는 총 222,537건으로 집계되었다. 해당 해제 보고서에는 해제 원인이 단일 키워드 형태로 간략히 제시된 경우와, 문장 형태로 비교적 상세하게 기술된 경우가 혼재되어 있었다. 본 연구에서는 이러한 해제 원인 서술을 기반으로 핵심 키워드와 문맥 정보를 추출한 후, 해제 원인을 운전자(Driver), 시스템(System), 환경(Environment)의 세 가지 대분류로 Table 1과 같이 범주화하였다.4) 해제보고서의 해제 원인 서술에서는 동일·유사 키워드가 반복되거나 복수 원인이 함께 기술된 경우가 확인되었다. 이러한 경우 문장 맥락을 기반으로 해제 발생의 근본 원인을 기준으로 분류하였다. 예를 들어 “Perception failure due to poor lane markings”과 같은 서술은 두 키워드가 함께 나타나더라도 초기 원인인 Poor lane markings를 기준으로 중분류 Road에 해당하는 환경요인으로 분류하였다.
운전자 요인은 자율주행 중 차량의 감속 지연, 차선 유지 이상, 보행자 대응 미흡, 교통 흐름 유지 실패 등 자율주행 차량의 거동에 대해 운전자가 불안감 또는 불편감을 느껴 주관적 판단에 따라 개입한 경우와, 안전벨트 미체결이나 조작 실수 등 운전자의 단순 조작 오류로 인해 발생한 해제를 포함한다. 주요 키워드는 Uncomfortable, Driver error 등으로 구성된다.
시스템 요인은 자율주행 시스템 자체의 기능적 한계, 오류 또는 시스템 검증·기능 시험을 목적으로 수행된 해제를 의미하며, 주요 키워드는 Perception, Planning, Prediction, Map, Control, Can, Sensor, Localization, Unwanted maneuver, Software, Hardware, System, Technical evaluation 등이다.
환경 요인은 차량 외부의 교통 및 주행 환경으로 인해 자율주행 시스템이 정상적으로 대응하지 못해 해제가 발생한 경우를 의미하며, 교통참가자, 교통흐름, 기상, 도로, 장애물, 복합 요인의 여섯 가지 중분류로 세분화하였다. 교통참가자 요인은 긴급차량, 다른 차량, 난폭 운전자, 불법 차량, 돌발 행동을 보이는 차량, 보행자 및 자전거 등 주변 교통참가자의 행태로 인해 해제가 발생한 경우를 포함한다. 해당 중분류에서 주요 키워드는 Other vehicle, Recklessly behaving, Unexpected behavior, Cyclist, Pedestrian 등이다. 기상 요인은 비, 강한 햇빛, 안개 등 기상 조건 악화로 인해 센서 인식 및 주행 판단에 영향을 받아 해제가 발생한 경우를 의미하며, 주요 키워드는 Rain, Sun, Fog 등이다. 교통흐름 요인은 교통량이 많은 혼잡한 상황에서 자율주행 시스템이 안정적으로 주행을 유지하지 못해 해제가 발생한 경우로 정의되며, 주요 키워드는 High traffic이다. 장애물 요인은 그림자, 시야 가려짐, 무생물 장애물 및 생물 장애물 등 도로 상 또는 시야 내 장애물로 인해 해제가 발생한 경우를 포함한다. 주요 키워드는 Inanimate object, Animate object, Occluded view 등이다. 도로 요인은 건설 구역, 사고 구역, 차선 미흡, 도로 상태 불량 등 도로 인프라 및 노면 조건으로 인해 해제가 발생한 경우를 의미하며, 주요 키워드는 Construction, Accident, Poor lane markings, Road surface conditions 등이다. 복합 요인은 상기한 여러 환경 요인이 단일 원인으로 구분되기 어려운 형태로 복합적으로 작용하여 해제가 발생한 경우를 의미한다.
연도별 자율주행 해제 횟수를 나타낸 Fig. 3을 살펴보면, 2015–2017년 기간 동안 전체 해제 횟수는 비교적 낮은 수준을 유지하였다. 반면, 2018년에는 해제 횟수가 급격히 증가하며 뚜렷한 변곡점이 관찰되었다. 이는 해당 연도에 Uber ATG와 Apple이 자율주행 해제보고서를 처음 제출하면서, 두 기업에서 보고된 해제 사례가 대규모로 반영된 데 따른 결과로 해석된다. 실제로 2015–2024년 전체 자율주행 해제 222,537건 중 Apple과 Uber ATG의 해제 횟수는 각각 76,557건(34.4 %)과 70,104건(31.5 %)으로, 두 기업이 전체 해제의 약 65.9 %를 차지하였다. 이후 2020년부터 2023년까지는 연도별 누적 주행거리가 전반적으로 증가하는 추세를 보였음에도 불구하고, 해제 횟수는 2018년 수준에 비해 상대적으로 낮은 범위에서 변동하는 양상을 나타냈다. 이는 연도별 주행거리 증가가 해제 횟수의 단순한 증가로 직접적으로 이어지지 않음을 보여주는 결과이다. 2024년에는 기존 시험의 지속과 함께 May Mobility와 같은 신규 제조업체의 참여가 반영되면서, 전체 해제 횟수가 다시 증가하는 경향이 관찰되었다. 이러한 결과는 신규 시험 참여 제조업체의 확대가 연도별 해제 발생 규모에 영향을 미칠 수 있음을 시사한다.
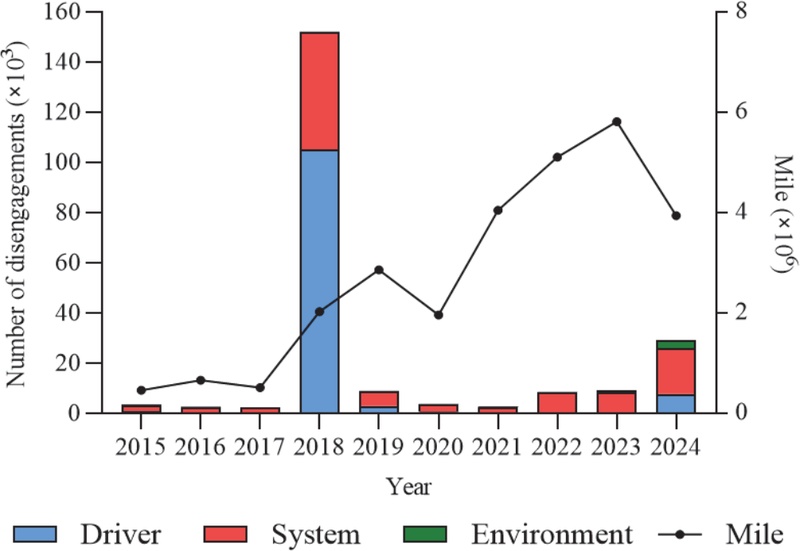
Annual disengagement counts and mileage(2015-2024)
기업별 자율주행 해제 횟수와 누적 주행거리를 나타낸 Fig. 4는, 주행거리 상위 기업들 간에도 해제 횟수 규모에 상당한 차이가 존재함을 보여준다. Apple은 86,875건, Uber ATG는 70,135건의 해제를 보고하여 다른 제조업체에 비해 상대적으로 많은 해제 횟수를 기록하였다.
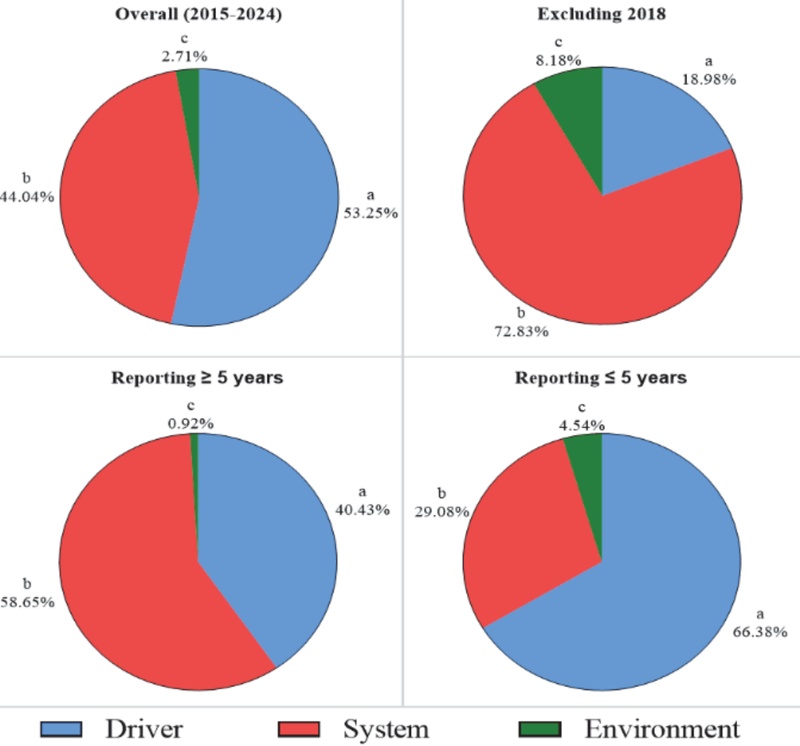
Disengagement counts and mileage of top 10 manufacturers(2015-2024)
또한 May Mobility는 단일 연도에 보고가 집중되었음에도 20,694건의 해제가 나타난 것으로 확인되었다.
누적 주행거리와 해제 횟수를 종합적으로 비교한 결과, 주행거리 증가가 해제 횟수 증가로 직결되는 경향은 확인되지 않았다. Google(Waymo)는 16,037.23 mile의 누적 주행거리를 기록하여 Apple 848.14 mile 및 Uber ATG 26.73 mile보다 월등히 높은 주행 규모를 보였으나, 해제 횟수는 2,723건으로 Apple 86,875건 및 Uber ATG 70,135건 대비 현저히 낮은 수준으로 나타났다.
해제보고서 제출 기간을 기준으로 살펴보면, 장기간에 걸쳐 지속적으로 보고한 기업이 반드시 더 많은 해제 횟수를 기록하는 경향은 확인되지 않았다. Apple은 2018년부터 2024년까지 7년간 해제보고서를 제출하여 86,875건의 해제를 기록한 반면, Uber ATG는 2018년과 2021년의 두 개 연도에만 보고를 수행하였음에도 불구하고 70,135건의 높은 해제 횟수를 기록하였다. 또한 May Mobility는 2024년 단일 연도에 보고가 집중되었음에도 불구하고 상당한 규모의 해제 사례가 확인되었다. 이러한 결과는 자율주행 시험 참여 기간의 길이보다는, 특정 연도에 집중된 시험 규모와 기업별 운영 전략이 해제 발생 규모에 더 큰 영향을 미칠 수 있음을 보여준다.
2015년부터 2024년까지 수집된 자율주행 해제 데이터 총 222,537건을 대상으로 해제 원인 분류 체계를 Table 1에 제시한 기준에 따라 적용한 결과, 운전자, 시스템, 환경 요인이 복합적으로 해제에 기여하는 구조적 특성이 확인되었다. Fig. 5는 전체 기간 분석(Overall 2015–2024), 2018년 제외 분석(Excluding 2018), 그리고 제조업체 해제보고서 제출 기간에 따른 비교(Reporting ≥ 5 years, Reporting < 5 years)를 통해 해제 원인 분포를 비교한 결과를 나타낸다. 전체 기간 동안 운전자 요인이 118,510건(53.25 %)으로 가장 높은 비중을 차지하였으며, 그 다음으로 시스템 요인 98,006건(44.04 %), 환경 요인 6,021건(2.71 %) 순으로 나타났다.
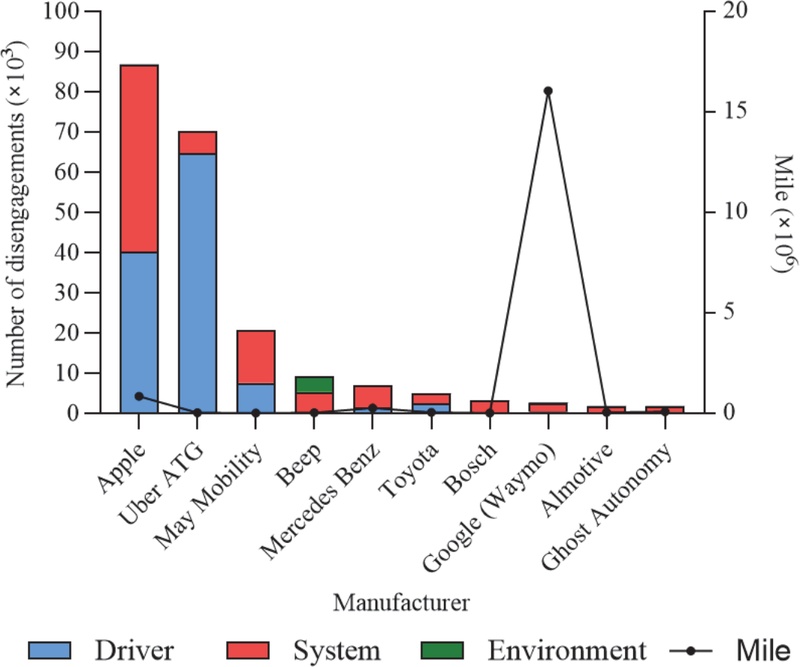
Proportional distribution of disengagement causes
해제 원인 분포의 안정성과 특이 연도의 영향을 검토하기 위해, 해제 횟수가 급증한 2018년을 제외한 조건에서 동일한 분석을 수행하였다. 그 결과, 해제 원인은 시스템 요인이 51,360건(72.83 %)으로 가장 높은 비중을 차지하였으며, 운전자 요인 13,370건(18.98 %), 환경 요인 5,775건(8.18 %) 순으로 나타났다. 이는 전체 기간 분석 결과와 비교할 때, 운전자 요인의 비중이 감소하고 시스템 요인의 비중이 상대적으로 증가하는 분포 변화가 발생함을 의미한다.
또한 해제보고서 제출 기간에 따라 제조업체를 두 그룹으로 구분하여 해제 원인 분포를 비교하였다. 5년 이상 지속적으로 해제보고서를 제출한 제조업체 그룹에서는 시스템 요인이 66,019건(58.65 %), 운전자 요인이 45,506건(40.43 %), 환경 요인이 1031건(0.92 %)로 집계되었다. 반면, 5년 미만으로 해제보고서를 제출한 제조업체 그룹에서는 운전자 요인이 73,004건(66.38 %)로 가장 높은 비중을 차지하였으며, 시스템 요인 31,987건(29.08 %), 환경 요인 4,990건(4.54 %) 순으로 나타났다.
연도별 대분류 기준 자율주행 해제 원인 비율 변화를 나타낸 Fig. 6을 분석한 결과, 2018년을 제외한 모든 연도에서 시스템 요인이 63~96 %로 가장 높은 비중을 차지하였으며, 운전자 요인은 2~33 %, 환경 요인은 2~13 %로 상대적으로 낮은 비중을 유지하였다. 다만 일부 연도에서는 특정 기업의 해제 특성이 반영되면서 대분류 비율에 일시적인 변동이 나타났다. 2015–2017년에는 시스템 요인이 67~78 %로 전체 해제의 과반 이상을 차지하였고, 운전자 요인은 9~25 %로 나타났다. 2018년에는 운전자 요인의 비율이 급격히 증가하는 특징적인 변동이 관찰되었는데, 이는 해당 연도에 Apple과 Uber ATG에서 보고된 해제 중 운전자 요인이 높은 비중을 차지한 데 따른 결과로 해석된다. 이후 2019년부터 2023년까지는 시스템 요인이 전체 해제의 대부분을 차지하는 구조가 유지되었으며, 운전자 요인의 비율은 2~14 % 수준으로 감소하였다. 환경 요인은 전 기간에 걸쳐 상대적으로 낮은 비중을 보였으나, 일부 연도에서는 일시적인 증가가 관찰되었다. 2024년에는 운전자 요인의 비율이 26 %로 다시 증가하는 양상이 나타났으며, 이는 May Mobility에서 보고된 해제 중 운전자 요인의 비중이 상대적으로 높게 나타난 영향으로 해석된다. 그럼에도 불구하고, 시스템 요인이 63 %로 여전히 가장 높은 비중을 유지하였다.
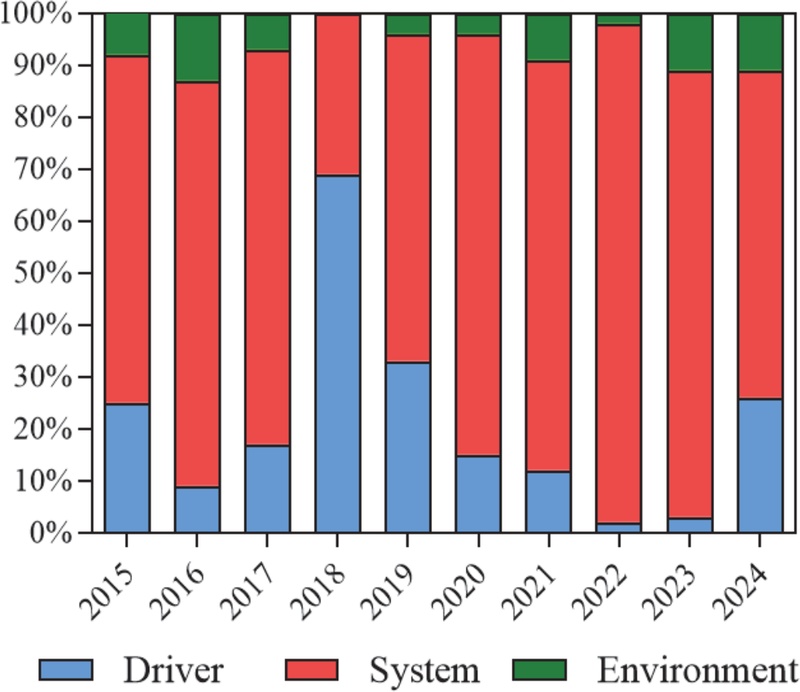
Annual distribution of disengagement cause categories(2015–2024)
소분류 기준에 따른 자율주행 해제 원인의 연도별 비율 변화를 나타낸 Fig. 7을 분석한 결과, 시간 경과에 따라 해제의 주된 원인이 유의미하게 변화하는 양상이 확인되었다. 다만 본 연구에서 정의한 소분류 항목의 수가 매우 많고, 일부 소분류 항목은 특정 시기 또는 기업의 사례에 집중되어 비연속적으로 나타나는 경향이 확인되었다. 이에 본 분석에서는 데이터의 대표성을 확보하고 주요 경향성을 도출하기 위해, 본 연구의 소분류 기준에 따라 분류된 해제 사례 중 전체 분석 기간 동안 누적 발생 빈도가 가장 높은 상위 10개(Top 10) 소분류 항목을 선정하여 집중 분석을 수행하였다. 분석 결과, 2015–2017년의 초기 분석 기간에는 ‘기술 평가 및 시험 관리 목적’이나 ‘운전자의 불안감 및 불편함’과 같은 운영적·주관적 요인이 주요 해제 원인으로 분류되었다. 그러나 2018년을 기점으로 이러한 항목들의 비중은 뚜렷한 감소 추세를 보였다. 반면, ‘소프트웨어 오류’, ‘시스템 오류’, ‘인식 및 계획 단계의 판단 착오’ 등 시스템 내부 결함에 해당하는 소분류 항목은 이후 기간에도 지속적으로 나타나거나 상대적으로 높은 비중을 유지하였다. 이러한 결과는 자율주행 해제의 핵심 원인이 초기 시험·운영 단계에서 발생하는 관리 및 사용자 요인 중심의 해제에서, 시간이 지남에 따라 다양한 주행 환경에서 노출되는 복합적이고 고도화된 시스템 내부 요인 중심의 해제로 전이되고 있음을 시사한다.
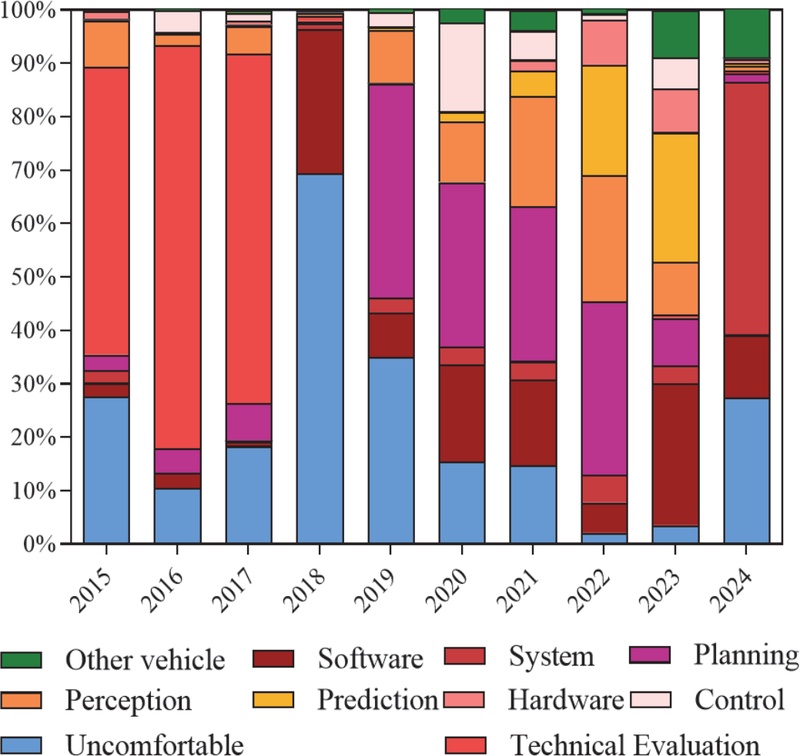
Annual distribution of disengagement cause subcategories(2015–2024)
3.2 2019년-2024년 CA DMV 유인 자율주행 해제보고서 작성 항목 및 구성 요소 분석(AF2)
본 절에서는 2019년부터 2024년까지 CA DMV에 제출된 유인 자율주행 해제보고서를 대상으로 각 보고서에 작성 항목 및 구성 요소를 기준으로 데이터를 분석하였다.
2019년부터 2024년까지 CA DMV에 자율주행 해제 보고서를 제출한 기업은 Google(Waymo), Zoox, Apple을 포함한 총 45개사이다. 이 중 Google(Waymo)은 누적 주행 거리 약 13,368,492마일을 기록하여 가장 많았으며, 매년 압도적인 주행 거리로 2위 기업과 3배 이상의 격차를 유지하며 부동의 1위를 차지하였다. 자율주행 누적 주행 거리 상위 10개 사는 Apple, AutoX, Baidu USA, GM Cruise, Google(Waymo), Mercedes Benz, Nuro, Pony.ai, WeRide, Zoox로 집계되었으며, 각 기업의 주행 거리 현황은 Fig. 8에 나타냈다. 한편 Tesla는 2019년에만 약 12.2마일의 미미한 주행 기록을 남겼는데, 이는 Tesla가 자사의 기술을 보고 의무가 있는 ‘자율주행(Level 3+)’이 아닌 ‘운전자 보조 시스템(Level 2)’으로 규정하여 2020년 이후로는 CA DMV에 보고서를 제출하지 않은 것으로 추정된다.
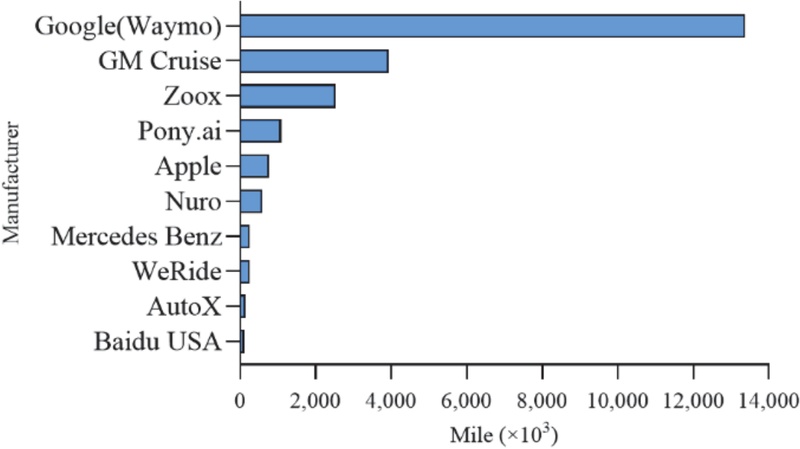
Top 10 manufacturers by cumulative autonomous driving mileage(2019-2024
자율주행 누적 주행 거리 상위 10개 사의 연도별 자율주행 거리 추이를 나타낸 Fig. 9를 살펴보면, 기업별 주행 거리 변화 양상에 뚜렷한 차이가 나타난다. Zoox는 전 기간에 걸쳐 주행 거리가 지속적으로 증가하는 추세를 보였으며, 특히 2023년과 2024년에 급격한 성장을 기록하면서 누적 주행 거리 기준 상위 3위권으로 진입하였다. Nuro 역시 매년 주행 거리를 안정적으로 확대하며 비교적 일관된 증가 추세를 유지하였다. 한편 GM Cruise는 2022년까지 Google(Waymo) 다음으로 많은 주행 거리를 기록하였으나, 2023년부터 주행 거리가 감소하기 시작하였고 2024년에는 시험 활동이 크게 축소된 것으로 나타났다. Apple은 2023년에 약 45만 마일의 주행 거리를 기록하며 정점을 보인 이후, 2024년에는 감소세로 전환되었다. Baidu USA의 경우 2019년에 108,300마일의 주행 실적이 보고되었으나, 2020년 이후에는 추가적인 주행 기록이 보고되지 않았다.
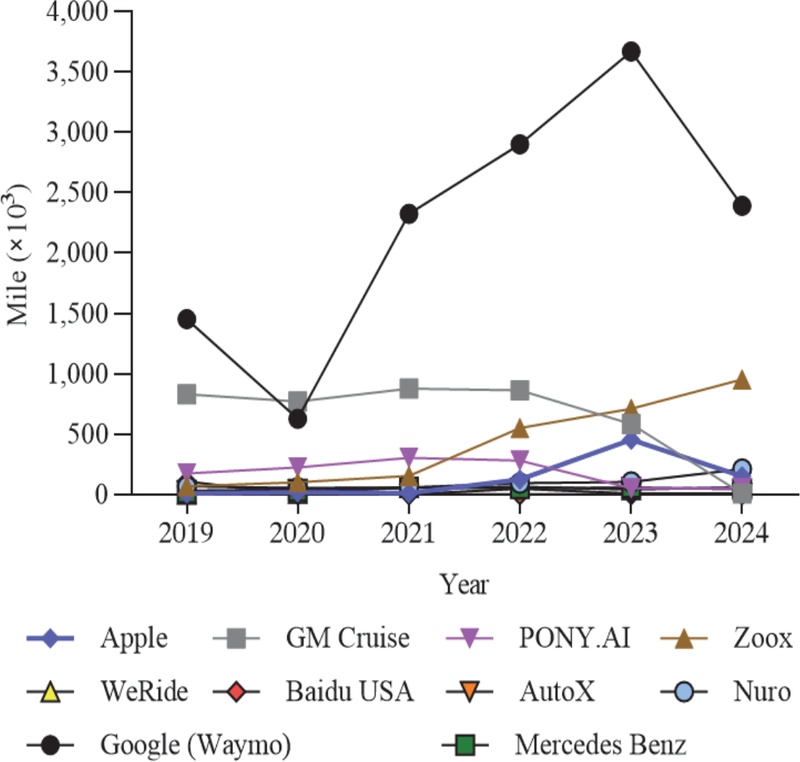
Top 10 manufacturers: annual autonomous driving mileage(2019-2024)
수집된 모든 파일을 취합한 결과, 2019년부터 2024년에 해당하는 유인 자율주행 해제 횟수는 총 61,992건으로 확인되었다. 연도별 분포를 살펴보면, 2019년 8,844건(14.3 %), 2020년 3,695건(6.0 %), 2021년 2,717건(4.4 %)으로 비교적 낮은 수준을 보이다가, 2022년에는 8,420건(13.6 %)으로 증가하였으며, 2023년 9,240건(14.9 %), 2024년에는 29,036건(46.9 %)으로 가장 높은 비중을 차지하였다. 특히 2024년의 해제 횟수는 전체의 약 절반에 해당하여, 최근 연도로 갈수록 자율주행 시험 규모 확대 또는 보고 빈도 증가가 반영된 것으로 해석될 수 있다.
2019–2024년 기간 동안의 누적 자율주행 해제 횟수를 기준으로 상위 제조사를 도출하였다. 그 결과, May Mobility가 총 20,694건으로 가장 많은 해제 횟수를 보고하였으며, Apple은 10,318건, Beep은 9,159건으로 그 뒤를 이었다. 이어서 Toyota가 4,798건, Mercedes-Benz가 3,535건의 해제 횟수를 보고하였다. 또한 AImotive, Ghost Autonomy, Google(Waymo), Lyft, Motional 역시 각각 수천 건 수준의 해제 횟수를 보고하며 누적 해제 횟수 기준 상위 10개 제조사에 포함되었다. 다만 이러한 해제 횟수 자체가 자율주행 시스템의 안전성이나 성숙도를 직접적으로 의미하지는 않는다. 특히 제조사별로 누적 주행거리(Mileage)에 큰 차이가 존재하므로, 해제 횟수의 위험도나 성능 수준을 공정하게 비교하기 위해서는 누적 주행거리를 함께 고려한 정규화 지표, 예를 들어 단위 주행거리당 해제 횟수(Disengagement rate)를 기반으로 한 분석이 병행되어야 한다.
자율주행 제조사별 1만 마일당 해제 횟수(Disengagement rate)를 나타낸 Fig. 10을 살펴보면, 해당 지표는 자율주행 기술의 성숙도를 가늠하는 정량적 지표로 활용될 수 있으나, 이를 기술력의 절대적 척도로 해석하는 데에는 신중한 접근이 필요하다. 수치상으로는 AutoX(0.44)와 GM Cruise(0.32)가 Google Waymo(0.78)보다 우수한 성능을 보이고 있으나, 이는 Google(Waymo)가 타사 대비 압도적인 누적 주행 거리를 보유하고 샌프란시스코 등 고난도 도심 환경에서 대규모 실증을 진행하는 데 따른 ‘환경 복잡도’의 차이가 반영된 결과로 해석해야 할 것이다. 반면 Zoox는 최근 주행 거리가 급격히 증가했음에도 0.73회라는 낮은 이탈률을 안정적으로 유지하여 기술적 완성도가 상용화 단계에 근접했음을 실증적으로 보여주었다. 이에 비해 Apple은 133.93회라는 높은 이탈률을 기록하며 기술 개발 과정에서의 난항을 드러냈다. 또한 AutoX, Pony.ai, WeRide 등 중국계 기업들이 상위권에 다수 포진하며 미국 기업들을 추격하는 양상을 보이나, 기업 간 해제 보고 기준의 상이함이 존재할 가능성도 배제할 수 없다. 결론적으로 자율주행 기술 평가는 단순 이탈률 수치보다 주행 환경의 난이도와 테스트 규모를 종합적으로 고려해야 하며, 이러한 관점에서 대규모 실증 환경하에서도 안정적인 데이터 일관성을 입증한 Google(Waymo)와 Zoox가 실질적인 기술 리더십을 확보하고 있는 것으로 판단된다.
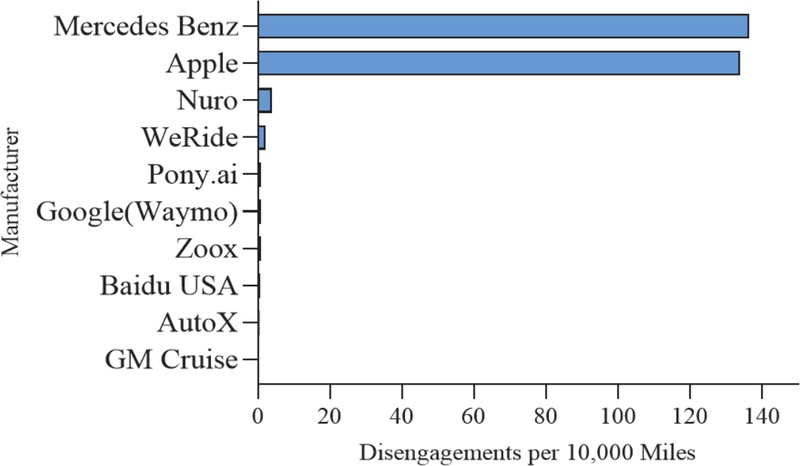
Disengagement rate per 10,000miles (top 10 manufacturers by cumulative mileage, 2019-2024)
Vehicle is capable of operating without a driver 및 Driver present 항목을 분석한 결과, 전체 자율주행 해제 횟수 총 61,992건 중 61,318건(98.9 %)이 Vehicle is capable of operating without a driver 항목에서 ‘No’로 보고되었으며, 61,318건(100 %)에서 Driver present 항목이 ‘Yes’로 기록되었다. 이는 본 연구에서 분석한 해제 횟수의 대부분이 기술적으로 무인 운행 Capability를 갖추지 않았거나, 혹은 무인 운행 Capability가 공식적으로 선언되지 않은 시험 단계에서, 테스트 드라이버가 차량에 탑승한 상태로 수행된 유인 자율주행 시험 환경에서 발생했음을 의미한다.
한편, Vehicle is capable of operating without a driver 항목이 ‘Yes’로 보고된 해제 횟수는 674건(1.1 %)으로 전체 중 소수에 해당하였으며, 이들 사례 전부에서 Driver present 항목이 ‘Yes’로 보고되었다.
원자료의 Disengagement initiated by 항목은 표준값(AV system, Test driver, Remote operator, Passenger) 외에도 제조사별 표기 변형이 혼재되어 있어, 본 연구에서는 대소문자, 공백 및 기호 차이를 제거하는 문자열 정규화 과정을 거친 후 의미 기반으로 해제 개시 주체를 통합 분류하였다. 통합 범주는 Test driver, AV system, Passenger의 세 가지로 정의하였다. Remote operator 항목은 분석 대상 기간 동안 해당 개시 주체에 의해 유발된 해제 사례가 보고되지 않아 통합 범주에서 제외하였다. 먼저 Test driver 범주는 차량 내 안전요원 또는 운전자(운행자)가 주도적으로 자율주행을 해제한 경우를 의미하며, Test Driver, TEST DRIVER, Test driver, Safety Driver, SAFETY DRIVER, Driver, Vehicle Operator, Operator, Human driver, Safety operator 등 ‘Driver’ 또는 ‘Operator’ 계열 표현을 모두 포함한다. 이는 자율주행 시스템이 스스로 해제한 사례라기 보다, 사람이 위험, 불확실성, 불편 또는 비정상적인 차량 거동을 인지하고 선제적으로 개입한 사건을 의미한다. AV system 범주는 자율주행 시스템이 자체 판단, 안전 정지, 오류 또는 리셋 등으로 해제를 유발한 경우로 정의하였으며, AV System, AV SYSTEM, AVS, System, Software, Autonomy system, Automated system 등 시스템 계열 표현을 포함한다. 이는 시스템 내부 로직이나 오류 처리 과정에서 시스템이 주도적으로 해제 상태로 전환된 사건을 의미한다. Passenger 범주는 Passenger로 명시된 경우에 한해 분류하였으며, 탑승객의 직접적인 개입으로 해제가 유발된 사례를 의미한다.
이와 같은 통합 분류 기준에 따라 연도별 해제 개시 주체 비율을 나타낸 Fig. 11을 살펴보면, 전반적으로 Test driver에 의해 유발된 해제가 전체 해제의 다수를 차지하는 구조가 확인된다. 구체적으로 Test driver에 의한 해제 비율은 연도별로 약 69 %에서 88 % 범위로 나타나, 자율주행 해제가 주로 시험 운전자의 선제적 안전 개입에 의해 발생하고 있음을 보여준다. 반면 AV system에 의해 유발된 해제는 2019년과 2023년에 상대적으로 높은 비중을 보였으며, 해당 연도의 비율은 각각 30 %와 27 %로 나타났다. 이는 특정 시기 시스템 내부 판단 또는 오류 처리 과정에서의 개입 빈도가 증가하였음을 시사한다. 한편 Passenger에 의한 해제는 2020년에만 매우 제한적으로 관찰되었으며, 전체 해제 중 0.054 %에 불과한 수준으로 나타나, 탑승객 개입에 의한 해제는 예외적인 사례에 해당함을 확인할 수 있다.
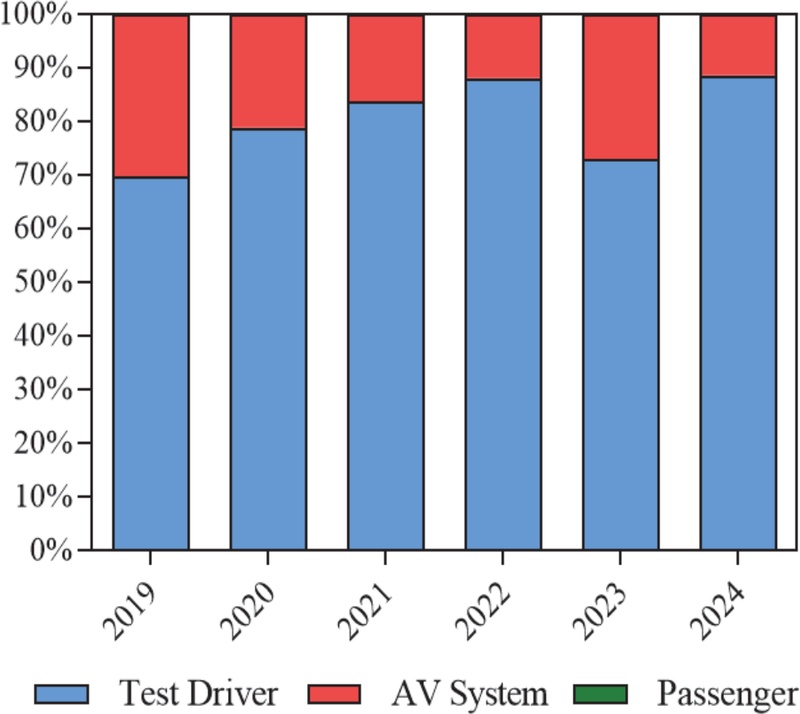
Annual distribution of disengagement initiators(2019-2024)
3.3 2019년-2024년 CA DMV 무인 자율주행 해제보고서 작성 항목 및 구성 요소 분석(AF3)
본 절에서는 2019년부터 2024년까지 CA DMV에 제출된 무인(Driverless) 자율주행 해제보고서를 대상으로 각 보고서에 작성 항목 및 구성 요소를 기준으로 데이터를 분석하였다.
2019년부터 2024년까지 무인(Driverless) 자율주행 해제보고서를 제출한 기업은 Apollo, AutoX, GM Cruise, Google(Waymo), Nuro, Pony.ai, WeRide, Zoox 등 총 8개사로 확인되었다.
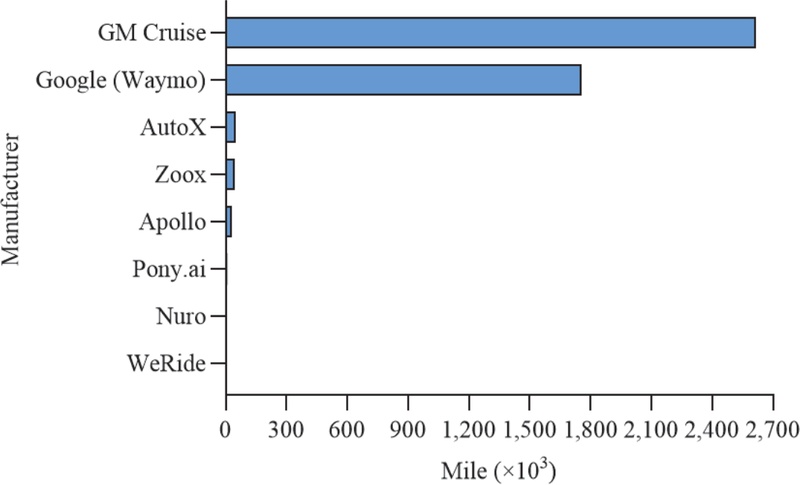
기업별 누적 주행거리를 나타낸 Fig. 12를 살펴보면, GM Cruise가 2,617,586.19마일로 가장 많은 주행거리를 기록하였으며, Google(Waymo)가 1,757,139.70마일로 그 뒤를 이었다. 그 외 기업들의 누적 주행거리는 AutoX 50,108.00마일, Zoox 46,946.30마일, Apollo 31,916.07마일, Pony.ai 9,042.86마일, WeRide 3,337.09마일, Nuro 1,952.10마일 순으로 나타났다.
Top 8 manufacturers by driverless cumulative autonomous driving mileage(2019-2024) (Driverless)
이러한 결과는 무인(Driverless) 자율주행 시험이 소수의 선도 기업에 의해 주행거리가 집중되는 구조를 보이며, 기업 간 시험 규모의 편차가 매우 큼을 보여준다.
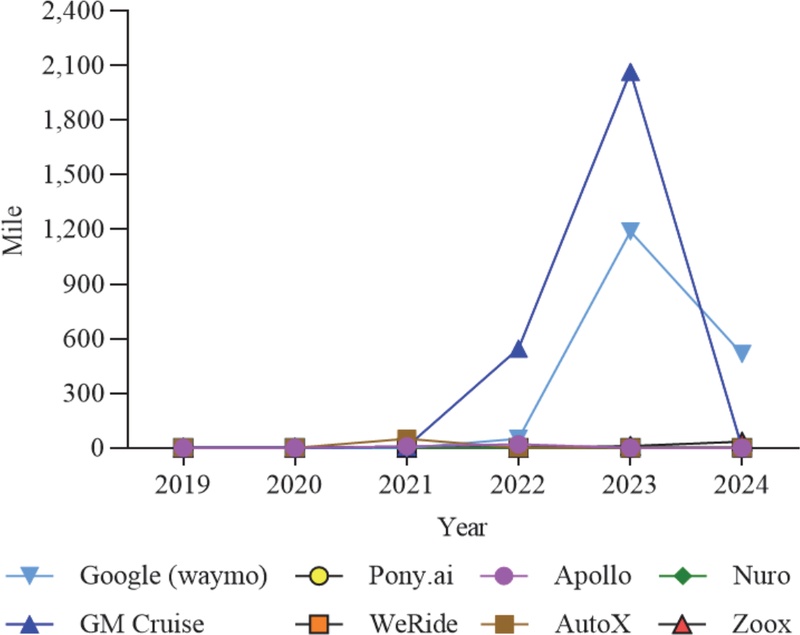
연도별 제조업체의 무인(Driverless) 자율주행 주행거리 변화를 나타낸 Fig. 13을 살펴보면, GM Cruise와 Google(Waymo)를 중심으로 2022년 이후 주행거리가 본격적으로 증가하는 경향이 확인되었다. 특히 Google(Waymo)는 2023년과 2024년에 각각 1,188,928마일, 516,572마일를 기록하며 최근 들어 무인 자율주행 시험 규모를 크게 확대하고 있는 것으로 나타났다. 한편 Zoox의 경우, 2023년부터 무인 자율주행시험에 진입하여 주행거리가 점차 증가하는 경향을 보였으며 이는 해당 기업이 비교적 최근 시점부터 무인 자율주행 시험을 확대하고 있음을 시사한다. 반면 Apollo, AutoX, Nuro, Pony.ai, WeRide 등은 특정 연도에 제한적인 무인(Driverless) 자율주행 시험을 수행하는 경향을 보였다.
Top 8 manufacturers: annual driverless autonomous driving mileage(2019-2024)
해제 횟수 측면에서는, Google(Waymo)가 2023년 14건, 2024년 22건의 해제를 보고하여 무인(Driverless) 환경에서도 일정 수준의 해제 횟수가 지속적으로 발생하고 있음을 확인할 수 있었다. 반면, Google(Waymo)를 제외한 다른 기업들의 경우 전체 기간 동안 Pony.ai와 AutoX에서 각각 1건씩의 해제만이 확인되었다. 한편, GM Cruise의 경우 본 분석 기간 동안 누적 주행거리가 가장 많았으나, 해제 사례는 보고되지 않았다.
무인 자율주행 환경에서의 주행거리 1만 마일당 해제횟수(Disengagement Rate)는, 3.2.3절에서 언급한 바와 같이 자율주행 기술의 성숙도를 정량적으로 비교할 수 있는 지표이지만, 해석에 있어서는 보다 신중한 접근이 요구된다. Fig. 14는 누적 주행거리 기준 상위 8개 기업을 대상으로 무인 자율주행에서의 1만 마일당 해제 횟수를 비교한 결과를 나타낸다.
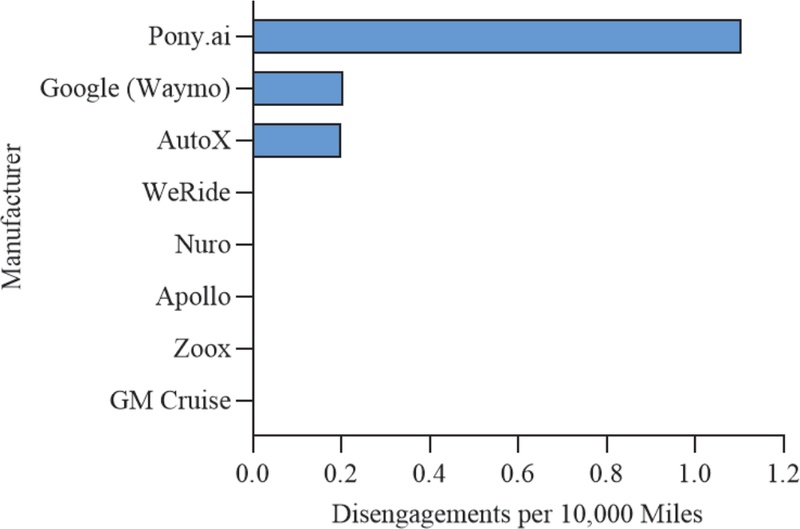
Disengagement rate per 10,000miles(driverless top 8 manufacturers by cumulative mileage, 2019-2024)
분석 결과, AutoX(0.20), Google(Waymo)(0.20), Pony.ai(1.11)는 무인 자율주행 환경에서 상대적으로 낮은 해제율을 기록하며 우수한 성능을 보이는 것으로 나타났다. 이는 해당 기업들이 무인 주행 조건에서도 비교적 안정적인 주행을 수행하고 있음을 시사한다. 반면, Apollo, GM Cruise, Nuro, WeRide, Zoox의 경우 무인 자율주행 주행거리는 보고되었으나, 분석 기간 동안 해제 횟수가 발생하지 않아 1만 마일당 해제 횟수가 산출되지 않는 것으로 확인되었다.
Vehicle is capable of operating without a driver 및 Driver present 항목을 분석한 결과, 전체 자율주행 해제 횟수 총 38건 중 1건(2.6 %)이 Vehicle is capable of operating without a driver 항목에서 ‘No’로 보고되었으며, 1건(100 %)에서 Driver present 항목이 ‘Yes’로 기록되었다. 이는 본 연구에서 분석한 무인(Driverless) 해제 횟수 중 해당 사례가 형식상 무인 운행 파일로 분류되었으나, 실제 시험 과정에서는 안전 확보 또는 검증 목적의 시험 운전자가 차량에 탑승한 상태에서 수행된 예외적 사례임을 시사한다. 한편, Vehicle is capable of operating without a driver 항목이 ‘Yes’로 보고된 해제 횟수는 37건(97.4 %)으로 전체 중 대부분에 해당하였으며, 이들 사례 중에서도 Driver present 항목이 ‘No’로 보고된 경우가 대부분이었다. 반면 Driver present 항목이 ‘Yes’ 로 보고된 해제 횟수는 전체 기간 동안 1건에 불과하여, 원격 시험 또는 특수한 시험 조건에서 발생한 예외적 사례로 해석될 수 있다.
Disengagement initiated by 및 Description of facts causing disengagement 항목을 분석한 결과, Google(Waymo)는 총 36건의 해제 사례 모두에서 해제 개시 주체가 In-field retrieval로 분류되었다. 해당 해제 사례들은 주행 중 차량의 의도하지 않은 주행 동작(Unwanted maneuver)이 발생함에 따라 안전 확보를 목적으로 개입이 이루어진 것으로 보고되었다. 이는 무인(Driverless) 주행 환경에서도 주행 판단 및 제어 과정에서 예외 상황이 발생할 수 있음을 보여준다. 반면, Pony.ai에서 보고된 1건의 해제 사례는 해제 개시 주체가 AV system으로 기록되었으며, 계획(Planning) 단계에서의 진단 점검 실패로 인해 시스템이 안전 모드로 전환된 것으로 나타났다. 또한 AutoX에서 보고된 1건의 해제 사례는 해제 개시 주체가 Test driver로 분류되었으며, 교통 상황에서 발생한 인지 불일치로 인해 차량이 부적절한 주행 반응을 보이면서 의도하지 않은 주행 동작이 발생한 것으로 보고되었다. Pony.ai와 AutoX의 해제 사례는 모두 원격 관리자 또는 시험 관계자가 차량의 상태를 점검·감시하는 과정에서 보고된 해제 사례에 해당한다. 이는 무인(Driverless) 환경에서 원격 관리자가 차량의 안전 점검 및 상태 확인을 수행하는 경우 역시 자율주행 시험의 일부로 간주된다는 CA DMV의 정의와 부합한다.3)
4. 결론 및 논의
본 논문에서는 2015–2024년 CA DMV 자율주행 해제보고서를 대상으로 주요 보고 항목을 통합하여 장기간 관점에서 자율주행 해제의 발생 특성을 분석하였다. 연도별·기업별 해제 횟수와 누적 주행거리, 해제 개시 주체, 해제 발생 상황 및 원인을 기반으로 분석을 수행하였으며, 해제 원인과 상황을 운전자, 시스템, 환경 관점에서 분류하였다. 본 연구에서 도출된 결과는 자율주행 시스템의 안전성 평가와 사용자 중심 운전자–차량 상호작용(HMI) 가이드라인 수립을 위한 기초 자료로 활용될 수 있다.
첫째, AF1 분석 결과, 2018년 특정 제조사의 대량 보고가 전체 데이터의 변곡점(Inflection point)으로 작용함을 확인하였다. 이러한 이상치(Outlier)를 제외한 시계열 분석을 통해, 자율주행 기술 개발 과정에서 보고 건수가 급증했다가 점차 안정화되는 경향을 보임을 확인하였다. 또한 해제 원인을 운전자(Driver), 시스템(System), 환경(Environment)의 세 가지 표준 카테고리로 분류했을 때, 시스템 관련 요인이 약 72.8 %로 가장 높은 비중을 차지하는 것으로 나타났다. 특히 전체 해제 상황의 약 69~88 %가 안전 운전자의 선제적 개입(Preemptive intervention)에 의해 발생한 것으로 나타났는데, 이는 시스템의 물리적 오류뿐만 아니라 운전자의 불안감 및 신뢰 부족이 해제의 주요 원인으로 작용했을 가능성을 시사한다. 다만, 운전자 개입이 반드시 시스템의 기술적 한계를 의미하는 것은 아니며, 보수적 안전 전략에 따른 선제적 개입, 시험 환경의 복잡도에 따른 운전자의 판단, 또는 제조사별 보고 기준의 차이 등이 복합적으로 작용한 결과일 수 있다. 따라서 기술적 고도화와 함께 운전자에게 적절한 정보를 제공하여 신뢰를 형성하는 HMI 설계가 필요할 수 있음을 제시하였다.
둘째, AF2 분석 결과, 단위 주행거리당 해제 횟수(Disengagement rate) 수치만으로 자율주행 기술의 우수성을 단정하는 것은 한계가 있으며, 주행 환경의 난이도와 시험 규모를 함께 고려한 해석이 필요함을 확인하였다. 해제 개시 주체 분석에서는 전체 해제의 대다수가 시험 운전자(Test driver)의 선제적 개입에 의해 발생한 것으로 나타났다. 이는 현재의 유인 자율주행 시험 환경이 여전히 인간 감시와 판단에 크게 의존하는 과도기적 단계임을 보여준다.
셋째, AF3 분석 결과, 무인 자율주행 시험은 소수의 선도 기업에 의해 주행거리가 집중되는 구조를 보였으며, 기업 간 시험 규모의 편차가 매우 큰 것으로 나타났다. 특히 2022년 이후 GM Cruise와 Google(Waymo)를 중심으로 무인 자율주행 주행거리가 본격적으로 증가하는 경향이 확인되었다. AutoX, Google(Waymo), Pony.ai를 제외한 기업에서는 분석 기간 동안 해제 사례가 발생하지 않았다. 특히 GM Cruise의 경우 누적 주행거리가 가장 많았음에도 불구하고 해제가 보고되지 않았다는 점에서, 해제 미발생이 단순히 주행거리 부족에 기인한 것은 아님을 확인할 수 있었다.
한편, 자율주행 기술의 대중적 인식과 제도적 분류 사이의 괴리는 주목할 만한 시사점을 제공한다. Tesla는 일반 소비자들 사이에서 자율주행의 대명사처럼 회자되고 있으나, CA DMV 자율주행 해제 보고서 기준으로 보면 2019년 약 12.2마일의 주행 기록이 전부이며, 이후에는 보고 기록을 찾을 수 없었다. 이는 Tesla 스스로가 자사 기술을 자율주행(Level 3 이상)이 아닌 운전자 보조 시스템(Level 2)으로 규정하고 있기 때문으로 해석된다. 소비자들은 ‘자율주행’으로 인식하고 사용하는 기술이, 제도적·기술적으로는 자율주행에 해당하지 않는다는 이 아이러니는 자율주행 기술의 정의와 분류 기준에 대한 근본적인 질문을 던진다. 나아가, 자율주행의 상용화를 가로막는 가장 큰 장벽이 제도와 규제라는 업계의 주장이 있으나, Tesla의 사례는 오히려 Level 2로 분류함으로써 자율주행에 수반되는 규제 요건의 적용 대상에서 벗어난 채 사실상 대규모 상용화를 실현하고 있음을 보여준다. 이는 자율주행 상용화에 있어 제도와 규제의 역할, 그리고 기술 수준의 분류 체계가 실제 도로 위의 현실을 얼마나 적절히 반영하고 있는지에 대해 재고가 필요함을 시사한다.
본 연구는 자율주행 해제 보고 데이터를 장기간 관점에서 통합적으로 분석했다는 점에서 의의가 있으나, 몇 가지 한계도 존재한다.
첫째, 본 연구는 자율주행 해제 보고 데이터를 기반으로 분석을 수행하였다는 점에서 실제 사고(Collision) 데 이터와의 직접적인 연계 분석에는 한계를 가진다. 해제는 사고를 예방하기 위한 개입 행위이나, 해제 발생과 실제 안전 성과 간의 관계를 정량적으로 검증하지 못하였다는 점에서 추가적인 분석이 필요하다.
둘째, 본 연구에서 분석한 해제 데이터는 특정 제조사의 보고 건수가 전체에서 상당한 비중을 차지하고 있어, 전체 추세를 일반화하는 데 주의가 필요하다. 본 연구에서는 2018년 제외 분석, 보고서 제출 기간별 비교, 단위 주행거리당 해제 횟수 정규화 등을 통해 편중 영향을 완화하고자 하였으나, 제조사별 시험 환경의 난이도, 보고 기준의 차이, 그리고 주행 환경의 복잡도 등을 완전히 통제하지는 못하였다. 추후 연구에서는 주행 환경 난이도를 반영한 가중 보정 방법론을 적용하여 보다 공정한 기업 간 비교가 이루어질 필요가 있다.
셋째, 본 연구는 보고서 기반의 정량 분석에 초점을 두었기 때문에 개입 상황에서의 운전자 인지 특성, 개입 판단의 맥락적 요인, 그리고 인터페이스 설계와의 직접적인 연계 분석에는 한계가 있다. 추후 연구에서는 본 연구에서 도출한 해제 원인 분류 체계를 기반으로 차량 시뮬레이터 환경에서 주요 해제 유발 상황을 재현하고, 개입 상황의 유형화, 운전자 개입 시점과 반응 특성 등을 체계적으로 분석하여 HMI 설계 기준을 구체화할 필요가 있다. 이러한 연구가 축적될 경우, 자율주행 시스템은 운전자의 상황 인식을 지원하고 개입 부담을 완화하는 방향으로 발전할 수 있으며, 이는 실제 도로 환경에서의 안전성 확보와 사용자 신뢰 형성에 기여할 것으로 예상된다.
Nomenclature
| CA DMV : | california department of motor vehicles |
| HMI : | human-machine interaction |
Acknowledgments
본 연구는 대한민국 정부(교육부)의 재원으로 한국연구재단의 4단계 BK21사업(5199990814084)의 지원을 받았으며 산업통상자원부 자율주행기술개발혁신사업의 지원을 받아 수행된 연구입니다(20018101, T Car기반 자율주행 인지예측지능제어 차량부품시스템 통합평가 기술개발). 본 연구는 2026년도 정부(산업통상자원부)의 재원으로 한국산업기술진흥원의 지원을 받아 수행된 연구입니다(RS-2026-25533435, 2026년 산업혁신인재성장지원사업).
References
-
A. M. Boggs, R. Arvin and A. J. Khattak, “Exploring the Who, What, When, Where, and Why of Automated Vehicle Disengagements,” Accident Analysis & Prevention, Vol.136, Paper No.105406, 2020.
[https://doi.org/10.1016/j.aap.2019.105406]

-
D. Lee, L. A. N. Long and M. Choi, “Automated Vehicles’ Safety: The Multidimensionality of Disengagement Reports,” Heliyon, Vol.11, No.6, Paper No.e42747, 2025.
[https://doi.org/10.1016/j.heliyon.2025.e42747]
- California Department of Motor Vehicles, Autonomous Vehicles Tests Without Driver, https://www.dmv.ca.gov/portal/file/adopted-regulatory-text-pdf/, , 2025.
-
H. Yun, S. L. Kim, J. W. Lee and J. Yang, “Analysis of Cause of Disengagement Based on U.S. California DMV Autonomous Driving Disengagement Report,” Transactions of KSAE, Vol.26, No.4, pp.464-475, 2018.
[https://doi.org/10.7467/KSAE.2018.26.4.464]
-
A. Sinha, S. Chand, V. Vu, H. Chen and V. Dixit, “Crash and Disengagement Data of Autonomous Vehicles on Public Roads in California,” Scientific Data, Vol.8, No.1, Paper No.298, 2021.
[https://doi.org/10.1038/s41597-021-01083-7]
-
E. Kohanpour, S. R. Davoodi and K. Shaaban, “Trends in Autonomous Vehicle Performance: A Comprehensive Study of Disengagements and Mileage,” Future Transportation, Vol.5, No.2, Paper No.38, 2025.
[https://doi.org/10.3390/futuretransp5020038]
- California Department of Motor Vehicles, Disengagement Reports (2015-2020), Provided by E-mail, 2025. 9. 17.
- California Department of Motor Vehicles, Disengagement Reports (2021-2024), https://www.dmv.ca.gov/portal/vehicle-industry-services/autonomous-vehicles/disengagement-reports/, , 2025.