EPS 시스템의 백스테핑 제어를 위한 Dual-LSTM 기반 상태 추정 기법
Copyright Ⓒ 2026 KSAE / 251-03
This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License(http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium provided the original work is properly cited.
Abstract
This paper proposed a dual long short-term memory(LSTM) based state estimation method for backstepping control of an electric power steering(EPS) system using second-order C-EPS dynamics. The featured framework employs two LSTM networks in parallel—one LSTM estimates steering states, while the other estimates the lumped disturbance representing modeling errors, nonlinear effects, and unmodeled dynamics. The method provided more effective information for backstepping control than conventional observer-based approaches by combining state estimation and disturbance estimation within a unified learning-based structure. Simulation results show that the proposed dual-LSTM framework provides effective state and disturbance information for EPS torque control and achieves improved steering tracking performance compared with the extended state observer-based method. These results demonstrate the potential of learning-based parallel state and disturbance estimation for advanced EPS torque control.
Keywords:
Long short-term memory, Electric power steering, Backstepping control, State estimation, Vehicle lateral control키워드:
장단기 메모리, 전자식 파워 스티어링, 백스테핑 제어, 상태 추정, 차량 횡방향 제어1. 서 론
Electric power steering(EPS) 시스템은 운전자 조향 입력에 따라 보조 토크를 생성하는 시스템이다.1) 운전자가 인가한 조향 토크와 EPS가 생성한 보조 토크는 조향 메커니즘을 통해 함께 전달되어 바퀴를 회전시키며, 운전자의 조향 부담을 줄이고 차량의 조향 응답성을 향상시킨다. EPS는 모터 장착 위치에 따라 Column-type EPS(C-EPS), Pinion-type EPS, Rack-type EPS 등으로 구분되며, 보조력이 작용하는 위치와 구조적 특성에 따라 조향 성능과 시스템 특성이 달라진다.2) 최근 EPS 시스템은 단순한 조향 보조 장치를 넘어, 차선 유지 보조와 같은 횡방향 ADAS 기능 및 자율주행 시스템의 핵심 구동 계층으로 활용되고 있다.3)
이러한 시스템에서는 횡방향 상위 제어기가 차량의 경로 추종 오차와 주행 상태를 바탕으로 목표 조향각을 생성하고, 하위 제어기는 이를 정확하게 추종할 수 있도록 EPS에 필요한 모터 토크를 산출 및 인가한다.4) 이와 같은 이유로 EPS의 토크 제어 성능은 자율주행 차량의 횡방향 제어 성능을 결정하는 핵심 요소이다. 실제 EPS 시스템은 파라미터 불확실성, Self-aligning 토크, 히스테리 시스와 같은 비선형 요소와 외란의 영향을 받기 때문에,5) 단순한 선형 모델 기반 제어만으로는 충분한 성능 확보에 한계가 있다. 이와 관련하여 EPS의 토크 제어 및 조향 추종 성능 향상을 위해 Backstepping, Sliding mode control, Disturbance observer 기반의 다양한 연구가 수행되어 왔다. 조향 메커니즘의 마찰 및 파라미터 불확실성을 고려한 자율주행 횡방향 제어를 위해 Augmented observer와 Backstepping을 결합한 조향각 제어 기법이 연구되었다.6) 또한 Self-aligning 토크를 추정하는 High gain disturbance observer와 Backstepping 제어기를 결합하여 조향각 추종 성능을 향상시키는 방법,7) 차량 횡방향 상위 제어기와 하위 제어기를 통합적으로 고려한 Cascade backstepping 제어 방식이 제안되었다.8) 최근에는 fuzzy 방식과 backstepping 방식을 결합한 Fuzzy backstepping 제어 방식이 제안되었다.9)
한편 차량 상태 추정 분야에서는 최근 물리 기반 모델과 데이터 기반 학습을 결합한 하이브리드 접근이 활발히 연구되고 있으며, 신경망 기반 또는 Physics-informed learning 기반 상태 추정 기법이 복잡한 동특성 및 불확실성을 다루기 위한 대안으로 주목받고 있다.10-12) 특히 Long Short-Term Memory(LSTM)은 비선형 시스템의 시간 의존성과 동적 히스토리를 직접 학습할 수 있다는 장점이 있으며, 전통적인 모델 기반 방법에서 문제가 되는 파라미터 불확실성 및 모델링 오차에 대한 의존성을 줄일 수 있으므로, 차량 상태 추정 분야에서 횡방향 속도, Sideslip angle, Yaw rate와 같은 시계열 상태의 추정 및 예측에 활용되고 있다.13-15) 이러한 점을 고려할 때, 마찰, 히스테리 시스, 외란 및 파라미터 불확실성 등이 복합적으로 작용하는 EPS 시스템에서도 LSTM 기반 추정기는 유효한 대안이 될 수 있으며, 단순 선형 관측기로 포착하기 어려운 비선형 시간 상관성을 학습하여 상태 및 외란 추정 성능을 향상시킬 수 있다.
따라서 본 연구에서는 EPS 시스템의 Backstepping 기반 토크 제어 성능 향상을 위해 Dual-LSTM 기반 상태 및 외란 추정 구조를 제안한다. 제안하는 구조는 두 개의 LSTM 네트워크를 병렬로 구성하여, 하나는 시스템의 조향 상태를 추정하고 다른 하나는 모델 불확실성, 외란 및 비선형성을 포괄하는 Lumped disturbance를 추정하도록 설계된다. 이를 통해 기존 Extended state observer(ESO) 기반 방법 보다 유효한 상태 및 외란 정보를 제공하고자 하며, 추정 결과를 Backstepping 제어기에 연계하여 조향각 추종 성능 향상 가능성을 검증한다.
2. EPS 시스템 모델링 및 제어·관측기 설계
Dual-LSTM기반 상태 추정 구조 설계 및 성능 비교 검증을 위하여 제어 대상인 C-EPS 시스템의 2차 동역학 모델을 정의하고, 이를 기반으로 Backstepping 제어기와 비교 대상인 ESO를 구성한다.
2.1 2차 C-EPS 시스템 동역학
2차 C-EPS 시스템의 동역학은 다음과 같이 표현할 수 있다.16)
| (1) |
where
d는 2차 C-EPS 동역학에서 반영되지 못한 파라미터 불확실성, 비선형 마찰, 모델 불확실성 및 외부 외란을 포함하는 Lumped disturbance이므로 다음과 같이 정의할 수 있다.
| (2) |
여기서 Δa21,Δa22,Δb21는 파라미터 불확실성이며, φ(∙)는 비선형 마찰, 모델 불확실성 및 기타 비선형성, dext는 외부에서 작용하는 외란을 의미한다.
2.2 Backstepping 제어기 설계
Backstepping 제어는 비선형 시스템을 단계적으로 분해하여 가상 제어 입력과 실제 제어 입력을 순차적으로 설계하는 기법이다.17) 각 단계에서 Lyapunov 안정도 해석을 기반으로 제어기를 구성하므로, 폐루프 시스템의 안정성을 체계적으로 보장할 수 있다. 이에 따라 식 (1)을 기반으로 2차 Backstepping 제어기를 설계한다.
목표 조향각 x1d및 가상 제어 입력 x2d에 대한 추종 오차를 다음과 같이 정의한다.
| (3) |
추종 오차 동역학은 다음과 같이 표현할 수 있다.
| (4) |
Lyapunov 안정성을 만족하는 토크 입력 u와 가상 제어 입력 x2d는 다음과 같이 나타낼 수 있다.
| (5) |
2.3 Extended State Observer 설계
ESO는 시스템의 상태뿐만 아니라 모델링 오차, 파라미터 불확실성, 외란 등을 하나의 확장 상태로 포함하여 동시에 추정 가능한 관측기이다.18) 이러한 구조를 통해 미지 외란과 모델링 오차를 실시간으로 보상할 수 있으므로, 폐루프 시스템의 강인성과 추종 성능을 향상시키는 데 효과적이다.
조향각 θh만 측정 가능하다고 가정하고, x3 = d로 정의하면, 확장 상태 xe 및 관측기 상태 는 다음과 같다.
| (6) |
이에 대한 ESO는 다음과 같이 구성한다.
| (7) |
where
여기서 는 각각 조향각, 조향각속도, Lumped disturbance 추정값이다.
3. Dual-LSTM 기반 상태 추정 기법
2.3에서 설계한 ESO는 조향각 측정값을 기반으로 조향 상태와 Lumped disturbance를 하나의 확장 상태로 포함하여 동시에 추정한다. 이에 비해 본 연구에서는 조향 상태 추정과 외란 추정의 목적이 서로 다르다는 점에 주목하여, 두 기능을 분리한 Dual-LSTM 기반 상태 추정 구조를 제안한다. 조향 상태는 측정값을 이용한 직접적인 지도학습이 가능하지만, Lumped disturbance는 별도의 정답 데이터를 얻기 어렵다. 따라서 본 연구에서는 두 개의 LSTM을 병렬로 구성하여, 하나는 조향 상태를 직접 추정하고, 다른 하나는 식 (1)을 기반으로 구성된 Physics layer를 이용한 물리 모델 기반 간접 학습을 통해 Lumped disturbance를 추정하도록 설계하였다. 이러한 분리 구조는 하나의 추정기가 서로 다른 학습 목적을 동시에 만족해야 하는 부담을 줄이고, 상태 추정과 외란 추정을 각각의 특성에 맞는 방식으로 학습할 수 있게 한다. 전체 구조는 Fig. 1과 같다.
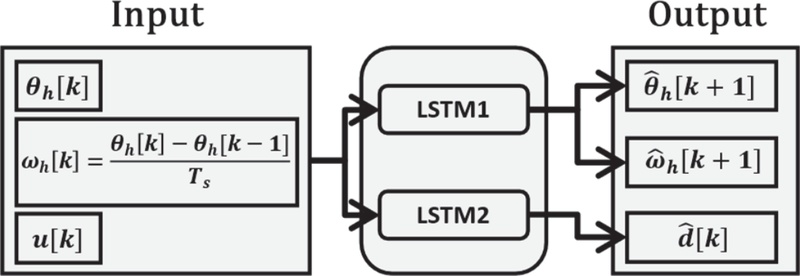
Overall architecture of Dual-LSTM
3.1 Dual-LSTM 구조
Dual-LSTM은 두 개의 LSTM으로 구성되며, 각 네트워크는 동일한 길이 L의 입력 시퀀스를 사용한다. 입력 시퀀스는 조향각, 조향각속도, 그리고 입력 토크로 구성된다. 이때 조향각속도는 실제 차량 및 EPS 환경에서 조향각만 측정되는 경우를 고려하여, 조향각 신호의 수치미분을 통해 구성하였다.
조향 상태 추정 LSTM은 길이 L의 시계열 입력을 받아 다음 시점의 조향 상태를 직접 추정한다. 이를 위해 지도 학습 기반의 Data loss를 사용한다. 손실 함수는 식 (8)과 같이 다음 시점의 추정 상태와 실제 측정 상태 사이의 오차로 정의된다.
| (8) |
여기서 는 조향 상태 추정 LSTM에서 추정한 조향 상태이며 는 측정값이다.
외란 추정 LSTM은 동일한 시계열 입력으로부터 Lumped disturbance d[k]를 추정한다. 그러나 d[k]는 파라미터 불확실성, 비선형 마찰, 모델링 오차 및 외부 외란을 통합한 항으로 정의되므로, 정답 데이터를 확보하기 어렵다. 따라서 식 (1)의 2차 C-EPS 동역학을 ZOH 방식으로 이산화하여 Physics layer를 구성하고, 추정된 를 이용해 다음 시점 상태를 예측하는 방식을 적용한다. 구체적으로 외란 추정 LSTM이 출력한 를 physics layer의 입력으로 사용하여 다음 시점의 상태 을 예측하고, 이 예측값이 실제 다음 상태와 일치하도록 학습시킨다. 이를 통해 외란 추정 LSTM은 정답 값 없이도 동역학 일관성을 만족하는 방향으로 학습하게 된다. 외란 추정 LSTM의 학습 과정은 Fig. 2와 같다.
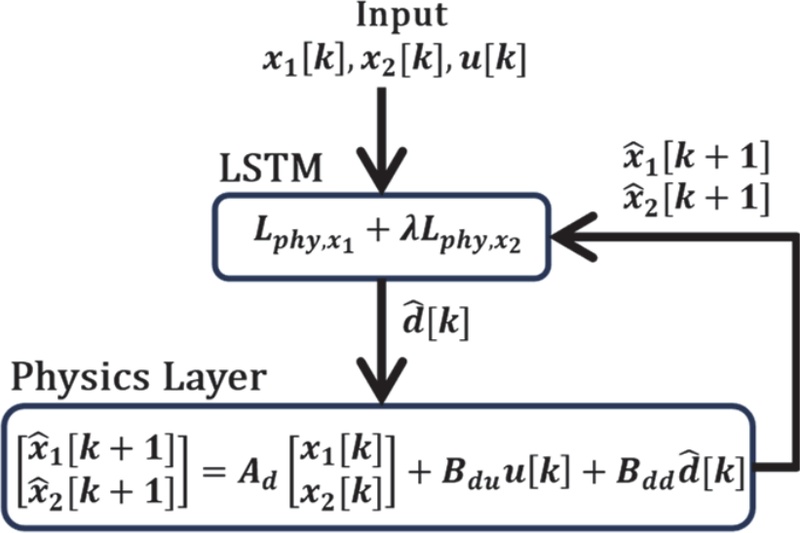
Training process of disturbance estimation LSTM
ZOH 이산화 과정은 식 (9)와 같다.
| (9) |
where
학습에 사용되는 Physics loss는 식 (10)과 같다.
| (10) |
λ는 조향각속도 추정 오차에 대한 가중치이다.
총 손실 함수 Ltotal는 식(11)과 같다.
| (11) |
식(11)과 같이, Dual-LSTM은 조향 상태 추정 LSTM의 Data loss와 외란 추정 LSTM의 physics loss를 통합한 총 손실 함수 Ltotal를 기반으로 학습된다.
4. 시뮬레이션 구성
Dual-LSTM 기반 상태 추정기의 성능 검증을 위해 CarSim과 MATLAB/Simulink를 연동한 시뮬레이션 환경을 구성하였다. CarSim은 EPS 시스템의 플랜트로 사용하였으며, MATLAB/Simulink에서는 ESO 및 Dual-LSTM 기반 상태 추정기와 Backstepping 제어기를 구현하였다. 구성된 전체 시스템은 Fig. 3과 같다.
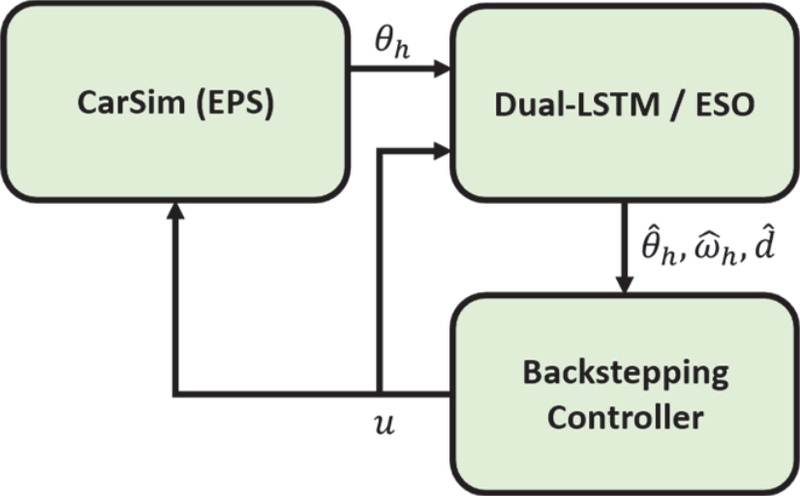
Overall closed-loop system
제안한 Dual-LSTM 기반 상태 추정기의 하이퍼 파라미터는 Table 2와 같다.

Dual-LSTM hyperparameters
ESO의 관측기 이득은 l1 = 942, l2 = 2.96 × 10⁵, l3 = 3.10 × 10⁷로 설정하였다. 또한 Backstepping 제어기의 제어 이득은 추정기 종류에 따라 실험적으로 최적화하여 적용하였으며, Dual-LSTM 기반 구조에는 k1 = 450, k2 = 70을 적용하였고, ESO 기반 Backstepping 제어기에는 k1 = 350, k2 = 50을 적용하였다.
5. 시뮬레이션 결과
5.1 EPS 상태 추정 시뮬레이션 결과
제안한 Dual-LSTM 기반 상태 추정기의 일반화 성능을 검증하기 위해, 학습 및 검증에 사용한 시나리오와 다른 형태의 입력 시나리오를 별도로 구성하여 상태 추정 성능을 평가하였다.
4 Nm 진폭과 0.07, 0.15, 0.30, 0.5 Hz 주파수의 사인파 토크를 인가하여 얻어진 조향 응답을 바탕으로 Dual-LSTM과 ESO의 상태 추정 결과를 비교하였다. 입력 토크는 Fig. 4와 같고, Figs. 5 ~ 7은 EPS 상태 추정 결과를 나타낸다. 상태 추정 RMSE는 Table 3과 같다.
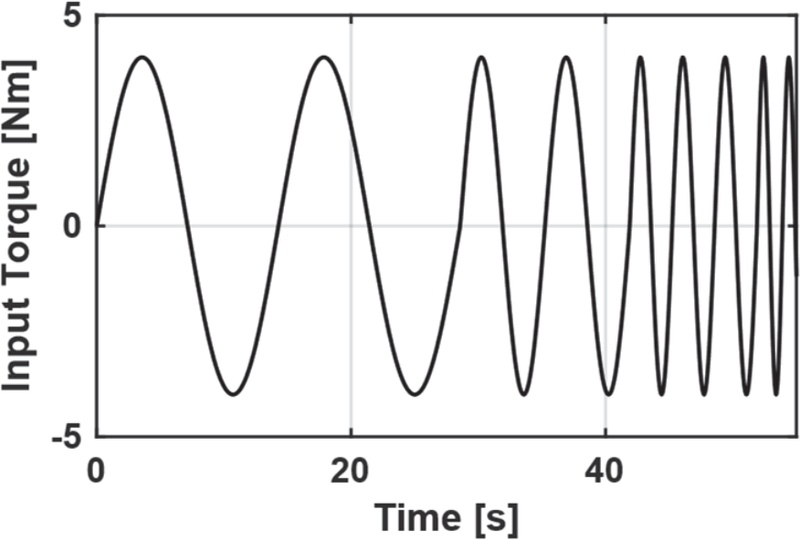
Input torque for state estimation
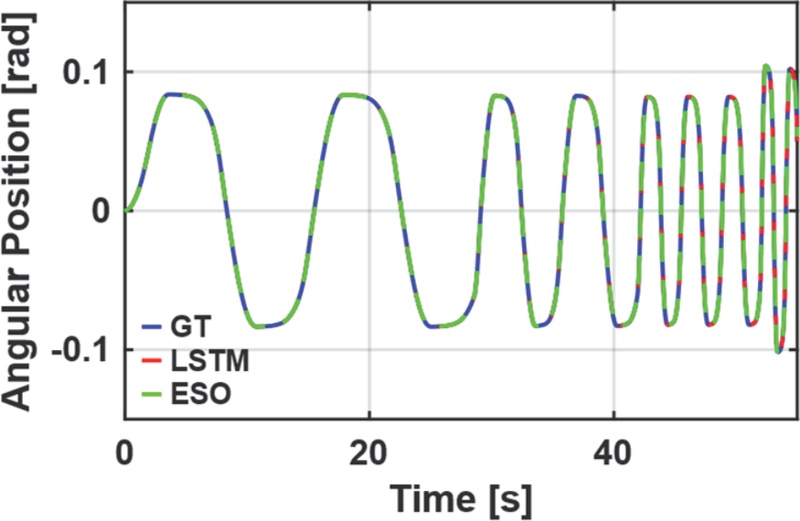
Estimated steering wheel angular position
RMSE of the states estimation results
Fig. 5의 조향각 추정 결과에서 제안한 Dual-LSTM 기법과 ESO 모두 CarSim 응답을 정확히 추정하였다. Table 3의 RMSE를 기준으로, ESO가 0.0010 rad 작은 값을 기록하였다. 다만 두 방법 모두 조향각 추정 RMSE가 10-3rad 수준에 머물러, 조향각 추정 측면에서는 실질적인 성능 차이로 보기 어렵다.
반면 Fig. 6의 조향각속도 추정 결과에서는 두 방법 간 추정 정확도 차이가 분명하게 나타났다.
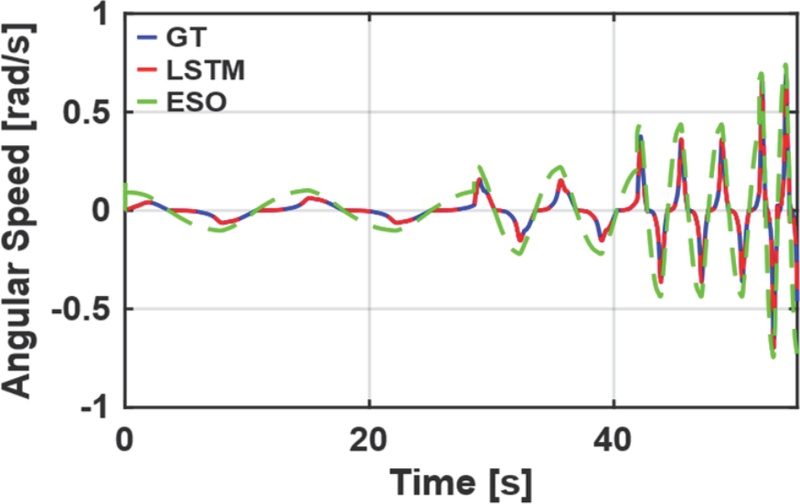
Estimated steering wheel angular speed
제안한 방법의 조향 각속도 추정 RMSE는 0.0076 rad/s로, ESO의 0.1581 rad/s 대비 약 95.2 % 작은 오차를 보였다. 제안한 Dual-LSTM은 시계열 입력으로부터 조향각속도를 직접 회귀하므로 실제 조향각속도와 높은 일치도를 보였다.
Fig. 7의 Lumped disturbance 추정 결과에서는, 두 방법 모두 외란의 전반적인 변화 양상을 유사하게 추정하였다. 따라서 제안한 방법이 기존 ESO와 비교해도 외란 추정 측면에서 일관된 동작 특성을 확보하고 있음을 확인하였다.
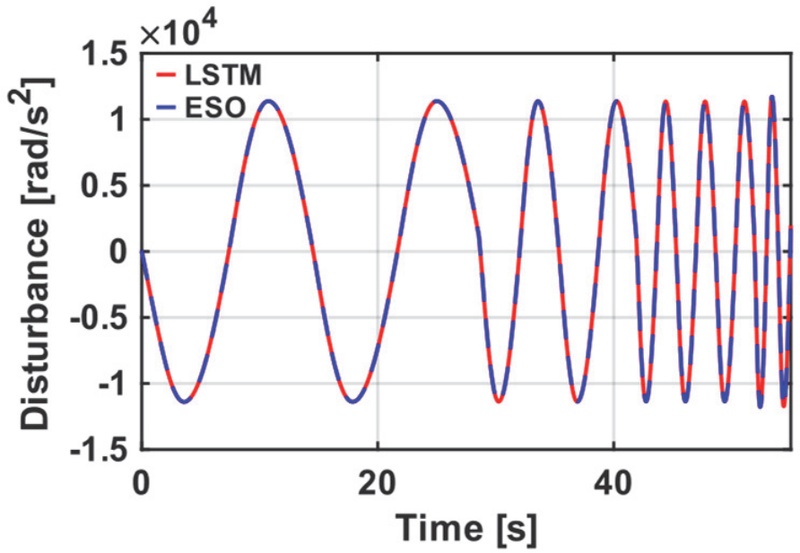
Estimated lumped disturbance
5.2 Backstepping 제어 결과
폐루프 시스템의 조향각 추종 성능 검증을 위해, 진폭 15deg, 주파수 0.05 Hz의 사인파 형태의 목표 조향각을 설정하였다. Fig. 8, 9는 목표 조향각 추종 결과를, Fig. 10, 11은 Backstepping 제어기의 출력 토크를, Figs. 12 ~ 17은 폐루프 시스템에서 EPS의 상태 및 외란 추정 결과를 나타낸다. Table 4는 목표 조향각 추종 RMSE를 나타낸다.
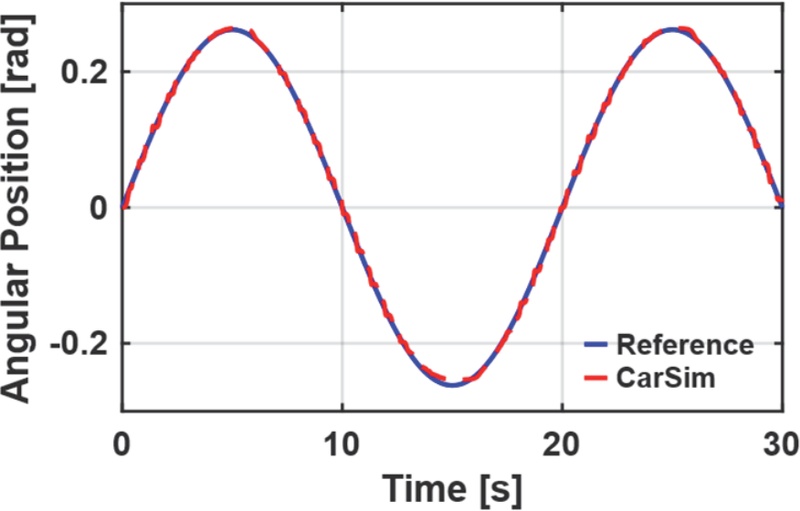
Tracking performance of Dual-LSTM based system
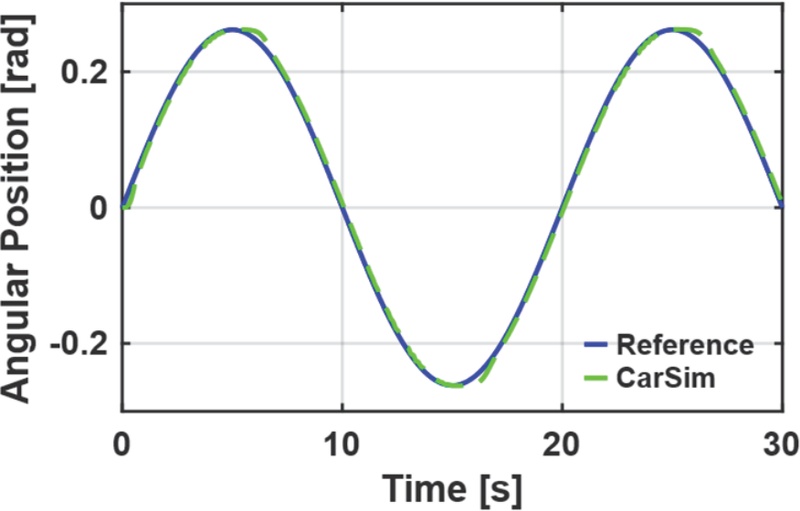
Tracking performance of ESO based system
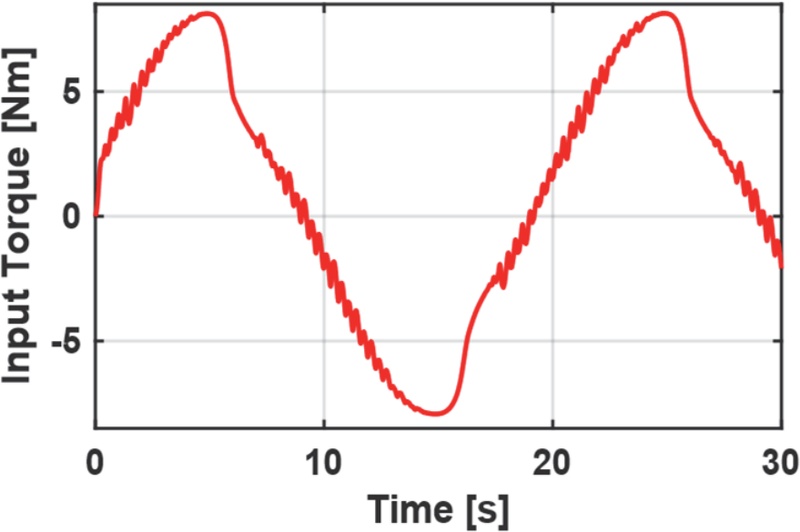
Input torque to EPS by Dual-LSTM based backstepping controller
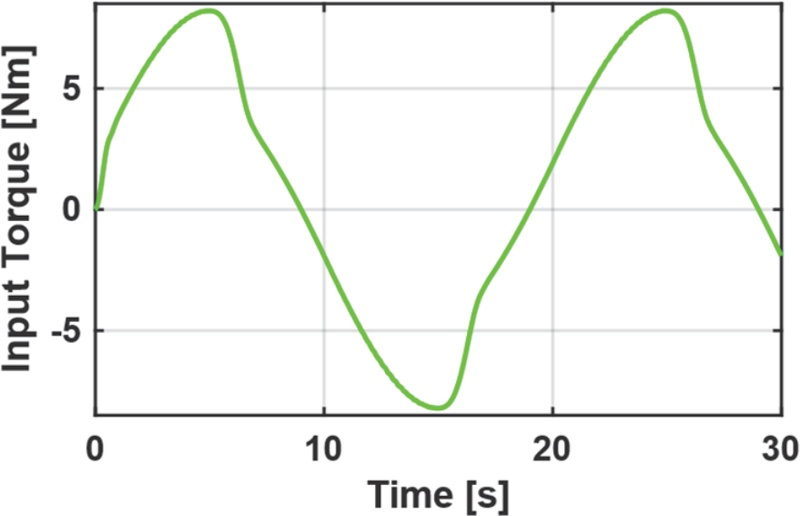
Input torque to EPS by ESO based backstepping controller
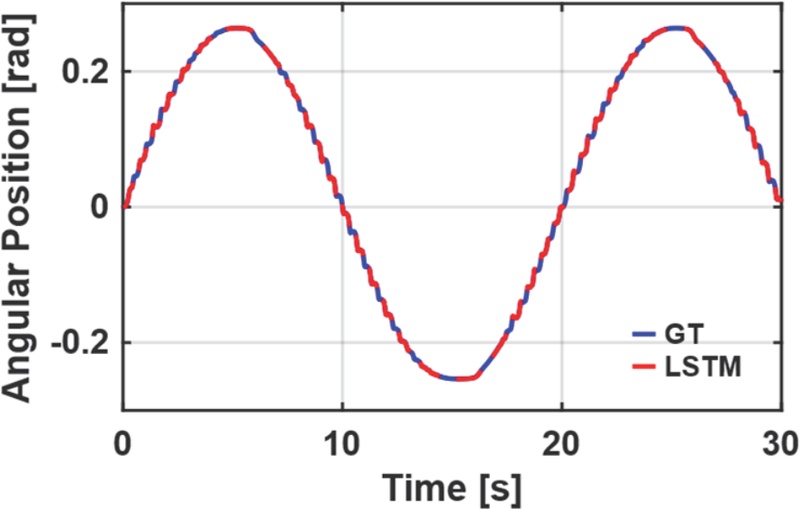
Steering wheel angular position estimation by Dual-LSTM
RMSE of the reference angle tracking
목표 조향각 추종 RMSE는 두 경우 모두 매우 작은 수준이며, Backstepping 제어기는 두 조건에서 안정적인 추종 성능을 보였다. 제안한 방법을 사용한 경우 목표 조향각 추종 RMSE가 0.0040 rad로 ESO 기반 결과인 0.0059 rad보다 낮았으나, 두 값 모두 절대적으로 작은 수준이므로 본 결과는 제안한 추정기가 ESO 대비 제어 성능을 저하시키지 않으면서 Backstepping 제어기에 안정적으로 연계될 수 있음을 보여준다.
Fig. 12와 Fig. 13은 폐루프 시스템에서의 조향각 추정 결과를 나타낸다. Dual-LSTM 기반 추정기와 ESO는 모두 조향각 변화에 대응하여 유사한 추정 경향을 보였다.
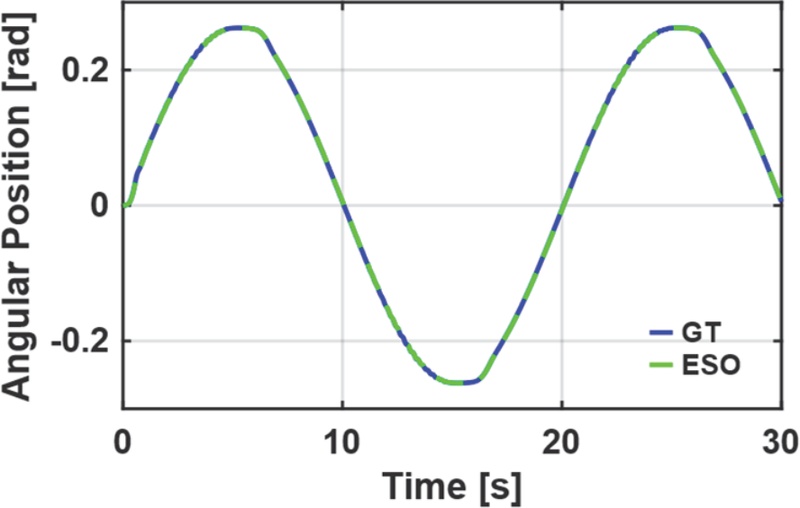
Steering wheel angular position estimation by ESO
Fig. 14와 Fig. 15는 폐루프 시스템에서의 조향각속도 추정 결과를 나타낸다. 제안한 방법은 CarSim의 조향각속도 응답을 ESO 대비 보다 정밀하게 추정하여, 빠른 동 특성 변화에 대해서도 기준값에 근접한 추정 성능을 유지하였다.
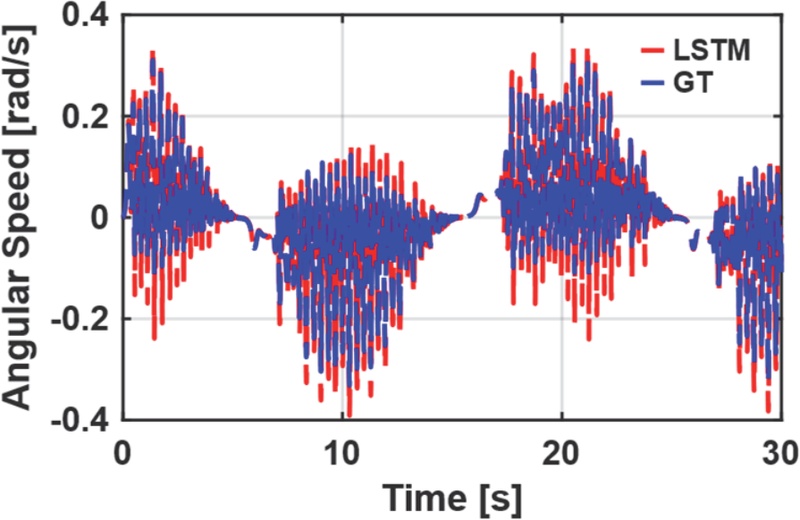
Steering wheel angular speed estimation by Dual-LSTM
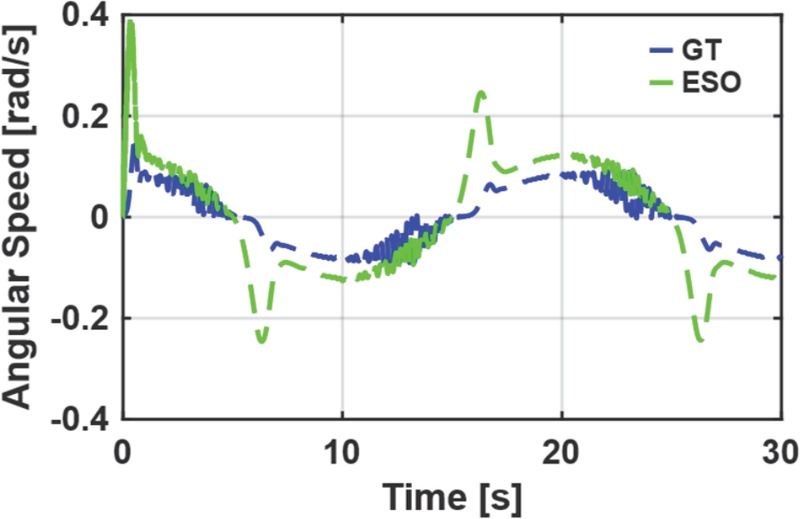
Steering wheel angular speed estimation by ESO
Fig. 16과 Fig. 17은 폐루프 시스템에서의 Lumped disturbance 추정 결과를 나타낸다. 두 방법 모두 외란의 전체적인 변화 경향은 유사하게 추정하였다.
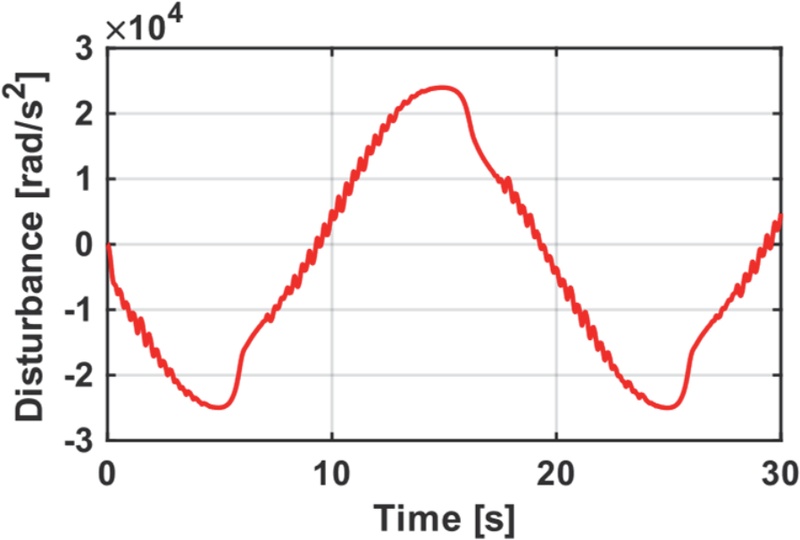
Lumped disturbance estimation by Dual-LSTM
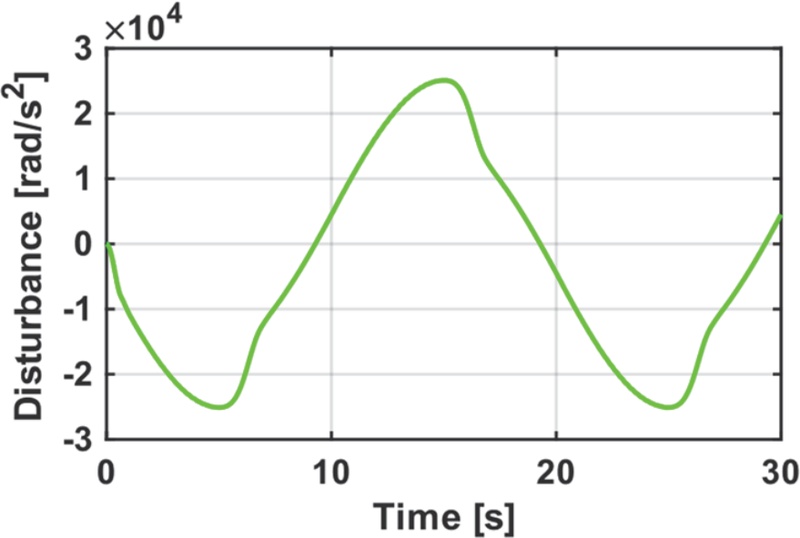
Lumped disturbance estimation by ESO
이를 통해 제안한 Dual-LSTM 기반 추정기는 폐루프 시스템에서도 CarSim의 조향 상태 및 Lumped disturbance를 안정적으로 추정함을 확인할 수 있었으며, 특히 조향각속도 추정 측면에서 ESO 대비 우수한 성능을 유지하였다. 다만, 제안한 방법은 ESO 대비 제어기 출력 토크 및 조향 상태, Lumped disturbance 추정 결과에서 고주파 진동 성분이 존재한다. 이는 폐루프에서 새롭게 형성되는 피드백 경로에 기인한 것으로 분석된다. Backstepping 제어 입력은 식(5)에서와 같이 에 직접 의존하므로, 추정값의 미세한 변동이 제어 입력 u에 반영되고, u의 변동이 플랜트 응답인 조향각에 다시 영향을 미친다. 이때 LSTM의 입력 시퀀스를 구성하는 조향각속도는 측정된 조향각의 수치미분으로 생성되므로 미분 연산 과정에서 고주파 성분이 증폭되며, 동시에 입력 시퀀스의 토크 자체도 변동 성분을 직접 포함하게 된다. 이러한 변동 성분이 LSTM 입력 시퀀스에 재유입되어 추정값을 다시 변동시키는 순환 구조가 형성되어 개루프 환경에서는 관측되지 않았던 고주파 성분이 폐루프에서 입력 토크 및 추정값에 누적되어 나타난 것으로 해석된다.
6. 결 론
본 연구에서는 2차 C-EPS 동역학을 기반으로 EPS 시스템의 Backstepping 토크 제어를 위해 Dual-LSTM 기반 상태 추정 기법을 제안하였다. 제안한 구조는 조향 상태 추정과 Lumped disturbance 추정을 하나의 관측기에서 동시에 수행하는 기존 ESO와 달리, 두 개의 병렬 LSTM을 이용하여 조향 상태 추정과 외란 추정을 분리하여 수행하도록 설계되었다. 조향 상태 추정 LSTM은 측정 데이터 기반의 직접 학습을 통해 조향각 및 조향각속도를 추정하고, 외란 추정 LSTM은 C -EP S 동역학을 반영한 Physics layer를 통해 정답 데이터 없이 Lumped disturbance를 간접적으로 학습한다. 이러한 분리 구조는 상태 추정과 외란 추정의 학습 목적을 독립적으로 최적화할 수 있게 하며, 단일 관측기 이득에 의해 두 추정 성능이 동시에 결정되는 ESO의 구조적 제약으로부터 추정기를 자유롭게 한다.
시뮬레이션 결과, 개루프 상태 추정에서 제안한 방법의 조향각속도 추정 RMSE는 ESO 대비 95.2 % 감소된 값을 기록하였으며 이는 제안한 방법이 시계열 입력으로부터의 직접 회귀하는 구조로 보다 정확한 상태 추정이 가능함을 보여준다. Lumped disturbance 추정에서는 정답 데이터 확보가 불가능함에도 제안한 외란 추정 LSTM이 Physics layer 기반 간접 학습으로 ESO와 유사한 외란 변화 양상을 산출하였으며, 이는 제안한 구조가 정답 없이도 외란 정보를 효과적으로 학습할 수 있음을 의미한다. 또한 Backstepping 제어기와 연계한 폐루프 환경에서 제안한 방법의 목표 조향각 추종 RMSE는 ESO 기반 방법 대비 더 낮은 값을 기록하였으며, 이는 제안한 추정기가 Backstepping 제어기에 안정적으로 연계될 뿐 아니라 학습된 외란 정보가 제어 성능 향상에 기여하는 유효한 정보임을 의미한다.다만 폐루프 환경에서 입력 토크 및 추정값에 고주파 진동 성분이 관측되었으며 이는 Backstepping 제어 입력을 통해 LSTM 입력 시퀀스에 재유입되는 폐루프 피드백 경로에 의해 형성되는 현상으로 분석된다.
향후에는 폐루프 환경에서 관측된 고주파 진동을 완화하기 위해 폐루프 데이터를 이용한 파인튜닝과 수치 미분 노이즈 저감을 위한 전처리 기법을 적용할 예정이며, 실제 ECU 및 EPS HILS 장비에 제안한 기법을 적용하여, 시뮬레이션에서 확인된 상태 추정 성능과 폐루프 추종 성능이 실제 시스템에서도 구동 및 유지되는지 검증할 예정이다.
Nomenclature
| θh : | steering wheel angular position, rad |
| ωh : | steering wheel angular speed, rad/s |
| d : | lumped disturbance, rad/s2 |
| Jm : | motor moment of inertia, kg ∙ m2 |
| Bm : | motor shaft viscous damping, N ∙ m/(rad/s) |
| Br : | viscous damping of the rack, N ∙ m/(rad/s) |
| Kr : | tire spring rate, N/m |
| Kh : | steering column stiffness, N ∙ m/rad |
| Mr : | mass of the rack, Kg |
| Rp : | steering column pinion radius, m |
| N : | motor gear ratio |
| T : | input torque, N ∙ m |
Acknowledgments
이 논문은 2025년도 정부(과학기술정보통신부)의 재원으로 정보통신기획평가원의 지원(No.RS-2020-II201373, 인공지능대학원지원(한양대학교))과 2024년도 정부(산업통상자원부)의 재원으로 한국산업기술기획평가원의 지원을 받아 수행된 연구임(RS-2024-00443216).
References
-
R. Hartono, H. R. Cha and K. J. Shin, “Design of Electric Power Steering System Identification and Control for Autonomous Vehicles Based on Artificial Neural Network,” IEEE Access, Vol.12, pp.108460-108471, 2024.
[https://doi.org/10.1109/ACCESS.2024.3387460]

-
T. A. Nguyen, “Mathematical Modeling and Characteristics of Automotive Electric Power Steering Systems: A State-of-the-Art Literature Review,” Ain Shams Engineering Journal, Vol.16, No.9, Paper No.103516, 2025.
[https://doi.org/10.1016/j.asej.2025.103516]
-
L. Khasawneh and M. Das, “A Robust Electric Power-Steering-Angle Controller for Autonomous Vehicles with Disturbance Rejection,” Electronics, Vol.11, No.9, Paper No.1337, 2022.
[https://doi.org/10.3390/electronics11091337]
-
Y. W. Jeong, W. Y. Choi and C. C. Chung, “Enhanced Automatic Lane-Change System: Vehicle Lateral Control Scheme Combined with Super-Twisting Sliding Mode Based R-EPS Control,” International Journal of Control, Automation and Systems, Vol.24, No.5, pp.1056-1070, 2026.
[https://doi.org/10.1007/s12555-026-00064-z]
-
G. Y. Kim, S. S. You, S. J. Lee, D. H. Shin and W. H. Kim, “Robust Nonlinear Torque Control Using Steering Wheel Torque Model for Electric Power Steering System,” IEEE Transactions on Vehicular Technology, Vol.72, No.7, pp.9555-9560, 2023.
[https://doi.org/10.1109/TVT.2023.3248301]
-
W. H. Kim, Y. S. Son and C. C. Chung, “Torque-Overlay-Based Robust Steering Wheel Angle Control of Electrical Power Steering for a Lane-Keeping System of Automated Vehicles,” IEEE Transactions on Vehicular Technology, Vol.65, No.6, pp.4379-4392, 2016.
[https://doi.org/10.1109/TVT.2015.2473115]
-
W. H. Kim, C. M. Kang, Y. S. Son and C. C. Chung, “Nonlinear Steering Wheel Angle Control Using Self-Aligning Torque with Torque and Angle Sensors for Electrical Power Steering of Lateral Control System in Autonomous Vehicles,” Sensors, Vol.18, No.12, Paper No.4384, 2018.
[https://doi.org/10.3390/s18124384]
-
C. M. Kang, W. H. Kim and H. B. Baek, “Cascade Backstepping Control with Augmented Observer for Lateral Control of Vehicle,” IEEE Access, Vol.9, pp.45367-45376, 2021.
[https://doi.org/10.1109/ACCESS.2021.3066444]
-
D. N. Nguyen and T. A. Nguyen, “Fuzzy Backstepping Control to Enhance Electric Power Steering System Performance,” IEEE Access, Vol.12, pp.88681-88695, 2024.
[https://doi.org/10.1109/ACCESS.2024.3419001]
-
W. Shi, R. Dong, S. Dong, D. Meng, H. Chu, L. Guo and B. Gao, “Physics-Informed LSTM Network for Integrated State Estimation and Motion Control of Autonomous Vehicles,” IEEE Transactions on Industrial Electronics, Vol.73, No.5, pp.7619-7630, 2026.
[https://doi.org/10.1109/TIE.2025.3639767]
-
C. Tan, Y. Cai, H. Wang, X. Sun and L. Chen, “Vehicle State Estimation Combining Physics-Informed Neural Network and Unscented Kalman Filtering on Manifolds,” Sensors, Vol.23, No.15, Paper No.6665, 2023.
[https://doi.org/10.3390/s23156665]
-
Q. Li, B. Zhang, H. He, Y. Wang, D. He and S. Mo, “A Hybrid Physics-Data Driven Approach for Vehicle Dynamics State Estimation,” Mechanical Systems and Signal Processing, Vol.225, Paper No.112249, 2025.
[https://doi.org/10.1016/j.ymssp.2024.112249]
-
D. Kong, W. Wen, R. Zhao, Z. Lv, K. Liu, Y. Liu and Z. Gao, “Vehicle Lateral Velocity Estimation Based on Long Short-Term Memory Network,” World Electric Vehicle Journal, Vol.13, No.1, pp.1-14, 2022.
[https://doi.org/10.3390/wevj13010001]
-
D. Kim, K. Min, H. Kim and K. Huh, “Vehicle Sideslip Angle Estimation Using Deep Ensemble-Based Adaptive Kalman Filter,” Mechanical Systems and Signal Processing, Vol.144, Paper No.106862, 2020.
[https://doi.org/10.1016/j.ymssp.2020.106862]
-
J. Kontos, B. Kránicz and A. Vathy-Fogarassy, “Prediction for Future Yaw Rate Values of Vehicles Using Long-Short-Term Memory Network,” Sensors, Vol.23, No.12, Paper No.5670, 2023.
[https://doi.org/10.3390/s23125670]
-
Y. W. Jeong, J. S. Kim, C. M. Kang and C. C. Chung, “Backstepping Control Design for the Second-Order Electric Power Steering System Using Augmented Observer,” Proceedings of the SICE Annual Conference, pp.79-84, 2017.
[https://doi.org/10.23919/SICE.2017.8105769]
-
S. Vaidyanathan and A. T. Azar, Backstepping Control of Nonlinear Dynamical Systems, Academic Press, 2020.
[https://doi.org/10.1016/B978-0-12-817582-8.00008-8]
-
S. S. You, J. H. Gil and W. H. Kim, “Extended State Observer Based Robust Position Tracking Control for DC Motor with External Disturbance and System Uncertainties,” Journal of Electrical Engineering & Technology, Vol.14, No.4, pp.1637-1646, 2019.
[https://doi.org/10.1007/s42835-019-00162-5]
-
G. T. Kim, C. H. Park, C. M. Jeong, C. M. Kang, J. I. Cho, H. C. Lee, J. H. Lee and D. H. Kang, “Vehicle’s Lateral Motion Control Using Dynamic Mode Decomposition Model Predictive Control for Unknown Model,” Int. J. Automotive Technology, Vol.25, No.5, pp.999-1009, 2024.
[https://doi.org/10.1007/s12239-024-00074-y]