급변 노면 및 저가진 조건에서 GRU 기반 타이어 마찰 계수 추정기의 일반화 성능 분석
Copyright Ⓒ 2026 KSAE / 251-02
This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License(http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium provided the original work is properly cited.
Abstract
Accurate estimation of the tire-road friction coefficient (TRFC) is critical for vehicle stability control. However, conventional Kalman filters face a trade-off between tracking abrupt changes and maintaining stability during low excitation, while data-driven methods often lack generalization. Hence, this paper conducted a comparative analysis between an improved model-based approach, the transient adaptive strong Tracking Kalman filter (TASTKF), and a data-driven approach using gated recurrent units (GRUs) to address these challenges. Specifically, TASTKF was implemented to resolve the covariance convergence issues of standard filters, while the GRU model captured non-linear tire dynamics. The researchers evaluated and compared the tracking performance and robustness of both approaches under varying driving conditions, providing insights into their performance characteristics and practical applicability.
Keywords:
Tire-road friction coefficient, Kalman filter, Strong tracking Kalman filter, Adaptive strong tracking kalman filter, Gated recurrent unit키워드:
타이어-도로 마찰계수, 칼만 필터, 강인 추적 칼만 필터, 적응형 강인 추적 칼만 필터, 게이트 순환 유닛1. 서 론
자율주행 자동차와 첨단 운전자 보조 시스템(ADAS)의 발전으로 차량의 주행 안정성을 확보하는 기술은 더욱 중요해지고 있다. 특히 타이어-노면 마찰계수(Tire-Road Friction Coefficient, TRFC)는 제동 및 구동 한계뿐 아니라 횡방향 거동과 자세 안정성에 직접적인 영향을 미치므로, ESC, ABS와 같은 능동 안전 시스템의 제어 성능을 결정하는 핵심 요소이다.1,2) 따라서 TRFC를 정확하고 안정적으로 추정하는 기술은 차량 안전성 향상을 위해 필수적이다.3) 그러나 TRFC는 상용 차량에서 직접 측정이 사실상 어렵고, 타이어 마모 상태와 공기압, 노면 종류 및 상태 등 다양한 요인에 의해 비선형적으로 변화하므로 주행 중 신뢰성 있게 추정하기가 쉽지 않다.
TRFC 추정 연구는 크게 데이터 기반 방법과 모델 기반 방법으로 구분된다. 데이터 기반 방법은 신경망을 활용하여 타이어 힘과 마찰계수 간의 복잡한 비선형 관계를 학습함으로써 추정 성능을 확보하고자 하는 접근으로, 다양한 형태의 학습 기반 추정기가 제안되어 왔다.4-7) 이러한 방식은 명시적인 타이어 모델 정확도에 대한 의존도를 낮출 수 있다는 장점이 있으나, 방대한 학습 데이터가 요구되며, 학습 데이터 분포에서 벗어난 주행 조건에서의 일반화 성능을 보장하기 어렵다는 한계가 존재한다. 특히 실제 주행 환경에서는 속도, 조향 입력, 노면 변화 양상이 상이하게 나타나기 때문에, 학습 기반 추정기의 일반화 성능 검증은 실차 적용 관점에서 중요한 과제로 남아 있다.
반면 모델 기반 방법은 차량 동역학 모델과 측정 신호를 결합하여 TRFC를 추정하며, 물리적 해석이 용이하고 연산 부하가 상대적으로 낮아 실제 차량 적용에 유리하다는 장점이 있다. 가장 일반적인 접근은 타이어 슬립 정보를 활용하여 마찰계수를 추정하는 방식이며,8-11) 이를 보완하기 위해 종·횡방향 동역학을 결합하여 차량 거동 정보를 최대한 활용하거나,12,13) 계층적 구조를 도입하여 차량 상태 변수를 먼저 추정한 후 이를 이용해 마찰계수를 역산하는 기법14) 이 연구되었다. 그러나 모델 기반 방법 역시 차량 파라미터의 불확실성에 취약할 수 있다. 예를 들어 차량 질량 및 무게중심 위치는 탑승 인원과 적재 상태에 따라 변동될 수 있으며, 이러한 불확실성은 모델 정확도를 저하시켜 결과적으로 마찰계수 추정 성능 저하로 이어질 수 있다.
더불어 KF(Kalman filter)를 기반으로 하는 모델 기반 추정 기법은 실차 적용에 널리 활용되어 왔음에도, 급변 노면과 저가진(Low excitation) 조건에서 상충되는 요구 사항으로 인한 한계를 갖는다. 일반적인 KF는 정상상태로 수렴할수록 오차 공분산이 매우 작은 값으로 감소하는 경향이 있는데, 이 경우 노면 마찰이 급격히 변화하는 구간에서 필터가 변화를 충분히 추종하지 못하고 추정 지연이 발생할 수 있다. 반대로 급변 노면 추종 성능을 개선하기 위해 시스템 노이즈를 크게 설정하면, 직진 주행 등 여기 신호가 부족한 저가진 구간에서 센서 노이즈에 민감해져 추정값이 불안정해지거나 오차가 증가하는 문제가 발생할 수 있다. 즉, 급변 조건에서의 빠른 추종성과 저가진 조건에서의 안정성 사이에 구조적인 Trade-off가 존재한다.
본 논문에서는 이러한 한계를 극복하기 위해 급격한 노면 변화에 대한 추종 성능을 확보하면서도 파라미터 변동 및 저가진 환경에서 안정적인 추정을 수행하는 개선된 KF 기반 기법인 TASTKF(Transient Adaptive Strong Tracking Kalman Filter)15)를 모델 기반 기준선으로 제안한다. 또한 시계열 정보를 활용하여 비선형 타이어 동역학을 학습할 수 있는 GRU(Gated Recurrent Unit) 기반 TRFC 추정기를 구성하여 데이터 기반 접근법을 고찰한다. 본 연구의 구체적 기여점은 다음과 같다.
- 1) TASTKF 알고리즘을 도입하여 급변 노면에서의 추종성과 저가진 조건에서의 추정 안정성 사이의 구조적 한계를 극복하는 모델 기반 추정 기준선을 제시한다.
- 2) GRU 모델을 사용하여 타이어의 복잡한 비선형 시 계열 특성을 반영한 추정 모델을 제시하고, 기존 모델 기반 추정기와 비교한다.
- 3) 다양한 주행 시나리오에서 방법론을 비교하며 모델 기반과 데이터 기반 접근법의 고유한 특성과 상호 보완성을 분석한다.
2. 시스템 모델링
본 장에서는 타이어-노면 마찰 계수(TRFC) 추정을 위한 시스템 모델을 다룬다. 본 연구에서 비교 분석할 TASTKF와 KF는 물리 모델에 기반한 상태 관측기이므로 정확한 물리 모델의 수립이 필수적이다. 이를 위해 2.1절에서는 3자유도(3-DOF) 비선형 차량 동역학 모델을, 2.2절에서는 급변 구간 및 극한 기동에서의 비선형 타이어 거동을 모사하기 위한 결합 Burckhardt 타이어 모델을 설명한다. 이후 2.3절에서는 정상상태 모델의 한계를 보완하고 과도 구간에서의 모델 정합성을 향상시키기 위한 준-정상상태(Quasi-steady-state) 기반 모델을 제시한다.
2.1 차량 모델
차량의 상태 변수를 정의하고, 이후 데이터 기반 알고리즘(GRU)의 입력으로 활용될 물리량을 도출하기 위해 본 연구에서는 Fig. 1의 3-DOF 비선형 차량 동역학 모델을 사용한다. 모델의 복잡성을 줄이기 위해 전륜 좌우 조향각은 동일하다고 가정한다. 또한 4개의 타이어는 동일한 파라미터를 갖고, 수직하중 변화에 따른 파라미터 변화는 고려하지 않는다.
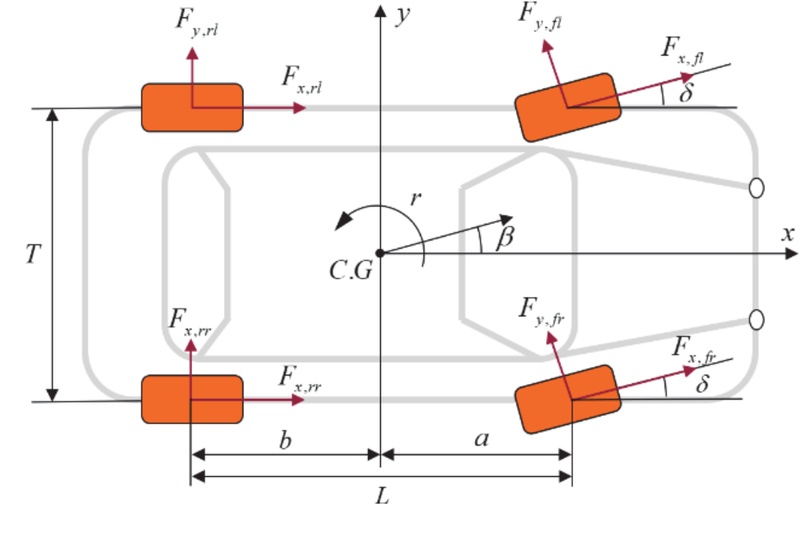
Vehicle dynamics model
위 가정을 만족하는 차량 동역학 모델의 운동 방정식은 다음과 같이 기술된다.
| (1) |
| (2) |
| (3) |
| (4) |
여기서 m은 차량의 질량, ax, ay는 종/횡방향 가속도, vx, vy는 종/횡방향 속도, r은 요 레이트, δ는 전륜 조향각을 의미한다. 또한 Fx,ij, Fy,ij는 각 바퀴 (ij={fl, fr, rl, rr})의 종/횡 방향 타이어 힘이며, Fz,ij는 수직하중을 나타낸다.
본 연구의 물리 기반 추정기(KF, TASTKF)에서는 위 운동 방정식을 이용하여 상태 및 관측 방정식을 구성하며, 데이터 기반 추정기(GRU)에서는 시뮬레이션으로부터 획득 가능한 차량 거동 정보와 모델 기반 계산량을 결합한 특징 벡터를 구성하여 추정 성능과 물리적 일관성을 함께 확보하고자 한다.
2.2 타이어 모델
극한 주행 또는 급격한 기동 시 타이어 힘은 강한 비선 형성을 보이며, 이는 모델 기반 필터의 모델링 오차로 이어져 추정 성능 저하를 유발할 수 있다. 반면 GRU와 같은 데이터 기반 모델은 비선형 함수 근사 능력을 통해 이러한 거동을 효과적으로 학습할 수 있다는 장점이 있다. 본 연구에서는 비선형 타이어 거동을 수치적으로 모사하기 위해 결합 종/횡방향 Burckhardt 타이어 모델을 도입한다. 각 바퀴의 중심속도 vx,ij, vy,ij (ij={fl, fr, rl, rr})는 식 (5)와 같이 정의된다.
| (5) |
각 바퀴(ij={fl, fr, rl, rr})의 종방향 슬립율 sx,ij, 횡방향 슬립율 sy,ij는 식 (6)과 같이 정의한다.
| (6) |
여기서 rdyn은 휠 반경, ww,ij는 휠 회전 속도, kx는 마찰원 비율이다. 최종적인 타이어 힘은 식 (7)을 통해 계산된다.
| (7) |
여기서 C1, C2, C3는 노면 상태에 따른 Burckhardt 타이어 모델의 파라미터이며, 본 연구의 추정 대상인 타이어-노면 마찰계수는 μ로 표현된다.
즉, 타이어 힘은 슬립 상태와 수직하중, 그리고 μ의 함수로 표현되며, 추정기의 목적은 센서/모델을 통해 관측 가능한 신호로부터 TRFC 즉 μ를 안정적으로 역추정하는 것이다.
2.3 준-정상상태 타이어 모델
정상상태 타이어 모델은 타이어의 점탄성 특성으로 인해 발생하는 히스테리시스 및 과도 응답 지연을 충분히 반영하기 어렵다. 특히 급격한 조향 입력이 가해지는 과도 구간에서는 실제 횡가속도와 모델에서 계산되는 명목 횡가속도 사이에 시간 지연이 발생할 수 있으며, 이를 무시할 경우 KF 및 TASTKF의 예측-갱신 정합성이 저하되어 추정 성능이 저하된다.
따라서 본 연구에서는 모델 기반 필터의 추정 성능을 최대화하기 위해 타이어의 과도 응답을 순수 지연 과정으로 모델링한 준 정상상태 타이어 모델을 적용한다. 해당 모델은 Fig. 2와 같이 이 모델은 정상상태 모델에서 계산되는 명목 가속도와 실제 측정된 가속도 간의 상관관계를 분석하여 지연 시간을 산출하고, 이를 통해 시간 지연이 고려된 유효 횡방향 슬립율(sye )을 획득하여 과도 구간에서의 모델의 정확도를 개선한다. 모델의 구조는 Fig. 2에 나타나 있다.
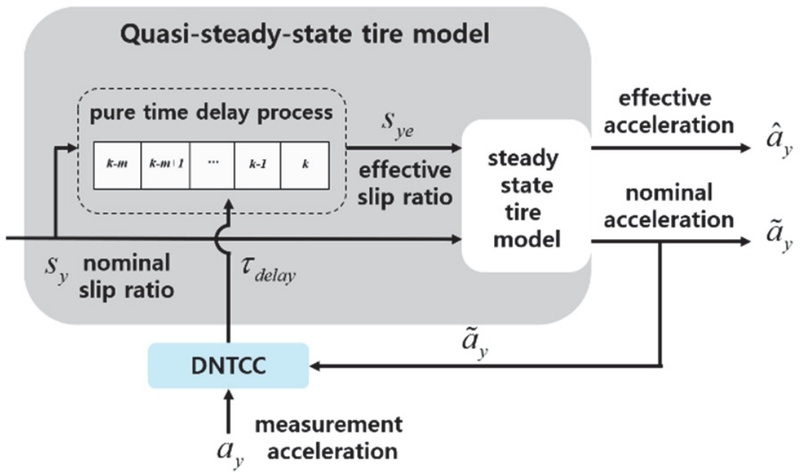
Structure diagram of the quasi-steady-state tire model
3. 물리모델기반 추정기
본 장에서는 노면 마찰 계수 추정을 위한 적응형 강인 추적 칼만 필터(TASTKF) 알고리즘을 설명한다. TASTKF는 강인 추적 칼만 필터(Strong Tracking Kalman Filter, STKF)의 장점인 급변 구간 추종 성능을 유지하면서도, 저 가진 구간에서의 공분산 과대 추정으로 인한 진동 및 발산 문제를 완화하도록 설계되었다. TASTKF의 설계에 앞서 시간 지연을 고려할 수 있는 준-정상상태 타이어모델을 사용하기 위해 시간지연상수를 추정하는 알고리즘을 소개한다.
3.1 시간 지연 추정
준-정상상태 모델에 필요한 지연 시간 τdelay를 추정하기 위해 Discrete Normalized Temporal Cross-Correlation(DNTCC) 기법을 적용한다.16) DNTCC는 이산화된 명목 가속도와 측정 가속도 간의 상호상관을 정규화하여 지연 시간을 도출하는 방법이다. 상호 상관 계수는 다음과 같이 정의된다.
| (8) |
여기서 M은 상호 상관 계수를 연산하기 위해 관찰하는 과거 시계열 데이터의 윈도우 사이즈이다. T는 이산화된 시간 지연 스텝을 의미하며, 연산 부하를 최소화하기 위해 탐색 범위를 사전에 정의된 유한한 후보군 리스트로 제한하여 적용한다.
지연 시간 τdelay는 상호 상관 계수가 최대가 되는 시간 변수 T를 통하여 다음과 같이 구할 수 있다.
| (9) |
유효 슬립율(sy,e)은 식 (9)에서 구한 τdelay만큼 명목 슬립율(sy)을 지연시켜 계산된다. 따라서 과도 구간에서 모델 정합성을 개선된다.
3.2 마찰 계수 추정 기본 칼만 필터 구조
본 시스템은 식 (7)과 같이 특정 타이어 슬립 및 수직 하중 조건에서 차량의 타이어 힘과 그로 인한 가속도는 마찰계수에 선형적으로 비례한다. 따라서 관측 모델을 선형 형태로 정의한다. 또한 마찰 계수는 동적 특성을 지니지 않아 시스템을 아래의 수식처럼 고려한다.
| (10) |
여기에서 Xk는 상태 변수를 의미하며 Zk는 시간 k에서의 시스템 측정 벡터이다. 본 연구에서 측정값은 차량에 장착된 관성 측정 장치를 통해 실시간으로 획득되는 종방향 가속도(ax), 횡방향 가속도(ay), 그리고 요 레이트(r) 로 정의된다. 또한 Hk는 측정 행렬을 나타낸다. wk와 vk는 평균이 0이고 각각 공분산 행렬 Qk와 Rk의 공분산을 갖는 공정잡음과 측정잡음을 의미한다.
따라서 TRFC 즉 μ를 추정하는 칼만필터를 설계하기 위한 상태 변수 Xk와 측정값 Zk 및 측정행렬 Hk은 다음과 같이 설정하였다.
| (11) |
여기서 측정행렬 Hk의 값은 식 (1), (2), (3)을 통해 계산된다.
기본 칼만 필터는 다음과 같이 크게 두 부분으로 설계된다. 첫 번째 부분은 시간에 따라 갱신되는 부분으로 다음과 같다.
| (12) |
두 번째 부분은 측정값에 따라 갱신되며 아래와 같이 구성된다.
| (13) |
3.3 강인 추적 칼만 필터 (STKF)
기본 칼만 필터는 정상상태로 수렴할수록 오차 공분산이 감소하여, 노면 상태가 급변하는 상황에서 변화 추종이 지연될 수 있다. 잔차, 즉, 측정값과 모델값의 차이가 크면 모델이 부정확할 가능성이 증가하므로 추종성능을 향상시키기 위해서는 공분산을 증가시켜야 한다. STKF는 이를 위해 페이딩 인자(λ)를 도입하여, 식 (12)의 두 번째 식을 다음과 같이 변경하여, 예측 오차 공분산을 강제적으로 조정할 수 있게 하였다.
| (14) |
여기에서 페이딩 인자(λ)는 다양한 방식으로 계산할 수 있으나, 본 연구에서는 다음과 같이 Trace 연산기반으로 계산하는 방식을 선택하였다.
| (15) |
여기에서 Nk, Mk는 설계 변수 l과 ρ를 포함하여 다음과 같이 정의된다.
| (16) |
이 방식을 적용하여 급격한 모델 및 환경 변화로 인한 큰 잔차가 감지될 때 공분산을 확대하는 방식으로 추종성을 확보한다.
3.4 적응형 강인 추적 칼만 필터 (TASTKF)
STKF의 적용으로 환경변화에 대한 강인성은 향상되었으나, 타이어 슬립각이 작고 횡가속이 충분히 발생하지 않는 저 가진 조건에서, 변화가 아닌 센서 잡음에 대해서도 공분산이 과도하게 확대되어 추정 값이 진동하거나 불안정해질 수 있다.
이를 해결하기 위해 본 연구에서는 차량의 가진 상태를 반영하는 가진 인자 Gk를 추가로 도입하여 다음과 같이 예측 오차 공분산 갱신을 조절하는 TASTKF를 활용한다.
| (17) |
이 식은 식 STKF의 예측오차 공분산 갱신 (14)와 비슷하나 공정 잡음 Qk-1는 그대로 유지하고 모델 오차에 대해서만 강조하고 있다.
가진 인자 Gk는 명목 마찰계수 μ=1을 가정하여 모델로부터 계산한 명목 a와 실제 측정 가속도 a의 관계를 이용하여 다음과 같이 정의된다.
| (18) |
여기서 κ는 함수 기울기, ν는 최대 이득을 결정한다.
명목 가속도가 마찰 한계에 근접할수록 가진 인자 Gk는 증가하여 최대값에 수렴하며, 이로써 가진이 충분한 영역에서는 STKF의 추종 성능을 유지/강화하고, 가진이 부족한 영역에서는 공분산 증가를 억제하여 추정 안정성을 확보한다. 즉, Gk는 기존의 STKF가 차량이 저가진 조건에서 주행 시 센서 잡음으로 인해 추정 값이 진동하는 것을 방지한다.
4. 데이터모델기반 추정기
앞서 3장의 TASTKF는 페이딩 인자와 가진 인자를 통해 급변 노면 및 저가진 조건에서의 강인성을 개선하였으나, 모델 기반 방식은 타이어 파라미터 정확도 및 노이즈 공분산(Q, R) 튜닝에 대한 의존성이 존재한다. 또한 타이어의 복잡한 비선형성을 완전하게 수식화하기 어렵기 때문에 특정 조건에서 모델링 오차가 남을 수 있다. 이에 본 장에서는 데이터 기반 접근 방식인 게이트 순환 유닛(Gated Recurrent Unit, GRU)을 활용한 TRFC 추정기를 구성한다. GRU는 시계열 데이터 처리에 특화된 신경망으로 차량 동역학의 시간적 흐름에 따른 특성을 학습 데이터로부터 직접 학습이 가능하다.
4.1 GRU 개요
순환 신경망(RNN)은 이전 시점의 정보를 현재 입력과 함께 처리함으로써 시계열 데이터의 시간적 의존성을 학습할 수 있다. 그러나 기본 RNN은 시퀀스 길이가 증가할수록 기울기 소실 문제가 발생하여 장기 의존성 학습에 한계가 있다. LSTM은 이를 개선하지만 구조가 복잡하여 연산 비용이 증가한다.
GRU는 LSTM의 장점을 유지하면서 구조를 단순화한 모델로, 추가적인 셀 상태 없이 은닉 상태를 사용하며 업데이트 게이트와 리셋 게이트를 통해 정보 흐름을 제어한다.
특정 시점 t에서의 입력 xt, 이전 은닉 상태 ht-1, 리셋 게이트 rt, 업데이트 게이트 zt, 후보 은닉 상태 gt, 은닉 상태를 ht에 대하여 GRU의 연산은 식 (19)로 표현된다.
| (19) |
여기서 σ는 시그모이드 활성화 함수를 나타내며, W, U와 b는 각각 가중치 행렬과 편향 벡터를 의미한다.
4.2 TRFC 추정을 위한 GRU 설계
차량 주행 데이터는 연속적인 동적 특성을 가지는 시계열 데이터이며, 현 시점의 마찰계수는 현 상태뿐 아니라 직전 구간의 조향·가감속 이력과 같은 과거 정보의 영향을 받는다. 따라서 본 연구에서는 이러한 시간적 의존성을 반영하기 위해 다층 GRU 네트워크를 설계하였다.
딥러닝 모델의 성능은 입력 특징의 품질과 물리적 연관성에 크게 영향을 받는다. 본 연구에서는 차량의 직접 측정 가능한 운동 정보(가속도, 요 레이트 등)와 물리 모델 기반으로 계산되는 타이어 관련 정보를 융합하여 입력 벡터를 다음과 같이 구성하였다.
| (20) |
여기서 종/횡방향 가속도 및 요 가속도를 제외한 나머지 값들은 2장의 차량/타이어 모델을 통해 계산된 값이며, 이를 통해 순수 데이터 기반 접근이 갖는 물리적 부합성 저하 가능성을 완화한다. 또한 슬립율과 각 힘은 4개 바퀴의 값을 모두 포함하며.
GRU 네트워크 학습 파라미터는 Table 1과 같으며, 입력 차원 23, 은닉층 2개(노드 64), 시퀀스 길이 50 step, 손실함수 MSE, 최적화 Adam 등을 사용하였다. 학습 데이터는 CarSim과 물리 모델을 통해 생성되며, 속도 40/60/80/100 km/h 및 마찰계수 μ = 0.3, 0.5, 0.85 조합에서 주행 데이터를 수집하여 학습에 활용하였다.

GRU model training parameters
5. 실험 및 결과
본 장에서는 물리 기반 추정기(KF, TASTKF)와 데이터 기반 추정기(GRU)의 TRFC 추정 성능을 비교 검증한다. 이를 위해 상용 차량 동역학 소프트웨어인 CarSim을 활용하여 가상 주행 환경을 구축하였으며, 과도 응답 특성을 평가하기 위한 이중 차선 변경 시험과 연속 선회 구간 특성 평가를 위한 원운동 시험을 수행하였다.
5.1 실험 환경 및 조건
시뮬레이션은 CarSim을 기반으로 수행되었으며, 실험 차량 모델은 운전자 모델이 있는 D클래스 세단으로 선정하고 주요 제원은 CarSim 기본 제공 모델과 동일하게 사용하였다. Carsim Tire Model은 Internal Table Model with Simple Camber을 사용하였다. 비교 알고리즘은 (1) 기본 KF, (2) TASTKF, (3) GRU로 구성하였다. 모든 실험은 샘플링 타임 0.01 s로 설정하였으며, 유의미한 결과가 존재하는 구간을 추출하여 도시하였다.
GRU 모델 학습을 위해 CarSim과 물리 모델을 이용해 주행 데이터를 수집하였으며, 속도 40/60/80/100 km/h 및 μ = 0.3, 0.5, 0.85 조건에서 데이터를 확보하였다. 이중 차선 변경 시나리오와 원운동 시나리오에서 위의 속도와 마찰계수 조합을 통해 각각 12개, 총 24개의 주행 데이터를 수집하였으며 18개의 데이터는 학습용(Train), 3개의 데이터는 검증용(Validation), 3개의 데이터는 테스트(Test)를 위해 사용하였다.
모델 기반 필터(KF, TASTKF)의 공분산 (Q, R) 및 TASTKF 파라미터(l, ν, κ, ρ, M)는 다수의 시뮬레이션을 통한 경험적 최적화를 통하여 다음과 같이 설정하였다. Q = 10-13, R = 10-10I3x3, l = 1.5, ν = 10, κ = 1.2, ρ = 0.98, M = 50.
본 연구에서는 성능 비교를 위해 추정 마찰계수와 기준 마찰계수 사이 오차에 대한 RMSE를 사용하며, 급변 구간에서는 수렴 속도(정착 시간)와 정상상태 오차를 추가 관찰 지표로 활용한다.
5.2 이중 차선 변경 시나리오
이중 차선 변경 시험은 장애물 회피와 같이 조향 입력이 급격히 변화하는 상황에서 추정기의 과도 응답 및 노이즈 민감도를 평가하기 위해 수행되었다. 차량은 80 km/h로 주행하며 TRFC는 마른 아스팔트 조건을 가정하여 μ = 0.85로 설정하였다.
Fig. 3은 이중 차선 변경 시나리오의 결과를 보여준다. KF는 급격한 조향에 의해 횡방향 가속도가 낮아지는 구간(저가진 구간)에 진입할 때 추정값이 크게 요동하는 경향을 보였다. 이는 공분산 조정이 충분히 억제되지 못할 경우 센서 노이즈 및 모델 불일치를 노면 변화로 오인하는 문제로 해석될 수 있다. 반면 TASTKF는 페이딩 인자 및 가진 인자의 작용으로 동일 구간에서 추정값 요동이 감소하였으며, KF 대비 RMSE가 0.25 % 개선되었다. 수치적 RMSE 개선 폭은 미미하지만, 추정 안정성을 확보했다는 점에서 의미가 있다. GRU는 두 모델 기반 추정기보다 우수한 추정 성능을 보였고, KF 대비 RMSE가 5.79 % 개선되었다. 이는 시계열 기반 학습이 타이어 힘의 비선형성과 과도 특성을 효과적으로 포착했기 때문으로 판단된다.
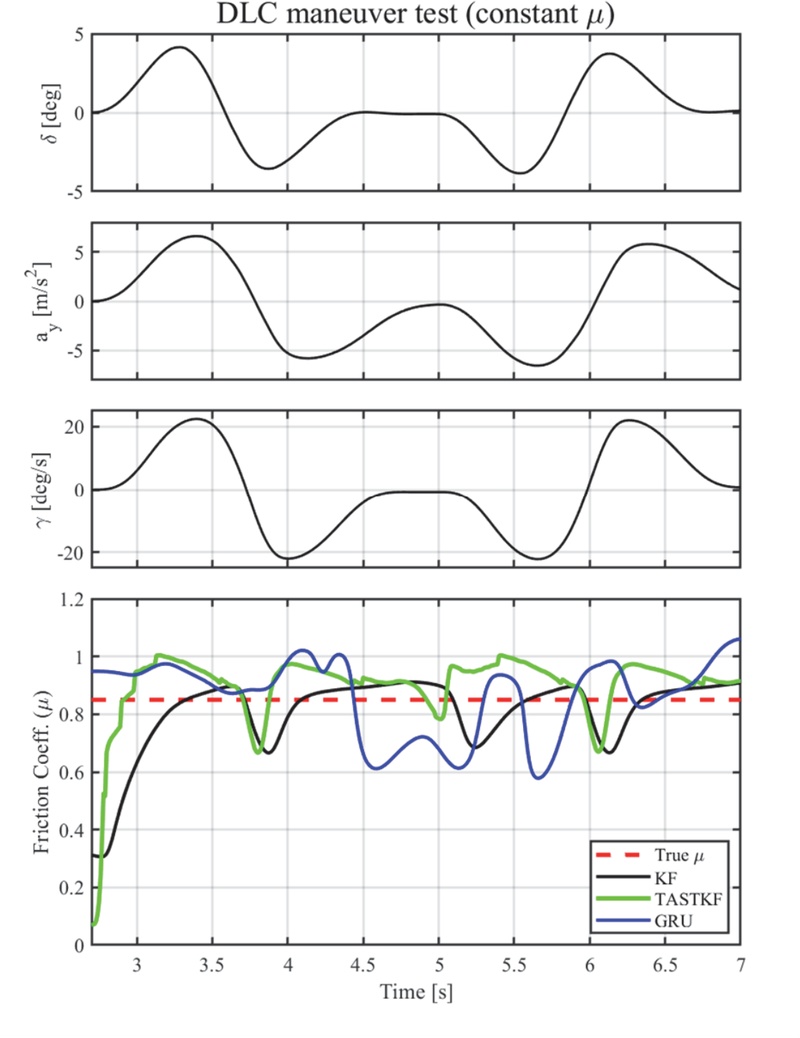
Evaluation of estimation algorithms on double lane change scenario result
5.3 원운동 시나리오
원운동 시험은 차량이 일정 반경을 선회하며 횡가속이 일정 수준 이상으로 지속되는 조건에서 추정기의 정밀도와 안정성을 평가하기 위해 수행되었다. 본 연구에서는 고정 마찰계수 조건과 주행 중 마찰계수가 급변하는 조건(가변 마찰계수)을 구성하여 비교한다.
차량은 80 km/h로 주행하며 TRFC는 μ=0.85로 설정하였다. 필터 파라미터는 5.2절과 동일하게 적용하였다. Fig. 4 결과에서 TASTKF는 KF 대비 RMSE가 9.12 % 개선되었다. GRU는 KF 대비 RMSE가 18.67 % 개선되었으며, 지속적인 횡가속이 존재하는 구간에서도 더 높은 정밀도를 보였다.
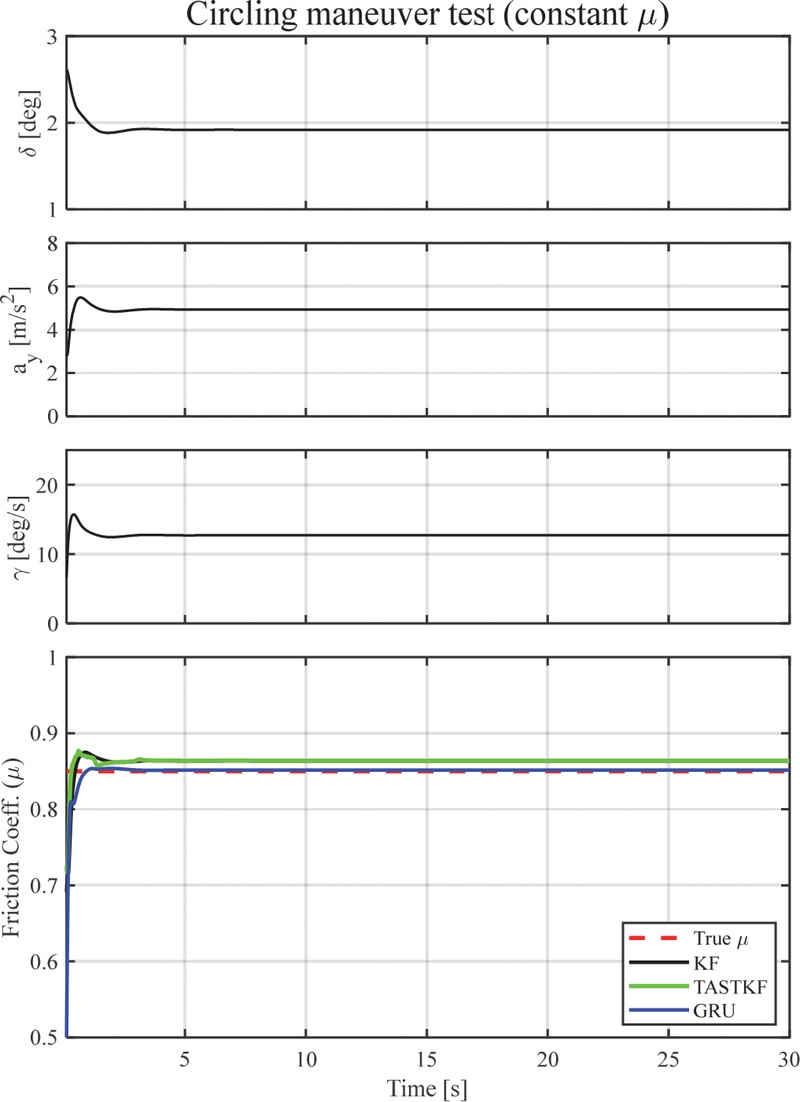
Evaluation of estimation algorithms on circling maneuver under constant friction coefficient
본 시나리오에서는 주행 중 마찰계수가 급변하는 상황을 모사하여 알고리즘의 추종 성능과 수렴 속도를 평가하였다. 차량은 100 km/h로 주행하며 TRFC는 μ=0.85에서 μ=0.5로 계단 형태로 변화하도록 설정하였다. 필터 파라미터는 동일하게 적용하였다.
Fig. 5 결과에서, 본 시나리오에서도 물리 기반 방법은 모델 정확도에 의해 성능이 제한되는 경향을 보였다. TASTKF는 KF 대비 RMSE가 2.35 % 개선되었으며, GRU는 KF 대비 RMSE가 26.33 % 개선되었다. 다만 급변 구간의 추종 관점에서 모델 기반 방법은 공분산 조정(페이딩/가진 메커니즘)에 의해 추종성을 확보할 수 있으나, 전체 정밀도는 타이어 모델 정합성과 공분산 튜닝에 크게 의존함을 확인하였다.
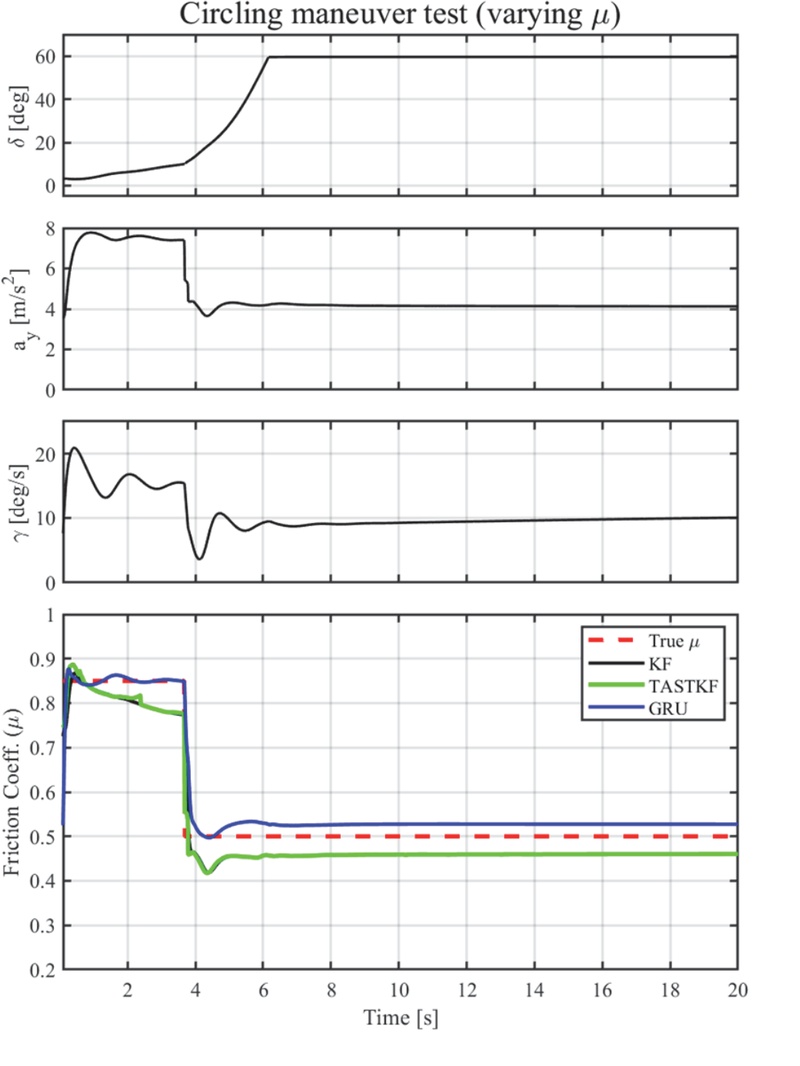
Evaluation of estimation algorithms on circling maneuver under varying friction coefficient
5.4 GRU 기반 추정기의 일반화 성능 분석
앞 절(5.2~5.3)에서 GRU는 학습 데이터가 충분히 확보된 조건에서 높은 추정 정밀도를 보였다. 그러나 학습 기반 추정기의 실차 적용을 위해서는 학습 분포에서 벗어난 조건에서의 성능 유지 여부, 즉 일반화 성능에 대한 검증이 필요하다. 본 절에서는 GRU 기반 TRFC 추정기의 일반화 성능을 정량 평가하기 위한 시험 조건과 평가 방법을 정의한다.
본 연구에서 GRU 학습 데이터는 속도 V ∈ {40, 60, 80, 100} km/h와 마찰계수 μ ∈ {0.3, 0.5, 0.85} 조합에서 생성된 주행 데이터로 구성된다. 따라서 위 조합 내의 조건은 학습 분포(In-distribution, ID)에 해당한다. 본 절에서는 Fig. 5와 같이 학습 조합 내 조건에서의 마찰계수 급변 시 정상상태 오차와 정착 시간을 기준 성능으로 설정한다.
일반화 성능을 검증하기 위해, 학습에 포함되지 않은 조건을 분포 밖(Out-of-distribution, OOD) 조건으로 정의한다. 본 연구의 학습 조건이 이산적 속도/마찰계수 조합으로 구성되어 있으므로, OOD 조건은 다음 두 형태로 구분할 수 있다.
- • 속도 OOD: 학습 속도 집합에 포함되지 않은 속도에서의 시험(예: 70 km/h, 90 km/h 등)
- • 마찰계수 OOD: 학습 μ 집합에 포함되지 않은 마찰계수에서의 시험(예: μ = 0.4, 0.6, 0.8 등)
급변 노면을 고려하기 위해 원운동 가변 마찰계수 시나리오를 변형하여 μ = 0.8→0.4, 차량 속도는 90 km/h의 실험 조건을 구성하여 실험하며, 변화 직후의 정상상태 오차 및 정착 시간을 관찰하였다.
본 연구에서 GRU 학습 데이터는 속도 V ∈ {40, 60, 80, 100} km/h와 마찰계수 μ ∈ {0.3, 0.5, 0.85} 조합에서 생성된 주행 데이터로 구성된다. 따라서 위 조합 내의 조건은 학습 분포(In-distribution)에 해당한다.
본 절에서는 Fig. 5의 실험 조건(μ = 0.85→0.5, 100 km/h)에서의 결과와 Fig. 6의 실험 조건(μ = 0.8→0.4, 90 km/h)에서의 결과를 비교한 Table 2를 기반으로 모델 기반 추정기와 GRU 모델의 일반화 성능에 대해서 논의한다.
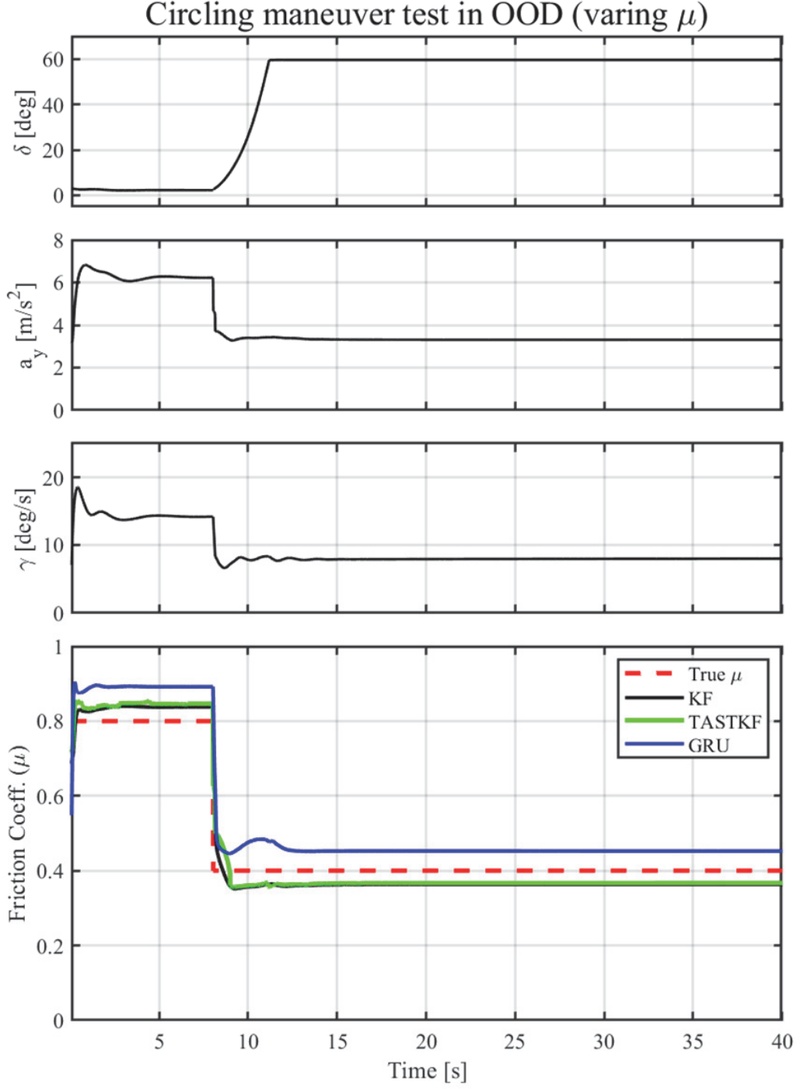
Evaluation of estimation algorithms on circling maneuver in OOD under varying friction coefficient
Comparison of steady-state convergence time and error in circular motion experiments with constant friction coefficient: under ID and OOD conditions
GRU는 학습 분포 내 조건에서는 비선형 타이어 거동과 시계열 특성을 효과적으로 학습함으로써 높은 추정 정밀도를 보였다(Figs. 3~5). 그러나 OOD 조건(Fig. 6)에서는 입력 특징 벡터가 학습 시 관측한 분포와 달라질 수 있으며, 이로 인해 추정치의 편향 또는 추정 지연이 증가할 가능성이 있다. Table 2의 결과를 보면 GRU는 OOD 조건에서 정착 시간과 정상상태 오차가 증가하는 경향이 보인다. 특히 마찰계수 μ가 학습 집합의 중간값이 아닌 새로운 값으로 설정될 경우, GRU는 내삽(Interpolation) 또는 외삽(Extrapolation) 형태로 값을 산출하게 되며, 외삽 성격이 강해질수록 오차 증가 위험이 커질 수 있다.
반면 TASTKF와 KF는 학습 데이터 의존성이 없고 물리 모델 기반으로 동작하므로 OOD 개념이 상대적으로 약하다. 하지만 타이어 파라미터 및 모델 정합성 오차가 큰 환경에서는 성능이 제한될 수 있다. 따라서 실차 적용 관점에서는 (1) GRU의 높은 정밀도를 활용하되 일반화 저하를 완화하는 방법(예: 물리 제약 도입, 학습 데이터 확장, 도메인 랜덤화)과, (2) TASTKF와 같은 물리 기반 방법의 안정성을 결합하는 하이브리드 접근이 유효할 수 있다.
6. 결 론
본 연구에서는 차량의 주행 안전성을 확보하기 위한 핵심 요소인 타이어-노면 마찰 계수를 실시간으로 정확하게 추정하기 위해 물리적 모델인 TASTKF와 KF, 데이터 기반의 신경망인 GRU를 비교분석 하였다. 이를 위해 CarSim 기반의 시뮬레이션들을 진행하였으며 각 알고리즘을 검증하고자 하였다.
기존의 정상상태 타이어 모델이 가지는 한계점을 극복하기 위해 TASTKF는 타이어의 점탄성 특성으로 인해 발생하는 응답 지연 현상을 보상하는 준 정상상태 타이어 모델을 이용한다. 이를 통해 급격한 조향 및 노면 변화가 발생하는 과도 구간에서의 성능을 향상시켰다. 또한 데이터 기반의 학습방식인 GRU 모델은 타이어의 복잡한 비선형 거동을 별도의 모델 추가 없이도 데이터 패턴의 학습으로 모사할 수 있음을 확인하였다. 특히 학습 데이터가 충분히 확보된 영역에서의 추정 성능은 물리기반 모델보다 정밀하게 추정이 가능하였다.
하지만 본 연구 및 각 알고리즘의 한계점은 다음과 같다. 첫째, 본 연구에 활용된 CarSim 주행 데이터는 내부 테이블 기반의 타이어 모델을 사용하므로, 극한 선회 시 발생하는 타이어의 열역학적 변화 및 동적 마모를 완벽히 모사하지 못하고 등온상태의 비선형 포화 특성만을 반영한다는 환경적 한계가 있다. 둘째, TASTKF는 타이어의 지연 시간을 실시간으로 추정하기 위해 DNTCC 알고리즘 수행이 필요하며 이는 많은 계산을 요구한다. 기존 KF에 비하여 성능은 우수하나 계산 부하가 높아 저 사양 임베디드 적용 시 실시간성을 보장하기 위한 최적화 작업이 필수적으로 요구된다. 셋째, GRU 모델은 학습 데이터가 보장하는 영역 내에서의 성능은 물리기반 모델을 압도하였으나, 학습 데이터가 존재하지 않는 새로운 주행 패턴 또는 노면 환경(OOD)에서는 추정 성능이 현저하게 떨어질 위험성이 존재하여 신뢰성의 한계가 있다.
본 연구에서 확인한 한계점들을 극복하기 위해 후속 연구가 요구된다. 데이터 기반 모델의 일반화 성능 부족 문제를 해결하기 위해 물리적 모델의 지식을 신경망 학습에 도입하는 PINN(Physics-Informed Neural Network)와 같은 기법을 타이어-노면 마찰계수 추정에 활용하는 연구가 필요하다. 이를 통해 신경망이 학습하지 못한 영역에 대해서도 합리적인 추정 값을 도출하도록 유도가 가능하다고 보인다. 또한 TASTKF의 높은 계산 부하를 낮추기 위해 DNTCC의 탐색 영역을 축소하는 등의 연구가 진행될 필요성도 존재한다. 마지막으로, 시뮬레이션 환경에서 검증된 본 알고리즘을 실제 차량 제어기에 탑재하기 위해, 향후 실차 주행 데이터를 활용하여 극한 영역 데이터 확보 및 모델 튜닝을 통해 현실과의 간극을 극복할 예정이다.
References
-
Y. Zhang, Y. Lin, Y. Qin, M. Dong, L. Gao and E. Hashemi, “A New Adaptive Cruise Control Considering Crash Avoidance for Intelligent Vehicle,” IEEE Transactions on Industrial Electronics, Vol.71, No. 1, pp.688-696, 2023.
[https://doi.org/10.1109/TIE.2023.3239878]

- M. Andersson, F. Bruzelius, J. Casselgren, M. Gäfvert, M. Hjort, J. Hultén, F. Håbring, M. Klomp, G. Olsson, M. Sjödahl, J. Svendenius, S. Woxneryd and B. Wälivaara, “Road Friction Estimation,” Saab Automobile AB, Trollhättan, Sweden, 2007.
-
Y. Wang, C. Lv, Y. Yan, P. Peng, F. Wang, L. Xu and G. Yin, “An Integrated Scheme for Coefficient Estimation of Tire–Road Friction with Mass Parameter Mismatch Under Complex Driving Scenarios,” IEEE Transactions on Industrial Electronics, Vol.69, No. 12, pp.13337-13347, 2021.
[https://doi.org/10.1109/TIE.2021.3134072]
-
N. Lampe, K. P. Kortmann and C. Westerkamp, “Neural Network Based Tire-Road Friction Estimation Using Experimental Data,” IFAC-PapersOnLine, Vol.56, No. 3, pp.397- 402, 2023.
[https://doi.org/10.1016/j.ifacol.2023.12.056]
-
A. M. Ribeiro, A. Moutinho, A. R. Fioravanti and E. C. de Paiva, “Estimation of Tire–Road Friction for Road Vehicles: A Time Delay Neural Network Approach,” Journal of the Brazilian Society of Mechanical Sciences and Engineering, Vol.42, No.1, Paper No.4, 2020.
[https://doi.org/10.1007/s40430-019-2079-y]
-
S. Roychowdhury, M. Zhao, A. Wallin, N. Ohlsson and M. Jonasson, “Machine Learning Models for Road Surface and Friction Estimation Using Front-Camera Images,” 2018 International Joint Conference on Neural Networks (IJCNN), pp.1-8, 2018.
[https://doi.org/10.1109/IJCNN.2018.8489188]
-
L. Chen, Z. Qin, Y. Bian, M. Hu, J. Hu and X. Peng, “A Learning-Based Path Tracking Framework Integrating Chance-Aware TRFC Estimation and Control for Autonomous Electric-Wheel Vehicle,” IEEE Transactions on Intelligent Vehicles, Vol.10, No.3, pp.1894-1908, 2024.
[https://doi.org/10.1109/TIV.2024.3436934]
-
F. Gustafsson, “Slip-Based Tire-Road Friction Estimation,” Automatica, Vol.33, No.6, pp.1087-1099, 1997.
[https://doi.org/10.1016/S0005-1098(97)00003-4]
-
K. B. Singh and S. Taheri, “Estimation of Tire–Road Friction Coefficient and Its Application in Chassis Control Systems,” Systems Science & Control Engineering, Vol.3, No.1, pp.39-61, 2015.
[https://doi.org/10.1080/21642583.2014.985804]
- R. Rajamani, D. Piyabongkarn, J. Y. Lew, K. Yi and G. Phanomchoeng, “Tire-Road Friction-Coefficient Estimation: Real-Time Estimation Methods For Active Automotive Safety Applications,” IEEE Control Systems Magazine, Vol.30, No.4, pp.54-69, 2010.
-
R. Rajamani, G. Phanomchoeng, D. Piyabongkarn and J. Y. Lew, “Algorithms for Real-Time Estimation of Individual Wheel Tire-Road Friction Coefficients,” IEEE/ASME Transactions on Mechatronics, Vol.17, No.6, pp.1183-1195, 2012.
[https://doi.org/10.1109/TMECH.2011.2159240]
-
C. Ahn, H. Peng and H. E. Tseng, “Robust Estimation of Road Friction Coefficient Using Lateral and Longitudinal Vehicle Dynamics,” Vehicle System Dynamics, Vol.50, pp.961-985, 2012.
[https://doi.org/10.1080/00423114.2012.659740]
-
A. J. Rodríguez, E. Sanjurjo, R. Pastorino and M. A. Naya, “State, Parameter and Input Observers Based on Multibody Models and Kalman Filters for Vehicle Dynamics,” Mechanical Systems and Signal Processing, Vol.155, Paper No.107544, 2021.
[https://doi.org/10.1016/j.ymssp.2020.107544]
-
X. Zhang and D. Göhlich, “A Hierarchical Estimator Development for Estimation of Tire-Road Friction Coefficient,” PLOS ONE, Vol.12, No.2, Paper No. e0171085, 2017.
[https://doi.org/10.1371/journal.pone.0171085]
-
B. Li, L. Zhang, C. Zhao, J. Lu, Q. Meng, Z. Zhang and H. Chen, “Capturing Rapid Vehicle Dynamics: A Refined Adaptive Kalman Filter for Enhanced Tire–Road Friction Estimation,” IEEE Transactions on Industrial Electronics, Vol.71, pp.14813-14822, 2024.
[https://doi.org/10.1109/TIE.2024.3370986]
-
C. Viel and S. Viollet, “Fast Normalized Cross-Correlation for Measuring Distance to Objects Using Optic Flow, Applied for Helicopter Obstacle Detection,” Measurement, Vol.172, Paper No.108911, 2021.
[https://doi.org/10.1016/j.measurement.2020.108911]