확률 기반 ECMS를 적용한 FCEV 에너지 관리
Copyright Ⓒ 2026 KSAE / 250-02
This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License(http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium provided the original work is properly cited.
Abstract
With the tightening of international carbon emission regulations, the Energy Management Strategy (EMS) for Fuel Cell Electric Vehicles (FCEV) has become increasingly important. Conventional ECMS approaches exhibit limited adaptability to driving pattern variations, rely on designer-dependent parameter tuning, and provide insufficient real-time state-of-charge (SOC) feedback. This study applies an improved probability-based ECMS (P-ECMS) to enhance adaptability and control stability in response to these issues. Development and evaluation of a mid-size passenger FCEV model were carried out using the NEDC and UDDS driving cycles. The proposed P-ECMS achieves a 6.6 % reduction in fuel consumption compared with rule-based control and a 1.1 % reduction compared with conventional ECMS, while maintaining improved SOC regulation performance. In addition, when evaluated on the UDDS driving cycle, it demonstrates the lowest equivalent hydrogen consumption among the compared strategies.
Keywords:
Fuel cell electric vehicle, Power distribution, Equivalent consumption minimization strategy, Energy management strategy, Optimal control키워드:
수소연료전지 전기차, 전력 분배, 등가 소비 최소화 전략, 에너지 관리 전략, 최적 제어1. 서 론
화석 연료의 사용은 전 세계의 산업 발달과 더불어 급격하게 증가했다. 이에 대한 결과로, 화석 연료 부족과 대기 오염, 그리고 지구 온난화 등의 문제가 발생하였다. 이에 대응하기 위한 국제 협력은 점진적으로 발전했다. 처음에는 선진국을 중심으로 교토 의정서를 맺었으며, 이후 모든 국가가 온실가스 감축에 대응하도록 파리 협정을 채택하였다. 최근에는 EU가 탄소 국경세를 도입하여 기후 변화 대응이 국가 간 무역과 경제 정책에 직접 영향을 미치는 중요한 전환점이 되고 있다. 이처럼 국제 탄소 배출 규제가 강화됨에 따라 화석 연료를 대체할 에너지에 대한 기술 개발이 활발히 이루어지고 있다.1)
수소 에너지는 지속 가능한 방법으로 생산이 가능하고, 화석 에너지와 달리 전기를 생산할 때 온실 가스가 전혀 발생하지 않는다는 점에서 차세대 동력원으로 주목받고 있다. 따라서 연료 전지를 활용한 수소전기차(FCEV)는 교통 부문 온실가스 감축의 중요 기술로 평가받는다.
수소차는 수소와 산소를 전기 화학적으로 반응시켜 전기를 발생시키는 연료 전지를 사용한다. 생성된 전기 에너지로 전기 모터를 구동하여 주행한다.
연료전지와 배터리를 동력원으로 하는 수소 전기 차의 경우, 차량 주행 상황에 따라 실시간으로 변하는 요구 출력에 맞게 에너지를 어떻게 분배하는지에 따라 효율이 달라진다. 그러므로 각 동력원의 특성에 맞게 제어하면 시스템의 내구성과 연비를 향상시킬 수 있다.2)
이에 대한 에너지 관리 전략(EMS) 방식은 크게 규칙 기반 제어와 최적화 기반 제어로 나뉜다.2) 규칙 기반 제어는 미리 설정된 규칙을 활용하여 구성 시스템 간의 에너지 분배와 작동을 관리하는 제어 방식이다. 이는 실시간 적용이 가능하고 구조가 단순하다는 장점이 있으나, 미리 설정된 규칙만을 사용하기 때문에 다양한 주행 환경에 대해서 효율적인 에너지 분배가 불가능하다는 단점이 있다. 최적화 기반 제어는 연료 소모량을 최소화하기 위해 수학적 최적화 기법을 적용하는 방식이다. 이에 대한 세부 유형에는 전역 최적화 제어와 순간 최적화 제어가 있다. 전역 최적화 제어에는 동적 계획법(DP), 점진적 동적 계획법(PMP) 등이 있으며, 최적의 연료 소비 전략을 사전에 계산한다. 이는 연산 부하가 크기 때문에 실시간 적용이 어렵다는 단점이 있다. 다음으로 순간 최적화 제어는 실시간으로 최적 연료 분배를 계산하여 적용하는 방식이며 대표적으로 ECMS(Equivalent Consumption Minimization Strategy)가 있다. 성능이 운행 패턴에 따라 다를 수 있으나, 전역 최적화 방식 대비 연산 부담이 적으면서도 유사한 제어 성능을 실시간으로 구현할 수 있다.3)
ECMS는 배터리의 전기 에너지를 연료 소모량으로 등가화하고, 이의 총합인 총 등가 연료 소모량의 최소화를 목적으로 전력을 분배한다. 이에 Paganelli 등3)은 병렬형 하이브리드 차량(HEV)을 대상으로 ECMS를 체계화하여, 전기 에너지 사용과 연료 소모를 단일 목적함수로 통합함으로써 실시간 최적 제어가 가능함을 보였다. ECMS 성능은 전기 에너지를 연료로 환산하는 등가 계수 설정에 의해 결정된다. 박민규는 48 V 마일드 하이브리드 차량에서 고정된 등가 계수를 적용한 ECMS 성능을 분석하고, 배터리 제어 인자의 영향을 다양한 주행 사이클에서 평가하였다.4) 그러나 이는 배터리의 충방전에 의해서만 등가 계수가 결정되어 주행 패턴에 유연하게 대응하지 못한다는 한계가 존재한다. 이러한 한계를 보완하기 위해 Sengupta 등5)은 연료전지 하이브리드 차량에서 퍼지 제어 기반으로 등가 계수를 실시간 조정하는 Advanced ECMS(AECMS)를 제안하였다. 다만, 퍼지 제어 기반의 동적 계수 조정 전략은 설계자의 경험에 기반하기 때문에 최적화된 성능을 보장하기 어렵다. 성능 신뢰성 향상을 위해 Sciarretta 등6)은 병렬형 내연기관 기반 하이브리드 차량에서 주행 종료 시점의 전기 에너지 순사용량의 부호를 현재 시점에서 추정하는 확률 변수를 제안하였다. 이는 사전에 진행한 주행 결과로부터 도출된 등가 계수 특성을 기반으로 구성되어 신뢰성 있는 최적화가 가능하다. 다만 종료 시점의 배터리 충전상태(State of Charge, SOC)를 예측하여 배터리 전력을 결정하는데, 이는 실시간 과방전 또는 과충전을 방지할 수 없다는 단점이 있다. 해당 확률 변수는 연료전지 기반 전기차인 FCEV에도 적용될 수 있다. 연료전지와 배터리의 특성을 사전 주행 시뮬레이션을 통해 도출하여 반영하면, 실시간 요구 출력에 대응하여 최적 전력 분배가 가능하다. 또한 기존 확률 변수의 단점을 개선하기 위해 비례 적분 제어를 목적함수에 가중치 항으로 추가하면 배터리 SOC의 안정성을 실시간으로 유지할 수 있다.
따라서 본 연구는 중형 승용 FCEV 차량을 대상으로 확률 기반 ECMS(P-ECMS)를 적용하여 제어 성능을 분석하였다. 이를 위해 연료 전지와 배터리, 모터의 특성을 반영한 승용 FCEV 차량 모델을 개발하고, 실차 주행 데이터 기반 검증을 수행하였다. 확률 가중치 적용 유무에 따른 ECMS 성능을 비교하였다. 최종적으로 규칙 기반 제어와 P-ECMS에 따른 배터리 SOC, 연료 전지 출력 특성 및 연비, 그리고 효율을 비교 분석하였다.
2. 차량 모델 개발
중형 승용 FCEV의 제어 전략 적용을 위해 차량 모델을 MATLAB/Simulink 환경에서 구축하였다. 각 모델은 운동 특성, 충방전 및 효율을 반영하여 설계되었으며, 이를 통해 실제 차량의 동작을 시뮬레이션 할 수 있도록 개발하였다.
2.1 수소 연료전지 자동차 시스템 구성
승용 FCEV는 연료 전지와 배터리를 조합하여 동력을 공급하는 하이브리드 전기차 구조를 갖는다. 연료 전지는 차량의 기본적인 동력원 역할을 하며, 배터리는 가속 시 보조 동력 공급 및 회생 제동을 통한 에너지 회수 기능을 수행한다.
대상 차량의 시스템 모델은 차량 동역학 모델, 연료 전지 모델, 배터리 모델, 모터 모델로 구성된다. 대상 차량의 제원은 Table 1에 나타냈다.

Vehicle specifications
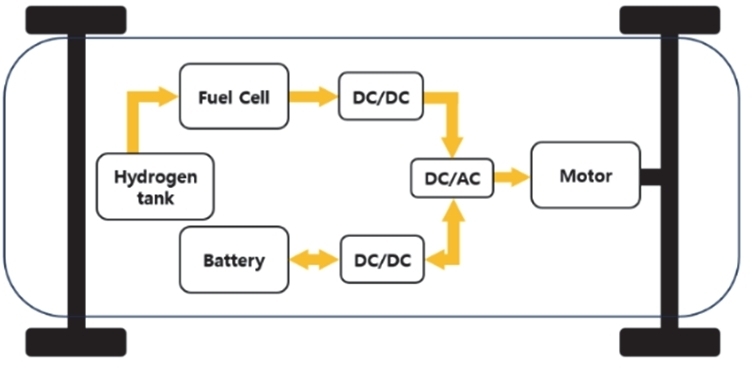
FCEV configuration
2.2 파워트레인 모델
자동차의 동적 거동을 모사하는 동역학 모델은 다음으로 구성하였다.
| (1) |
| (2) |
| (3) |
| (4) |
차량 구동에 요구되는 총 동력 Ptrac은 모터에서 발생하는 구동력 Ftrac과 차량 속도 V의 곱으로 정의된다. 이 구동력은 구배 저항 Fgrade, 구름 저항 Froll, 그리고 공기 저항 Fair을 고려하여 계산한다. 사용한 변수의 값은 Table 2에 작성하였다.
Vehicle powertrain specifications
2.3 연료 전지 모델
FCEV 모델에서 쓰이는 연료 전지는 Proton Exchange Membrane Fuel Cell(PEMFC)이다. 이는 수소 이온 교환 특성을 갖는 고분자 막을 전해질로 사용하는 것이 특징이다. 물의 전기 분해 반응을 역으로 이용하여 연료 기체가 갖고 있는 화학 에너지를 전기 에너지로 변환한다. 저온 환경에서도 안정적인 전력 변환이 가능하다는 점이 특징이다.7)
연료 전지의 출력 전압은 활성화 손실, 저항 손실, 농도 손실로 인해 감소한다. 활성화 손실 Vact은 화학 반응을 시작할 때 발생하며, 저항 손실 Vohm은 연료 전지 내부에서 전류가 흐를 때 발생하는 전기 저항에 기인한다. 마지막으로 농도 손실 Vconc은 연료 전지에서 수소와 공기의 농도가 떨어지기 때문에 나타난다. 이 세 가지 손실을 반영하여 연료 전지의 출력 전압 Vcell을 식 (5)~(10)과 같이 계산하였다.8)
| (5) |
| (6) |
| (7) |
| (8) |
| (9) |
| (10) |
대상 연료전지의 제원은 Table 3과 같다.
Fuel cell specifications
연료 전지 특성과 공기 공급계, 수소 공급계를 이용하여 95 kW급 연료 전지 시스템을 제작하였다.
2.4 배터리 모델
승용 FCEV는 연료 전지의 가변적인 주행 상황에 취약하다는 단점을 배터리를 사용하여 보완한다. 이로 인해 급격한 주행에 따른 부하 변화에 대응할 수 있고 가속 시 고출력을 제공할 수 있다. 그 중 리튬 이온 배터리는 다른 배터리와 비교했을 때 에너지 밀도가 높고 가볍다는 장점이 있다.
리튬 이온 배터리의 전기적 동적 특성을 모델링하기 위해 1RC 등가 회로 모델을 사용하였다. 1RC 모델은 개방회로 전압 Voc, 내부 저항 R, 그리고 하나의 RC 소자 R1, C1로 구성되어 있으며, 모델의 주요 파라미터는 HPPC(Heuristic Pulse Power Characterization) 실험을 통해 추정되었다.9)
| (11) |
배터리의 단자 전압 Vest 추정에 사용되는 식 (11)는 이전 시간 단계의 정보를 활용하여 현재 Vest를 계산한다. 이는 개방회로 전압 Voc과 배터리의 저항에 의한 전압 변동, 그리고 분극 전압의 과도 응답을 포함한다. 이를 통해 배터리의 충전 및 방전 시 발생하는 전압 강하 특성을 모사할 수 있다.
또한, 배터리 SOC 계산은 전류 적산법을 이용하였다. 이는 초기 충전상태 SOC(0)를 기준으로 운전시간 t동안 배터리 정격 용량 Cbat 대비 흐른 전류 I의 비율을 적산하며, 식 (12)와 같이 정의된다.
| (12) |
2.5 모터 모델
전기 구동 시스템의 성능을 반영하기 위해 모터 모델을 구축하였다. 사용된 모터는 최대 135 kW의 출력을 가지며 Fig. 2에 나타낸 속도-토크 특성을 기반으로 모터 요구 출력 Pmot을 계산하여 차량 모델 내에서 구현하였다.
| (13) |
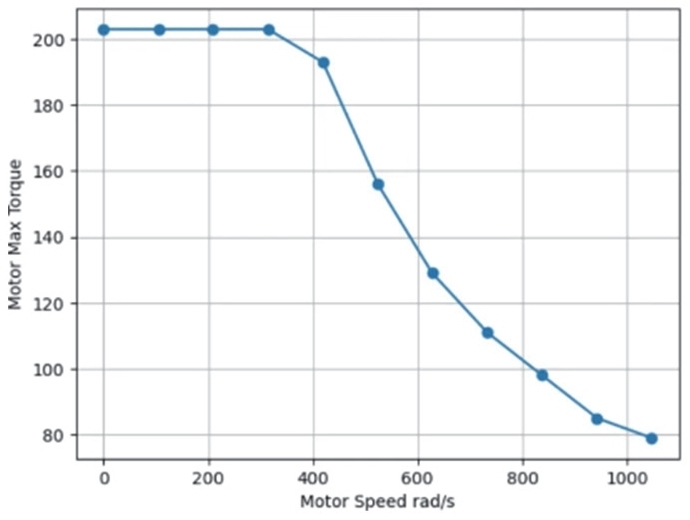
Speed-torque map of the motor
2.6 차량 모델 검증
모델의 정합성을 얻기 위해 UDDS 사이클에서 앞서 설명한 중형 FCEV의 실차 데이터와 규칙 기반 알고리즘을 적용한 시뮬레이션을 비교하였다. Fig. 3에 나타낸 개발한 동역학 모델은 목표 주행 속도 프로파일을 MAPE 0.5 % 이내의 오차로 만족하였다. 연료 전지 모델은 연료 전지 전류와 전력을 통해 검증하였으며 Fig. 4를 통해 나타내었다. 이어서 배터리 모델은 Fig. 5와 같이 전류와 전력을 통해 검증하였다. 해당 모델 모두 MAPE 값이 2 % 내로 계산되어, 제안된 모델이 실제 시스템 거동을 높은 정확도로 재현함을 확인하였다.
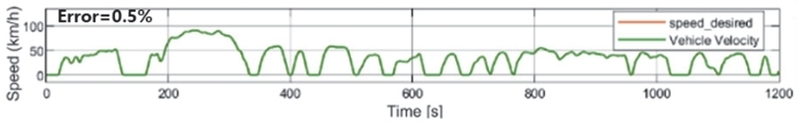
Validation of the powertrain model using the UDDS cycle
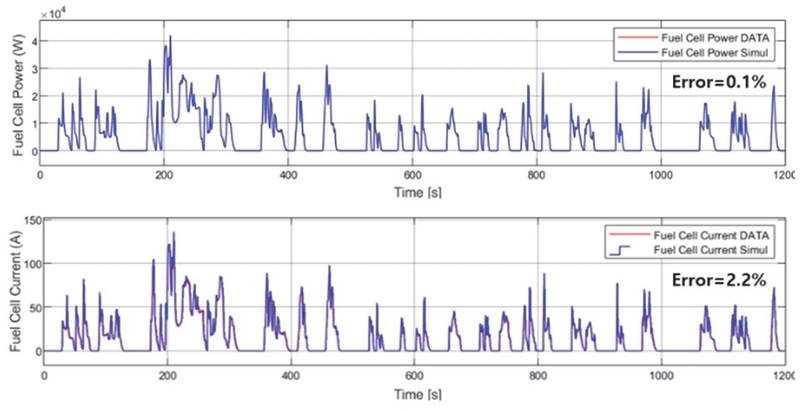
Validation of the fuel cell model: power and current comparison
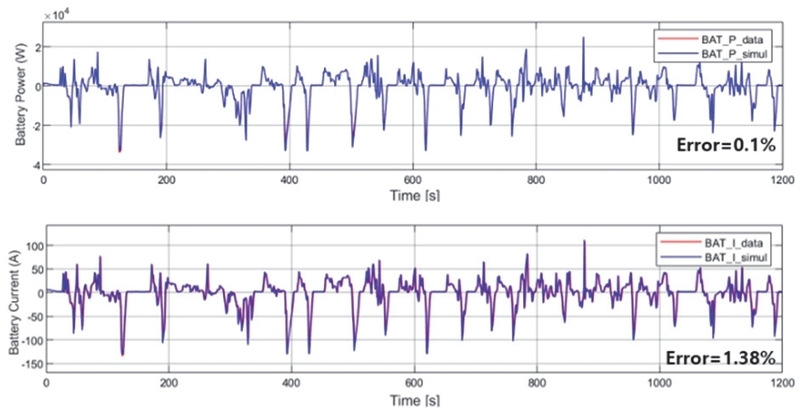
Validation of the battery model: power and current comparison
3. 제어 전략
본 논문에서 중형 승용 FCEV 차량에 규칙 기반 제어로직, 전통적 ECMS, 그리고 P-ECMS을 적용하여 성능을 비교하였다.
3.1 규칙 기반 제어
모델에 적용한 규칙 기반 알고리즘은 다음과 같다. 먼저 차량 구동 신호에 맞게 차량 동역학 모델에서 모터 각 속도를 추출하고, 모터 토크와 효율을 고려하여 모터 요구 출력을 계산한다. 이를 바탕으로 배터리 SOC와 두 동력원의 출력 제약 조건, 그리고 모터 요구 출력 범위에 따라 연료 전지 출력을 계산한다. 이에 남는 전력량은 배터리를 통해 보조한다.
3.2 전통적 ECMS 제어 전략
ECMS(Equivalent Consumption Minimization Strategy)는 두 동력원의 특성을 활용하여 연료 소비를 최소화하는 전략이다. 기존 규칙 기반 제어와 달리, ECMS는 실시간 최적화를 통해 배터리와 연료전지 간 전력 분배를 조절할 수 있다. 또한, 동적 프로그래밍(DP) 대비 계산량이 적어 실시간 적용이 가능하다는 장점이 있다.
ECMS에서 비용 함수 J는 식 (14)-(16)으로 정의하였다.10)
| (14) |
| (15) |
| (16) |
이는 배터리의 전력 소비량 을 연료 소비량으로 환산하여 연료 전지의 수소 소모량 과 합산한다. 연료전지 및 배터리의 등가 연료 소비 를 최소화하는 최적의 제어 변수를 찾는 것이 목적이다.
모터 요구 출력 Pmot은 연료 전지 출력 Pfc과 배터리 출력 Pbat을 통해 충족된다. 각 동력원의 출력과 배터리 SOC는 각 사양에 맞게 다음과 같이 제한하였다.
| (17) |
| (18) |
| (19) |
| (20) |
주행 속도에 따라 변하는 모터 요구 출력에 대응하여 연료전지-배터리의 전력을 분배하기 위해 분배율 u(t)를 식 (21)과 같이 설정하였다.
| (21) |
u = 0이면 연료 전지가 모터에서 요구하는 모든 동력을 제공하는 상태이며, u = 1이면 배터리가 모든 동력을 공급한다. 모터 요구 출력을 두 동력원의 어떤 비중으로 분배하여 충족시킬 것인지에 대한 케이스 선정은 Table 4에 제시하였다.
ECMS Case definition for fuel cell and battery power distribution
각 케이스에 따라 실시간으로 요구되는 연료 전지 출력 및 배터리 출력을 계산하고 이에 대해 수소소모량-연료 전지 출력 관계를 바탕으로 총 등가 수소 소모량을 계산하였다. 배터리 등가 소모량 계산 시 음수 출력, 즉, 충전 시 출력은 포함하지 않았다. 이는 배터리를 충전한 경우의 등가 소모량이 최솟값이 되어 적절한 케이스 선정에 어려움이 있기 때문이다.
또한, 연료 전지는 Fig. 6에 나타낸 바와 같이 특정 출력 구간에서 효율이 높아지는 특성을 갖는다. 이를 고려하여 효율이 높아질수록 연료 전지 에너지 사용을 증가시키도록 가중치를 부여하였다. 따라서 이 중 를 갖는 경우를 찾아 전력을 분배하였다.
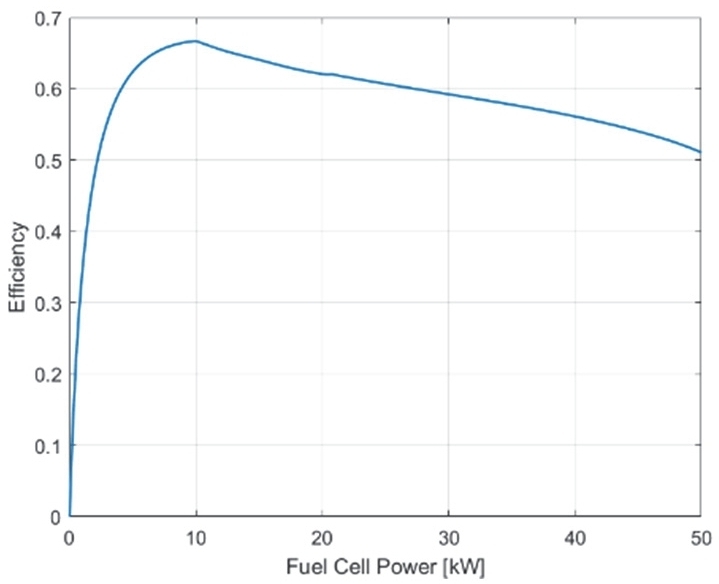
Fuel cell efficiency map
목적함수에서 설명한 등가 계수 s(t)는 ECMS 제어에서 가장 핵심적인 변수이다. 이는 전기 에너지를 연료전지 에너지로 등가화하는 계수로, s(t)가 커지면 전기 에너지가 패널티를 받아 연료 전지의 수소 소비량을 늘린다. 반면에 s(t)가 작아지면 전기 에너지 사용량을 늘린다. 이를 구하기 위해 전력 분배를 △u = 0.1로 바꿔가며 시뮬레이션을 수행하였다. 이 과정에서 식 (22)를 사용하였다.6)
여기서 차량이 사이클을 주행하는 동안 사용한 연료 전지 에너지는 ∆Ef, 사용한 배터리의 전기에너지는 ∆Ee로 나타낸다. s(t)는 주행동안 소비한 총 에너지를 구하기 위해 도입되었다. 시간 t까지 사용한 연료 에너지와 전기 에너지는 식(23), (24)를 통해 계산하였다.
| (22) |
| (23) |
| (24) |
NEDC 사이클을 주행 시 u = [1, -0.4]일 때 사용된 전기 에너지와 연료 에너지를 그래프로 나타내면 Fig. 7과 같다.
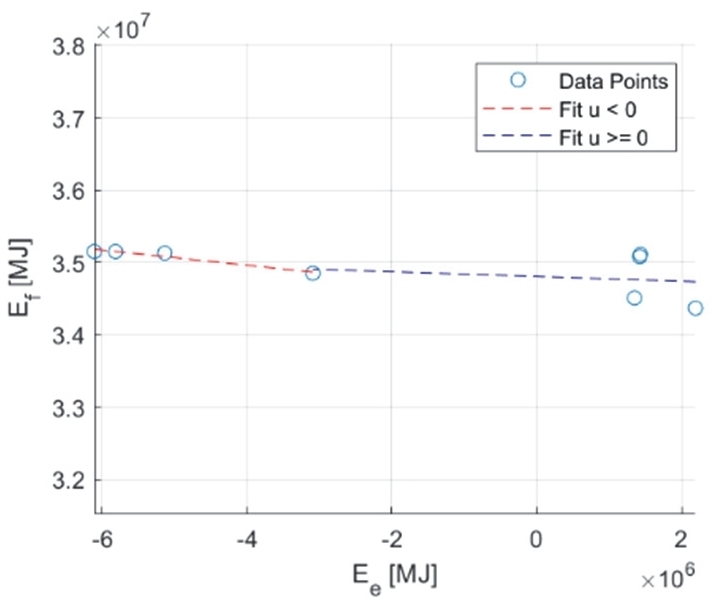
Fuel energy consumption as a function of electric energy usage, under the NEDC cycle
배터리는 보조 동력으로 사용되기 때문에 u = 1이면 시뮬레이션 중 배터리 SOC 하한에 도달하여 주행이 불가능하다. 또한, u가 음수인 영역은 주행 종료 시, 주행시작 시 보다 더 배터리를 충전하는 것을 의미한다. Fig. 7을 통해 u = -0.2 이하에서는 더 이상 많은 양으로 배터리를 충전하지 못함을 알 수 있다.
Fig. 8은 UDDS 사이클 주행 시 u에 따라 사용된 전기에너지와 연료 에너지를 나타낸다. u를 ∆Ee 부호에 따라 나누고 해당 기울기를 각각 Schg와 Sdis로 설정하여 배터리 충방전 상황에 맞게 사용하였다.
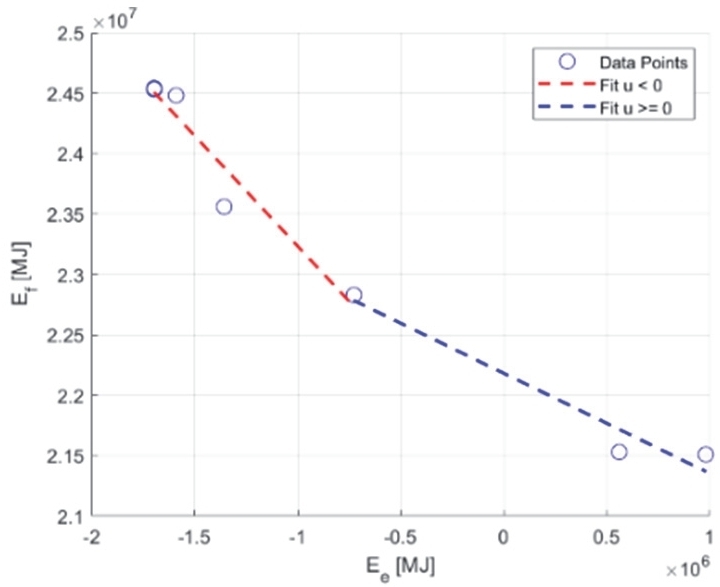
Fuel energy consumption as a function of electric energy usage, under the UDDS cycle
3.3 P-ECMS 제어
전통적 ECMS에 종단 시점의 전기 에너지 순사용량 경향을 예측을 위한 확률 변수를 도입하고, 여기에 본 연구에서 추가한 배터리 SOC 피드백 제어를 결합하여 P-ECMS를 개발하였다. 이를 통해 실시간으로 배터리 상태를 안정적으로 유지하는 동시에 임무 종료 시점의 SOC를 초기값과 일치시키는 Charge sustaining 제어를 구현하였다.
확률 변수 p(t)는 종단 시점의 전기 에너지 상태를 고려한 Sciarretta 등6) 연구의 접근에서 착안하여 정의하였다. 이는 현재 시점에서 주행 종료 시점까지 요구되는 전기에너지를 고려하여 종료 시점의 전기 에너지 순사용량 Ee가 양의 값을 가질 확률을 나타내며, 식 (25)와 같이 정의된다.
여기에서 는 남은 주행에서 전기 에너지를 최대로 사용했을 때를 가정한 전기 에너지 추정치이며, 반대로 는 남은 주행에서 전기 에너지 사용이 최소가 되는 경우를 가정한 값이다. 이는 식 (26), (27)에 나타내었다. 두 값은 현재까지의 누적 전기 에너지 Ee(t)와 남은 주행 구간에 대해 모터에서 요구되는 에너지 를 기반으로 계산된다. λ는 초기 전기 에너지와 전체 주행에 필요한 에너지의 비로 정의되는 가중계수로, 전력 분배에 영향을 준다. 또한, 종료 시점까지 필요한 에너지를 현재의 전력 분배율로 충족한다고 가정하면, 주행 종료 시점에서 예상되는 배터리 에너지 잔량을 추정할 수 있다. 이를 통해 기계 일 1J당 사용 가능한 전기 에너지의 상한과 하한을 계산한다. 즉, 종료 시점까지 배터리가 부담해야 할 전기 에너지의 기준치를 얻는다.
| (25) |
| (26) |
| (27) |
| (28) |
식 (25)의 p(t)는 와 를 통해 정의되는 전기에너지 사용 가능 범위에서 배터리를 추가로 사용할 수 있는 여유가 어느 정도인지를 나타낸다. 이는 주행이 끝나가는 상황에서 불필요한 수소 소비를 통한 배터리 충전 상황 또는 배터리 과방전을 막기 위해 도입하였다.
계산된 p(t)는 배터리 충방전에 대한 등가 계수 Sdis, Schg를 가중 평균하여 등가 계수 s(t)를 조정하는 데 사용된다. 이는 식 (28)을 통해 나타내었다. p(t)가 1에 가까우면 사이클 종료 시 시작 SOC 대비 종료 SOC가 낮아질 가능성이 크고, 0에 가까우면 시작 SOC보다 종료 SOC가 높아질 가능성이 높다고 해석한다.
배터리 SOC를 실시간으로 일정한 범위 내에서 유지하고 목표 종료 값에 수렴시키기 위해 본 논문에서는 SOC 편차에 따른 패널티 함수를 비용 함수에 추가하였다. 식 (29)는 SOC 오차에 기반한 PI 제어 Anti wind up 방식을 적용하여 확률 가중치 f(SOC)를 동적으로 조정한다. 비례항 kp는 현재 SOC와 목표 SOCref의 편차에 대한 즉각적인 보정을 수행하며, 적분 항 ki는 누적된 SOC 편차를 보상하여 SOC가 목표 값에 수렴하도록 한다. 패널티 함수를 적용한 등가 연료 소모량 은 연료전지에서 발생한 수소소모량 를 확률 가중치 f(SOC)와 곱한 배터리의 전력 소비량 와 합한 식 (30)으로 정의하였다.
| (29) |
| (30) |
이는 SOC가 SOCref보다 감소하면 f(SOC)가 증가하여 연료 전지 출력을 증가시키고, SOC가 SOCref보다 높아지면 f(SOC)가 감소하여 배터리 사용을 늘리는 방식으로 SOC 균형을 유지한다.
결과적으로 확률 변수와 PI 보정이 결합된 f(SOC)가 실시간 확률 가중치를 이룬다. p(t)는 종단 전기 에너지의 부호 경향을 반영해 배터리 사용량을 선제적으로 조정하고, PI 보정은 현재 SOC 편차를 상쇄하는 잔여 오차 정리 역할을 수행한다.
본 연구는 사이클 종료 시 SOC를 초기값과 일치시키도록 제어하였다. 이는 배터리로부터의 순에너지 차입/저장을 최소화하여 연료 소비 비교의 공정성을 확보하고, 최적 제어의 말단 제약을 명확히 함으로써 결과의 재현성과 일반성을 보장하기 위함이다.
4. ECMS 확률 가중치 제어 전략 영향 분석
FCEV 시스템에 ECMS 에너지 관리 전략을 적용하여 성능을 분석하였다. 이를 위해 MATLAB/Simulink 프로그램을 이용하여 UDDS 사이클에서 ECMS의 확률 가중치 적용 여부에 따른 영향을 분석하였다.
4.1 확률 가중치 적용 여부에 따른 제어 성능 분석
제안된 ECMS에 확률 가중치 f(SOC) 적용 여부가 성능에 미치는 영향을 파악하고자 동일한 FCEV 모델에서 확률 가중을 적용한 P-ECMS와 미적용한 전통적 ECMS를 비교하였다.
- - ECMS: 연료전지 효율만을 가중치로 고려하며 등가계수는 충방전에 따라 Schg와 Sdis로 적용한다.
- - P-ECMS: f(SOC) = p(t) + PI(SOC)항을 추가하여 SOC 제약과 연비를 동시에 고려한다.
평가 지표는 (i) 연료전지 수소 소비 연비 (FC-only) (km/kg), (ii) 초기/종료 SOC 간의 편차 ΔSOCcycle = (SOCinitial - SOCend), (iii) 등가 연비 (km/kg)이다.
등가 연비는 순 전기 에너지 차입 Ee를 반영한 연료 소모량을 사용한다. SOC 종단 편차를 전기 에너지로 환산하고 이에 충방전에 따른 등가 계수를 식 (31)과 같이 적용한다. 이를 와 합산해 총 등가 소모량을 계산하여 등가 연비를 도출한다.
| (31) |
Fig. 9는 UDDS에서의 결과이다. Fig. 9(a)에서 약 200초 이후 모터 요구 전력이 급격하게 증가할 때 연료전지 출력에 대한 두 제어 방식의 차이가 나타난다. ECMS는 연비 개선을 위해 고효율 영역에서만 구동하여 P-ECMS에 비해 평균 출력 효율은 5.9 % 높고 연비는 약 8.71 % 높다. 반대로 P-ECMS는 SOC 보정을 반영하여 스택 출력이 더 분산된다. 다음으로 Fig. 9(b)를 보면 ECMS는 연료전지의 저효율 구간을 배터리로 대체하여 과도한 방전이 발생한다. 이 때문에 SOC가 최저 한계에 근접한 30-35 % 구간에 장시간 머문다. 반면에 P-ECMS는 SOC 저하 시, PI 보정에 의해 가중치가 증가하고, 동시에 p(t)가 종료 시점의 허용 방전을 줄여준다. 이러한 요소가 f(SOC)로 종합되어 SOC 변동을 제어한다. 이로 인해 SOC 안정 운용 범위인 40-60 %를 유지할 수 있고 종료 SOC 제약도 0.96 % 차이로 충족한다.
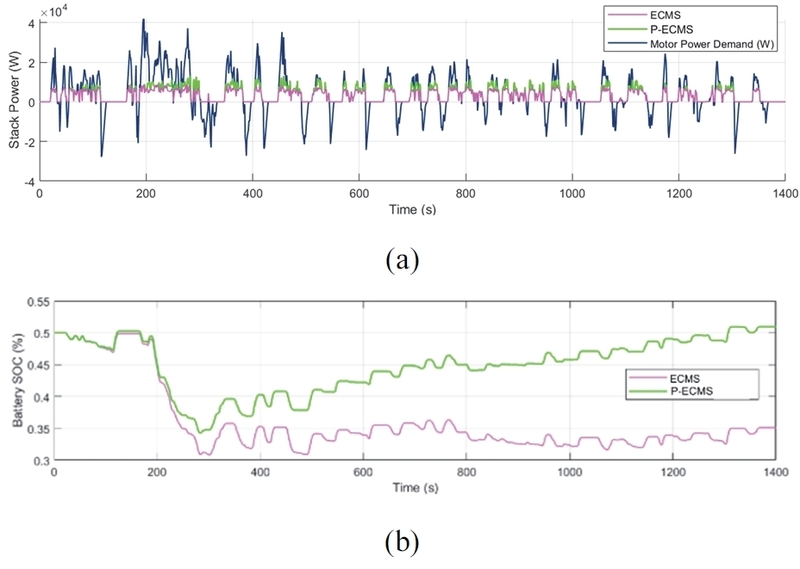
Comparison of ECMS with and without probability weighting in the UDDS cycle
따라서 UDDS에서 ECMS 대비 P-ECMS는 SOC 안정성 측면에서 월등히 개선되었으나, 연비는 약 7.4 % 감소하였다. 그러나 등가 연비를 고려하면 P-ECMS가 ECMS 대비 0.95 % 높다. 이는 Table 5에 나타냈는데, P-ECMS는 ΔSOCcycle < 0이므로 충전된 전기 에너지를 연료전지 수소 소모량에서 제외했기에 FC-only 연비에 비해 등가 연비가 낮다. 반면에 ECMS의 ΔSOCcycle을 수소 소모량으로 환산하면 FC-only 연비 대비 9 % 높아진다.
Hydrogen consumption and end-of-mission SOC on UDDS cycle
NEDC 사이클에서는 Fig. 10(a)와 같이 두 제어의 스택 출력은 큰 차이를 보이지 않는다. 이는 NEDC가 상대적으로 완만한 부하 패턴을 가지기 때문이다. 다만, 800초 이후 구간에서 P-ECMS는 연료전지 출력을 증가시켜 급격한 SOC 하락을 방지한다.
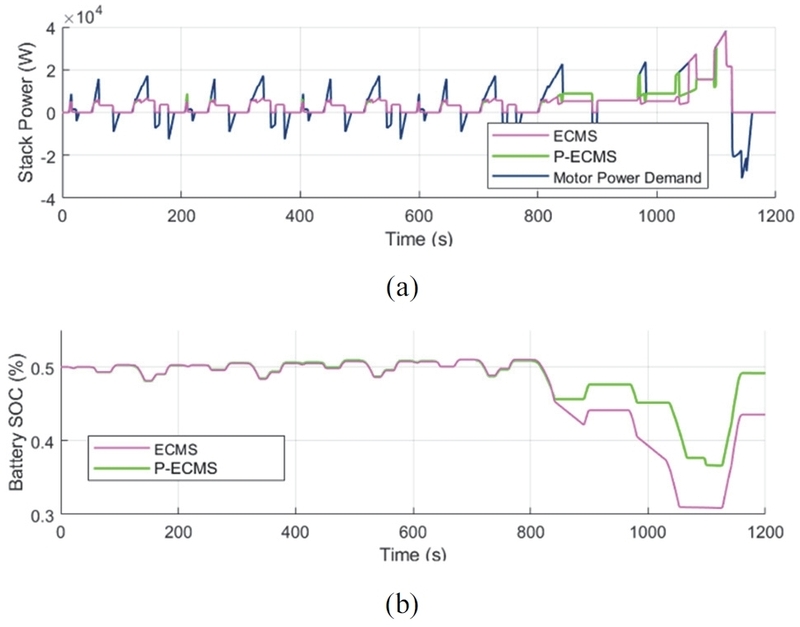
Comparison of ECMS with and without probability weight in the NEDC cycle
두 제어 모두 ΔSOCcycle>0 이기 때문에 Sdis가 반영된 SOC의 Ee에 대한 민감도는 0.12 km/kg로 동일하게 계산된다. 등가 연비 측면에서는 작은 ΔSOCcycle 편차로 인해 FC-only 연비와 등가 연비 간의 차이가 크지 않고, P-ECMS가 ECMS 대비 1.14 % 더 높은 연비를 기록한다.
따라서 P-ECMS가 ECMS 대비 높은 등가 연비를 보였으며, ΔSOCcycle 유지 측면에서도 안정적임을 알 수 있었다. 이후 절에서는 f(SOC)를 포함한 P-ECMS를 적용하여 NEDC와 UDDS에서의 성능을 분석한다.
5. 규칙기반 제어와 P-ECMS 전략 비교
본 논문에서 UDDS 사이클과 NEDC 사이클에서 규칙 기반 제어와 P-ECMS의 성능을 연비와 효율 측면에서 비교하였다. 마지막으로 연비 측면에서 규칙 기반 제어와 P-ECMS 그리고 ECMS를 비교 분석하였다.
5.1 NEDC 사이클에서 규칙 기반 제어와 P-ECMS 전략 비교
시뮬레이션에 앞서, 초기 조건으로 배터리 SOC와 SOCref는 동일하게 50 %로 설정하여 정상 상태에서 안정성을 확보하였다.
NEDC 사이클에서 규칙 기반 제어와 P-ECMS 시뮬레이션 결과는 Fig. 11과 같다. 이를 관찰하면 1,000초 이후에 두 제어 간의 연비와 배터리 SOC, 그리고 연료 전지 출력의 차이가 두드러지는 것을 알 수 있다.
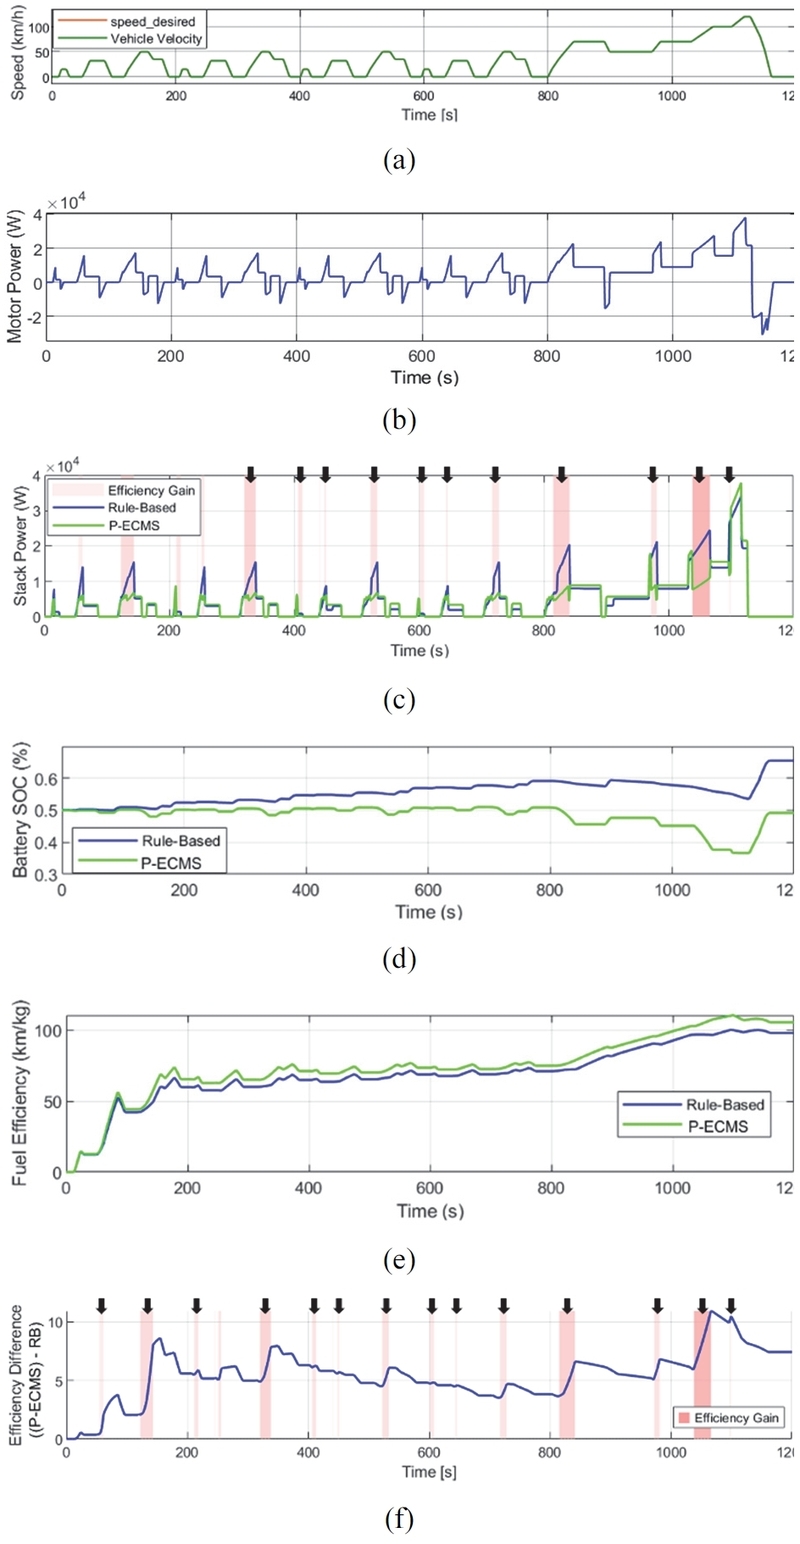
Comparative analysis of P-ECMS and rule-based control under the NEDC cycle over time (s): (a) vehicle speed profiles [km/h], (b) motor power demand [W], (c) fuel cell power [W], (d) battery state of charge (SOC), (e) fuel efficiency [km/kg], and (f) P-ECMS efficiency gains over RB, with shaded regions proportional to the integrated magnitude of improvement
해당 구간을 확대한 Fig. 12(d)를 보면 1,040-1,065초 구간에서 규칙 기반 제어 방식은 배터리 SOC가 60 % 이하로 감소함에 따라 사전에 정의된 제어 규칙에 의해 연료 전지의 출력 비중을 증가시킨다. 반면 P-ECMS는 해당 시점의 출력을 연료 전지만으로 충당할 경우, 이는 저효율 출력 구간에 속하므로 배터리를 우선 사용한다. Fig. 12(c)에서 해당 시점 배터리 SOC가 42.4 %으로 SOCref에 비해 낮지만, P-ECMS가 계산한 배터리 에너지 사용에 대한 등가 연료 비용이 연료전지 에너지 사용에 대한 등가 연료 비용보다 낮아, 시스템은 효율을 위해 배터리를 사용하는 것이 유리하다고 판단했기 때문이다. 이로 인해 해당 구간 내에서 두 제어 간의 연비 차이는 8.37 km/kg 발생한다.
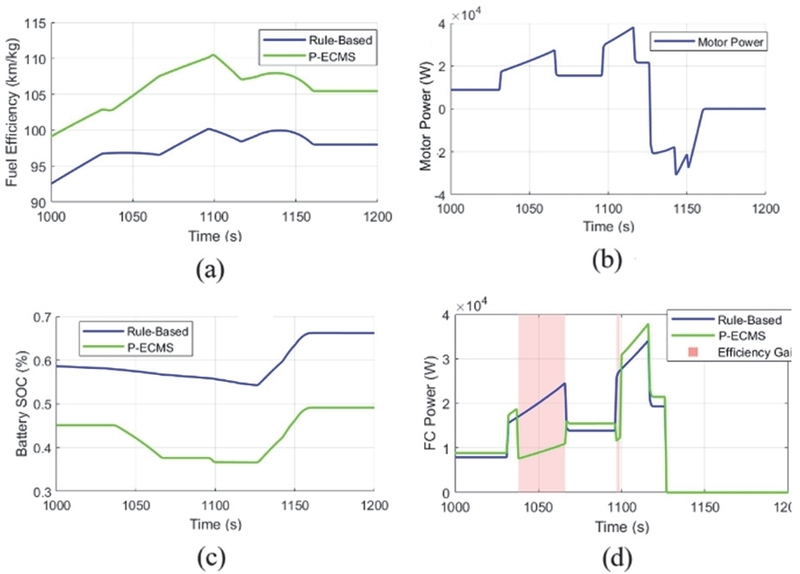
Comparison of (a) fuel efficiency, (b) Motor power, (c) SOC, (d) stack power for both control strategies during a selected section of the NEDC cycle
P-ECMS가 규칙 기반 제어보다 연료전지 출력이 낮은 구간을 화살표와 Efficiency gain을 통해 Fig. 11(c)와 (f)에 나타내었다. 이 Efficiency gain 구간은 NEDC 사이클에서 약 183초간 나타나며, 규칙 기반 제어와 연비 차이가 평균적으로 5.4 km/kg만큼 발생한다. 이는 확률 변수 계산식 (25)에 의하면 모터 전력이 증가할수록 사이클 종료 시점까지 필요한 기계적 에너지가 줄어들어 배터리 방전 상한 가 증가하게 되는데, 그 결과 p(t)가 하락하면서 배터리 사용량이 증가하기 때문이다.
다음으로 1,065-1,100초 구간에서는 P-ECMS가 규칙 기반 제어보다 더 많은 연료전지 에너지를 사용하였다. 이는 배터리 SOC가 36.7 %까지 하락하여 SOCref와 차이가 증가하면서, 등가 연료 소비량 측면에서 배터리 에너지의 비용이 상대적으로 상승했기 때문이다. 또한, 가능한 전기 에너지 최대치 하락으로 p(t)가 감소하였기 때문에 배터리 사용을 줄인다.
1,125-1,160초 구간 감속 과정에서 회생 제동을 통해 배터리가 충전되었다. 이 시점에서 두 제어 전략 모두 약 12 %만큼 배터리가 충전되었으며, P-ECMS의 최종과 목표 SOC의 차이가 단 0.89 %로 매우 근접한다.
Table 6을 보면 등가 연비 측면에서도 P-ECMS가 규칙 기반 제어에 비해 7.3 km/kg 높았다. 단, 규칙 기반 제어에서 ΔSOCcycle가 12.06 %임에도 불구하고 FC-only 연비와 등가 연비의 차이가 1.03 km/kg인 이유는 높은 효율 구간대에서의 정속 비율이 높기 때문에 전기 에너지 사용량을 등가 연비로 치환하더라도 수소 추가 절감 효과가 낮기 때문이다.
Hydrogen consumption and end-of-mission SOC on NEDC
결과적으로 NEDC 사이클에서 P-ECMS를 적용한 경우, 규칙 기반 제어 대비 FC-only 연비는 11.7 % 향상되었고 등가 연비는 7.5 % 증가하였다. 이는 연료 전지의 사용을 효율적으로 억제하고 배터리와의 전력 분배를 최적화한 결과로 분석된다.
5.2 UDDS 사이클에서 규칙 기반 제어와 P-ECMS 전략 비교
UDDS 사이클에서의 시뮬레이션 결과는 Fig. 13에 나타내었다. UDDS 사이클은 NEDC 사이클보다 가속 및 감속의 빈도가 높아, 모터에 대한 순간적인 출력 요구가 크다. 이에 따라 효율적인 전력 분배 전략이 중요하다.
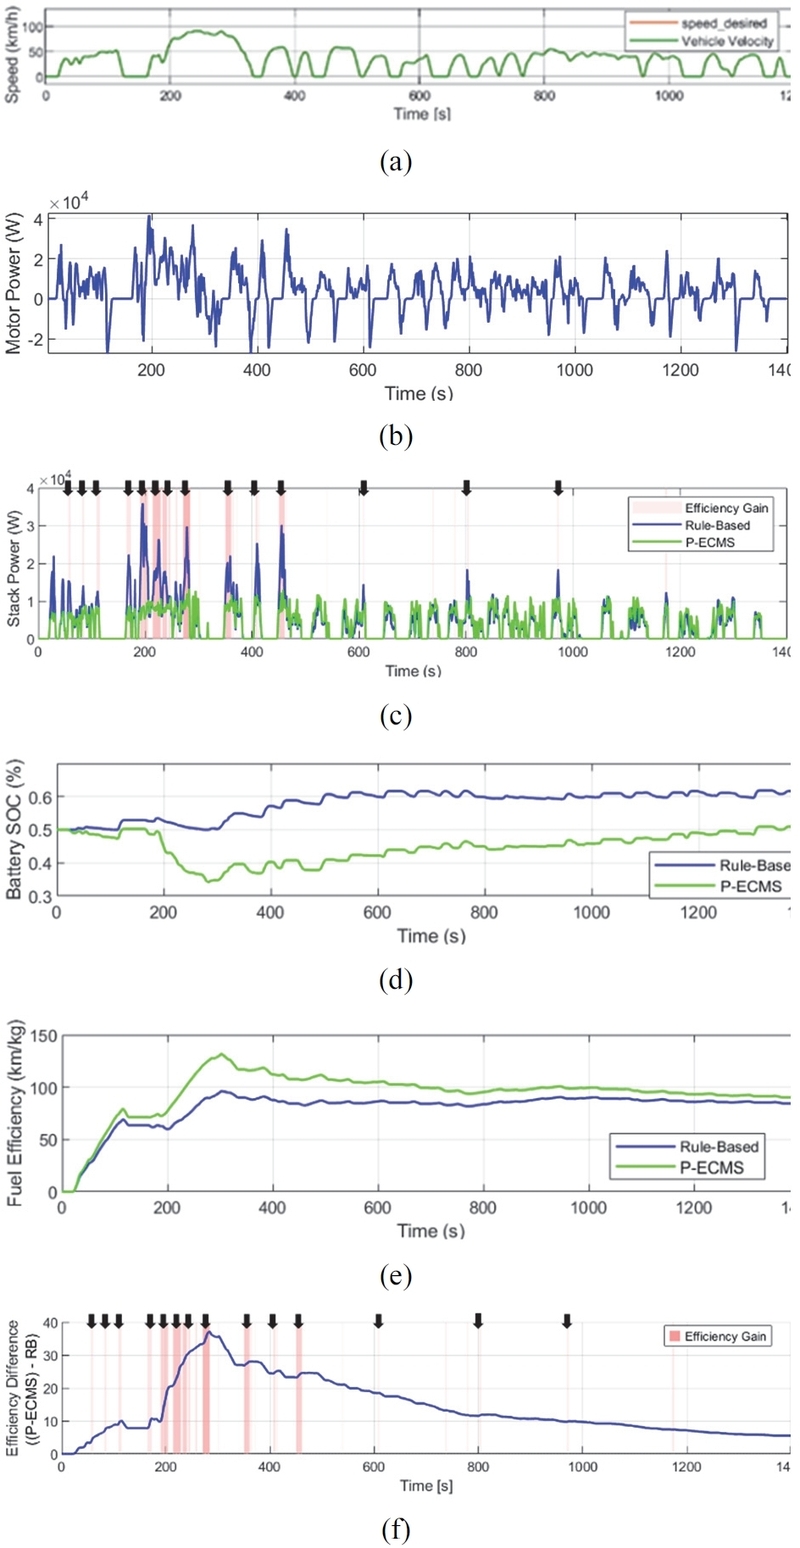
Comparative analysis of P-ECMS and rule-based control under the UDDS cycle over time (s): (a) vehicle speed profiles [km/h], (b) motor power demand [W], (c) fuel cell power [W], (d) battery state of charge (SOC), (e) fuel efficiency [km/kg], (f) P-ECMS efficiency gains over RB, with shaded regions proportional to the integrated magnitude of improvement
Fig. 13(f)를 보면 200-400초 구간에서 두 제어의 연비 곡선 차이가 뚜렷하다. Fig. 14(b)에 따르면 약 200초부터 모터 요구 전력이 급격히 증가하는데 이에 대해 P-ECMS는 배터리의 사용을 확대하여 연료 소비를 최소화한다. 이는 앞서 NEDC 사이클에서 설명한 모터 전력 증가에 따라 p(t)의 상승으로 인한 배터리 증가 연료 비용 하락이 두드러지게 나타났다. Fig.14(c)의 배터리 SOC에서 규칙 기반 제어는 200초 대비 8.32 % 증가율을 보이는 반면 P-ECMS는 11.32 % 감소율을 가졌다. 이를 통해 P-ECMS가 배터리를 더 적극적으로 사용했음을 보여준다.
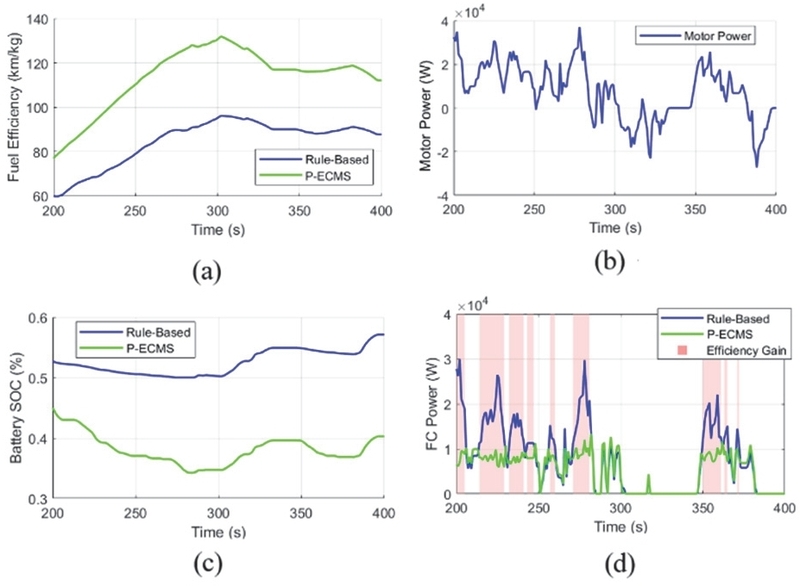
Comparison of (a) fuel efficiency, (b) motor power, (c) SOC, (d) stack power for both control strategies during a selected section of the UDDS cycle
이어서 두 제어의 연비 차이가 발생하는 영역을 화살표와 Efficiency gain을 통해 나타낸 Fig. 13(f)를 보면 280초에서 최대 36.8 km/kg의 연비 차이가 발생하였고 Efficiency gain도 해당 구간에 집중되었다. Efficiency gain은 UDDS 사이클에서 총 107초 간 발생하며, 이러한 차이가 P-ECMS의 총 수소 소모량 감소로 이어짐을 알 수 있다.
Table 7은 UDDS 사이클에서 규칙 기반 제어와 P-ECMS의 ΔSOCcycle와 연비를 나타낸다. 두 제어 모두 ΔSOCcycle < 0임을 고려하여 Schg로 등가 연비를 계산하였다. 규칙 기반 제어에서 ΔSOCcycle을 등가 연비로 환산한 결과, FC-only 연비보다 6.45 km/kg 증가하였다. 이는 잦은 가감속으로 배터리 사용량을 줄일수록 비효율적인 연료전지 출력 구간이 증가하여, NEDC 사이클보다 Schg가 크기 때문에 유사한 ΔSOCcycle가 많은 연비 차이로 이어졌다.
Hydrogen consumption and end-of-mission SOC on UDDS
결과적으로 UDDS 사이클에서도 P-ECMS가 제어 목표에 부합하게 전력 분배를 수행했음을 알 수 있다.
5.3 규칙 기반 제어와 P-ECMS 가 효율과 연비에 미치는 영향 비교
각 사이클에서 규칙 기반 제어와 P-ECMS에 따른 연료전지 효율과 운전 분포를 Fig. 15에 나타내었다.
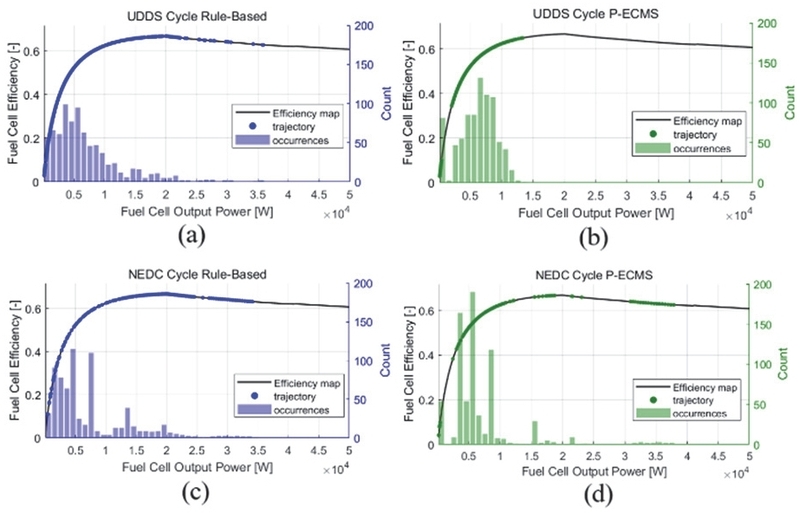
Fuel cell efficiency map with operating trajectories under the NEDC and UDDS cycle: (a) P-ECMS - UDDS, (b) rule-based control - UDDS, (c) P-ECMS - NEDC, (d) rule-based control – NEDC
P-ECMS는 연료전지 출력에 따른 효율을 반영해 등가 소모량을 계산하며, 효율이 낮을수록 가중치를 높여 연료 전지 사용을 억제한다. 이 때문에 60 % 이상 고효율 구간의 운전 빈도는 높지 않지만, 효율 40 % 이상의 중·고 효율 영역에 집중하여 저효율 영역 운전을 최소화한다. 반면 규칙기반 제어는 출력 범위를 넓게 활용하기 때문에 60 % 이상의 효율 구간에서 P-ECMS보다 자주 운전하지만, 저효율 영역 운전 빈도가 높다. 이러한 연료 전지 효율에 따른 가중치 조정은 P-ECMS의 연비 향상에 기여하는 핵심 요인으로 분석된다.
UDDS와 NEDC 사이클에서 규칙 기반 제어, ECMS, 그리고 P-ECMS에 따른 등가 수소 소모량을 Fig. 16에 나타내었다. NEDC 사이클에서 P-ECMS가 125.2 g으로 가장 낮은 등가 수소 소모량을 기록한다. 이는 규칙 기반 제어 대비 6.6 %, 전통적 ECMS 대비 1.1 % 연료 소모를 감소시킨 결과이다. UDDS 사이클에서도 마찬가지로 P-ECMS가 가장 낮은 등가 수소 소모량을 보임을 알 수 있다.
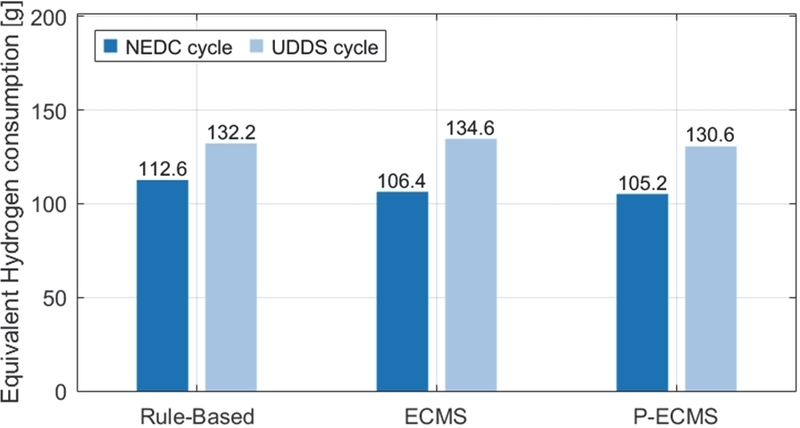
Equivalent hydrogen consumption of three control strategies: rule-based, ECMS, and P-ECMS under the NEDC, UDDS cycles
결론적으로 제안된 P-ECMS는 두 사이클 모두에서 최저 연료 소모량을 달성하였다. 이는 연료전지 효율을 모든 케이스에 대해 계산하고, 종단 전기 에너지의 경향을 선제적으로 예측하여 제어기 등가 계수를 실시간으로 조정함으로써 배터리와 연료전지 출력을 분배했기 때문이다.
6. 결 론
본 연구에서는 수소 연료 전기차의 연비 향상과 효율적인 전력 분배를 위해 P-ECMS 제어 방식을 FCEV에 적용하였다. MATLAB/Simulink 환경에서 이를 구현하고, 규칙 기반 제어와 비교하여 성능을 분석하였다.
시뮬레이션 결과, NEDC와 UDDS 사이클에서 P-ECMS는 규칙 기반 제어와 ECMS에 비해 연료 소비를 감소시키고, 배터리의 상태를 안정적으로 유지함을 확인하였고, 다음과 같은 결론을 도출할 수 있다.
- 1) P-ECMS는 규칙 기반 제어와 ECMS 대비 모터 출력이 증가하면 남은 주행 구간에 필요한 에너지를 빠르게 감소시켜 배터리 방전 한계를 증가시키는 방식으로 SOC를 유지시킨다.
- 2) P-ECMS는 규칙 기반 제어와 ECMS와 다르게 연료전지 출력에 따른 효율을 고려한다. 따라서 저효율 구간에서는 연료전지 등가 비용을 증가시켜 연료전지 사용을 줄인다. 이를 통해 중·고효율 영역(40 % 이상)에서 운전을 집중하고, 저효율 영역 운전을 최소화하여 연비 향상을 유도한다.
- 3) P-ECMS는 규칙 기반 제어와 ECMS 대비 배터리의 과방전을 막는 데에 효과적이다. 본 연구에서 사용된 P-ECMS 적용 FCEV의 경우, NEDC와 UDDS 사이클에서 ∆SOCcycle이 1 % 내로 관리되었다.
- 4) 결과적으로 P-ECMS를 적용한 FCEV의 경우, NEDC에서 규칙 기반 제어 대비 6.6 %, ECMS 대비 1.1 %의 수소 소모량이 감소하였다. 이를 통해 연비 향상에 P-ECMS가 유리함을 보여준다.
이러한 연비 개선은 동일한 수소 저장 용량 조건에서 1회 충전 주행 가능 거리의 증가로 이어질 수 있으며, 장기 운행 시 누적 수소 소비 절감 효과를 기대할 수 있다. 이는 운용 비용 절감으로 이어지며, 장기적인 시스템 신뢰성 및 내구성 측면에서도 긍정적인 영향을 미칠 수 있다. 따라서 본 연구에서 제안한 P-ECMS는 연비 향상뿐만 아니라 실차 적용 가능성 측면에서도 유효한 에너지 관리 전략으로 판단된다.
Nomenclature
| A : | area, m² |
| C : | capacitance, F |
| E : | energy, J |
| F : | force, N |
| F : | Faraday constant, C mol |
| I : | current, A |
| LHV : | Low Heat Value |
| P : | power, W |
| P : | partial pressure, atm |
| Q : | charge, C |
| R : | resistance, Ω |
| R : | universal gas constant, J/mol·K |
| T : | temperature, K |
| V : | voltage, V |
| η : | efficiency, (unitless) |
| ω : | angular velocity, Rad/s |
| S : | equivalence factor, (unitless) |
| : | standard Gibbs free energy change of formation, J/mol |
| Subscripts | |
|---|---|
| 0 : | standard state |
| act : | activation |
| air : | air resistance |
| bat : | battery |
| chg : | charge |
| conc : | concentration |
| cycle : | driving cycle |
| dis : | discharge |
| e : | electric term |
| eq : | equivalent |
| est : | estimated |
| end : | end term |
| f : | fuel |
| fc : | fuel cell |
| grade : | grade resistance |
| initial : | initial term |
| l : | low |
| loss : | loss term |
| max : | maximum value |
| min : | minimum value |
| mot : | motor |
| nernst : | Nernst potential |
| oc : | open circuit |
| ohm : | ohmic |
| opt : | optimal |
| ref : | reference value |
| roll : | rolling resistance |
| trac : | traction |
| wh : | wheel |
Acknowledgments
본 연구는 산업통상자원부(MOTIE, Korea)의 주관으로 수행된 기술혁신사업(RS-2022-00144016, 수소 모빌리티 확대를 위한 개방형 연료전지 시스템 설계/해석 플랫폼 및 활용 기술 개발)의 일환으로 수행되었으며, 이에 감사드립니다.
References
-
D. Burchart and I. Przytuła, “Review of Environmental Life Cycle Assessment for Fuel Cell Electric Vehicles in Road Transport,” Energies, Vol.18, No.5, Paper No.1229, 2025.
[https://doi.org/10.3390/en18051229]

-
X. Zhao, L. Wang, Y. Zhou, B. Pan, R. Wang, L. Wang and X. Yan, “Energy Management Strategies for Fuel Cell Hybrid Electric Vehicles: Classification, Comparison, and Outlook,” Energy Conversion and Management, Vol.270, Paper No.116179, 2022.
[https://doi.org/10.1016/j.enconman.2022.116179]
-
G. Paganelli, S. Delprat, T. M. Guerra, J. Rimaux and J. J. Santin, “Equivalent Consumption Minimization Strategy for Parallel Hybrid Powertrains,” Proceedings of the IEEE Vehicular Technology Conference (VTC), pp.2076-2081, 2002.
[https://doi.org/10.1109/VTC.2002.1002989]
- M. Park, Development of an Energy Management Strategy for a Hybrid Electric Vehicle Using a Rule-Based Algorithm and Dynamic Programming, M.S. Thesis, Hongik University, Seoul, Korea, 2019.
-
S. Sengupta, C. P. Sahwal and T. Q. Dinh, “Advanced Equivalent Consumption Minimization Strategy for Fuel Cell Hybrid Electric Vehicles,” Journal of Cleaner Production, Vol.437, Paper No.140366, 2024.
[https://doi.org/10.1016/j.jclepro.2023.140366]
-
A. Sciarretta, M. Back and L. Guzzella, “Optimal Control of Parallel Hybrid Electric Vehicles,” IEEE Transactions on Control Systems Technology, Vol.12, No.3, pp.352-362, 2004.
[https://doi.org/10.1109/TCST.2004.824312]
-
Y. Yang, C. Luo, C. Zhou and M. He, “Waste Heat Utilization of Low-Temperature Proton Exchange Membrane Fuel Cell Refrigerated Vehicle with Integrated Absorption-Compression Refrigeration System,” Applied Thermal Engineering, Vol.269, Paper No.126103, 2025.
[https://doi.org/10.1016/j.applthermaleng.2025.126103]
-
H. Son, J. Han and S. Yu, “Development of a Multi-Physics Model of Polymer Electrolyte Membrane Fuel Cell Using Aspen Custom Modeler,” Transactions of the Korean Hydrogen and New Energy Society, Vol.32, No.6, pp.489-496, 2021.
[https://doi.org/10.7316/KHNES.2021.32.6.489]
- W. Kim, A Study on the MHSG Power and Battery Capacity Optimization for 48V Mild Hybrid Vehicles Based on ECMS, M.S. Thesis, Hongik University, Seoul, Korea, 2020.
-
B. Geng, J. K. Mills and D. Sun, “Two-Stage Energy Management Control of Fuel Cell Plug-In Hybrid Electric Vehicles Considering Fuel Cell Longevity,” IEEE Transactions on Vehicular Technology, Vol.61, No.2, pp.498-508, 2012.
[https://doi.org/10.1109/TVT.2011.2177483]