딥러닝 기반 ABS 제동 시스템 이상 시점 탐지 연구
Copyright Ⓒ 2026 KSAE / 250-01
This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License(http://creativecommons.org/licenses/by-nc/3.0) which permits unrestricted non-commercial use, distribution, and reproduction in any medium provided the original work is properly cited.
Abstract
In this study, machine learning and deep learning techniques are employed to identify anomalous time points in Anti-lock Braking System (ABS) sensor data. Conventional braking performance evaluation is based on manual inspection by experts, a method that is time-consuming and susceptible to subjective bias. These limitations were addressed by applying several models, including One-Class Support Vector Machine (OCSVM), DBSCAN, and Convolutional Bi-directional Long Short-Term Memory (CB-LSTM), and performing a systematic comparison of their performance. ABS sensor data originated from real-world braking experiments and were annotated by domain experts to ensure label reliability. The experimental results indicate that the supervised CB-LSTM model achieved the most stable and accurate anomaly detection performance, reaching a maximum F1-score of 0.8 and reliably identifying abnormal intervals in both braking and non-braking phases. The findings of this study confirm the feasibility of automating ABS anomaly detection and lay a foundation for developing automated fault diagnosis systems for ABS braking mechanisms. Future work will extend this approach to unsupervised deep learning models, aiming to identify previously unseen anomaly patterns and to conduct channel-wise anomaly reasoning for intelligent ABS fault diagnosis and predictive maintenance systems.
Keywords:
Anti-lock Braking System(ABS), Temporal anomaly detection, Deep learning, Time-series data, Machine learning, Recurrent Neural Network (RNN)키워드:
잠김 방지 제동 장치, 이상 시점 탐지, 심층학습, 시계열 데이터, 기계학습, 순환 신경망 모델1. 서 론
잠김 방지 제동 시스템(Anti-lock Braking System, ABS)은 제동 시 바퀴의 잠김을 방지하여 차량의 안전을 보장하는 핵심 기술이다. ABS의 안정적인 작동은 주행 안정성과 사고 예방에 직접적인 영향을 미친다. 그러나 ABS 성능 평가 시험에서의 이상 탐지는 전통적으로 전문가의 수작업 검증에 의존해 왔으며, 이 과정은 많은 시간이 소요 될 뿐 아니라 주관성이 개입되어 분석의 일관성과 효율성을 저하시킨다. 최근 차량에는 다양한 센서가 장착되면서 대규모 시계열 데이터가 생성되고 있으며, 이에 따라 이상 탐지의 자동화 필요성이 점차 증대되고 있다.
시계열 센서 데이터의 이상 탐지는 엔진 진단이나 차량 상태 모니터링 등 다른 자동차 분야에서 활발히 연구되어 왔다.2,8) 전통적인 머신러닝 기법으로는 데이터 분포 패턴을 기반으로 이상치를 식별하는 One-Class SVM(OCSVM)4)과 DBSCAN1)이 대표적이다.
최근에는 LSTM-Autoencoder와 그래프 신경망(GNN)과 같은 딥러닝 기법이 시계열 의존성과 센서간 상관관계를 효과적으로 포착하는 성과를 보여주고 있다.2,3,5,8,9) 그러나 기존 연구는 ABS 제동 시스템의 이상 시점 탐지 문제를 충분히 다루지 않았으며, 이는 학문적, 산업적 측면에서 중요한 공백으로 남아 있다.
이에 본 연구에서는 ABS 센서 데이터를 대상으로 이상 시점을 탐지하기 위해 센서 특성에 맞는 전처리를 수행하고 여러 머신러닝 및 딥러닝 모델을 적용, 그 성능을 비교하였다. 데이터셋은 실제 ABS 성능 검증 시험 과정에서 수집되었으며, 도메인 전문지식을 기반으로 이상 여부가 라벨링되어 신뢰성을 확보하였다. 본 연구는 OCSVM,4) DBSCAN,1) Convolutional Bi-directional LSTM6,7)를 활용하여 각 모델의 성능을 비교, 분석하고 이상 발생 시점을 정밀하게 식별하는 능력을 평가하였다. 본 연구의 기여는 다음과 같다.
- 1) 지도학습 및 비지도학습 기반 모델의 ABS 이상 탐지 적용 가능성을 평가하였다.
- 2) 실제 센서 데이터를 활용하여 모델별 성능을 실증적으로 비교하였다.
- 3) 지도학습 기반의 자동화된 이상 시점 탐지의 가능성을 입증하고, 향후 탐지 자동화 시스템 개발을 위한 통찰을 제공하였다.
2. 관련 연구
본 장에서는 ABS 센서 데이터 이상 시점 탐지와 관련된 기존 연구들을 살펴본다. 특히, 머신러닝 기반 이상 탐지 기법과 딥러닝 기반 이상 탐지 기법으로 구분하여 각 알고리즘의 원리와 특징을 정리한 다. 이를 통해 본 연구에서 적용한 기법들의 이론적 배경을 제시하고, 이후 연구 방법을 이해하는 데 기 초를 제공하고자 한다.
2.1 머신러닝 기반 이상 탐지 기법
머신러닝 기반 이상 탐지 기법은 주로 데이터의 통계적 특성과 분포를 활용하여 정상 패턴에서 벗어난 데이터를 식별한다. 이러한 방법들은 지도 학습을 위한 충분한 레이블이 없는 상황에서도 적용 가능하다는 장점이 있으며, 특히 초기 단계의 이상 진단 연구에서 널리 사용되었다. 대표적인 알고리즘으로는 OCSVM4)과 DBSCAN1)이 있다.
OCSVM4)은 정상 데이터만을 사용하여 학습을 수행하고, 데이터의 경계를 정의함으로써 이상치를 탐지하는 비지도학습기반기법이다. 핵심아이디어는고차원특징공간에서 정상 데이터를 감싸는 최적의 초평면(Hyperplane)을 찾는 것이다. 새로운 데이터가 이 초평면 바깥에 위치할 경우 이상치로 간주한다.
이 방법은 정상 데이터의 분포를 비교적 정확하게 모델링할 수 있으며, 다양한 시계열 및 센서 데이터 이상 탐지 연구에 활용되어 왔다. OCSVM4)의 목적 함수는 다음과 같다.
| (1) |
w : weight vector
𝜑(xᵢ) : feature mapping
ρ : offset
ξᵢ : slack variable
ν : regularization parameter
n : number of samples
2.2 딥러닝 기반 이상 탐지 기법
딥러닝 기반 이상 탐지 기법은 시계열 데이터 내의 복잡한 패턴과 장기 의존성을 효과적으로 학습할 수 있다는 장점을 가지고 있다. 특히 대규모 센서 데이터가 축적됨에 따라, 기존 머신러닝 기법보다 더 높은 표현력과 일반화 능력을 보여주면서 다양한 도메인에서 적용이 확대되고 있다.11) 본 절에서는 본 연구에서 활용된 대표적인 딥러닝 기반 이상 탐지 방법으로 Convolutional Bi-directional LSTM6,7) 구조를 소개한다.
본 연구에서는 지도학습 기반의 Convolutional Bi-directional LSTM6,7) 모델을 설계하였다. 제안한 모델은 합성곱 신경망과 양방향 순환 신경망을 결합하여, 시계열 데이터의 공간적 패턴과 시간적 의존성을 동시에 학습하도록 구성되었다. 모델의 전단부에서는 1차원 합성곱 계층 1D convolution을 통해 입력 시계열의 지역적 특성을 추출한다. 이러한 합성곱 연산은 복잡한 센서 신호에서 잡음을 억제하고, 짧은 시간 구간 내의 주요 변화 패턴을 효과적으로 학습한다. 이후, Bi-LSTM7) 계층은 시계열의 양방향 정보를 동시에 고려하여 시간적 상관관계를 학습한다. 이를 통해 단일 방향 LSTM6)이 가지는 정보손실 문제를 보완하고, 제동 시스템과 같이 상호 의존적이고 비선형적인 시계열 변화가 존재하는 환경에서 정밀하게 포착할 수 있다.
3. 연구 방법
본 장에서는 ABS 센서 데이터 이상 시점 탐지를 위한 연구 절차와 적용 방법을 설명한다. 먼저 학습 데이터의 수집 과정과 구성 방식을 소개하고, 이어서 비지도 학습 기반 접근법과 지도 학습 기반 접근법을 통해 모델을 설계, 학습한 방법을 제시한다.
3.1 학습 데이터 취득 및 구성
본 연구에서 사용된 데이터는 실제 차량의 ABS 성능 검증 시험 과정에서 수집되었다. 실험은 다양한 제동 조건(노면 마찰계수, 제동 압력, 속도 변화 등)을 포함하도록 설계되었으며, High-μ, Low-μ, Split-μ, Jump-μ 등 다양한 노면 조건에서 실차 제동 시험이 수행되었다. Fig. 1은 본 연구에서 수행된 ABS 제동 성능 검증 시험의 노면 환경을 나타낸다. 이러한 시험 환경에서 ABS 센서로부터 시간 간격별 다변량 시계열 데이터가 기록되었다.
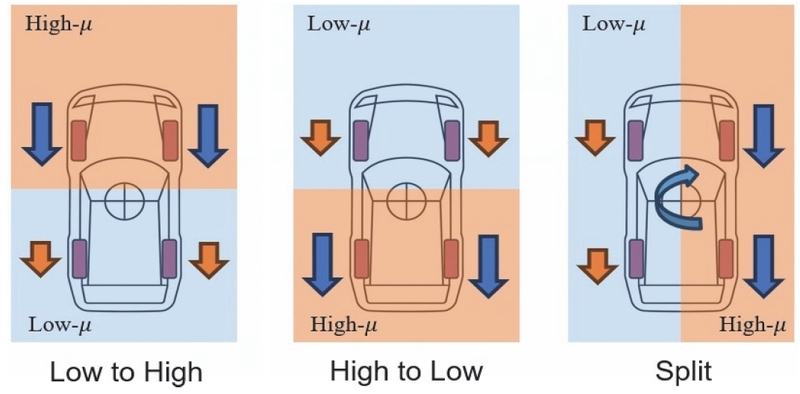
Braking scenarios under different road friction conditions, the figure illustrates three typical friction transition conditions encountered during braking tests: low to high, high to low, and split-μ surfaces
수집된 데이터는 MF4 형식으로 제공되었으며, 여기에는 ABS 제동 시험 과정에서 기록된 주석 정보가 포함되어 있다. 본 연구에서는 전용 파싱 툴을 제작하여 MF4 데이터를 CSV 파일로 변환하였고, 이후 학습 가능한 형태로 전처리를 수행하였다.
수집된 데이터에는 휠 속도(Wheel speed), 차량 기준 속도(Vehicle reference speed), 제동 압력(Brake pressure), 밸브 동작 플래그, PWM 신호, 제어 모드 등 ABS 제동 제어와 직접적으로 관련된 주요 신호가 포함되었다. 각 신호는 약 10 ms 단위의 샘플링 주기로 기록되어 ABS 동작 특성을 반영하기에 충분한 시간 해상도를 제공한다.
사용된 이상 라벨은 ABS 시스템 개발 과정에서 수행된 실차 제동 성능 검증 시험 중 수집된 CAN 신호를 기반으로 생성되었다. ABS 제어 로직 검증 시험에서는 다양한 노면 조건에서 제동 시험을 수행하며, ABS 제어 로직이 설계된 제동 성능을 만족하는지를 평가한다. 전문가들은 시험 과정에서 수집된 Wheel speed, Vehicle reference speed, Brake pressure, ABS 제어 신호, Yaw rate 및 차량 감속도 등의 CAN 신호를 분석하여 제동 성능 만족하지 못한 구간을 이상 상태로 라벨링하였다.
본 연구에서는 유압 모듈레이터, 컨트롤러, 휠 속도 센서 등 ABS 구성 요소를 인위적으로 고장내는 방식의 실험은 수행하지 않았으며, 실제 제동 성능 검증 시험 과정에서 제동 성능을 만족하지 못한 사례를 이상 상태로 정의하였다. 이러한 방식은 ABS 제어 성능 검증 과정에서 발생할 수 있는 다양한 비정상 제동 패턴을 반영할 수 있다는 장점이 있다.
데이터셋은 시험 모드별로 구분되어 있으며, 정상 데이터는 총 239개 파일(약 3,065.24초, 51분 5초), 이상 데이터는 총 101개 파일(약 1,880.04초, 31분 20초)로 구성된다. Tables 1과 2는 정상(Normal) 데이터와 이상(Abnormal) 데이터의 시험 모드별 구성 현황을 나타낸다. 이러한 구성은 다양한 제동 조건에서의 ABS 성능을 반영할 수 있으며, 정상 및 이상 데이터가 모두 포함되도록 구성하여 모델의 학습 및 평가에 적합한 데이터셋을 제공한다.

Normal data
Abnormal data
3.2 ABS 제동 성능 이상 기준
본 연구에서는 5가지 노면의 시험과정에서 취득된 ABS 센서 데이터의 이상 상태 정의를 위해 각 노면별 제동 성능 기반 정상 동작 범위를 정의하여 활용하였다. 해당 기준을 기반으로 전문가에 의해 이상으로 판별된 이상 구간을 학습 및 평가 데이터로 활용하였다. 이상 상태 정의는 다음 네 가지 성능 평가 항목을 기반으로 구성하였다.
1) 휠 동역학 성능
2) 감속도 성능
3) 제동 성능
4) 차량 안정성 성능
각 성능 항목은 노면 조건에 따라 서로 다른 기준값을 설정하여 노면 특성에 따른 적합한 이상을 판단하도록 하였다. 각 임계값은 노면별 제동 시험 결과와 산업체 제공 요구사항을 기반으로 설정되었으며, 산업 보안상 구체적 수치는 본 논문에서 제외하였다. 이상 판단에 활용된 세부 지표는 다음과 같다.
휠 동역학은 ABS 제어의 기본 성능을 나타내며, 휠 미끄러짐 및 휠 잠김 현상을 포함한다. 휠 미끄러짐은 다음과 같이 정의한다.
| (2) |
여기서 Vvehicle은 차량의 속도이며, Vwheel은 휠 속도이다. 휠 잠김 현상은 다음 조건으로 정의하였다.
| (3) |
감속도 성능은 ABS 압력 제어 안정성을 나타낸다. 감속도 변화는 다음과 같이 정의하였다.
| (4) |
여기서 a(t)는 차량의 종방향 감속도를 의미한다.
제동 성능은 제동거리 및 제동력 효율을 기반으로 평가하였다. 제동거리 단축률은 다음과 같이 정의한다.
| (5) |
여기서 Dref는 ABS 비작동 시 기준 제동거리, DABS는 ABS 작동 시 제동거리를 의미하며 단축률은 ABS 제동의 성능을 나타낸다.
차량 안정성은 Yaw rate 기반으로 변화율을 측정하여 평가하였다. Yaw rate 변화는 다음과 같이 정의한다.
| (6) |
위와 같이 ABS 이상 탐지 기준은 다양한 제동 조건과 다수의 차량 동역학 신호를 종합적으로 고려해야 하므로 매우 복잡하다. 이러한 기준을 기반으로 이상 여부를 판단하기 위해서는 신호 해석에 대한 깊은 이해와 수년 간의 경험을 갖춘 전문가의 분석이 필요하며, 이 과정에는 상당한 시간과 노력이 소요된다. 따라서 본 연구에서는 딥러닝 기반 이상 탐지 모델을 적용하여 전문가 의존도를 줄이고, 이상 탐지 과정을 자동화함으로써 보다 효율적이고 신속한 이상 탐지가 가능함을 보이고자 한다.
3.3 비지도학습 기반 이상 시점 탐지
비지도학습 기반 방식으로는 머신러닝 기반의 OCSVM,4) DBSCAN1) 이상 시점 탐지 결과를 도출하였다.
Normal data를 통해 정상 상태의 패턴을 학습하고, 이를 기준으로 이상 동작을 판별하였다. 그러나 제동 제어 시스템의 비작동 구간에서는 센서 데이터의 크기 변화가 매우 작고, 작동 구간에서는 상대적으로 큰 값으로 변화하는 뚜렷한 분포 차이가 존재하였다. 이로 인해 모델이 단순히 데이터의 스케일 차이를 이상 징후로 인식하여, 실제 정상적인 제동 구간 모두를 이상으로 탐지하는 문제가 발생하였다. 이러한 문제를 방지하기 위해, 정상 데이터 중에서도 제동 제어 시스템이 실제로 작동 중인 구간만을 추출하여 학습 데이터로 구성하였다. 각 휠의 제동 신호가 활성화된 시점을 기준으로 연속된 구간을 검출하고, 일정 길이 이상 지속되는 구간만을 사용함으로써 모델이 실제 제동 작동 시의 물리적 특성을 중심으로 학습하도록 하였다.
추출된 시계열 데이터는 일정 길이의 슬라이딩 윈도우로 분할되어 시간 정보를 보존한 상태로 벡터화 되었다. 각 윈도우는 중첩을 허용하며 생성되었고, 하나의 윈도우는 연속된 시간 구간 내 여러 센서 신호를 하나의 벡터로 표현한다. 이를 통해 시계열 데이터를 고정된 차원의 정적 입력으로 변환하여, 비정상적인 패턴을 벡터 공간상에서 탐지할 수 있도록 하였다. 이후 모든 벡터는 표준화 과정을 거쳐 평균 0, 분산 1의 스케일로 정규화 되었다.
학습 단계에서는 비정상 데이터가 포함되지 않은 정상 구간만을 사용하여 비지도 방식의 OCSVM4)을 학습시켰다. 모델은 RBF 커널을 사용하였으며, 정상 데이터가 형성하는 고차원 공간 상의 경계를 추정하여 외곽 영역을 이상 영역으로 간주하였다.
테스트 단계에서는 동일한 전처리 과정을 거친 데이터를 입력으로 사용하였으며, 각 윈도우 단위의 예측 결과를 시간 축 상의 중심 인덱스로 매핑하여 실제 시계열 구간과 연동하였다. 이후 연속된 이상 탐지 결과를 병합하여 이상 구간 단위로 변환하였으며, 이를 통해 시간 축 기반의 이상 구간 검출과 이벤트 단위 평가가 가능하도록 하였다.
데이터 간 유사도 거리를 기반으로 국소적인 밀도 분포를 계산하고, 이를 통해 정상 상태와 이상 상태를 구분한다. 또한, 사전에 군집의 개수를 정의할 필요가 없다는 점에서 다양한 정상 패턴이 존재하는 제동 환경에 유연하게 적용될 수 있다.
데이터 전처리 과정은 OCSVM4)과 동일하게 수행하였다. 전체 데이터 중 제동 제어 시스템이 실제로 작동 중인 구간만을 추출하였으며, 각 휠의 제동 신호가 활성화된 시점을 기준으로 일정 길이 이상 지속되는 연속 구간을 학습 데이터로 구성하였다. 시계열 데이터는 일정 길이의 슬라이딩 윈도우로 분할 되어 각 구간이 벡터 형태로 변환되었으며, 이를 통해 모델은 윈도우 내의 지역적 신호 패턴을 입력으로 활용하였다.
이후, DBSCAN1) 알고리즘을 적용하여 데이터 간 유사도 거리를 유클리드 방식에 따른 밀도 분포를 분석하고, 고밀도 영역은 정상 데이터로, 저밀도 영역은 이상치 Noise로 분류하였다. 주요 매개변수인 반경 거리 eps와 최소 샘플 수 min_samples를 통해 밀도 기준을 조정하였으며, DBSCAN1)은 초평면 기반의 결정 경계를 형성하는 OCSVM4)과 달리 데이터의 실제 분포 형태를 반영하여 비선형 경계를 구성하므로, 복잡한 데이터 분포에서도 유연하게 적용될 수 있다.
테스트 과정은 OCSVM4)과 동일한 과정을 거쳤으며 이상으로 분류된 구간들을 인덱스 설정을 통해 연속된 원본 데이터로 복원, 이상 시점과 직접적으로 비교되도록 하였다.
3.4 지도학습 기반 이상 시점 탐지
본 연구에서는 제동 제어 시스템의 이상 동작을 정밀하게 탐지하기 위해, Convolutional Bi-directional LSTM6,7)을 기반으로 지도학습을 통해 이진 단위 이상 시점 탐지 모델을 구성하였다. 모델은 입력된 다채널 시계열 데이터로부터 제동 시스템의 정상 및 이상 상태를 판별하도록 학습된다.
입력 데이터는 70개의 센서 채널로 구성된 시계열 신호이며, 이를 고정된 window size 30, stride 5 로 분할하였다. 각 윈도우는 시간 순서를 유지하며, 내부 구간의 물리적 변화를 포함한다. 0.3초 단위로 이상을 탐지할 수 있다. 데이터는 제동 제어 시스템의 작동 여부와 관계없이 전체 주행 구간을 포함하여 구성되었으며, 실제 주행 중 발생하는 다양한 상태 변화를 포괄적으로 학습하도록 구성하였다.
CB-LSTM6,7) 모델은 1차원 합성곱 1D convolution 계층과 양방향 LSTM7) 계층으로 구성된다. 합성곱 계층은 짧은 시간 구간 내의 센서 신호 변화율과 패턴을 학습하여 지역적 특징을 추출한다. Bi-LSTM7) 계층은 시계열의 과거와 미래 정보를 모두 반영하여 시간적 의존성을 학습한다. 마지막 완전연결 계층은 sigmoid를 통해 각 윈도우에 대해 이상 발생 확률을 출력하며, 이를 기반으로 시점 단위 이상 여부를 결정한다. 모델 구성은 Fig. 2에서 확인할 수 있다.
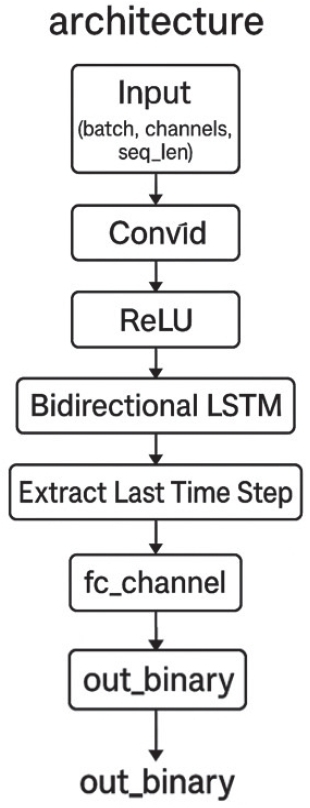
CB-LSTM architecture
손실 함수로는 Binary Cross-Entropy with Logits Loss를 사용하였다. 이는 모델 출력에 시그모이드 변환을 내장하여 안정적인 이진 분류 학습을 가능하게 한다. 제동 데이터의 클래스 불균형 문제를 완화하기 위해, 이상 구간 샘플의 비율에 따라 pos_weight를 적용하였다. 최적화 알고리즘으로는 Adam을 사용하였으며, 학습률은 1 × 10⁻³, 가중치 감쇠는 1 × 10⁻⁵로 설정하였다.
전체 이상치가 포함된 데이터의 90 %를 학습용, 10 %를 검증용으로 분할하였으며, 학습 데이터에 Overfitting 문제가 발생하지 않도록 하였다. 배치 크기는 64로 설정하였다. 모델은 최대 200 epoch 동안 학습을 수행하되, 검증 손실이 10 epoch 연속 개선되지 않을 경우 Early stopping을 적용하였다.
4. 실험 환경 및 결과
본 연구의 실험은 Ubuntu 20.04.6 LTS 환경에서 수행하였다. 시스템은 AMD Ryzen Thread ripper PRO 5955WX, 16코어, 32스레드 프로세서와 128 GB RAM으로 구성되었으며, GPU로는 NVIDIA GeForce RTX 4090 4개를 사용하였다. NVIDIA 드라이버 버전은 535, CUDA 버전은 12.2이다. 모델 학습은 Python 3.10 및 PyTorch 2.3.1, cuDNN 8.9 지원 환경에서 진행되었으며, 단일 노드 멀티 GPU 구조를 활용하여 병렬 학습을 수행하였다. 재현성을 보장하기 위해 랜덤 시드를 42로 고정하였다.
4.1 평가 지표
모델의 이상 탐지 성능을 정량적으로 평가하기 위해 정밀도(Precision), 재현율(Recall), F1 점수(F1-score)를 주요 평가지표로 사용하였다. 정밀도는 탐지된 이상 중 실제 이상으로 판단된 비율을 나타내며, 재현율은 실제 이상 중에서 올바르게 탐지된 비율을 의미한다. F1 점수는 두 지표의 조화평균으로, 정밀도와 재현율 간의 균형을 종합적으로 평가하는 지표이다. 이를 통해 제안한 모델이 단순한 탐지 빈도뿐만 아니라 정확한 이상 구간 판별 능력을 보유하고 있는지를 검증하였다. 각 평가지표의 수식은 Table 3과 같다.
Evaluation matrix
4.2 실험 결과
OCSVM4) 기반 이상 탐지는 ABS 제어가 실제로 작동 중인 구간에 대해서만 수행되며, 슬라이딩 윈도우 단위로 이상 여부를 판정하였다. 정성적 평가 결과, 이상 발생 시점을 정확히 추론하지 못하였으며, 국소적인 시계열 특성과 데이터 간 유사도 거리만으로 이상을 판단하다 보니, 기대하는 유의미한 정량적 이상 탐지 성능을 확보하기 어려웠다.
DBSCAN1) 기반 탐지 또한 윈도우 단위로 ABS 작동 구간에 대해서만 이상탐지를 수행하였고 eps와 min_samples ∈ [5~30], eps ∈ [1~30]의 범위에서 최적의 성능을 도출한 결과 값을 표기하였다. 정성적 평가 결과 OCSVM4) 대비 정확도가 높은 결과를 확인할 수 있었고 일부 결과에서 유의미한 결과를 도출하였다. 하지만 파라미터 민감도가 높아 동일 데이터셋에서도 설정 값의 미세한 차이에 따라 탐지 결과가 크게 달라 결과의 재현성과 일관성이 낮은 특성이 나타났다.
CB-LSTM6,7) 지도학습 모델은 ABS 작동구간에서만 이상탐지를 수행한 것이 아닌 모든 구간에서 평가되었으며 3개의 모델 중 가장 유의미한 결과를 도출했다. 정성적으로나 정량적으로나 이상 시점을 탐지할 수 있는 수준으로 판단되었다. Fig. 3을 보면 CB-LSTM6,7)의 이상 시점을 탐지하는 결과를 확인할 수 있다. 이상치 GT 구간은 빨간색 음영 처리를 통해 표현하였고 모델이 추론한 구간은 초록색 음영 구간으로 표기하였다. 판단 기준은 90 % 이상 이상치 확률을 가지고 있을 때 이상이라 판단하였다. 반면 Fig. 4의 일부 케이스에서는 GT 구간에 높은 이상 확률을 추론하였음에도 90 % 이상 확률을 만족하지 못해 추론에 실패한 경우도 존재하였다. 이상 탐지에서 주요 문제점으로 뽑히는 Threshold 설정 문제가 여전히 발생하였다. 12) 모델들의 전체적인 정량적 성능은 Tables 4~6을 통해 제공하였다. 실험 모드별 성능을 세부적으로 분석한 결과, CB-LSTM은 대부분의 제동 시나리오에서 안정적으로 이상 시점을 포착하였다. 특히 High 및 High-to-Low 환경에서 F1-score가 각각 0.76, 0.74로 높은 성능을 기록하였으며, 양쪽 바퀴 간 마찰 계수 차이로 인해 비선형 변동이 두드러지는 Split 모드에서도 F1 0.80의 우수한 성능을 달성하였다. 이는 CB-LSTM이 양방향 시계열 문맥을 효과적으로 활용함으로써, 센서 분포 기반 접근인 OCSVM4) 및 DBSCAN1)이 마찰 특성 급변 구간이나 비정형 패턴 구간에서 불안정한 성능을 보이는 것과 대조적으로 일관된 탐지 능력을 유지함을 보여준다. 반면, Low 모드에서는 저마찰 환경 특성상 정상 제동 구간에서도 다양한 슬립 패턴이 혼재하여 정상 거동 자체의 분산이 크게 나타나며, 이로 인해 이상·정상 간 결정 경계가 구조적으로 불명확해져 Recall이 다소 저하되는 경향이 나타났다. Low-to-High 모드 역시 제동 초기 구간이 동일한 저마찰 환경에서 시작되어 정상 패턴의 분산이 높은 구간을 필연적으로 거치게 된다. 이는 초기 고마찰 구간에서 안정적인 정상 패턴 기준선이 형성된 이후 저마찰 전환에 따른 급격한 신호 변화가 발생하는 High-to-Low 모드와 구조적으로 대비되며, Low-to-High의 경우 초기 불규칙 패턴으로 인해 이상 시점의 신호 변화가 정상 분산 내에 묻히기 쉬운 조건에서 탐지가 이루어진다는 점에서 상대적으로 낮은 F1 성능이 나타난 것으로 판단된다.
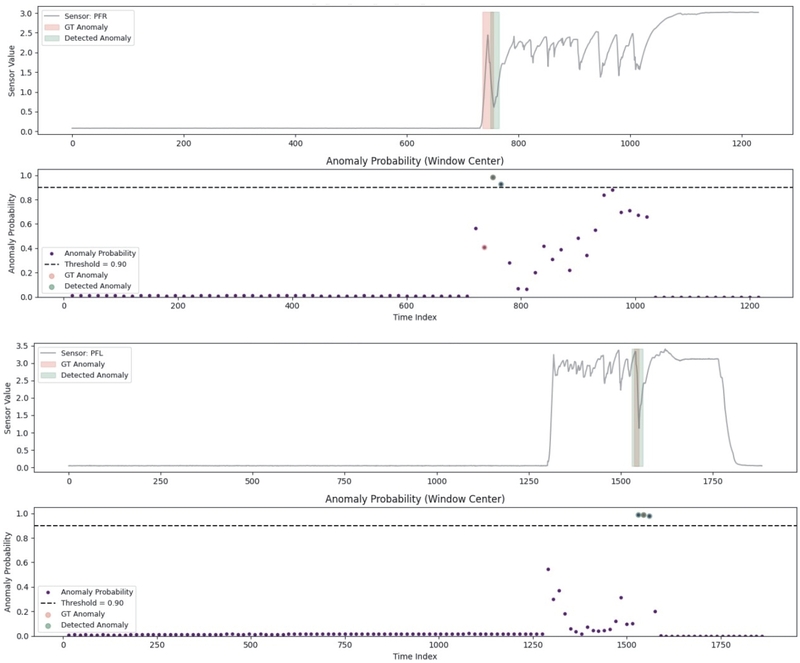
Visualization of anomaly detection inference results using the CB-LSTM model, the red shaded areas represent the ground truth anomaly intervals, while the green shaded areas indicate the anomaly time points inferred by the model
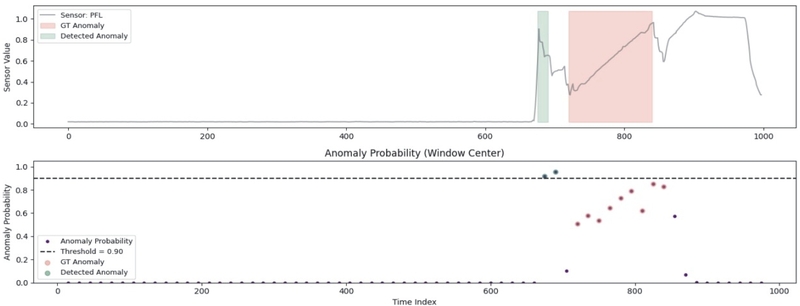
Visualization of anomaly detection inference results using the CB-LSTM model, the red shaded areas represent the ground truth anomaly intervals, while the green shaded areas indicate the anomaly time points inferred by the model
OCSVM performance in only active ABS system
DBSCAN performance in only active ABS system
CB-LSTM performance
모델별 특성을 비교하면, OCSVM4)은 정상 데이터 경계 기반의 단순 구조로 인해 빠르게 학습할 수 있으나, 제동/비제동 환경 간 스케일 차이를 정상/이상으로 오판하는 경향이 있으며, 전역적 시간 의존성을 활용하지 못하는 구조적 한계가 존재한다. DBSCAN1)은 비선형 분포에 대한 유연성을 확보할 수 있으나, eps, min_samples에 과도하게 민감하여 재현성이 낮고 동일한 조건에서도 탐지 결과가 크게 달라질 수 있다는 불안정성이 있다. 반면 CB-LSTM6,7)은 국소적 특징과 장, 단기 시계열 의존성을 모두 활용함으로써 제동 압력 변화, 휠 속도, 밸브 동작, PWM 신호 간 시간적 상관관계를 통합적으로 고려할 수 있다. 그 결과, ABS 작동 여부 및 노면 변화에 따른 비선형 비정상 신호 패턴을 안정적으로 반영하며 세 모델 중 가장 일관된 탐지 성능과 높은 F1-score를 기록하였다.
특히 본 연구에서는 Recall 성능을 중점적으로 고려하여 모델을 학습하였다. ABS 이상 탐지의 목적으로 “이상을 놓치지 않고 탐지하는 것”으로 설정하여 일부 False positive가 발생하더라도 실제 이상을 최대한 포착하는 것이 더 중요하다고 판단하여 진행하였다. 따라서 학습 시 pos_weight 조정 및 threshold 제어를 통해 이상 구간을 적극적으로 탐지하는 방향으로 파라미터를 설정하였다. 이러한 전략을 통해 CB-LSTM6,7)은 다양한 운행 조건에서도 높은 Recall과 균형 잡힌 Precision 성능을 달성하여 안정적인 F1 성능을 확보함으로써 이상 징후를 감지하는데 적합한 모델임을 확인할 수 있었다.
5. 결 론
본 연구에서는 Anti-lock braking system 센서 데이터를 활용하여 이상 시점을 정밀하게 탐지하기 위한 머신러닝 및 딥러닝 모델을 설계하여 접근법을 비교 분석하였다. 다양한 모델 실험을 통해 각 기법의 성능과 한계를 검증한 결과, 특히 지도학습 딥러닝 기반의 Convolutional Bidirectional LSTM(CB-LSTM)6,7) 모델이 가장 우수한 성능을 보였다.
비지도 학습 기반의 OCSVM4)과 DBSCAN1)은 라벨링 데이터 없이 이상 패턴을 탐지할 수 있다는 장점을 지녔으나, 국소적인 시계열 패턴에만 의존하기 때문에 시간적 연속성과 전역적 시계열 의존성을 충분히 학습하지 못하는 한계를 보였다. 이로 인해 제동 시스템의 복합적 동작 패턴이나 장기적 이상 변화를 포착하는데 제약이 존재하였다. 또한, DBSCAN1)은 하이퍼 파라미터에 대한 민감도가 높아 데이터셋 간 재현성이 낮은 문제를 확인하였다, OCSVM,4) DBSCAN1) 모두 향후 이상 신호 탐지 발전에 있어 매우 제한적인 구조로 궁극적인 자동화 시스템의 기반 기술로 적용하기에는 부족한 것으로 판단되었다.
반면, 제안된 지도학습 CB-LSTM6,7) 모델은 합성곱 계층을 통해 지역적 특징을 정교하게 추출하고, 양 방향 LSTM7)을 통해 시간적 의존성을 양방향으로 학습함으로써, 제동 및 비제동 구간을 포함한 전체 구간에서 안정적이고 정밀한 이상 시점 탐지가 가능하였다. 정량적 평가에서도 정밀도(Precision), 재현율(Recall), F1 점수 모든 지표에서 가장 높은 성능을 기록하였으며, 기존 전문가의 수작업 분석을 통해서만 확인 가능했던 이상 시점을 자동으로 탐지할 수 있음을 실험적으로 입증하였다.
이러한 결과는 딥러닝 기반 시계열 모델이 ABS 제동 시스템의 이상 탐지를 자동화하고, 기존의 전문가 의존적 평가 방식의 한계를 효과적으로 극복할 수 있음을 실증적으로 보여준 것으로, 학문적 및 산업적 의의가 크다.
한편, 지도학습 기반의 딥러닝 모델 특성상 전문가에 의해 생성된 라벨에 의존하므로, 학습 데이터에 포함되지 않은 새로운 유형의 이상을 탐지하기 어렵다는 한계를 가진다.10) 또한 실험에 활용된 데이터가 제한된 노면 조건에서 수집됨에 따라 일부 노면 특성이 충분히 반영되지 않았을 가능성이 있다.
향후 연구에서는 이러한 한계를 극복하기 위해 노면 조건별로 보다 풍부한 데이터를 확보하고, 딥러닝 기반 비지도 이상 탐지 모델로 확장하여 학습 데이터에 없는 새로운 유형의 이상 시점까지 탐지할 수 있는 일반화 성능을 갖춘 모델로 발전시킬 예정이다. 나아가 이상 채널 추론 기능을 추가함으로써 이상 발생 원인을 자동으로 규명할 수 있는 해석 가능성이 높은 비지도 학습 기반 이상 탐지 기법을 연구하고자 한다.
이를 통해 ABS 시스템의 지능형 이상 진단 및 완전 자동화된 평가 프레임워크를 구축하는 것을 최종 목표로 한다.
Nomenclature
| P : | precision |
| R : | recall |
| FC : | fully connected layer |
| Eps : | radius parameter defining the neighborhood in DBSCAN |
| Min_s : | minimum samples to form a cluster in DBSCAN |
| PWM : | pulse width modulation |
| MFDD : | mean fully developed deceleration |
| Subscripts | |
|---|---|
| i : | index of data sample |
Acknowledgments
이 연구는 2026년도 정부(산업통상자원부)의 재원으로 한국산업기술진흥원의 지원을 받아 수행된 연구임(P0020632, 2026년 산업혁신인재성장지원사업). This research was supported by Korea Institute for Advancement of Technology(KIAT) grant funded by the Korea Government (MOTIE)(P0020632, HRD Program for Industrial Innovation).
References
- M. Ester, H. P. Kriegel, J. Sander and X. Xu, “A Density-Based Algorithm for Discovering Clusters in Large Spatial Databases with Noise,” Proceedings of the 2nd International Conference on Knowledge Discovery and Data Mining (KDD-96), pp.226-231, 1996.
-
Y. Cherdo, B. Miramond, A. Pegatoquet and A. Vallauri, “Unsupervised Anomaly Detection for Cars CAN Sensors Time Series Using Small Recurrent and Convolutional Neural Networks,” Sensors, Vol.23, No.11, pp.1-14, 2023.
[https://doi.org/10.3390/s23115013]

- P. Malhotra, A. Ramakrishnan, G. Anand, L. Vig, P. Agarwal and G. Shroff, “LSTM-Based Encoder-Decoder for Multi-Sensor Anomaly Detection,” arXiv Preprint arXiv:1607.00148, , 2016.
-
B. Schölkopf, J. C. Platt, J. Shawe-Taylor, A. J. Smola and R. C. Williamson, “Estimating the Support of a High-Dimensional Distribution,” Neural Computation, Vol.13, No.7, pp.1443-1471, 2001.
[https://doi.org/10.1162/089976601750264965]
-
A. Deng and B. Hooi, “Graph Neural Network-Based Anomaly Detection in Multivariate Time Series,” Proceedings of the AAAI Conference on Artificial Intelligence, Vol.35, No.5, pp.4027-4035, 2021.
[https://doi.org/10.1609/aaai.v35i5.16523]
-
S. Hochreiter and J. Schmidhuber, “Long Short-Term Memory,” Neural Computation, Vol.9, No.8, pp.1735-1780, 1997.
[https://doi.org/10.1162/neco.1997.9.8.1735]
-
A. Graves, S. Fernández and J. Schmidhuber, “Bidirectional LSTM Networks for Improved Phoneme Classification and Recognition,” ICANN/IJCNN Conference Proceedings, pp.799-804, 2005.
[https://doi.org/10.1007/11550907_126]
-
Y. T. Sun, “Machine Learning-Based Flow Prediction and Anomaly Detection of Pressure Relief Valve in Engine Timing Chain System,” Transactions of KSAE, Vol.33, No.5, pp.343-351, 2025.
[https://doi.org/10.7467/KSAE.2025.33.5.343]
- S. M. Han, H. R. Yang, H. J. Cho and C. B. Lee, “Anomaly Detection in RWS Durability Test Data Using VAE,” KSAE Annual Conference Proceedings, p.530, 2024.
-
C. Ding, G. Pang and C. Shen, “Catching Both Gray and Black Swans: Open-Set Supervised Anomaly Detection,” Proceedings of the IEEE/CVF Conference on Computer Vision and Pattern Recognition (CVPR), pp.7608-7617, 2022.
[https://doi.org/10.1109/CVPR52688.2022.00724]
-
G. Pang, C. Shen, L. Cao and A. van den Hengel, “Deep Learning for Anomaly Detection: A Review,” ACM Computing Surveys, Vol.54, No.2, pp.1-36, 2020.
[https://doi.org/10.1145/3439950]
- S. H. Sun, A. Sankararaman and B. M. Narayanaswamy, “Online Adaptive Anomaly Thresholding with Confidence Sequences,” Proceedings of the 41st International Conference on Machine Learning (ICML), Vol.235, pp.47105-47132, 2024.